

作为 仓库 随着机器人技术的开发者发现, 人工智能 物理人工智能——机器人的感知,理性和智能能力 安全 与动态环境互动 - 取决于表面下的自动化架构和先进的算法。
性,选出的物理人工智能和机器人技术供应商 贝克霍夫自动化公司 基于PC的控制平台,EtherCAT通信技术和集成自动化生态系统 供电麦克它的工业超人机器人。
设计用于装载卡车等具备物理要求的仓库任务, 卸载, 码垛 和 拆垛,麦克结合双重 机械臂 具有自动移动基地,需要实时通信 运动控制,安全系统和基于人工智能的决策。
结果是一个紧密集成和多功能的机器人平台, 电池控制器 技术和确定性网络正在成为下一代物理人工智能的基本组成部分。
为什么Dexterity选择了贝克霍夫
德克斯特的工程团队并不是在寻找个别的自动化产品 - 他们想要一个能够与公司的物理人工智能平台一起扩展的统一架构。 控制器 德克斯蒂采用了贝克霍夫的集成生态系统,基于PC控制,EtherCAT网络,TwinCAT自动化软件和TwinSAFE安全技术。
我们需要解决的两个主要问题,Dexterity的工程技术负责人David Turney说。一,我们需要将安全和控制系统统一在同一系统中。二,我们需要创建一个可扩展的产品。其中一部分是通过使用PCB来摆脱终端块和分离线。贝克霍夫拥有设备组合,特别是他们的EJ模块,允许我们使用他们的I/O和安全模块设计定制PCB,并使用我们的定制电子和电缆连接器来实现整个系统的利用。
这项决定符合Dexterity的长期产品战略。
"我们的重点是创建一个硬件平台",Dexterity的硬件 SVPKeshav Prasad说。
以太CAT提供了实时基础
麦克的架构中心是EtherCAT,贝克霍夫的工业Ethernet通信协议。
以太CAT使控制器,伺服驱动器,I/O模块和安全设备之间具有低延迟和几乎没有通信紧张的确定性通信。 自主移动机器人 携带两个独立的机器人手臂,
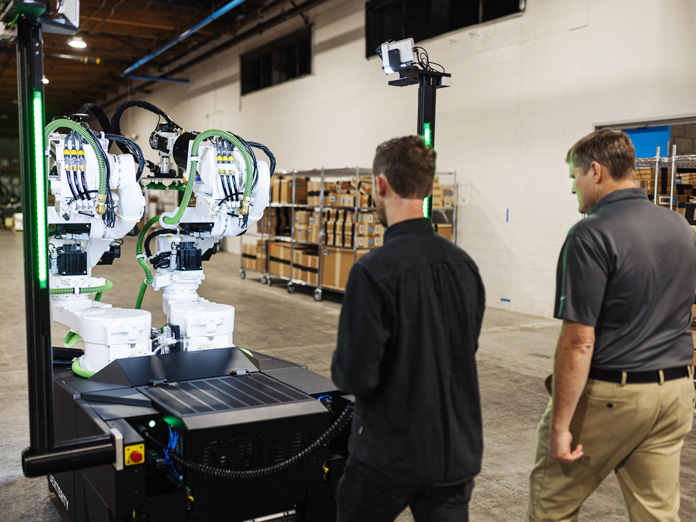 麦克的超紧的探险车基部使用四个可动的轮子移动,旋转和爬坡。来源:贝克霍夫自动化
"包括创始人在内的Dexterity团队中的一些人曾与斯坦福的EtherCAT合作过",贝克霍夫的全球内存分析行业经理Doug Schuchart说。
舒查特指出,EtherCAT的开放性,通信速度和集成的安全能力消除了与传统的野车架构相关的许多限制。
"这是市场上最开放,最快的现场巴士协议",Schuchart说。"像Dexterity这样的公司不必担心吞吐量的限制,它提供了令人难以置信的带宽,这是传输物理人工智能所需的传感器数据非常重要的。
PLC控制符合物理人工智能
虽然Dexterity的人工智能软件决定了Mech如何与其环境相互作用,但Beckhoff的嵌入式控制平台执行了安全执行这些决定所需的实时机器控制。
梅克使用紧的CX5240嵌入式PC来管理低级运动控制和安全逻辑,同时补充Dexterity的人工智能驱动决策层。
这种分离使得人工智能能够专注于 感知 在贝克霍夫的 PLC 平台提供决定性执行运动命令时,
"我们能够结合PLC,运动控制,自动驾驶汽车的安全性,导航,在Dexterity的情况下,甚至将物理人工智能分析结合成一个贝克霍夫控制器",Schuchart说。
根据这些公司的说法,这种同步化改善了诊断,简化了生命周期管理,提高了系统的整体性能,还减少了控制组件的物理尺寸,降低了整体成本。
综合安全,没有额外的复杂性
仓库环境带来了独特的安全挑战。机器人必须安全地围绕人进行导航,同时控制两个机械臂能够在封闭的拖车内抬起重包裹。
而不是分离安全和控制网络,Dexterity使用 Functional Safety over EtherCAT (FSoE) 整合了EtherCAT。
"安全是我们的系统的核心",Turney说。"我们决定使用EtherCAT将安全和控制都放在同一网络中。这使我们能够有一个非常灵活的系统,从基层创造安全,同时允许控制的创新更多。
由于Mech使用了通过EtherCAT连接的安全认证的伺服驱动器,每个驱动器只需要电源和网络通信,而不是额外的安全线。
我们始终关注从客户需求开始,普拉萨德说。我们想构建一个完整的产品,而不仅仅是技术原型。
基于可扩展性建立的合作伙伴关系
贝克霍夫的特别报道项目团队在实施,培训和投入运行期间与德克斯特的工程师一起工作。
"我们直接与贝克霍夫的特别报道项目团队合作,他们拥有世界级的支持和文档",特尼说。
也许这项合作最引人注目的方面是贝克霍夫和德克斯特蒂在整个开发过程中有多密切合作。
"Dexterity团队已经对EtherCAT有了先前的知识,对机器人技术有了巨大的知识",Schuchart补充说。
随着物理人工智能继续超越仓库,进入更广泛的工业应用,确定性控制,集成安全性和可扩展的自动化架构的结合可能与人工智能模型本身一样重要。