

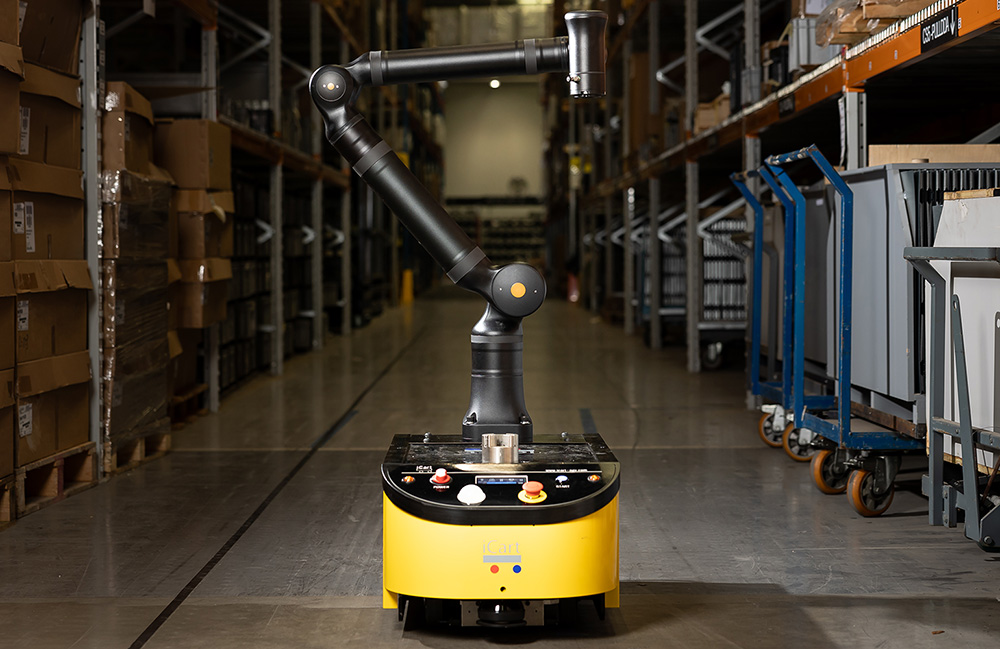
卡索说,它的机器人可以到达难以访问的区域,处理更重的物体,
随着仓库取放作业,码垛和机器倾斜任务的不断增长的自动化,引入了新技术。由于生产力需求和劳动力短缺影响行业,机器人技术和自动化已经彻底改变了运营。工人正在与自主移动机器人和协作机器人,或同步机器人互动,集成到移动操作机器人。
子 快速塑造了未来的 仓库在 它们的使用 增加10倍 从2018年到2025年,一些7轴型的力量和功率有限的武器正在获得普及,因为它们可以安装在 转移器提供更广泛的移动和进入难以访问的地区。
在工业环境中,Cobot提供了许多提高精度的能力, 采集, 组装,标签,以及 接帮助解决目前的劳动力挑战。
通过将这些功能集成到AMR中,将这些好处扩展到整个设施,以简化工作流程和提高精度。 工业 减少工人手动和重复的接触点。
这样的 集成 包括 装载 或卸载材料和从车站到车站的车车辆 移动操作机器人 能更轻松地处理。
科博特设计为灵活性和精度
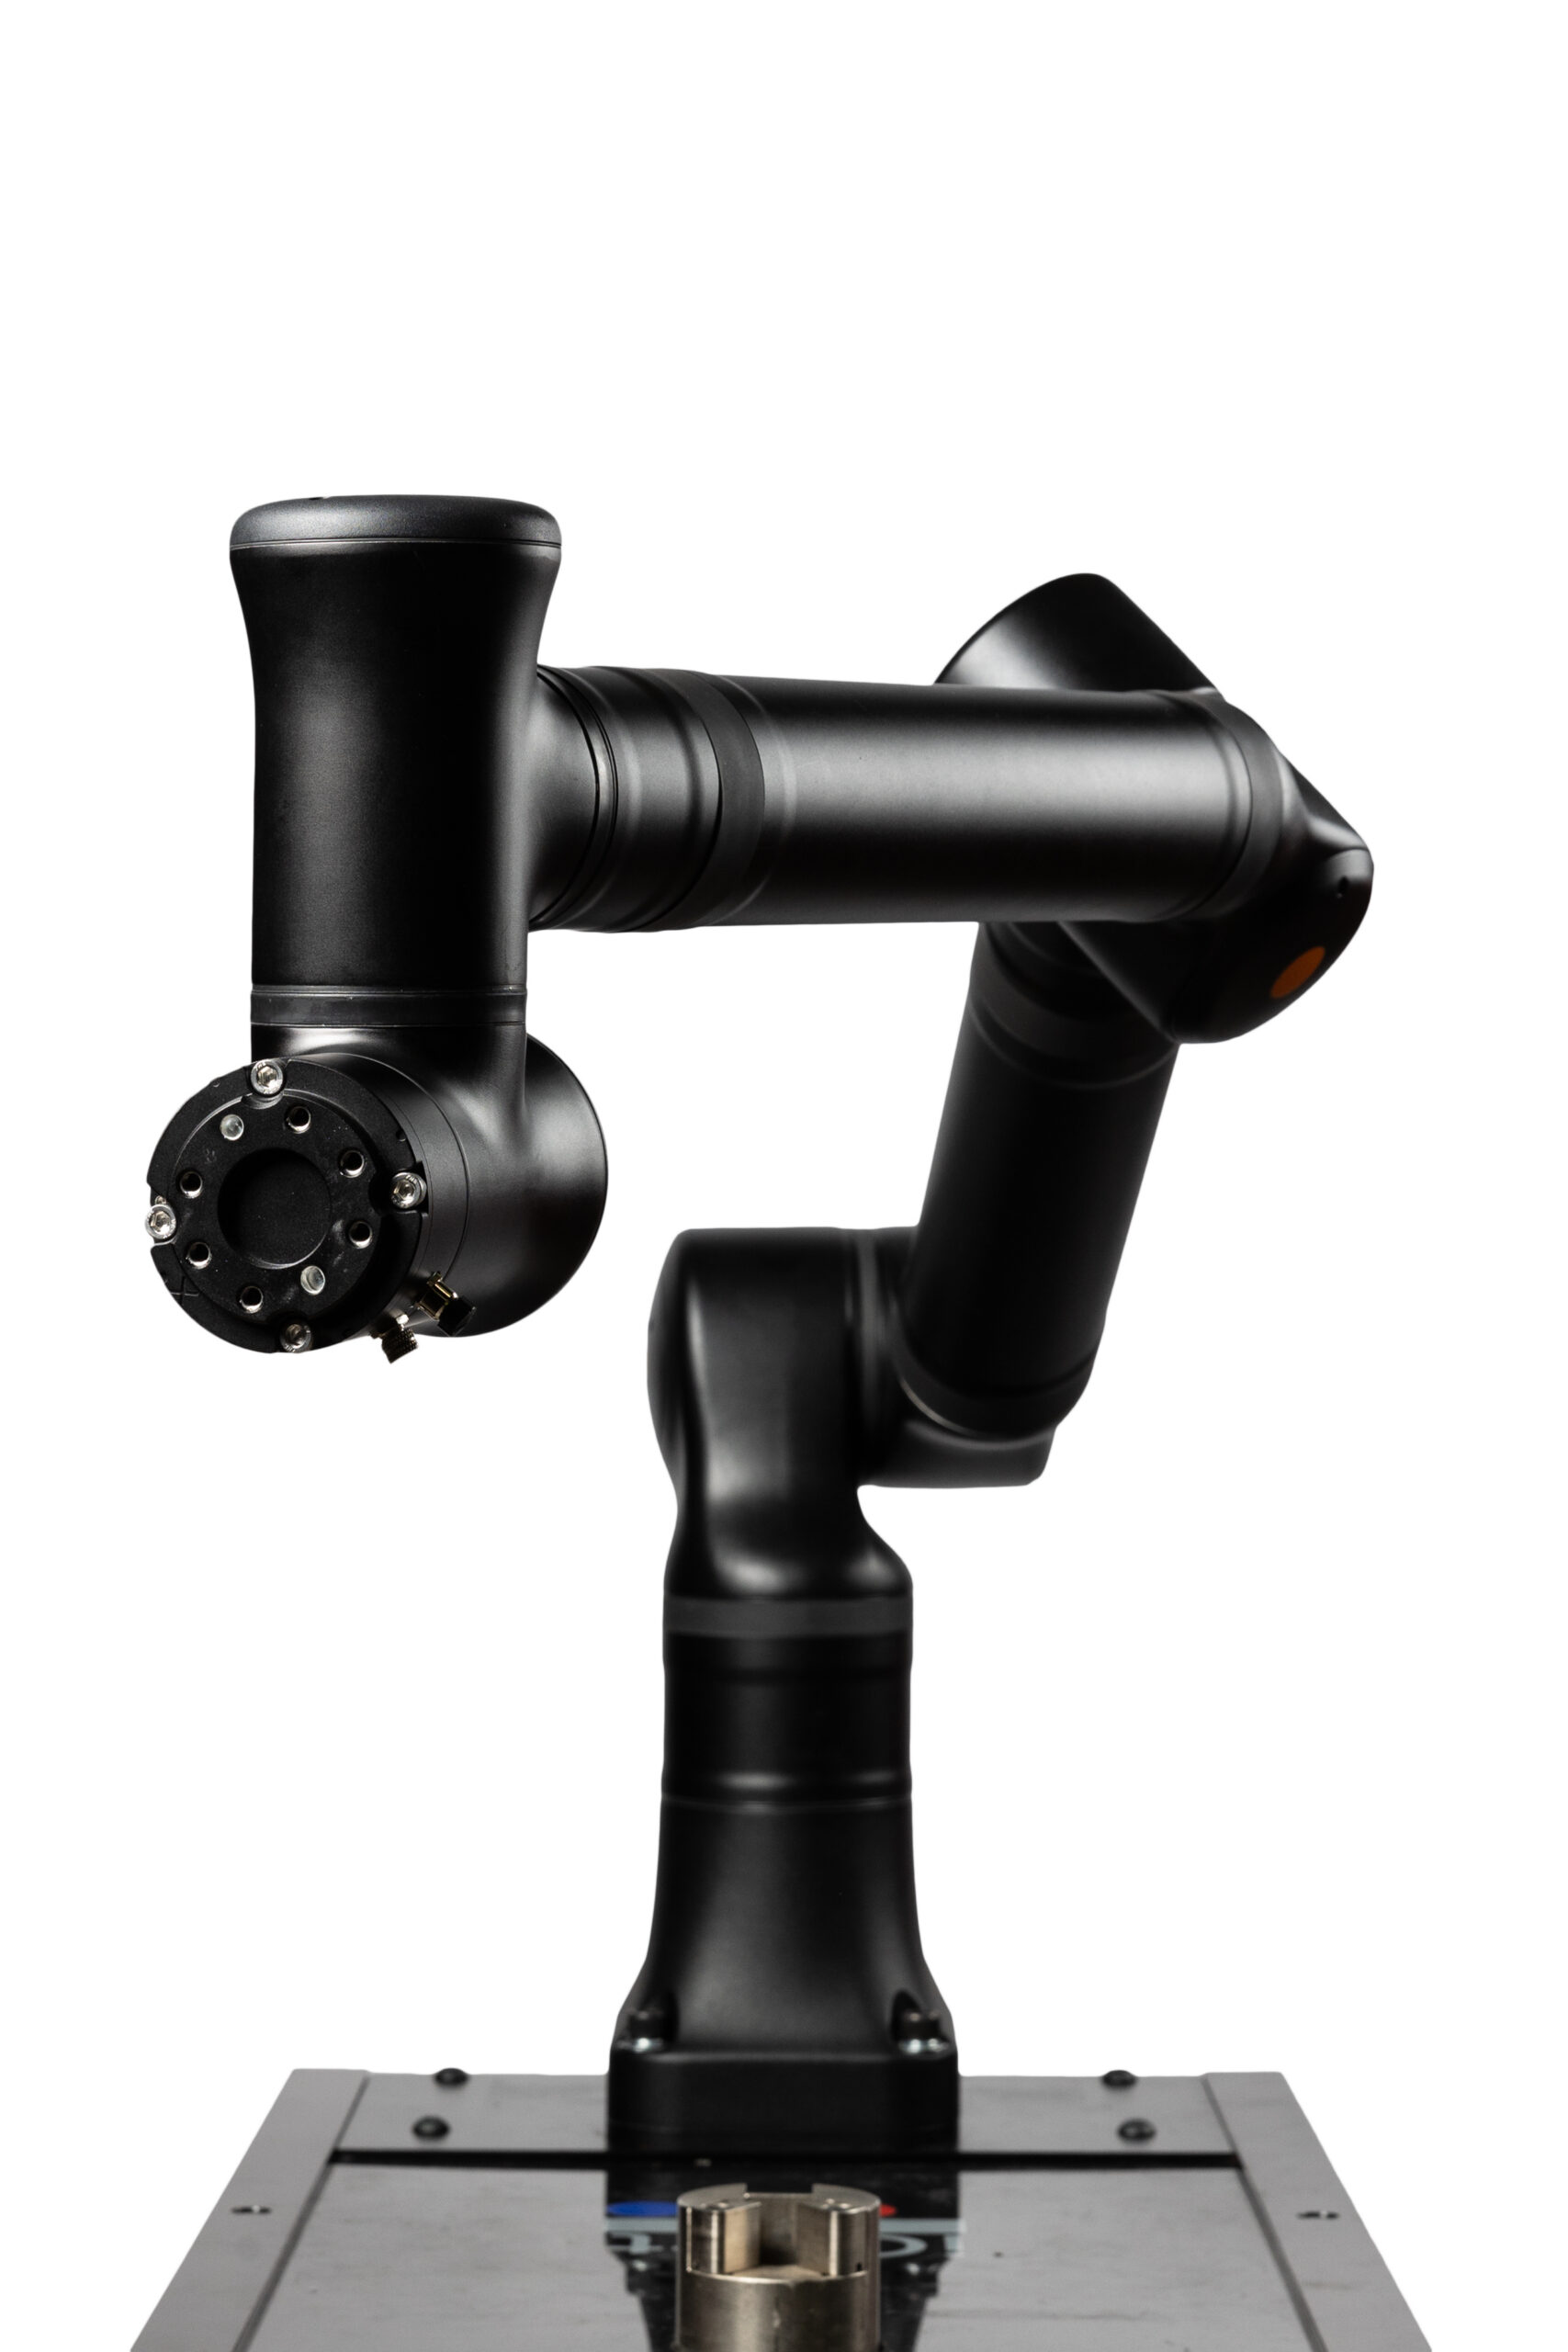
卡索的机器人有集成的后驱动器来促进定位和编程。
一些工业运营正在用安装在AMR上的七轴的 Cobot臂取代Cobot,提供更好的运动范围和更优化的工作空间。这些机器人提供了足够的力量,同时更有效地达到障碍物下面和周围,同时工作更接近机器人的底部,一个区域六轴臂有限。
这种灵活性使得系统能够更准确地完成更多的工作。
在此之前,移动机器人制造有着一个巨大的未知的异常 控制器静态机臂需要一个大控制器在附近的柜子里。
在 AMRs 特别报道上,下一代的同步机器人可以在机器人上的薄型底部内安装控制器,从而消除了控制柜的需要。
此外,这些同步机器人可以直接从AMRs电池中运行,从而实现更紧的解决方案,提高了设施周围的功能和足迹。
考虑基础设施和工人
在生产环境中,员工长期以来一直被教导遵循广泛的 安全性 在与大型工业机器人工作或与它们互动时,该协议不会转移到更紧的移动解决方案,因为协作和参与更加鼓励。
这部分是因为高速度与工业机器人的共同作用相比,这并不是该技术的主要功能。这使日常工人互动变得更容易和更安全,因为集成的科博和AMR需要更少的预防措施。
由于AMR在设施中运作,工人应该意识到,在穿越密集交通的区域时,机器人优先考虑,以确保它们在很少或没有瓶的情况下轻松到达所需的位置。
如今,一些物理基础设施障碍比自动驾驶汽车 (电动汽车) 首次引入 仓库电动汽车需要更多的基础设施来指导运动,例如改变车道。 绘图,以及安全性 传感器 最后需要更好地检测到人们和周围环境。
AMR不需要物理指南,通常使用内置 激光雷达 这种自动驾驶,与灵活的七轴同步机器人一起, 材料处理 最新例子包括移动操作机器人 简单的自动提取器, 士机器人技术新系统并且 位置阵列.
采用自主移动机器人(AMR) 机器人

卡索的机器人具有一个小的基础,用于狭窄的空间。
尽管对机器人技术的定价,整合和投资回报有所怀疑,但仓储自动化的采用一直在稳步增长。 影响仓库.
通过与机器人一起工作, 提高工作满意度 在工作中,通过减少身体压力和伤害,随着时间的推移,可以帮助降低高额交换率。 研究 由国际机器人技术联合会 (IFR) 报告称,通过提高质量,机器人技术可以提高仓库竞争力。 异国产品 发现 98% 的工人 机动化使它们更具生产力。
一致工作需要在人工与新兴技术,如移动操作机器人和 人类型 机器人:在评估进一步的自动化投资时,决策者应该评估七轴的Cobot-自主移动机器人(AMR)集成如何使其运营受益,同时仍然支持熟练工人。
只要重复任务和生产力是仓库的主要优先事项,在AMR中集成的尸可以提高生产力并保护工人福利。
保存2026年机器商业日期
关于作者
 克里斯·哈普西亚斯是应用工程师 卡索机器人总部位于哥本哈根的公司开发和制造高效和轻量级的 机器人 适用于工业用途。
卡索说,尽管这些机器人具有广泛的覆盖范围,但它们不仅非常强壮和快速,而且可以在最狭窄的空间中部署,