

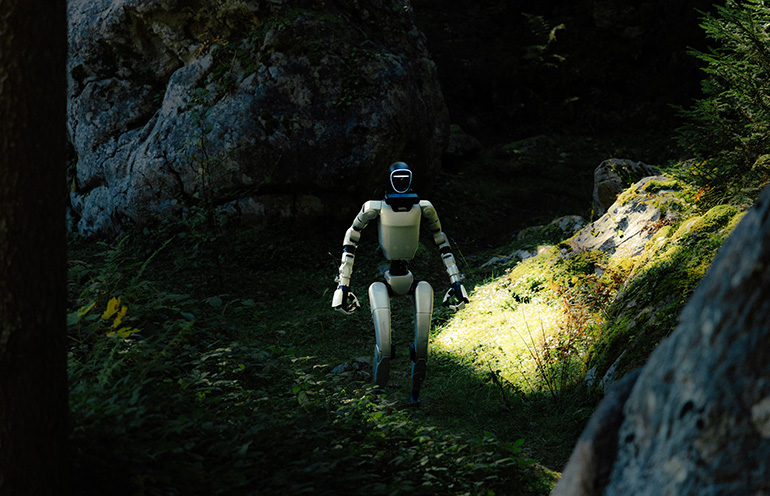
flexion正在为人形机器人构建一个强化学习和真实模拟平台。
在过去的18个月里,人形机器人技术公司筹集了数十亿美元,其中大部分都在地资助雇佣人类操作机器人。这意味着机器人技术行业有一个遥操作和数据问题,它一直描述为劳动解决方案。
遥操作和人体示范已成为主导的体育训练方法 人工智能 总体而言,这些技术的基础是:吸引大量资本,招募低工资经济体的工人,获得热情的报道,作为进展的证据。
我认为这个假设值得比现在更深入的审查。
遥操作撞到一个结构墙
基于文字训练的语言模型可以从几十年的写作,文章和书籍中获取。通过机器人,没有档案可以从中获取。
遥操作数据集已结束 它们的小量是10万倍 现在的语言和视觉模型的培训所使用的方法。 运营商一个货架移动,门柄略有不同,每种变化都需要一个新的示范,这意味着问题比劳动力更快地发展。
操作员无法感觉到他们触摸的东西或可靠地判断深度,所以他们移动缓慢,过度纠正。这迫使机器人从有人与控制器斗争的录像中学习,这就是最终的练习。
保存2026年机器商业日期
数据生成的人类成本
工业对数据问题的答案是招募更多的人,主要是低薪经济体的工人,雇佣他们拍摄家庭任务,远程操作机器人或穿戴摄像头设备的设施。
整个商业生态系统已经出现了,中国,印度,欧洲和美国的初创公司销售了遥操作数据,
作为原始的投球 人类型 机器人是因为人口变化,劳动力短缺和人口老龄化,人类将无法在未来填补这些工作。
没有新人投入的系统基本上只是劳动系统。
为了改善机器人技术,一个方便的防御
标准答案是,遥操作是一个桥梁一个开始的方法,而更好的机器人模型训练方法赶上了。
但大部分工业正在建立的基础设施是无限期地产生示范,
现场正在跟踪什么是容易计算的收集的示范,记录的数小时的录像,在控制的设置中完成的任务没有一个告诉你机器人是否能够处理以前未见的东西,在一个不为之设置的地方。
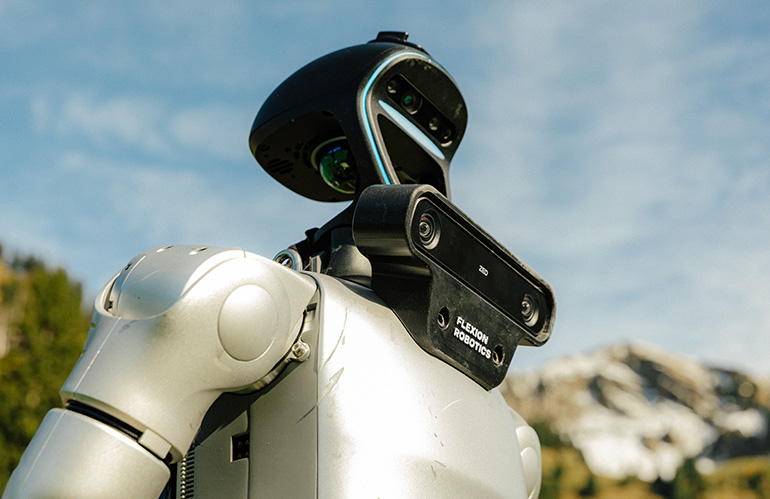
Flexion的全自主性堆包括一个命令层,一个运动层和一个控制层。来源:Flexion
适合这个问题的道路
当研究人员在大量文本上训练早期语言模型时,他们得到了能够模仿莎士比亚的风格的系统,
突破是通过合成环境中的强化学习来实现的,该系统能够推理,编码和遵循复杂的指示。
在这个早期时刻,机器人技术行业基本上在了。扩展遥操作数据相当于扩展训练前文本到100,000倍的数据上。你得到的机器人有点移动他们的手臂,有时抓住东西,有时不。他们可以模仿人类操作员给他们展示的东西,但他们不能通过他们以前未见过的情况进行推理。
有种方法可以在传统的遥操作和完全自主性之间设置。UMI),这使操作员能够通过使用手持夹爪而不是远程控制机器人来更自然地展示任务。
这些方法降低了运营商的负担, 动作 它们仍然需要人类在循环中,但它们不那么侵袭性,并且对于狭窄,精确的任务来说,它们可能是有用的脚步石。
强化学习改变了这一点。一个用RL训练的系统不仅模仿了人类操作员所示的东西,而是通过尝试和错误来解决问题:试图完成任务,失败,调整,并在数百万次重复尝试,没有人在循环中。
模拟 运行数百万次 RL 代在现实世界中破坏硬件,需要数年时间。在模拟中,你即时重新设置,并行运行,并产生在人类劳动力无法匹配的规模的变化。与遥操作不同,它与计算直接扩展;更多的GPU意味着更多环境,更多的变化和更快的代。
如果您没有数据显示随着时间的推移对人类的依赖减少,遥操作将从一个停留点转向永久方法。
 关于作者
尼基塔·鲁丁 是该公司的联合创始人和首席执行官 灵活性鲁丁 完成了他在实验室的机器人系统博士学位 苏黎世ETH 在NVIDIA工作期间,他专注于大型强化学习,控制系统和机器人模拟。
在 印度鲁丁是艾萨克健身房和艾萨克实验室的团队的一部分,现在在机器人技术行业中广泛采用的模拟工具。 提升 为了建立人形机器人的一般用途大脑。