

根据Palm Garden 人工智能的说法,Coherence Guard旨在使服务机器人在人身边进行适当的行为。
随着所谓的通用机器人和人形继续发展,软件堆也将使他们能够在人身周围进行有用任务。棕花园人工智能正在开发Coherence Guard,它描述为面向人类的机器人的平台无知关系决策层。
目标不是取代感知,运动规划,强化学习或现有的机器人控制堆,棕园人工智能首席执行官Joachim Scheuerer说。
他补充说,这包括时机,近距离,边界要求,情感调度,保证信任,尊重退出以及技术上可能的行动与社会适当行动之间的区别等信号。随着人形的转变到酒店,护理,零售,教育,指导和家庭环境,我们认为这可能成为必要的基础设施类别。
果园人工智能在德国和泰国设有办事处,在其ANATTA 9行为基础设施建立在Transwarp云操作系统 (其他类型) 的 公司 表示,Coherence Guard是设计的,可以坐在现有的机器人控制器,SDK/API以上或旁边, 其他类型 2,规划或世界模型系统。
虽然物理世界模型有助于 人工智能 棕园表示,其关系基础设施框架 (RIF) 增加了对角色,意图,脆弱性以及可能的未来后果的理解。
技术可以评估人类表情并指导一致的行动,例如如果一个人表示不舒服时退出。 根据要求 在棕园里。
棕园人工智能为机器人理解添加了一个层次
谢勒回答了以下问题: 机器人报告:
如何识别目前的需求或缺口 服务器 我们的能力?
谢勒: 首先,许多现有的服务机器人已经成为导航,语音,感知,任务执行和表达式交互的能力。
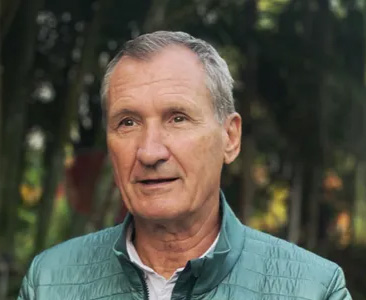
乔希姆·谢勒 (Joachim Scheurer),棕花园首席执行官人工智能。
但在真正的人类环境中,困难时刻通常不是任务本身,而是任务周围的关系决定:何时接近,何时暂停,何时退出,何时解释,如何处理犹,不适,困惑或改变边界。
其次,我们在泰国棕园退休场的工作使我们接触到许多现实世界的人类互动情况:到来,方向,指导,沉默,脆弱,建立信任,误解和尊重的退缩。
为了解决这个缺失的层,Coherence Guard不是取代机器人控制,而是评估拟议的行动在执行前或执行期间是否相对适当。
根据你对人类互动的观察,你有基本行为吗?
谢勒: 我们从3年的结构化观察,退缩实践和人类互动培训中开发出了一系列基本行为模式。这些包括问候和指导,支持性存在,非入侵性协助,尊重的退缩,当不确定性高时升级和保持一致性的解释。
如果一个人表现出不舒服或要求空间,机器人不应该简单地继续任务。它应该暂停,承认信号,增加距离,如果适当的话,减少表达强度,并返回中立或可用状态。 热情接待,老年人照顾,指导, 在国内 环境。
您的公司是否拥有人与机器人互动专家 (其他类型其他技术是否有先例?
谢勒: 棕花园人工智能不是传统的学术 HRI 实验室。我们的核心专业知识来自人类互动,心理治疗相关的软件,撤退便利,关系培训,人类环境的架构和人工智能行为设计的长期工作。我们现在正在通过专门的机器人技术层应用这一背景到人与机器人互动。
其他技术都有先例。 航空 和 汽车 系统使用 安全性 监控和过失逻辑; 合作机器人技术 使用安全包裹;人工智能系统越来越多地使用护和政策层;自动系统通常将任务规划与安全或治理检查分开。
同样的原则是Coherence Guard遵循的,但它特别适用于人类面向机器人行为的关系一致性。
保存2026年机器商业日期
连贯防卫补充现有安全系统
您的系统将如何与不断发展的安全性工作 标准 对于机器人 人类型 尤其是?
谢勒: 我们认为Coherence Guard是补充正式的安全系统,而不是取代它们。
我们的层位在这些系统之上或旁边。它从关系和背景角度评估候选人的行动:机器人是否应该继续,暂停,解释,要求确认,减少接近,或退出?
随着人形标准的发展,我们预计这些层将变得更加重要,因为人形体更接近人类,并且经常被用户社会解释。Coherence Guard旨在支持可审计,记录,场景测试和可配置的门,以便适应不同的合规环境。
在边缘设备上,在场,或在云中运行。
谢勒: 该架构设计是灵活的。对于延迟敏感或隐私敏感的情况,Coherence Guard可以在边缘设备或场所运行。用于模拟,分析,配置,模型改进或车队级学习,可以使用云组件。
我们对面向人类的机器人最喜欢的部署模式是本地第一。立即的关系决策不应该取决于云延迟。云可以支持更新,场景库,日志和非实时分析,但实时连贯性检查应该靠近机器人。
据Palm Garden人工智能说,服务机器人需要本地计算来实现关键功能。
软件可供硬件合作伙伴使用
您是否通过SaaS模型提供?
谢勒: 我们目前正在准备商业模型。很可能的结构是一个授权的软件层,
核心IP在专利申请中,因此目前它不会完全开源。然而,我们希望集成接口尽可能开放和无视平台。我们在ROS 2,SDK/API兼容性,模拟第一工作流程和适配器层围绕设计,因此机器人制造商不需要更换现有的堆。
通过 模拟如何确保您有正确的数据和结论?
谢勒: 我们小心不要把模拟视为最终证据。模拟是第一个过器。它允许我们测试定义的场景,比较候选人的行为,记录决策痕迹,并在使用实际硬件之前识别故障模式。
首先,逻辑模拟,然后使用URDF或SDK接口的ROS 2或平台模拟,然后是有限的真实机器人飞行员。模拟的结论是兼容性和行为假设,而不是最终的要求。
关键是定义狭窄,可观测的基准,例如接近距离,暂停时间,退出行为,解释水平和升级触发,然后通过真实的人类反验证它们。
你已经与机器人技术硬件和软件供应商合作吗?
谢勒: 我们正在与几家机器人技术供应商进行积极的技术和合作评估。 机器人我们已经接受了技术电话,并且正在通过一个NDA和模拟的兼容性路径。
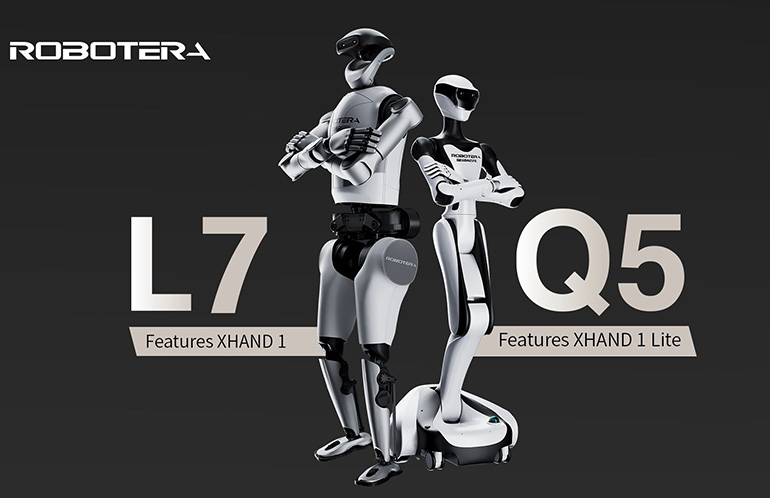
罗博托拉正在开发人形和服务机器人,并于去年12月筹集资金。
在 汉森机器人技术我们还评估了与其他平台的界面兼容性,包括基于ROS 2/SDK的人形系统,我们正在绘制可能的连接 印度 艾萨克/GR00T类型的模拟和中间件环境。
在这个阶段,我们将这些描述为技术评估和试点讨论,而不是完成的商业部署。
您正在努力获得专利批准,
谢勒: 我们的下一步是:
- 完成围绕TCOS,FIE和Coherence Guard的技术框架
- 完整的第0阶段与选定的机器人平台兼容性审查
- 构建和记录对人类面向服务场景的模拟初步基准
- 运行一个限量的试点,专注于问候,指导,解释和尊重的撤回
- 为机器人技术公司准备更清晰的技术方案:建筑,集成点,基准场景和商业许可选择
我们的目标不是创造另一个机器人体或另一个对话性人工智能系统。我们的目标是提供一个关系决策层,