

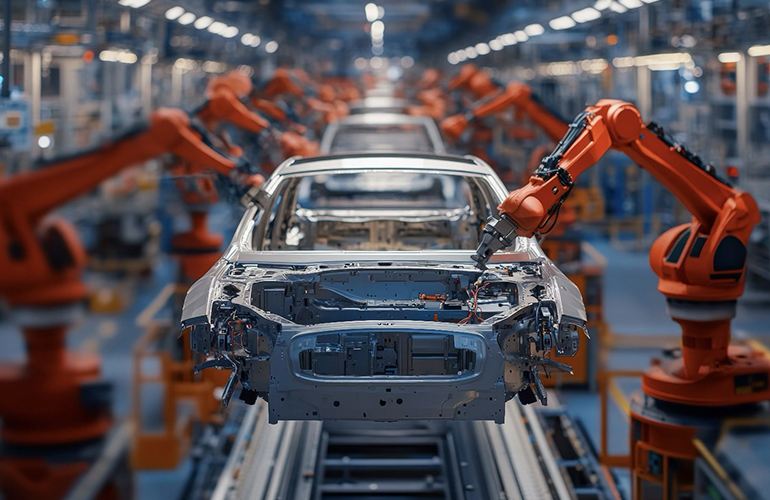
图片由ADI制作
机器人不再仅限于工厂细胞或围环境。自主移动机器人现在在仓库和医院中不断运作。无人机飞行更长,更远,更自主。人形机器人开始与人密切地工作,在共享空间中导航,并实时响应非结构化行为。
这一新一代机器共享了一个共同的转变:移动系统变得变得感知驱动,紧密计算和安全关键。这意味着硬部分不再单独设计单个传感器或单个模型。真正的挑战在系统层面上:确保传感器,连接,计算,功率和安全在现实环境下可靠地运作在一起。为了解决这一问题,汽车行业转向处理汽车作为分布式神经系统,集成的传感器网络,边缘处理器,通信链接和控制元件。现在变得清楚的是,机器人,无人机和人体正在融合在现实环境下可预测的行为。这些机器必须看到,听到和感觉到它们的环境;实时解释这些数据;
感知不再是一个特征,而是基础设施。
在前几代机器人中,感觉常常起着辅助作用。今天,感知是主要控制输入。高分辨率视觉指导导导导导航和巧妙的操纵。多麦克风音频使声音定位化,语音互动和情境意识。触摸和力感觉完善抓住,平衡和人类互动。在许多系统中,这些模式必须紧密同步以支持传感器融合和闭环控制。
这一转变根本改变了要求:
- 数据必须快速,可靠和可预测地到达
- 传感器是物理分布式的,通常在移动关节或长线路上
- 故障必须可在实时中检测,定位和操作
这些并不是假设的挑战,而是汽车系统必须解决的问题,
快速提供质量和可靠性
在移动市场中,市场进入速度仍然至关重要,但软件定义的车辆的经验表明,每次重新设计时重置的速度很快就会成为一个负担。
真正的优势来自于建筑物,速度随着时间的推移而复合,系统可以在现场上更新,扩展,诊断和改进,而不会破坏已经部署的稳定。
机器人平台面临相同的风险。缺乏传感器完整性,通信链接,能源健康或时间行为的系统随着复杂性增长而变得越来越脆弱。调试周期延长。更新变得不确定。场故障变得昂贵和破坏性。
相比之下,使用诊断,确定性连接和预测洞察力设计的平台可以更快地移动,因为它们减少了不确定性。安全性和可靠性成为了反复而不是限制的推动者。
图片由ADI制作
汽车级技术,不仅仅适用于汽车
汽车技术转化为机器人技术和其他交通系统的原因很简单:
它们是为:
- 恶劣的电气和环境条件
- 紧张功率,大小和热包
- 长期运营寿命和大量部署规模
- 无声故障的零容忍度
- 部署后的持续发展
当这些构建块被应用到新的移动平台时,它们会立即带来好处。
高带宽,低延迟视觉链接可以在大型机器人结构中实现多摄像头感知。支持本地化和自然人类互动的确定性音频网络。嵌入式诊断允许系统区分过渡性干扰和实际故障。预测功率和电池智能,提高正常运行时间并降低生命周期成本。安全软件架构可以使优雅的降解而不是突然故障。
这些能力现在在移动性方面都在显现:
- 在人形机器人中,必须安全和直观地导航人类的空间
- 在自主移动机器人中,在动态环境中运行24小时
- 在无人机中,与实时感知和控制平衡紧张的能源预算
- 在服务和工业机器人中,正常运行时间,可服务性和信任等同于性能
应用程序不同,但基础架构需求显著相似。
从技术领导到行业领导
在这种转型中区分类型设备的区别不仅是我们拥有的技术的广度,
汽车自动化迫使一代工程师思考延迟预算,同步领域,诊断覆盖范围和生命周期可观性。
而不是单独重新发明连接,安全和电力管理,机器人技术团队正在越来越多地利用已经在汽车领域验证的架构,以及支持它们的工具,标准和合作伙伴生态系统。这样做,他们正在加速发展,减少风险,并建立可扩展的基础。
这种从汽车转移到机器人,从道路转移到仓库,从司机转移到人形的建筑成熟度并非偶然的。
融合才刚开始
随着机器人越来越接近人类,人们对信任,可预测性和安全性的期望只会增加。同时,竞争压力将需要更快的创新周期和部署后更大的灵活性。
满足这两个任务需要改变视角:将感知,连接,诊断,安全和能源管理视为基础设施,而不是后期思考。汽车可能是第一次被迫应对这些现实的领域。
为自动驾驶汽车开发的建筑原则现在已成为现代动力动机,无人机和在现实世界中必须可靠运行的人形机器人的脊柱。
未来的创新浪潮将属于那些早期认识到这种融合的人,并相应地建立。
了解更多由模拟设备赞助的内容