

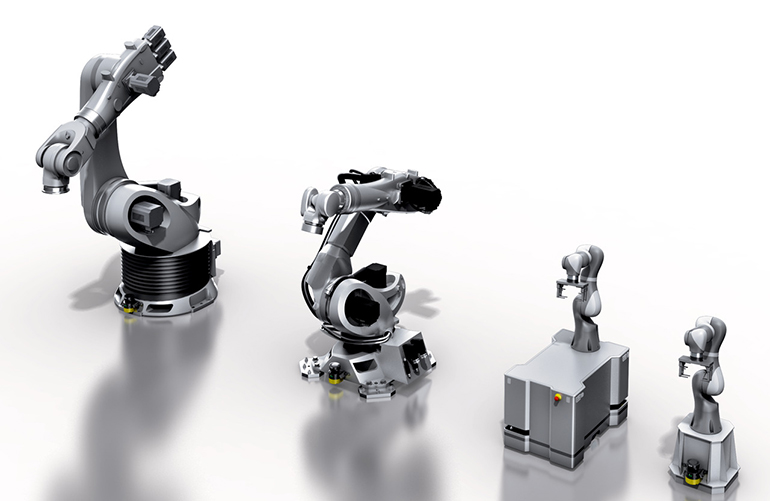
解体不同类型的机器人以及它们如何为您工作
制造商在运营中使用各种机器人,每个机器人都有其特定的功能和能力。我们正在讨论制造业中使用的最常见的机器人类型,哪种机器人最适合您的应用。
关节机器人
关节机器人是一种类型的工业机器人,它们具有一系列关节,允许它们像人类的手臂一样移动。这些关节通常是旋转关节,可以在一系列的运动范围内移动,为机器人提供灵活性和动性。
关节机器人的臂部通常由几个段子组成,每个段子连接到关节。这些段子可以直或曲线,根据特定的机器人模型和应用,段子和关节的数量可能会有所不同。手臂的端部通常附有工具或末端执行器,例如夹爪或专门的工具用于特定的操作。
关节机器人是多功能的,可以执行各种任务,如接,材料处理,组装和检查。它们可以在狭窄的空间中工作,并且可以跨越障碍物,使它们成为复杂的制造操作的理想选择。它们也比任何其他机器人类型提供更多的自由。它们可以覆盖多种运动的能力使它们更适应生产过程或工件的变化。
关节机器人通常可以执行高负载,目前最大的负载容量为2300公斤。它们也可以在高速度上工作,提高生产效率和质量。然而,其他类型的机器人通常比关节机器人更高的速度。
斯卡拉机器人
斯卡拉机器人是工业机器人的一种机器人,它们的臂结构与关节机器人相似,但有固定的基础。SCARA缩写为选择性合规组装机器人臂。
斯卡拉机器人的臂部由两个平行关节组成,它们允许臂部在水平平面上移动,第三个关节允许臂部向上下移动。这种设计使机器人具有更高的刚性和精度,使其非常适合在水平平面上需要精确的运动的应用,例如取放作业操作。
斯卡拉机器人通常用于装配,检查和包装应用,需要高水平的精度和可重复性。它们也可以以高速度工作,使它们成为高量制造操作的理想选择。
它们是制造业应用中最受欢迎的选择,因为它们具有高度的精度,可重复性和灵活性,使它们成为寻求提高生产效率和产量的制造商的宝贵工具。
卡特西亚机器人
卡特西亚机器人 (Cartesian Robots),也称为门机器人或线性机器人,是一种工业机器人的类型,它们在矩形坐标系统中移动,创造了一个三维立方包裹的空间内工作。名字来自卡特西亚坐标系统,用于描述空间中的位置。
这些机器人通常由一个静止的基地和一个沿X和Y轴移动的空头门组成。Z轴由一个垂直的柱子提供,它往往移动上下来,通常附着一个工具或末端执行器。卡特西亚机器人以其提供精确和可重复的运动的能力而闻名,使它们非常适合需要高水平的准确性的应用。
最常用于取放作业操作,材料处理和装配应用,它们可以以高速速度工作,并且可以处理重负载,使它们成为高量化制造操作的理想选择。它们也可以轻松定制以满足特定的制造需求,例如增加视觉系统进行检查或指导。
达尔塔机器人
它们最常用于取放作业操作,包装和装配应用,需要高度的精度和速度。它们可以以非常高的速度工作,通常每分钟超过200个周期,并且可以以很高的精度处理小轻量级的物品。
它们通常在食品和制药行业中使用,卫生是至关重要的。德尔塔机器人也适合清洁室环境,因为它们具有密封的设计,防止污染进入工作空间。
协作机器人
协作机器人,也称为共机器人,是一种用于在定义的协作工作空间内与人类直接交互的机器人。与传统的工业机器人不同,通常在安全障碍后面运作,共机器人是设计的,以在人类工作人员附近运作,而不会构成安全风险。
配备各种安全功能,如传感器和摄像头,可检测人类的存在并根据此调整运动。它们也设计为轻量和易于编程,可以在各种制造环境中快速部署。
它们通常用于重复,危险或对人类工人来说困难的任务,如处理材料,组装和检查。它们可以用于执行各种制造任务,包括接,涂料和包装。
科博比较传统的工业机器人有几个优势。它们更灵活,可以轻松重新编程以执行不同的任务,使它们成为小型批量制造业务的理想选择。它们也比传统机器人更便宜,使它们更广泛的制造商可以访问。
工业移动机器人 (IMR)
移动机器人配备了各种传感器和系统,使其能够感知其环境并根据这些信息做出决定。例如,它们可以使用摄像头,激光雷达或超声传感器检测障碍物或绘制其周围环境。
在制造业中,移动机器人通常用于物流任务,例如将材料或产品移动到工作站之间或储存地点。它们也可以用于质量控制和检查任务,它们可以在工作场所移动检查产品或设备。
一般来说,IMR与静止机器人相比有几种优势,因为它们可以覆盖更大的区域,并在静止机器人无法访问的环境中工作。它们也可以轻松重新编程或重组,使它们更多功能,更适应不断变化的制造需求。
由SICK赞助的内容
标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签: