

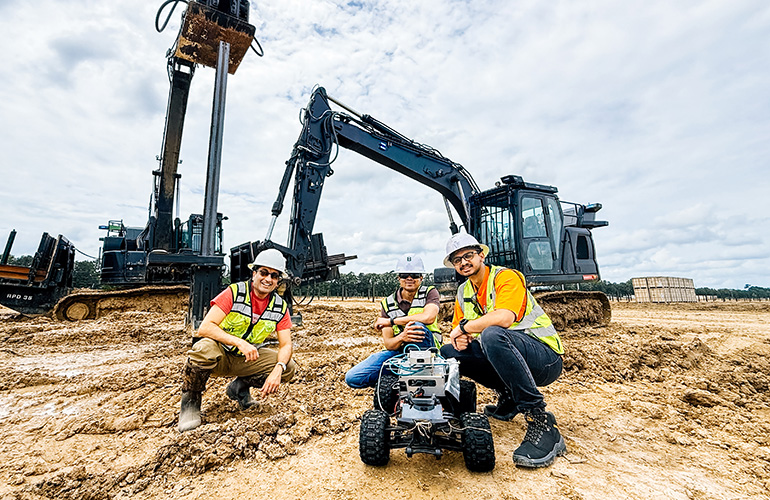
通过传感器套件设备的小型移动机器人扫描工作场所并构建一个数据集,
宾夕法尼亚大学的安全自主系统实验室 (xLAB) 与Built 机器人技术合作,将建筑工地变成了物理人工智能的试验场。
自2016年以来,机器人技术一直在开发大型自动控制设备。 建筑设备公司 在2023年进入公用事业规模太阳能市场 自成立以来,Built已经积累了超过5万个运行小时,安装了超过3千兆瓦的太阳能,并在40多个地点部署。
拉胡尔·曼格拉姆是电气系统工程教授, 果 在宾夕法尼亚州立大学的工程学院。诺亚·雷迪-坎贝尔,建筑机器人技术的创始人和首席执行官,是宾夕法尼亚州立大学校友,因此这段关系对双方都是显而易见的。曼格哈尔对自动化户外建筑设备的安全关键问题有兴趣,这项合作将带来现实世界的数据回到实验室。
建成 预计将收集多种人员和环境数据,超出工作专注的堆积和挖掘机器人自然看到的。这包括更多的边缘情况,如奇怪的身体姿势,罩,奇怪的照明,意外的人类行为。
xLAB致力于为现实世界部署构建安全关键的自主系统,建设是该工作最具要求的边界之一,Mangharam说。基本的挑战是弥合在控制环境中验证和在运营条件下强的性能之间的差距。我们与Built的合作将使我们能够访问具有高效地图数据和现实世界的运营参数的活跃工作场所,使我们能够构建实际自主系统,解决现实世界的需求。
XLAB在安全架构中建立的基础正是物理人工智能所要求的严格基础,雷迪-坎贝尔说。
保存2026年机器商业日期
通过系统地收集和标签边缘案例,合作将设计人工智能模型,能够在不典型的条件和独特的建筑环境中检测人类。
准备Campbell说 机器人报告我们是AEM的成员 (设备制造商协会),并有所谓的 未来理事会我们认为安全是一个升级的潮流,它将使所有船只都升起。如果有安全问题,即使它不是Built的机器人,它将对整个行业造成,所以正确的事情是试图帮助每个人都在行业中安全工作。
预备-坎贝尔还指出, 建成目前担任AEM期货理事会主席。
建筑机器人技术的人工智能工程总监Liam Osler评论说:"我们与xLAB相同的核心信念驱动:
试点研究的初步阶段将集中在一系列建筑调查机器人中部署Built 机器人技术边缘人工智能模型,这些机器人负责收集活跃太阳能项目上的高效传感器数据。这些数据将被用于改进Built自己的人工智能模型,并扩展到其他车辆平台和建筑活动。
随着世界上最受尊敬的机器人技术项目之一,宾夕法尼亚大学的工程师我的阿尔马马特是这一合作的自然起点, 草实验室 随着我们机器人队在现场扩大,与xLAB的任务配合变得非常清晰。我无法更高兴与Mangharam教授合作,为物理人工智能如何设计,验证和部署在现场设定新的标准。
标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签:标签