

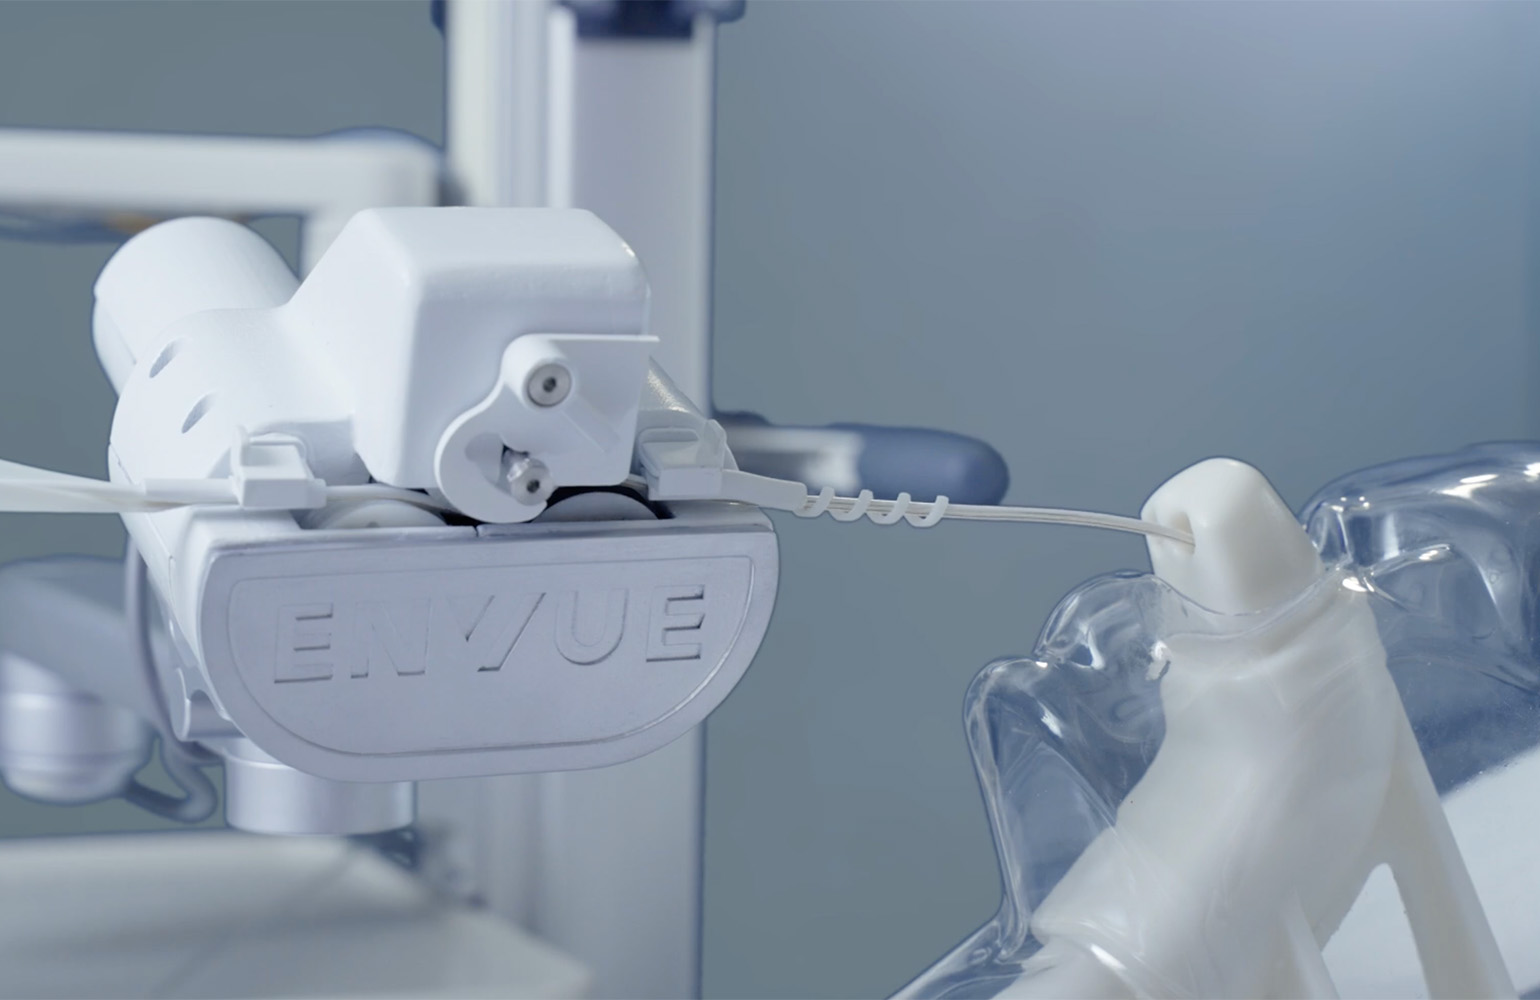
ENvue Drive 演示将饲管插入患者体内。 |来源:ENvue 医疗
ENvue Medical Inc. 最近推出了 ENvue Drive,这是其用于自动放置饲管的机器人辅助工具。该工具建立在该公司的电磁导航平台生态系统之上,旨在将人工智能、实时导航和机器人辅助程序执行集成到统一的临床工作流程中。
在美国,每年有超过一百万根饲管被插入患者体内。ENvue Medical 首席执行官 Doron Besser 博士告诉我们:“重症监护患者中可能会插入饲管,这意味着老年患者、成年患者,一直到儿科和早产儿。” 机器人报告.
大多数时候,饲管都是盲目放置的。这意味着管子是通过鼻子插入的,执行手术的人必须依靠他们的经验以及插入时感受到的任何阻力,以确保正确。
贝瑟说,这些程序总是由医生规定,但也可以由护士和营养师执行。
“所有这些手术中大约有 3% 到 5% 是错误的,它们落在了肺部,”他说。 “如果发生这种情况,就会产生一连串的问题。它可能会导致肺塌陷。SometiMES,它甚至将饲管留在肺部内,并用液体营养物质填充肺部。”
Besser 表示,ENvue 系统背后的整体理念是让手术对患者来说更安全,对临床医生来说更容易,并且对患者来说更便宜。 医院.
ENvue 驱动器如何工作?
ENvue 正在其 FDA 批准的 510(k) 基础上构建 ENvue Drive ENvue导航平台。该平台目前在美国各地的医院使用,在肠内饲管放置过程中提供实时电磁引导。 ENvue Drive 更进一步,让机器人自行插入饲管。
ENvue 的系统包括 传感器 位于饲管末端,使医生在放置饲管时能够看到。它还整合了公司的 人工智能 导航软件,问奥斯卡。
“当人们将带有传感器的饲管插入覆盖整个患者胸部和腹部的电磁波场时,它就会对齐,”Besser 解释道。 “它被激活,这意味着任何移动,无论朝哪个方向,360°,位置都会由我们的系统计算并显示在屏幕上。”
他补充说,ENvue 内部开发了该传感器。 “电磁导航系统最重要的事情之一是传感器必须具有非常非常高的刷新率,”Besser 说。 “对于我们的系统,每秒约为 40 tiMES。为什么这很重要?因为如果临床医生插入饲管,您希望在屏幕上立即看到响应,因此不会有任何延迟。”
一旦进入患者体内,系统就会以五个自由度移动,从而使临床医生在执行手术时具有更大的灵活性。
“我们的系统提供转向方向。换句话说,临床医生将始终知道饲管指向哪个方向,”Besser 说。 “这非常重要,因为我们现在所做的是提供类似 GPS 的系统,例如 Google 地图或 Waze。”
ENvue 必须考虑患者的移动
通过这一最新演示,ENvue 展示了其系统可以在临床医生的监督下识别解剖路径、检测轨迹偏差、提供纠正指导并协助前进到小肠内的目标位置。
饲管放置会带来一些独特的挑战。最大的问题之一是患者本身的不可预测性。
“即使是服用大量镇静剂的患者,即使是机械通气的患者,也可以在手术过程中移动。没有人喜欢插入饲管,”贝瑟说。 “护士必须专注于病人,让病人平静下来,然后插入饲管。”
为了解决这个问题,ENvue 使用放置在患者身体上的额外电磁 (EM) 传感器。 “如果患者在手术过程中移动、直立或稍微不冷静,系统将始终保持准确,”贝瑟说。
临床医生负责整个手术
Besser 表示,在开发 ENvue Drive 时,团队希望确保创建一个易于使用且具有明确说明的工具。
“护士和营养师承受着巨大的压力,”他指出。 “他们很累。每个人都人手不足,我们希望在用户一步步完成操作时为他或她提供帮助。”
在此过程中,如果系统检测到管子靠近不应靠近的区域,它会向用户发出警报并给出如何继续操作的建议。执行该过程的人始终负责并最终告诉系统下一步该做什么。
“我们不希望机器人取代临床医生,”贝瑟说。 “我们希望机器人手臂能够提供协助,提供更多信心,促进手术过程,同时让能力很强、配置充足的临床医生仍然保持对系统的控制。”
ENvue 希望将机器人技术引入更多临床手术中
贝瑟说了很多 卫生保健 机器人技术始于高度复杂的基于手术室的手术,例如骨科手术或脊柱手术。然而,更简单的床边手术更为常见。随着机器人技术的生产成本越来越低,这些程序的自动化变得越来越实用。
“第一步自然是内部喂养。下一步是血管通路,特别是外周插入中心导管,”贝瑟说。每年,数以百万计的导管被插入手臂,并且必须精确定位才能达到当年给药的目的。
ENvue 表示,通过将胸部 X 光检查集成到公司的系统中,它希望创建一个能够自动执行这些程序的机器人。
目前,ENvue Drive 背后的核心技术已获得 FDA 510(k) 批准。 ENvue 计划在未来几年为 ENvue Drive 寻求更多许可。