

随着政府和私营公司加快商业空间站、轨道制造以及最终月球基础设施的计划,一个问题变得越来越重要:谁或什么将在太空中开展工作?
布鲁克林的初创公司 伊卡洛斯机器人公司 相信大部分工作将由智能机器人工人完成。
该公司成立于 2024 年,正在开发所谓的“太空机器人劳动力”,将具体人工智能与人在环控制相结合,在逐步提高自主水平之前自动执行轨道上的日常任务。
伊卡洛斯并不是试图取代宇航员,而是希望将他们从货物装卸、设备检查和实验设置等重复但重要的工作中解放出来,让宇航员有更多的时间进行科学研究和探索。
该公司表示,同样的技术最终可以支持商业空间站、轨道制造设施以及未来的月球和火星任务。
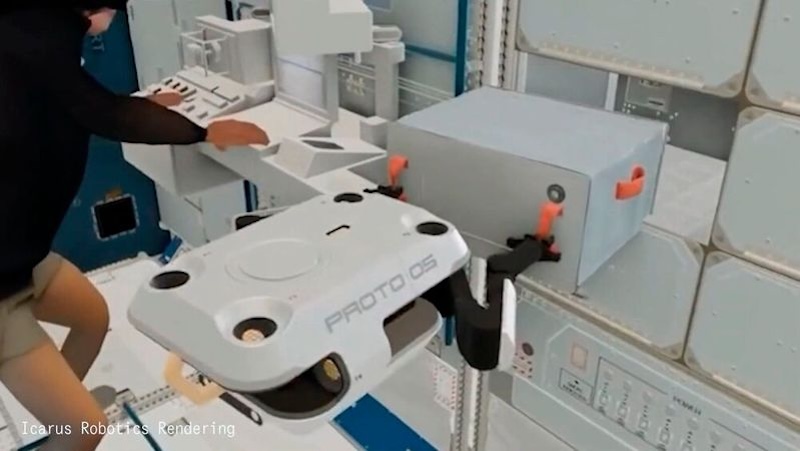
联合创始人兼首席技术官领导公司的技术战略 杰米·帕尔默此前曾从事机器人和人工智能技术工作,并入选福布斯 30 位 30 岁以下精英榜。
帕尔默正在监督伊卡洛斯具身智能平台的开发,该公司正在为国际空间站上的计划测试做准备。
在本次独家问答中 机器人与自动化新闻帕尔默讨论了为什么货运物流是在轨机器人自动化最直接的机遇之一、美国缺乏微重力测试设施带来的挑战,以及为什么仅靠模拟无法取代太空中的真实测试。
他还解释了伊卡洛斯将远程操作与自主学习相结合的方法,概述了机器人工人将在新兴商业太空经济中发挥的作用,并分享了他对从国际空间站向商业轨道平台过渡的看法。
展望未来,帕尔默讨论了当今的太空机器人与月球及其他地方的完全自主操作之间仍然存在的技术障碍。
杰米·帕尔默访谈
机器人与自动化新闻:伊卡洛斯机器人公司将自己描述为利用人工智能构建“太空机器人劳动力”。您认为轨道上的哪些具体任务最迫切需要自动化,为什么?
杰米·帕尔默: 货运物流是最直接、影响最大的目标。每 45 到 60 天,大约三吨半的货物抵达国际空间站,宇航员团队需要几天的时间来卸载、分类和重新包装这些货物。
这是高技能的人在做不需要他们专业知识的工作。除了物流之外,接口板操作、科学实验设置和拆卸以及例行检查任务都是强有力的候选者。
这些都是重复的、定义明确的、耗时的——这正是工作机器人应该做的事情,这样宇航员就可以专注于实际上需要人类判断的科学。
但更大的前景即将到来。随着轨道数据中心、商业空间站和太空制造的上线,运营需求将是巨大的。
必须有人建造、维护和运行所有基础设施——检查设备、修复系统、组装结构。我们今天为国际空间站打造的机器人劳动力是未来大规模太空经济所需的基础。
R&AN:您强调了美国抛物线飞行测试的不足。对于开发微重力环境硬件的初创公司来说,这个瓶颈在实践中有多严重?
日本: 这是业界低估的真正限制。 Zero-G 是唯一一家总部位于美国的抛物线飞行运营商,由于运营暂停,开发微重力硬件的初创公司的 本土 选择有限。
对我们来说,它在你试图快速移动的阶段增加了时间和成本——你可以模拟很多东西,但你无法模拟微重力。
物理学的不同之处对机器人技术来说非常重要。团队飞往欧洲只是为了验证基本的硬件行为,这对于早期公司来说是一笔巨大的开销。
R&AN:许多机器人公司可以使用模拟、数字孪生和人工智能训练环境在地球上快速迭代。为什么真正的微重力测试对于太空机器人仍然不可或缺?什么样的公司或组织需要这个——你们能提供 示例 吗?
日本: 模拟可以让你走得更远,但微重力以很难精确建模的方式打破了假设——流体动力学、接触力学,以及当你在没有重力锚定的情况下施加力时物体的行为方式。
特别是对于太空机器人来说,机器人与其环境之间的相互作用发生了根本性的变化。您需要来自真实条件的真实数据来正确训练和验证您的系统。
任何制造与太空物体进行物理交互的硬件的公司都需要这一点——机器人、卫星服务、太空制造。您的硬件越接近真实操作,模拟可以替代实际环境的程度就越少。
R&AN:您在公司成立大约一年后就获得了国际空间站部署合作伙伴关系。为了如此迅速地从概念转向计划的在轨测试,您必须克服的最大技术或操作障碍是什么?
日本: 有两件事很突出。首先,以足够快的速度与成熟的航空航天企业建立信誉,以便在谈判中占据一席之地——行业的默认假设是事情需要数年时间,我们必须始终如一地证明我们可以在启动时间表上执行,而不会在安全或工程严谨性上偷工减料。
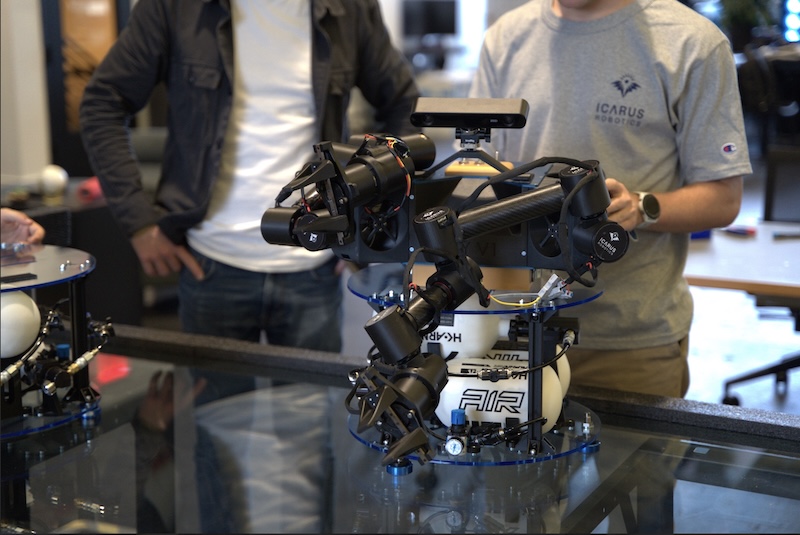
其次,在不接触真实微重力的情况下为我们的人工智能生成有意义的训练数据。我们在布鲁克林海军造船厂的实验室建造了一个空气轴承测试设施,可以模拟 2D 微重力——它不是完美的替代品,但它可以让我们在努力实现国际空间站部署的同时,在开发具身智能方面取得真正的进展。
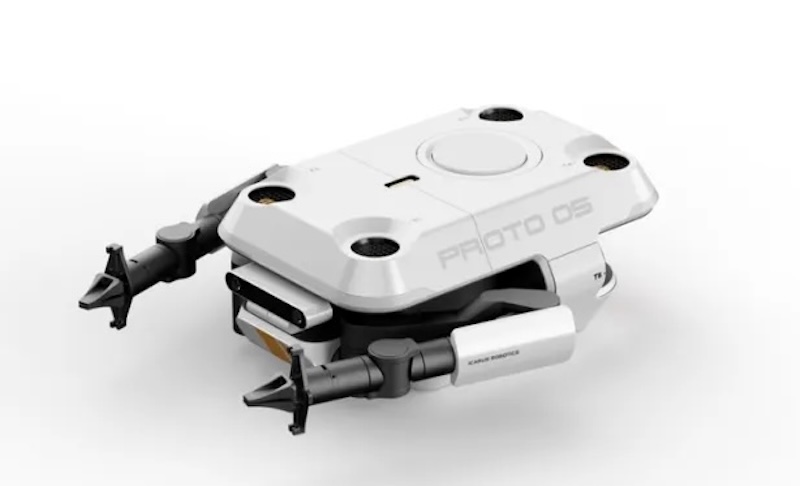
R&AN:您的机器人从人在环控制开始,并从演示中学习。您如何看待未来十年太空作战中远程操作和完全自主之间的平衡演变?
日本: 我们对此是深思熟虑的。我们从完全远程操作开始——不是因为自主不是目标,而是因为远程操作让我们可以在实际环境中从专家操作员那里收集真实、高质量的训练数据。
以此为基础,我们朝着共享自主的方向发展,机器人处理任务的常规元素,并将边缘情况交给人类。最后是最后迈向完全自主,随着人工智能证明它可以可靠地推广,它逐渐获得。
在接下来的十年中,我们预计常规的、明确定义的任务将在很大程度上变得自主,由人类监督而不是控制。人类会随时了解新情况、安全关键决策以及人工智能尚未获得的任何需要判断的情况。
R&AN:航天机构和私营公司越来越多地谈论轨道制造、商业空间站和月球基础设施。您希望机器人工人在实现可扩展的太空经济方面发挥什么作用?
日本: 没有它们,商业太空经济将无法扩展——就这么简单。进入轨道不再是困难的部分。
经营有。如果只有不到 80 名现役宇航员,你就无法建立轨道制造业、运营商业空间站或维护月球基础设施。
这个数字不会增长得足够快。机器人不会取代劳动力,而是会增加劳动力。一名操作员运行四台机器人并不是一项削减成本的措施;这是一种完全不同的思考那里可能发生的事情的方式。
R&AN:国际空间站预计将于 2030 年左右退役,而 NASA 则致力于建立更加商业化的近地轨道生态系统。您认为该行业是否已为这种转变做好准备,特别是在测试和验证新技术的基础设施方面?
日本: 国际空间站是不可替代的——没有什么能比得上它,并且在一段时间内不会有。即将取代它的商业电台令人兴奋,但它们还没有实现,而且这种差距是真实存在的。
对于试图为下一个时代开发和验证硬件的公司来说,在国际空间站上开发和验证硬件的窗口正在比大多数人意识到的更快地关闭。
行业如何应对这一转变——以及商业平台上是否及时存在正确的测试和验证途径——将在很大程度上决定未来十年太空的实际面貌。
R&AN:美国历来在航空航天创新的许多领域处于领先地位,但据报道,初创公司正在前往欧洲进行微重力测试。这说明美国目前在近地轨道商业化方面的地位如何——以及需要改变什么?
日本: 这是一个警告信号。美国拥有世界上最雄心勃勃的商业太空议程,但硬件开发的配套基础设施却没有跟上步伐。
抛物线飞行准入和测试设施是欧洲悄悄建立实际能力的领域。如果美国初创公司经常前往欧洲进行抛物线飞行测试,那不仅会带来不便,而且还会带来麻烦。这是一个竞争力问题。
政府在商业空间上下了很大的赌注,但只有初创公司能够有效地开发和验证技术,这种赌注才会有回报。缩小测试基础设施差距是其中的一部分。
R&AN:从长远来看,您的愿景包括支持月球、火星和深空任务。在真正的自主太空操作成为现实之前,太空机器人技术中的哪些技术挑战仍然是最难解决的?
日本: 机器人与月球之间存在三个关键问题。硬件优先——月球环境十分恶劣,虽然存在处理这种情况的硬件,但价格昂贵,且长期领先,而且所需的稳健性阻碍了更复杂的系统。
然后是延迟——与月球的通信延迟使得实时远程操作变得不切实际,这意味着机器人需要在很大程度上具有自主性。
最后,这种自主权还没有完全存在。我们在地球上看到的机器人学习进步不会直接转移到太空,因为这些模型缺乏月球物理学下的训练数据。难题的最后一部分是来自月球表面本身的分布数据。
这就是我们的国际空间站工作的地方,成为月球劳动力的基础。机器人在国际空间站上面临的条件与它们在月球上遇到的情况没有太大不同,因此在微重力下训练的机器人是月球劳动力的自然起点。
从那里,您可以将月球物理模拟数据分层,并最终从表面获取真实环境数据。这是一条漫长的道路,但我们认为在未来 3-5 年内是可以实现的。