

SLAM蒸馏到边缘芯片,旨在实现2mW功耗下1000fps姿态估计,这一目标标志着空间感知即将迈过实用化门槛。虽然当前尚无单一芯片能同时达到这两项极值,但知识蒸馏与专用芯片设计的协同创新已取得显著突破,让这一愿景触手可及。核心路径是通过知识蒸馏,将庞大复杂的SLAM模型“浓缩”为轻量级学生网络,在保持精度的同时大幅削减计算量与内存占用,为边缘部署铺平道路。
在模型瘦身方面,蒸馏技术展现出惊人效果:轻量化模型体积可缩减 47.62% ,总计算量(FLOPs)下降35.52% ;更令人意外的是,学生模型有时精度反超老师——有实验在模型减半后,平移误差降低88.24%,旋转误差降低93.80% 。这证明蒸馏不仅能压缩模型,还能提升泛化能力,为超低功耗实时计算奠定基础。
逼近极限的探索中,各技术路线各有斩获。Navion芯片作为微型无人机专用视觉惯性里程计加速器,早在2019年即实现2mW超低功耗,虽为SLAM简化版,却验证了毫瓦级空间感知的可行性。高帧率方面,Gideon特征提取器在STM32N6上达111 FPS,配合GPU加速的GLidE-SLAM系统更在嵌入式平台上实现9倍帧率提升。此外,Space-Mate处理器以303.5mW实现32.85 FPS稠密建图,芯明智能空间计算芯片提供3.5 TOPS AI算力且整机功耗控制在1W以内——这些软硬协同的“折中”方案,正持续拉近与终极目标的距离。
支撑这些突破的硬件平台日趋成熟:微控制器(如STM32N6) 适合极致轻量算法;专用集成电路(如Navion、Space-Mate) 为SLAM量身定制,能效比最高;异构计算SoC(如NVIDIA Jetson、高通芯片) 集成CPU/GPU/NPU,兼顾灵活与算力;空间计算芯片则高度集成3D视觉与AI,代表未来方向。多平台并存共同构成了边缘SLAM的底层基础。
当SLAM能以毫瓦级功耗和百帧乃至千帧速率在边缘端运行时,空间感知将真正降维普及——微型无人机自主避障、智能眼镜虚实融合、扫地机器人智慧建图、地下矿井无人巡检等场景都将迎来质变。虽然2mW+1000fps仍是巅峰挑战,但现有成果已清晰勾勒出“算法蒸馏+芯片定制”的技术路径。随着迭代加速,让设备拥有“眼睛”和“方向感”将不再是奢侈,空间感知再无门槛终将成为现实。
经常有粉丝问这样一个问题:
今天,咱们一起聊一聊这个沉淀了近9年的3D视觉技术圈子。
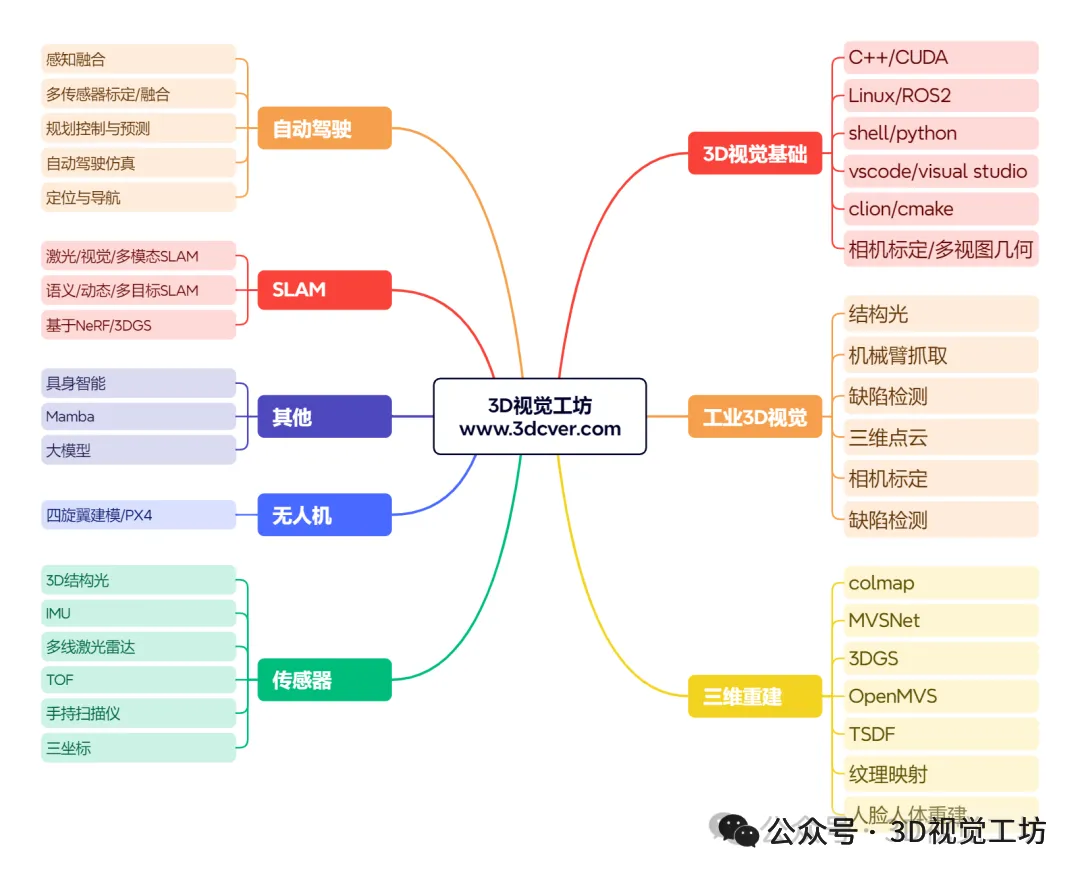
目前已有近6300+活跃成员,主要涉及方向:工业3D视觉、SLAM、自动驾驶、三维重建、无人机、具身智能、大模型等科技前沿方向。
细分方向众多,包括但不限于:工业3D视觉、三维重建、自动驾驶、具身智能、大模型、扩散模型等科技前沿方向,也涉及视觉竞赛、硬件选型、视觉产品落地经验分享、学术&求职交流等。我们也会紧跟最新前沿科技发展,也是我们星球里的热门讨论话题。
| 特点 | ||
|---|---|---|
| 国内成立最早 | 近20门视频视频 | 3D视觉精华问答 |
| 最新顶会论文与代码分享 | 3DGS独家系列视频 | 专业智囊团队答疑解惑 |
| 最新前沿技术研讨会 | 高质量项目对接 | 各个模块的源码梳理 |
| 最新行业招聘信息 | 求职面经 | 科研生活吐槽 |
| 行业最新模组分享 | 随时提问交流 | 每月积分榜现金奖励 |
三 星球内全系列视频教程汇总
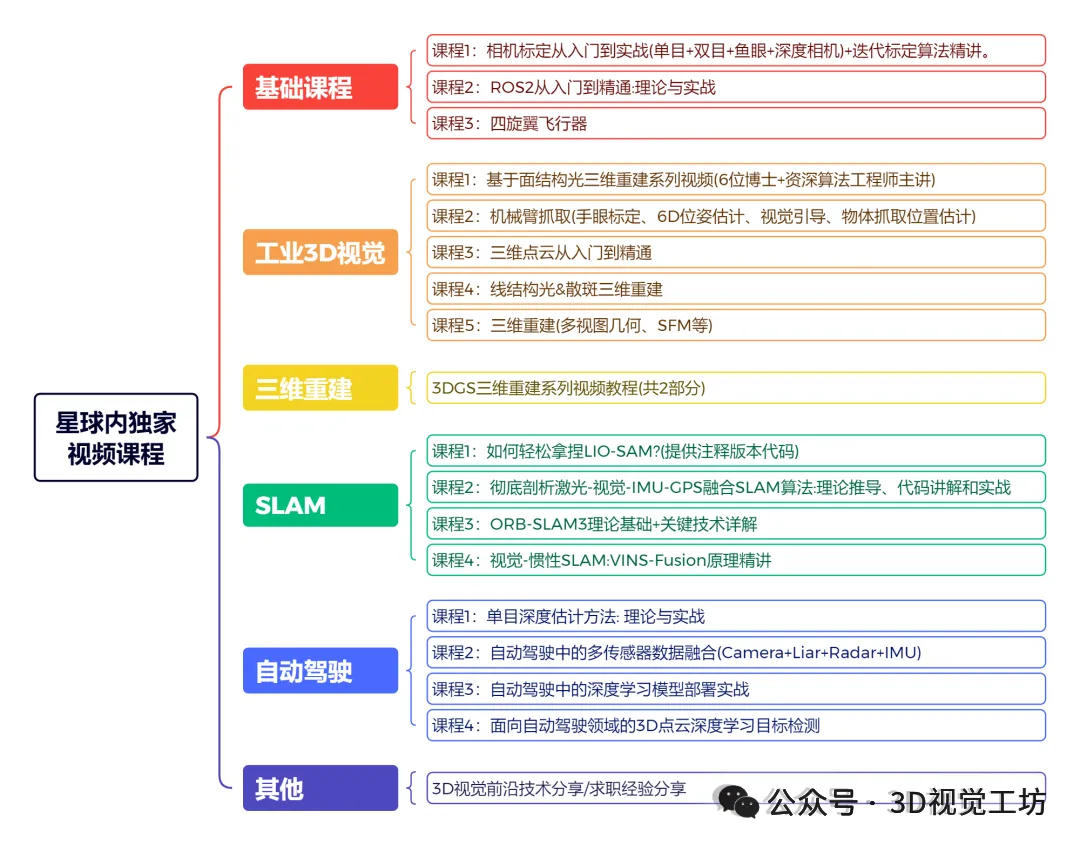
视频教程分为两大板块:第一板块为核心主线课程,精心打磨了近20门系列视频教程,内容系统、循序渐进,更是大家学习的重点,带你学习工业3D视觉、SLAM、3DGS、自动驾驶与无人机等3D视觉技术,下面我们会详细介绍这部分内容;第二板块为前沿技术分享,特邀行业大咖与学术大牛开展直播分享,内容全面覆盖具身智能、自动驾驶、三维重建、数字人、扩散模型、3D生成等热门前沿方向,本部分为非重点内容,不再做详细介绍。
| 核心主线视频教程(主力干货) | |||
|---|---|---|---|
| 3DGS系列 | 3DGS-SLAM | 相机标定 | ROS2 |
| 四旋翼飞行器 | C++ | 面结构光 | 机械臂抓取 |
| 三维点云 | 线结构光 | LIO-SAM | 融合SLAM算法 |
| ORB-SLAM3 | VINS-Fusion | 多传感器融合 | 3D目标检测 |
| 单目深度估计 | 模型部署实战 | 本部分持续更新中 | |
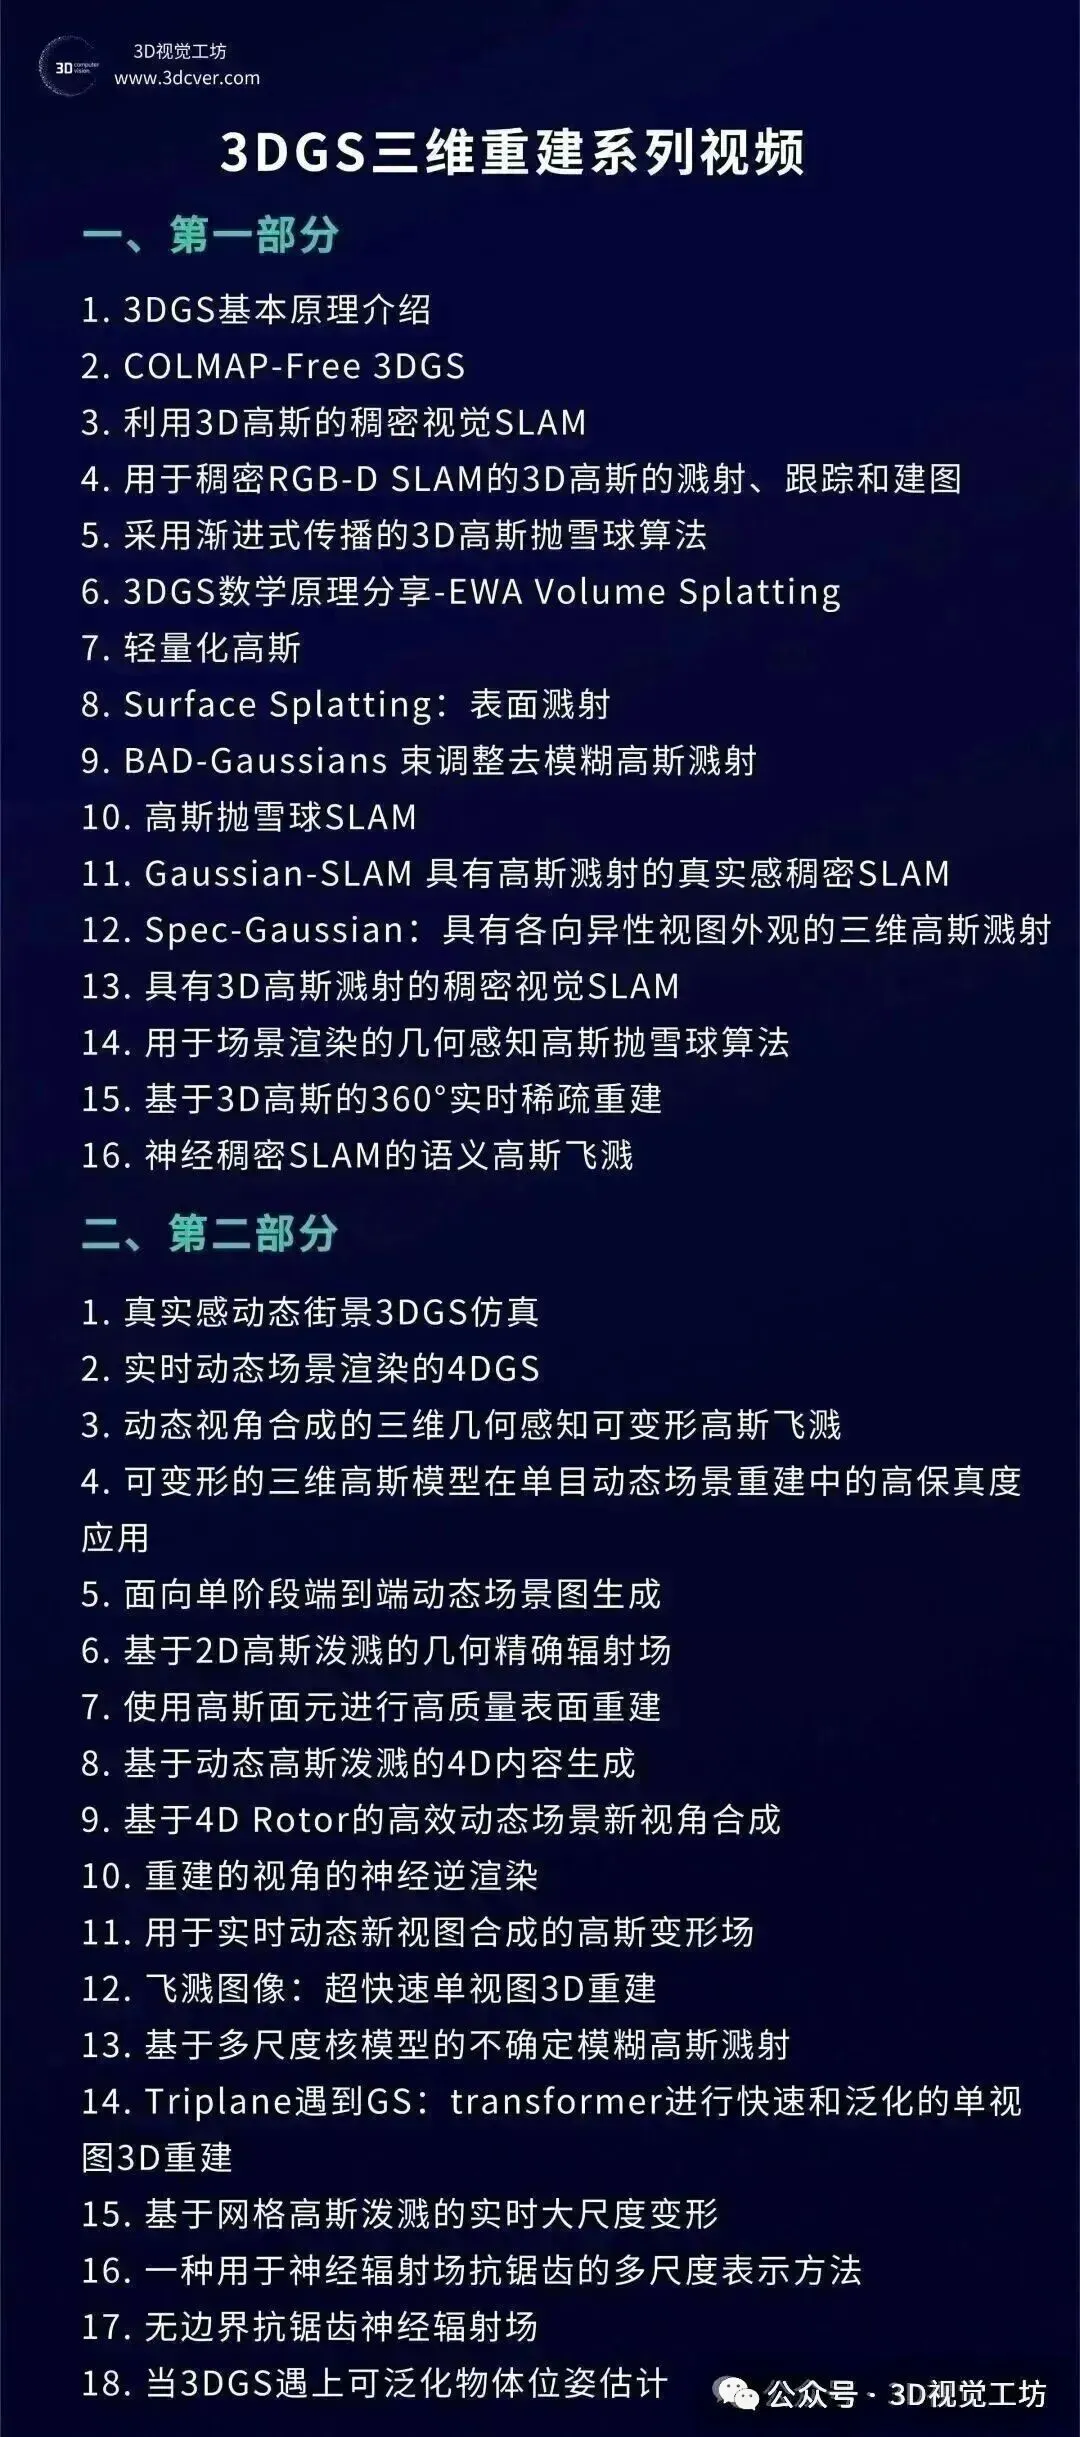
3.0 3DGS独家视频教程
3.0.1 3DGS三维重建系列视频教程
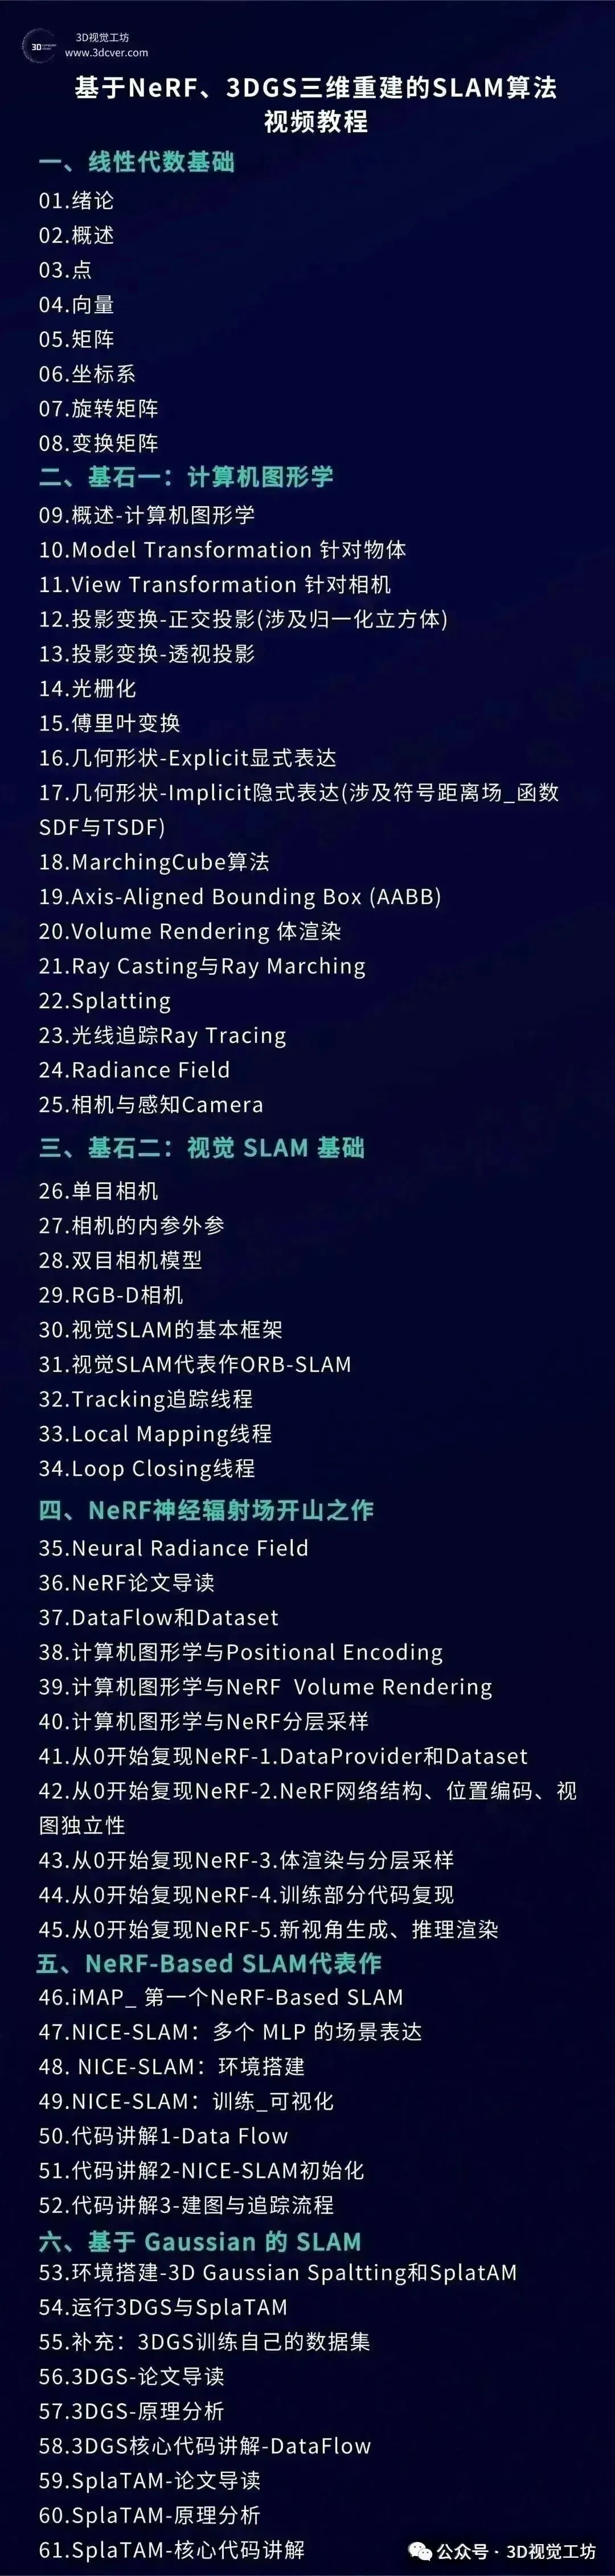
3.0.2 基于NeRF、3DGS三维重建的SLAM算法视频教程
本视频教程从理论和代码实现两方面展开,带你从零入门NeRF/Gaussian Based SLAM的原理学习、论文阅读、代码梳理等。理论层面,从线性代数入手到传统的计算机图形学,让大家明了现代三维重建的理论基础和源头;代码层面通过多个练习手把手教会大家复现计算机图形学、NeRF相关工作。
3.1 基础课程
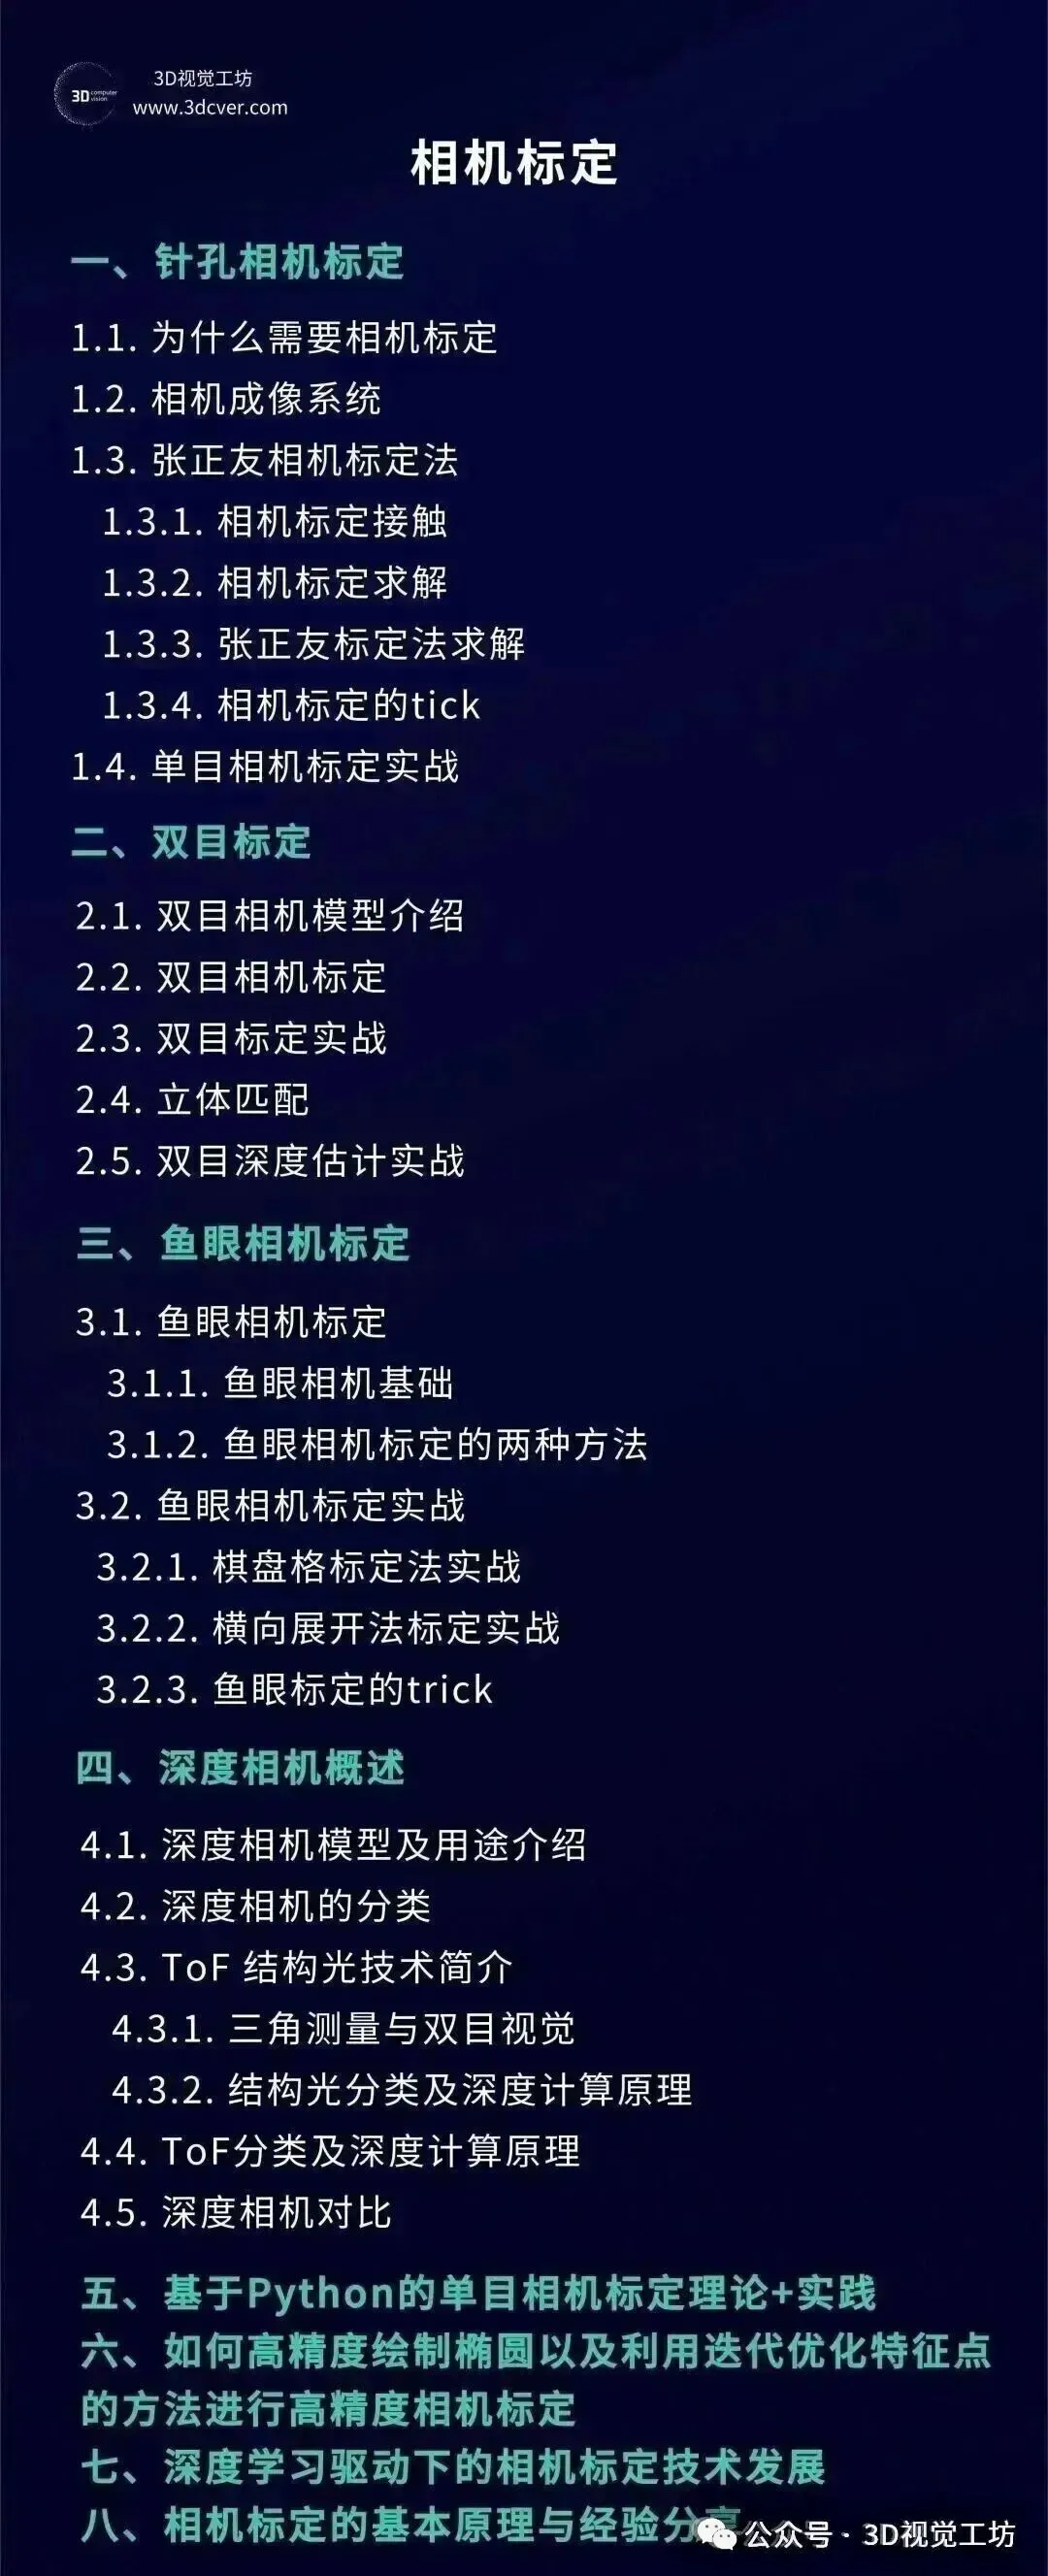
3.1.1 高精度相机标定从理论到实战系统教程
本课程主要包含两部分,分别是相机标定和3D视觉,相机标定包含单目、双目和鱼眼相机标定;3D视觉包含立体视觉、结构光和TOF,以立体视觉为主。课程提供对应数据与代码。
课程亮点:除了相机标定的基础原理和代码之外,星球里还补充了高精度相机标定的改进方法以及实战技巧,这是相当硬核的。
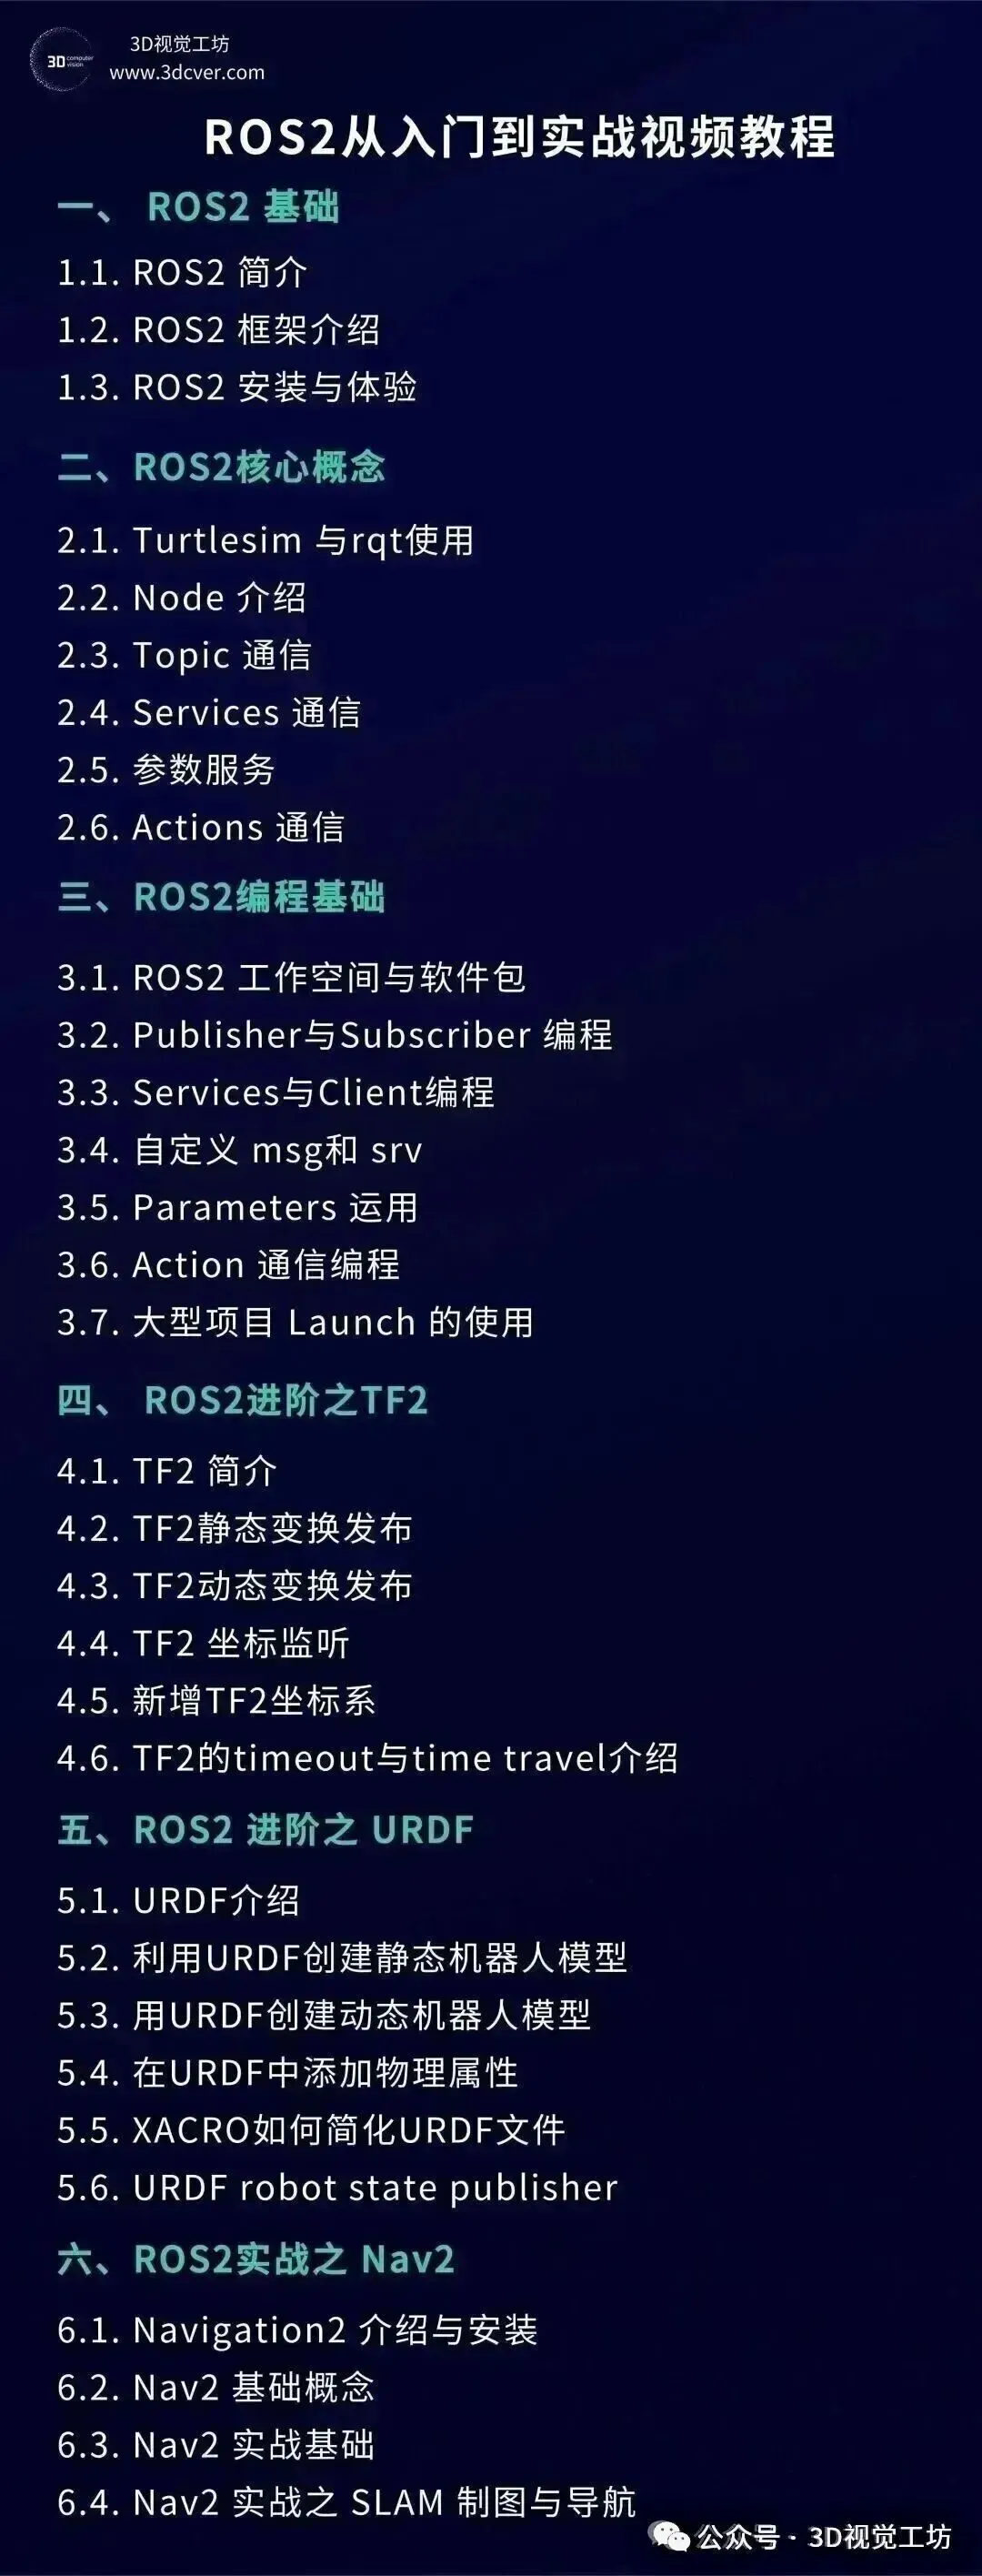
3.1.2 ROS2从入门到实战视频教程
ROS2从入门到实战视频教程,从小白方式介绍到高阶使用讲解,对ROS2进行全面的实操教学训练,为大家提供系统性的学习机会。
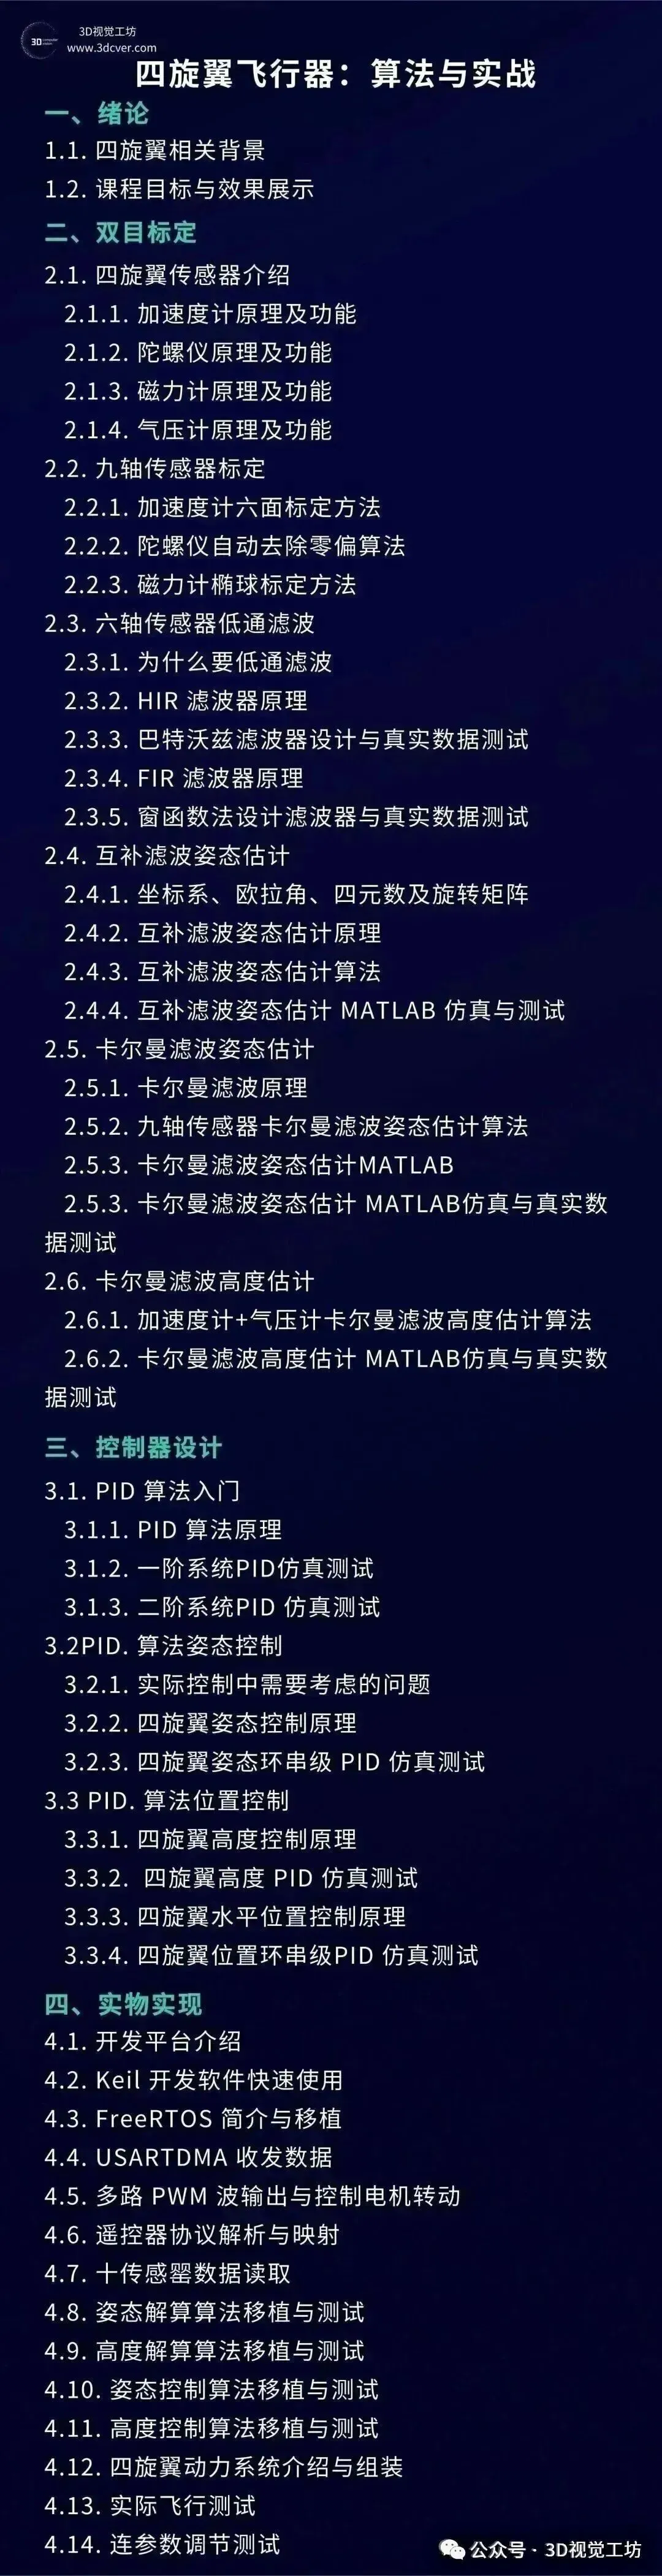
3.1.3 四旋翼飞行器:算法与实战
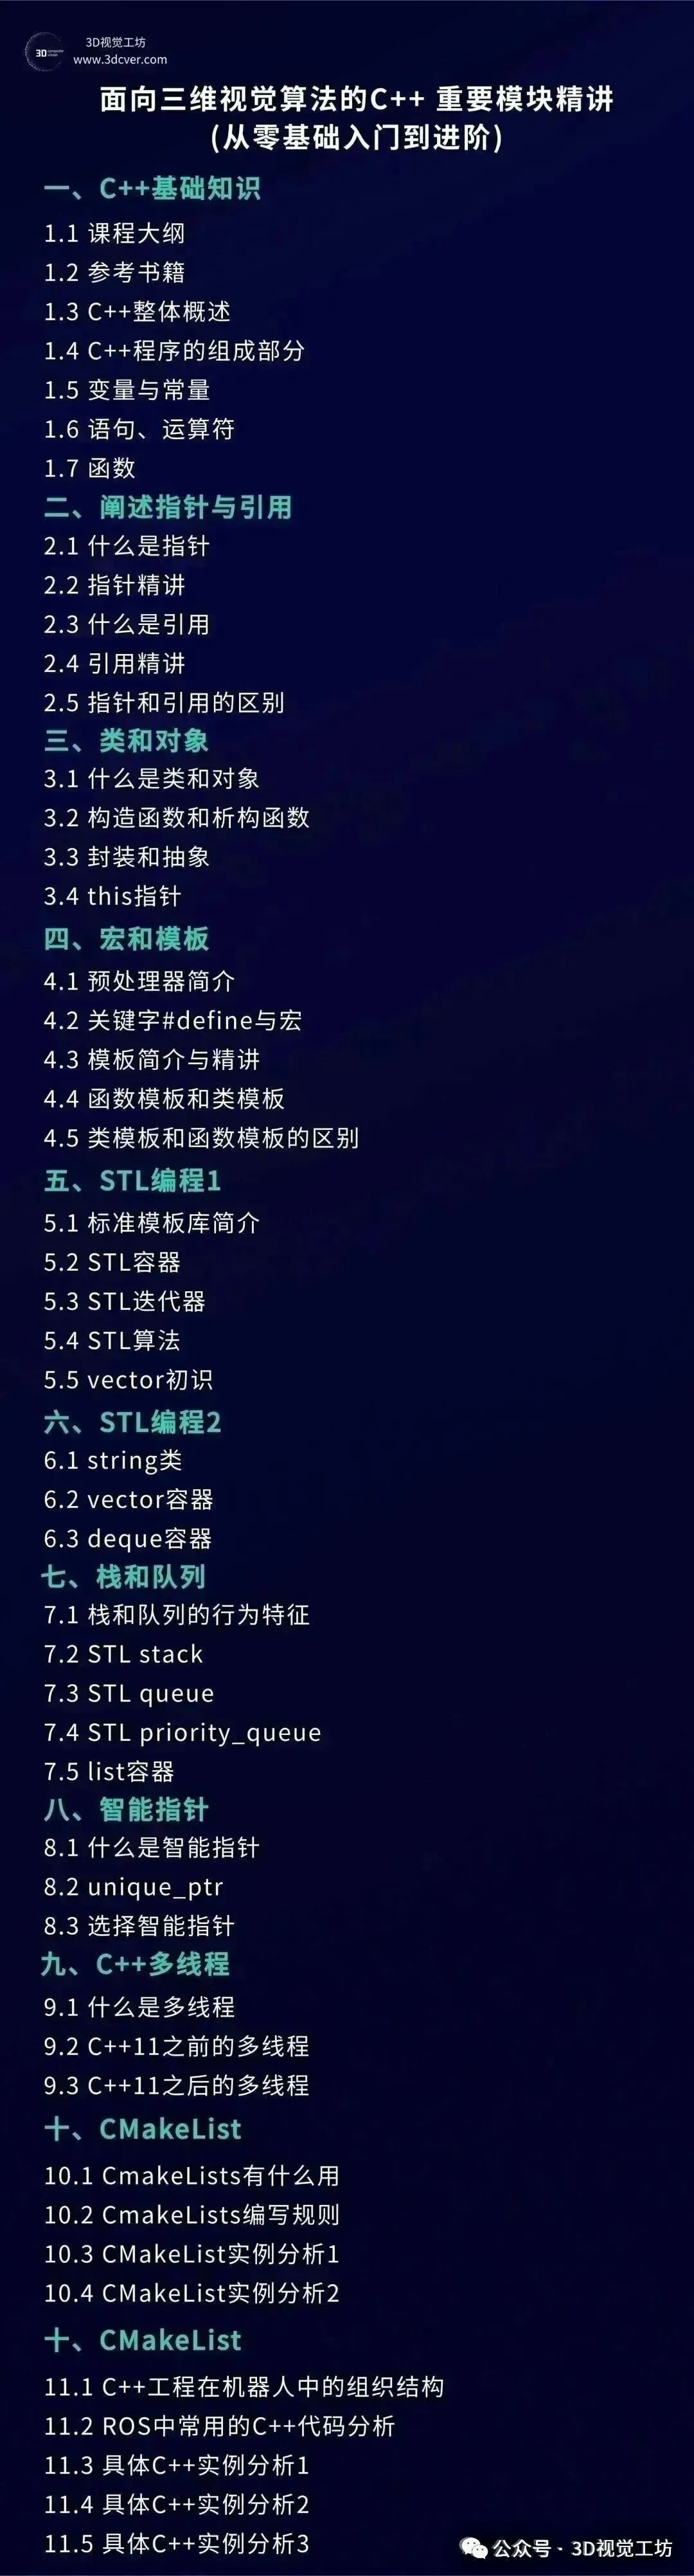
3.1.4 C++从零基础入门到进阶
力求通过视频教程的学习,彻底搞懂C++较难的一些模块,掌握SLAM等算法的编写套路,学会C++相关岗位的面试技巧。学懂本课程,并且对其中的疑难点能够较好的理解运用,可以达到1-2年的C++开发工程师的经验水平。
3.2 工业3D视觉系列视频课程
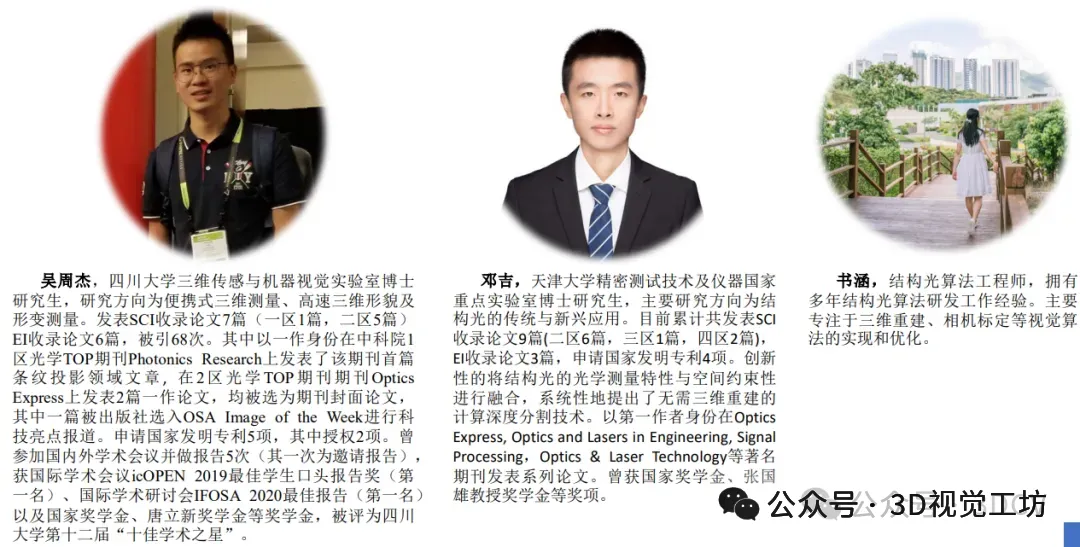
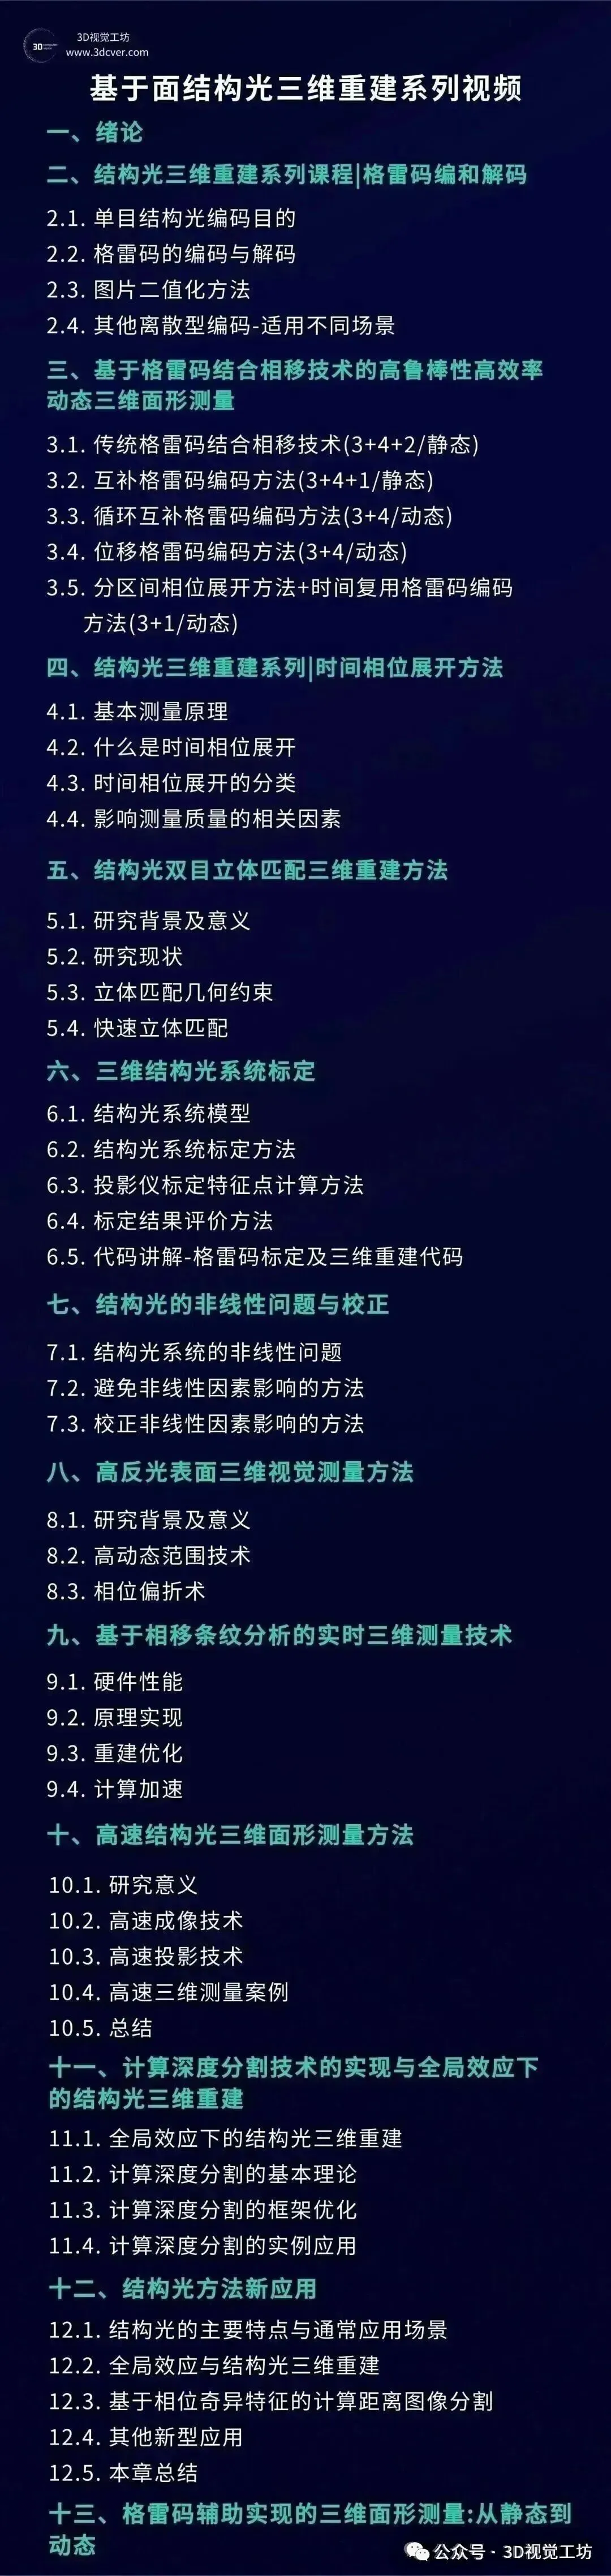
3.2.1 基于面结构光三维重建系列视频
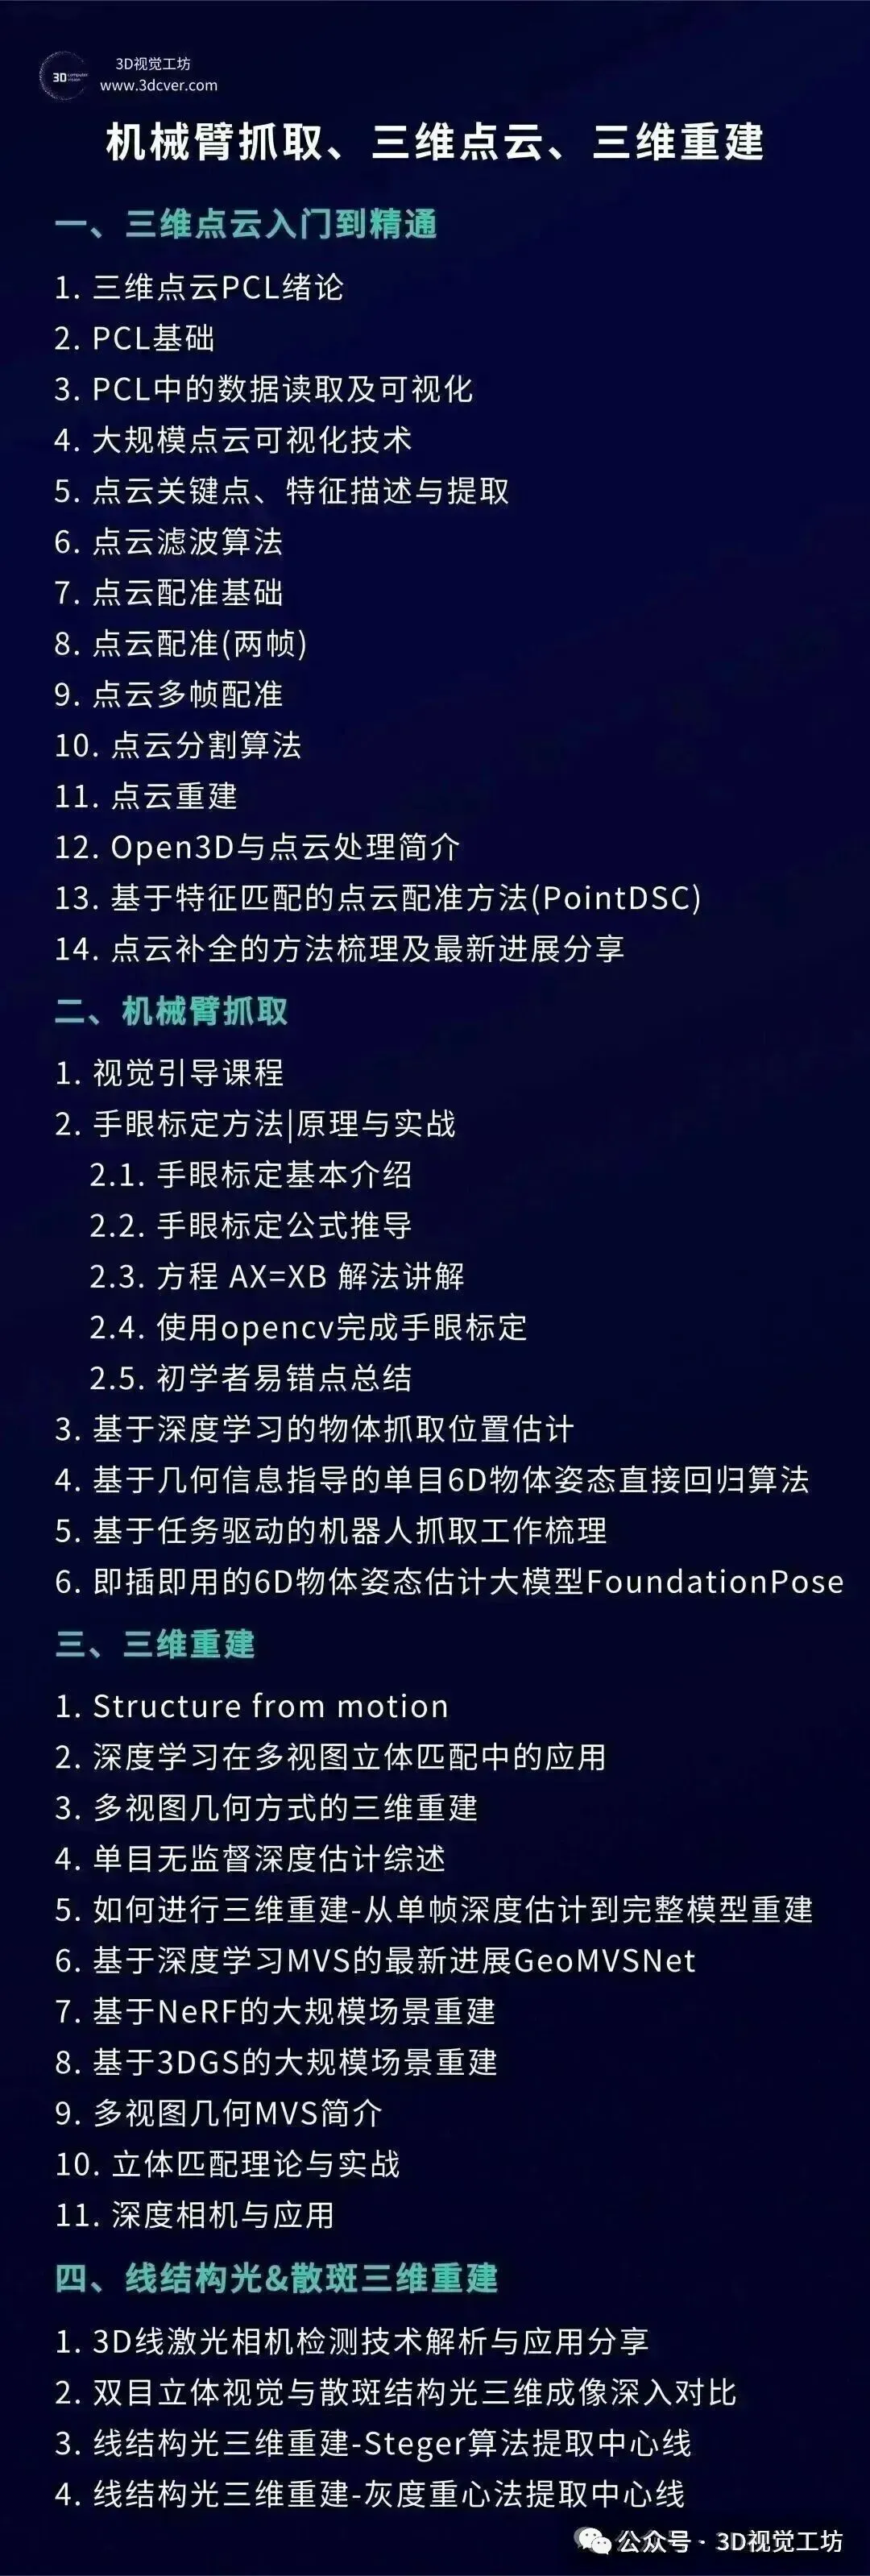
3.2.2 机械臂抓取、三维点云、三维重建等
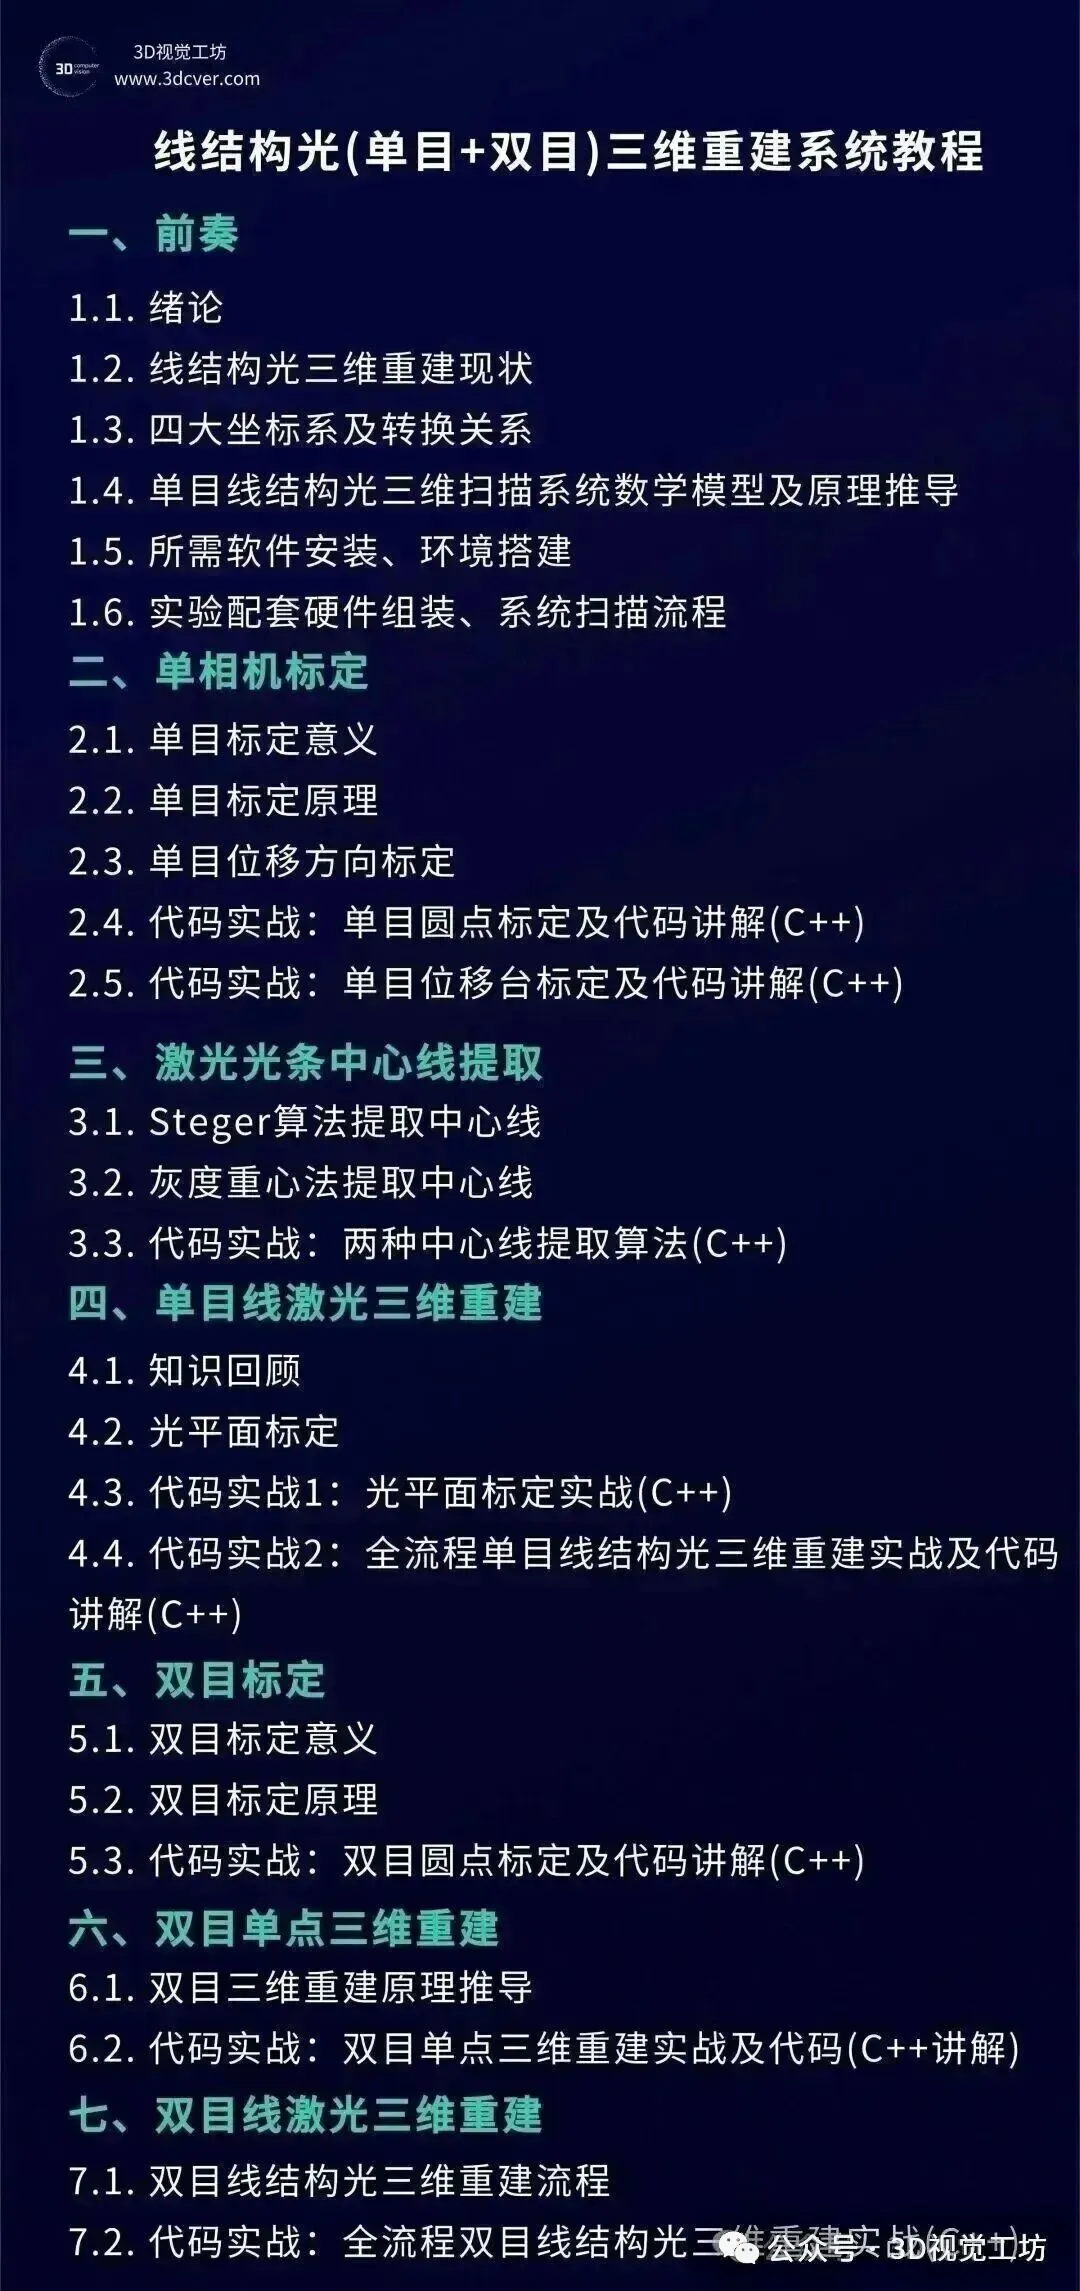
3.2.3 线结构光(单双目)三维重建系统教程等
本门课程面向实战教学,手把手带你从零实现一套属于自己的线激光3D扫描系统。几乎每一个章节都配备有相应的讲义、代码,帮助大家更好地理解线激光三维重建技术。
3.3 SLAM系列视频
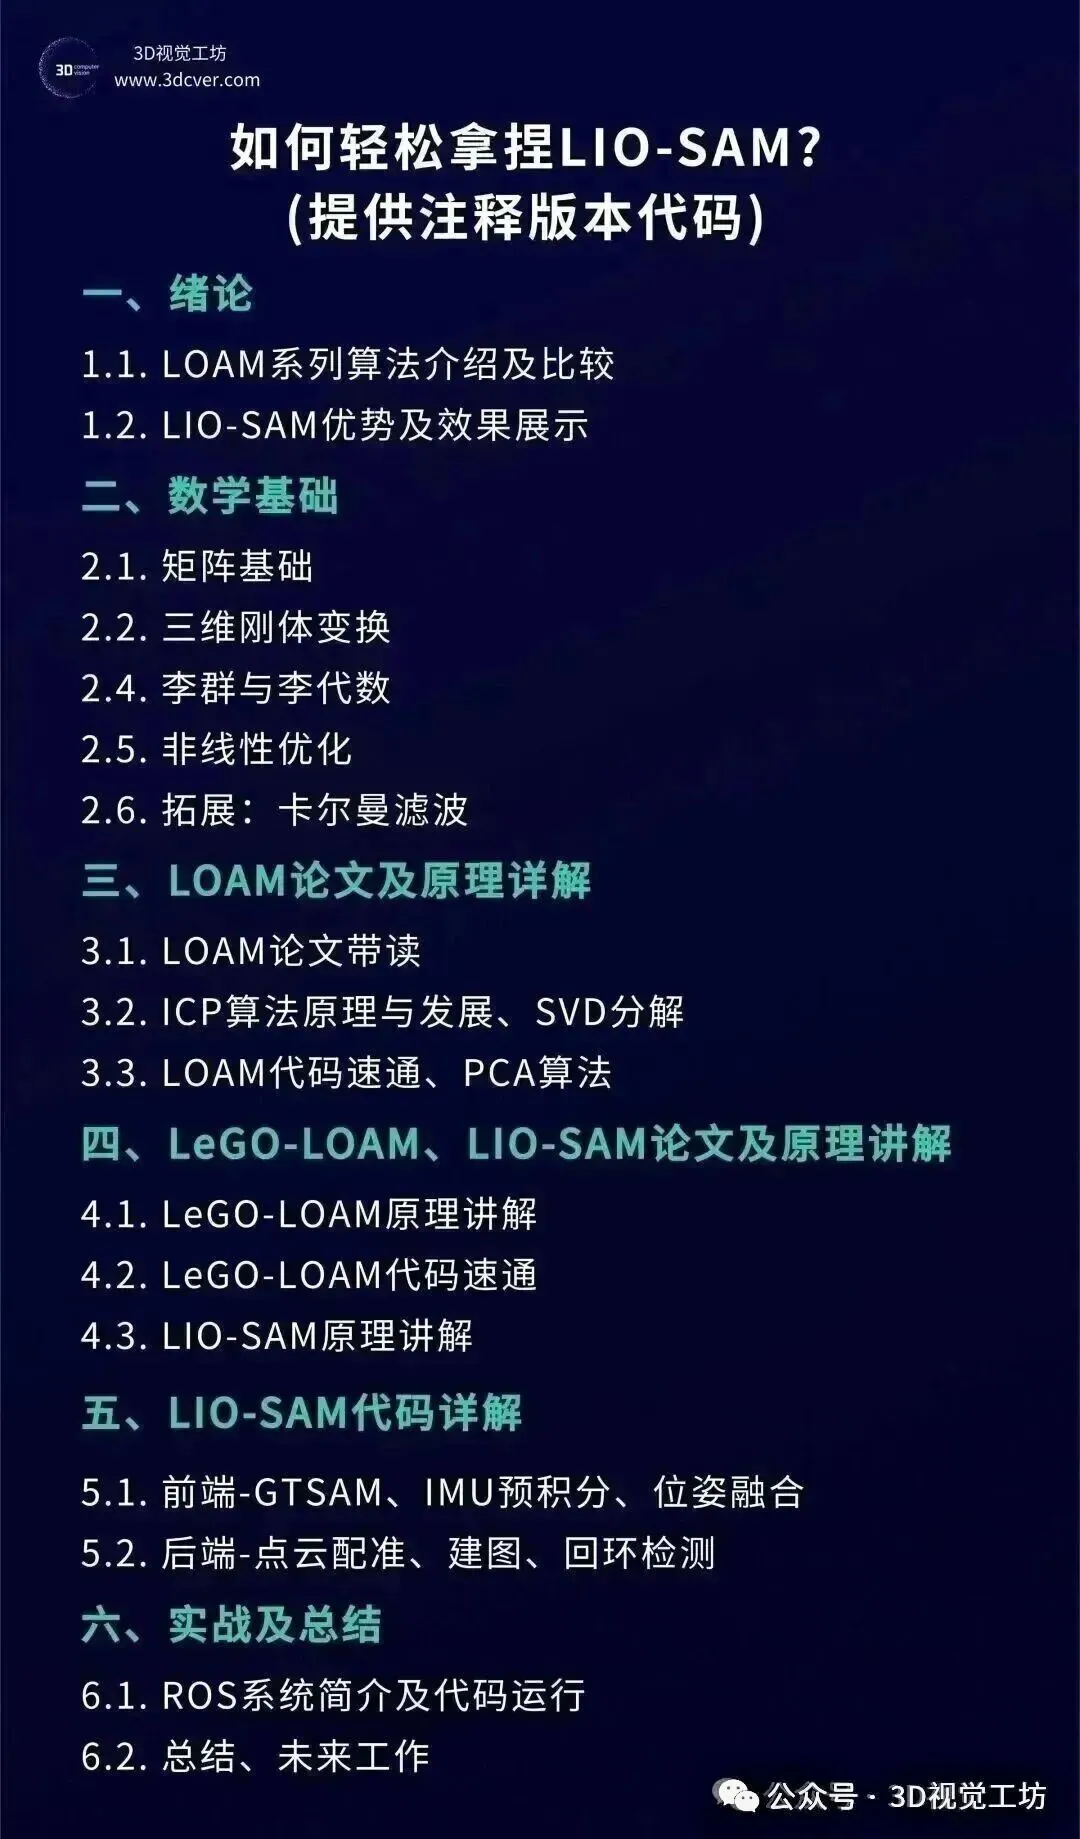
3.3.1 如何轻松拿捏LIO-SAM?(提供注释版本代码)
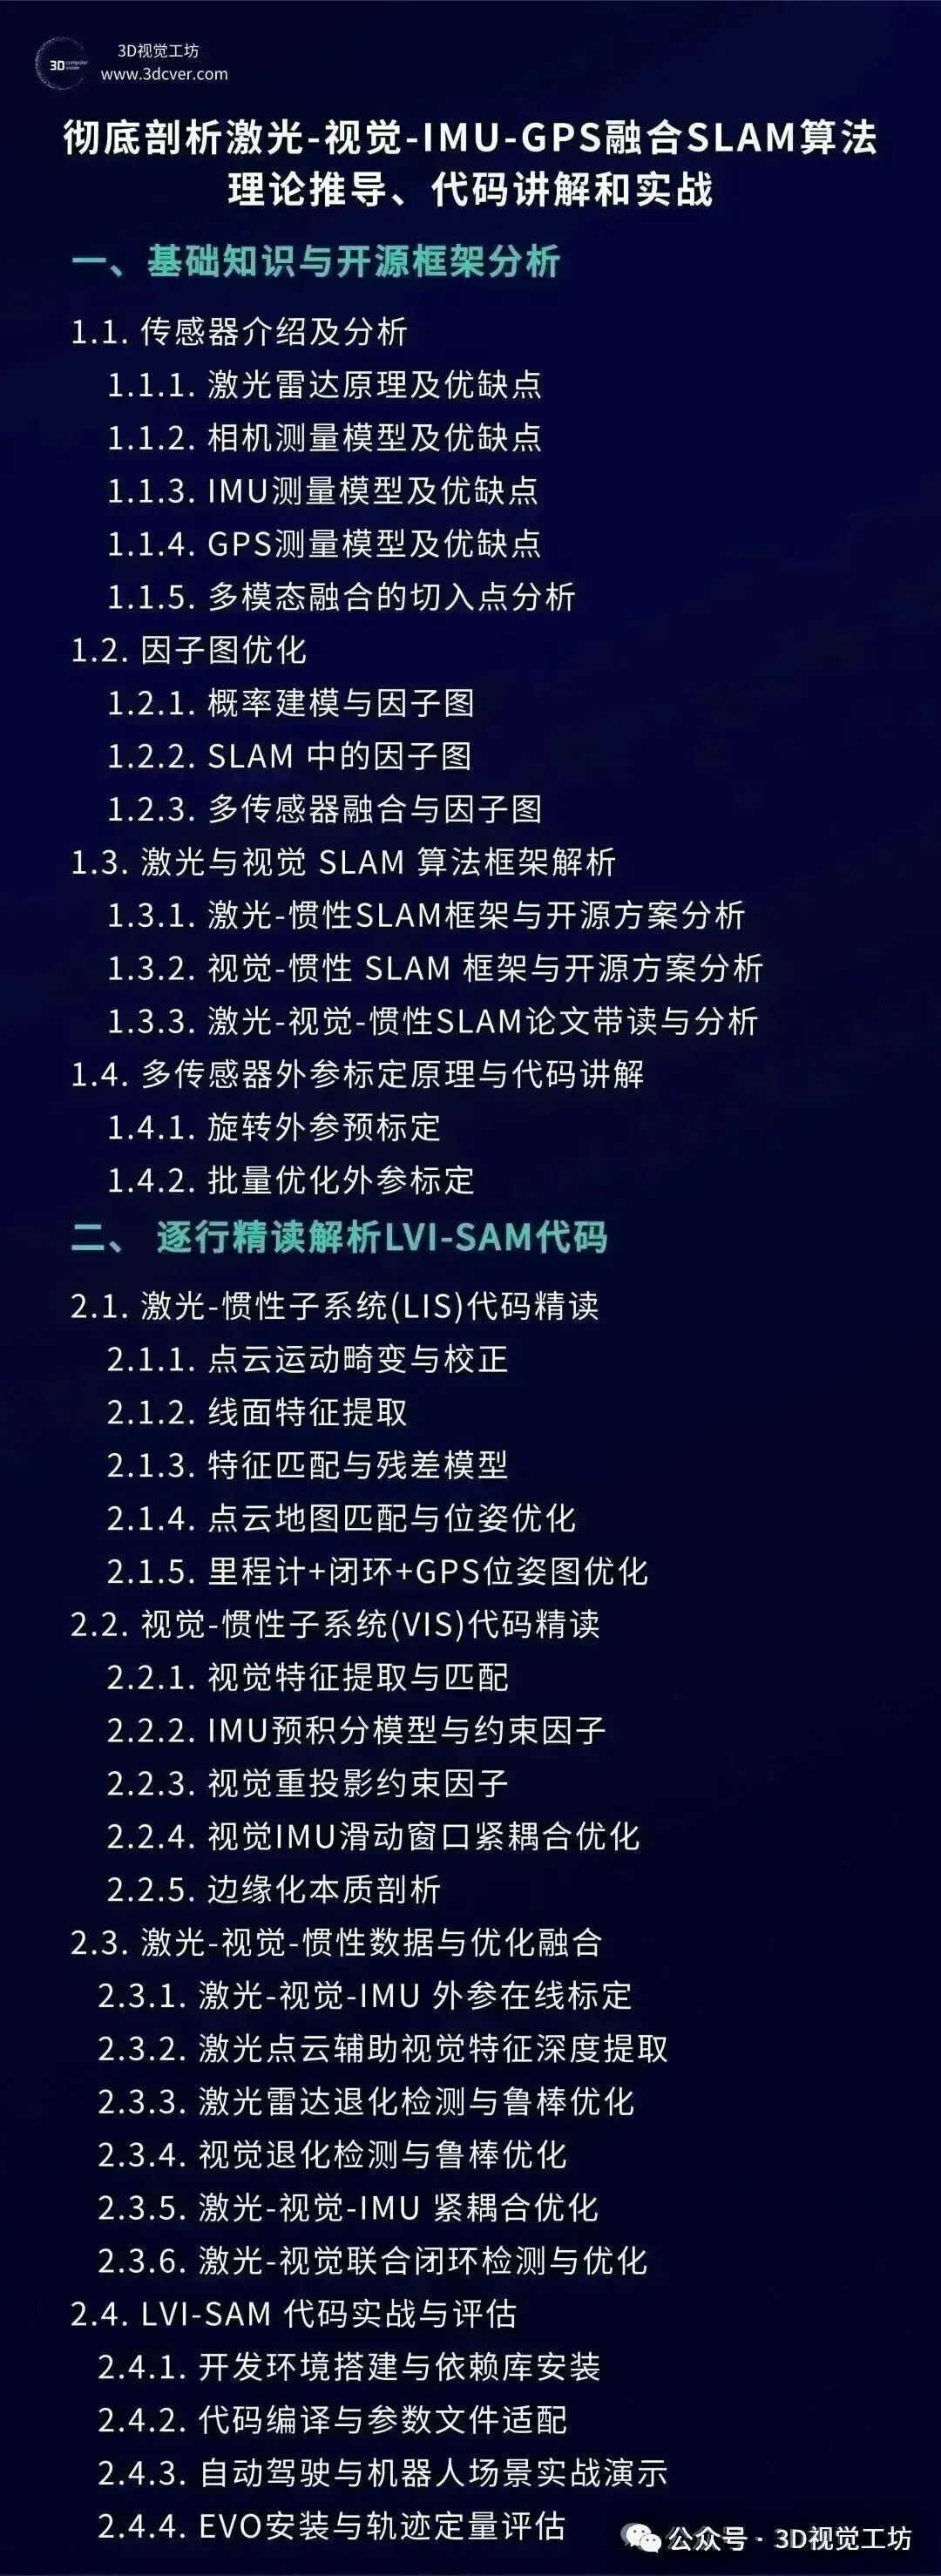
3.3.2 彻底剖析激光-视觉-IMU-GPS融合SLAM算法
本视频课程从理论和代码实现两个方面对激光雷达-视觉IMU-GPS融合的SLAM算法框架和技术难点进行讲解,并且博士大佬会根据自己多年的机器人工程经验,向大家讲解在实际机器人应用中多模态融合的方法和技巧。
3.3.3 ORB-SLAM3理论基础+关键技术详解
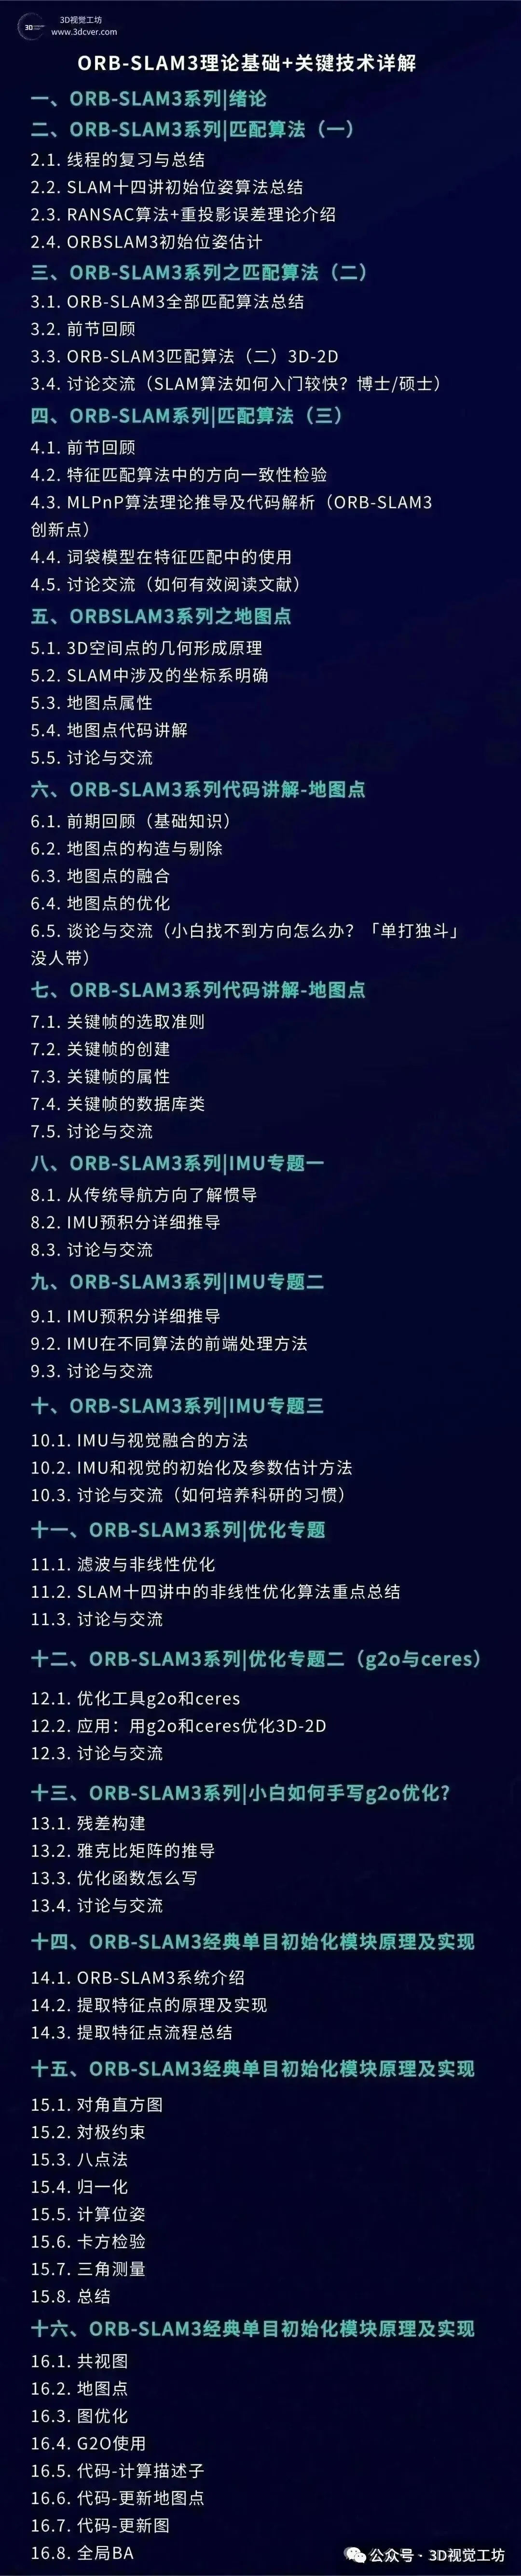
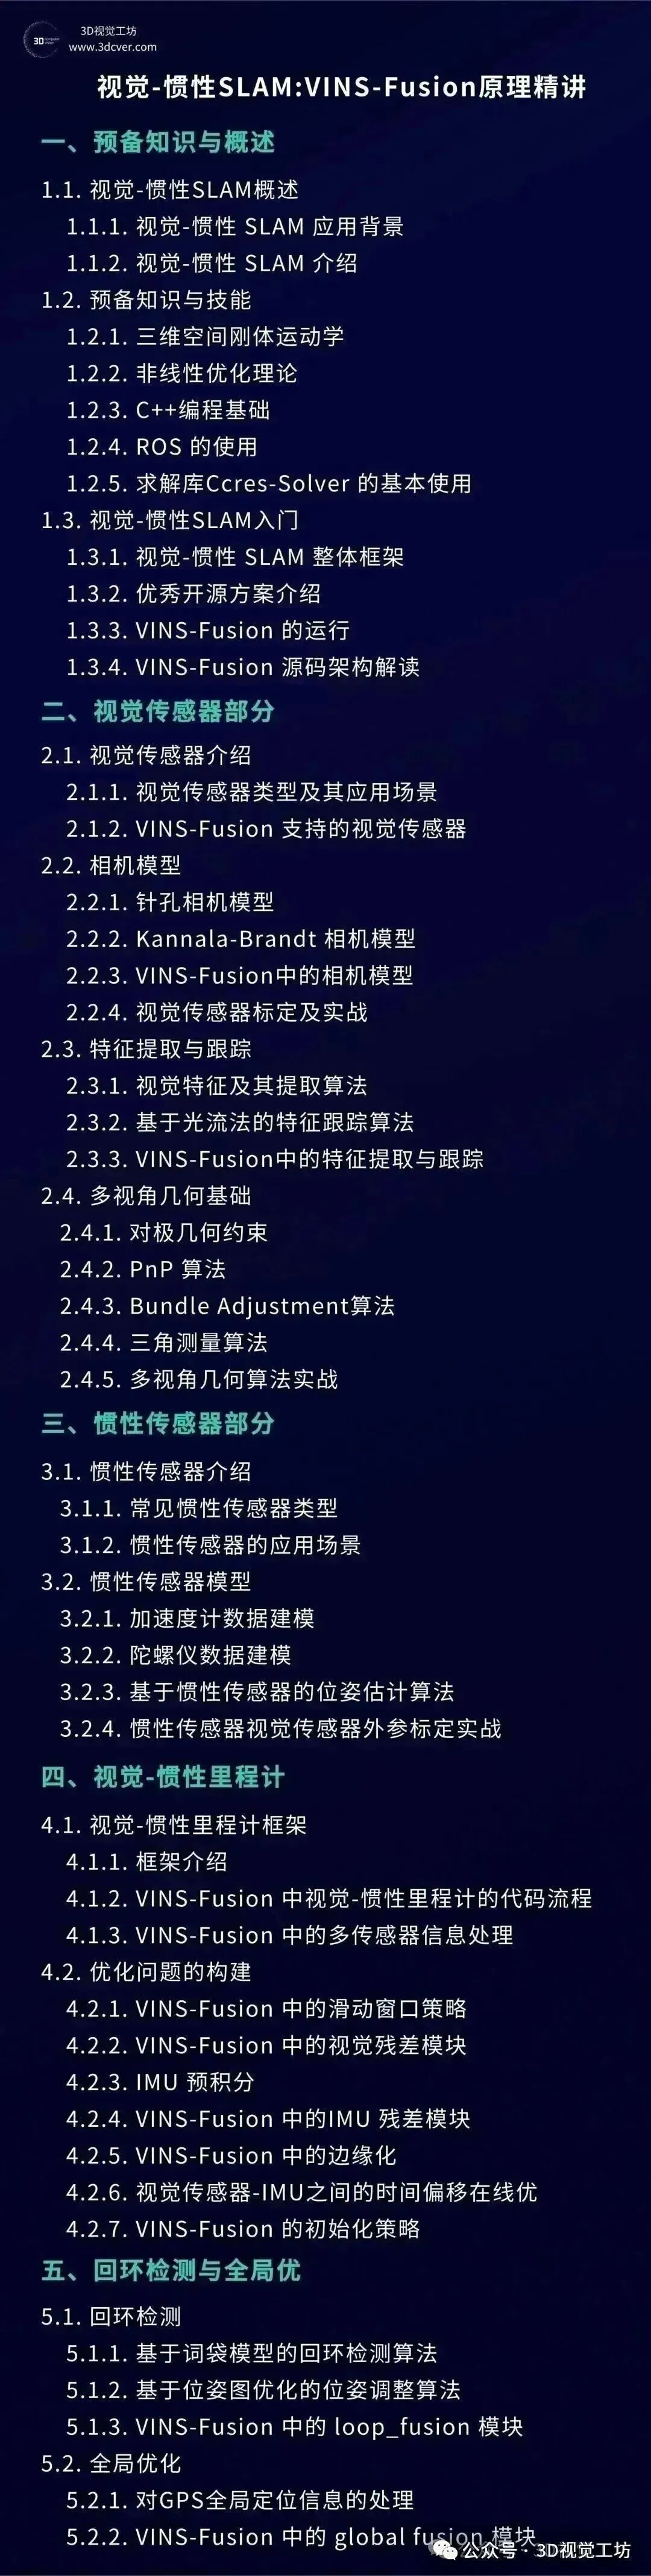
3.3.4 视觉-惯性SLAM:VINS-Fusion原理精讲
视觉-惯性SLAM的入门与实践视频教程,结合VINS-Fusion源码,系统地对视觉-惯性SLAM的基础理论知识进行梳理。整套课程由一线算法工程师教授,从基础理论到代码剖析,保姆级教学,助力学员一步步从小白成长为大牛。
3.4 自动驾驶
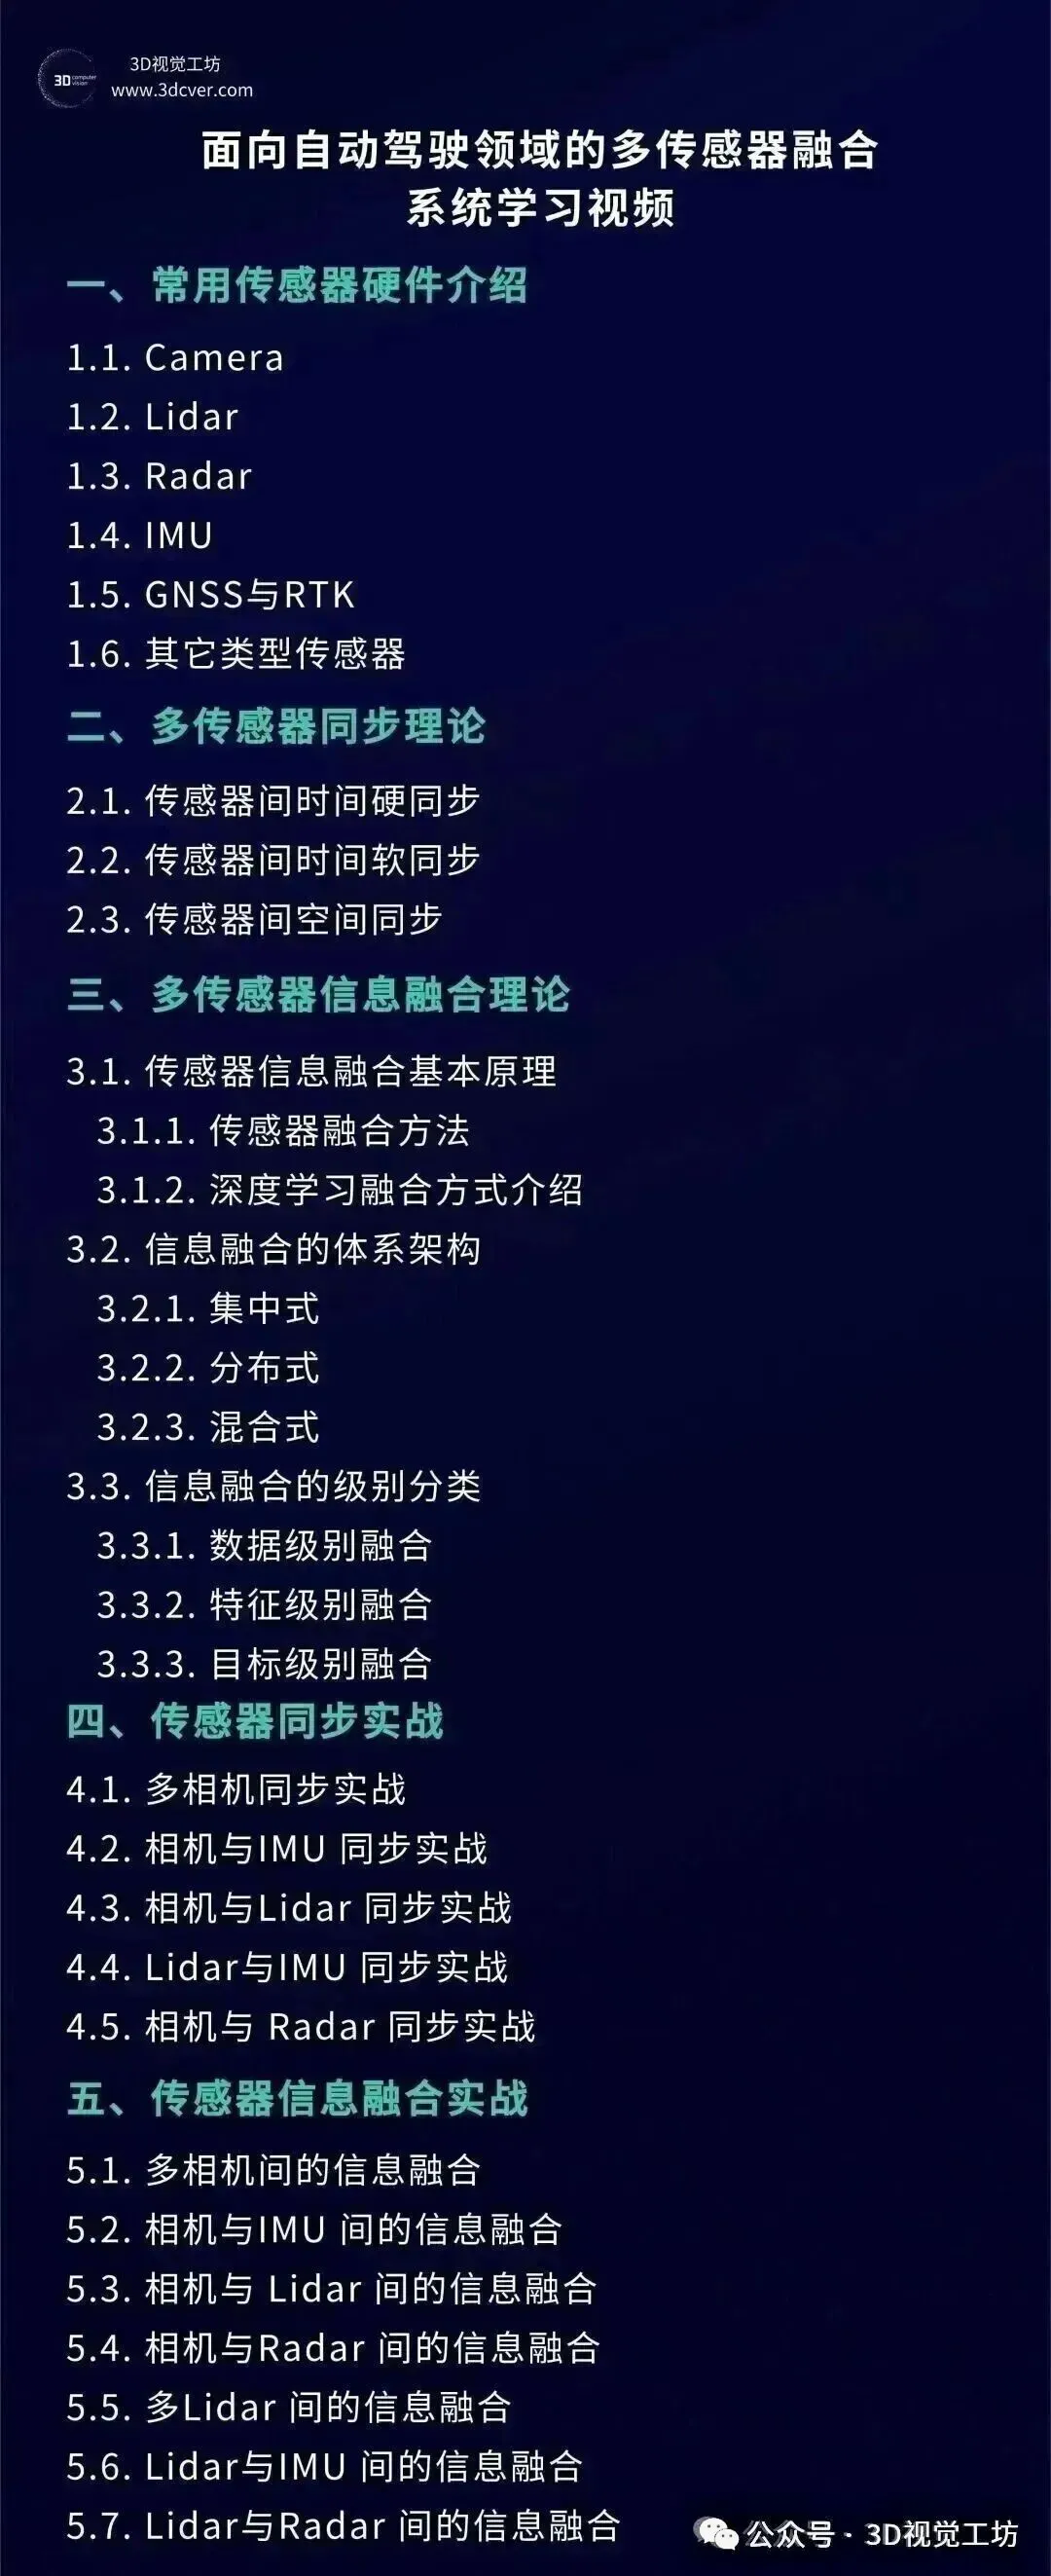
3.4.1 面向自动驾驶领域的多传感器融合系统教程
主要分两个大模块:理论篇和实战篇,理论篇部分主要介绍自动驾驶中常用的传感器硬件、传感器间的时间同步和空间同步以及多传感器间的信息融合理论知识;实战篇更多偏向工程应用,工程中传感器间同步与融合如何实现等。
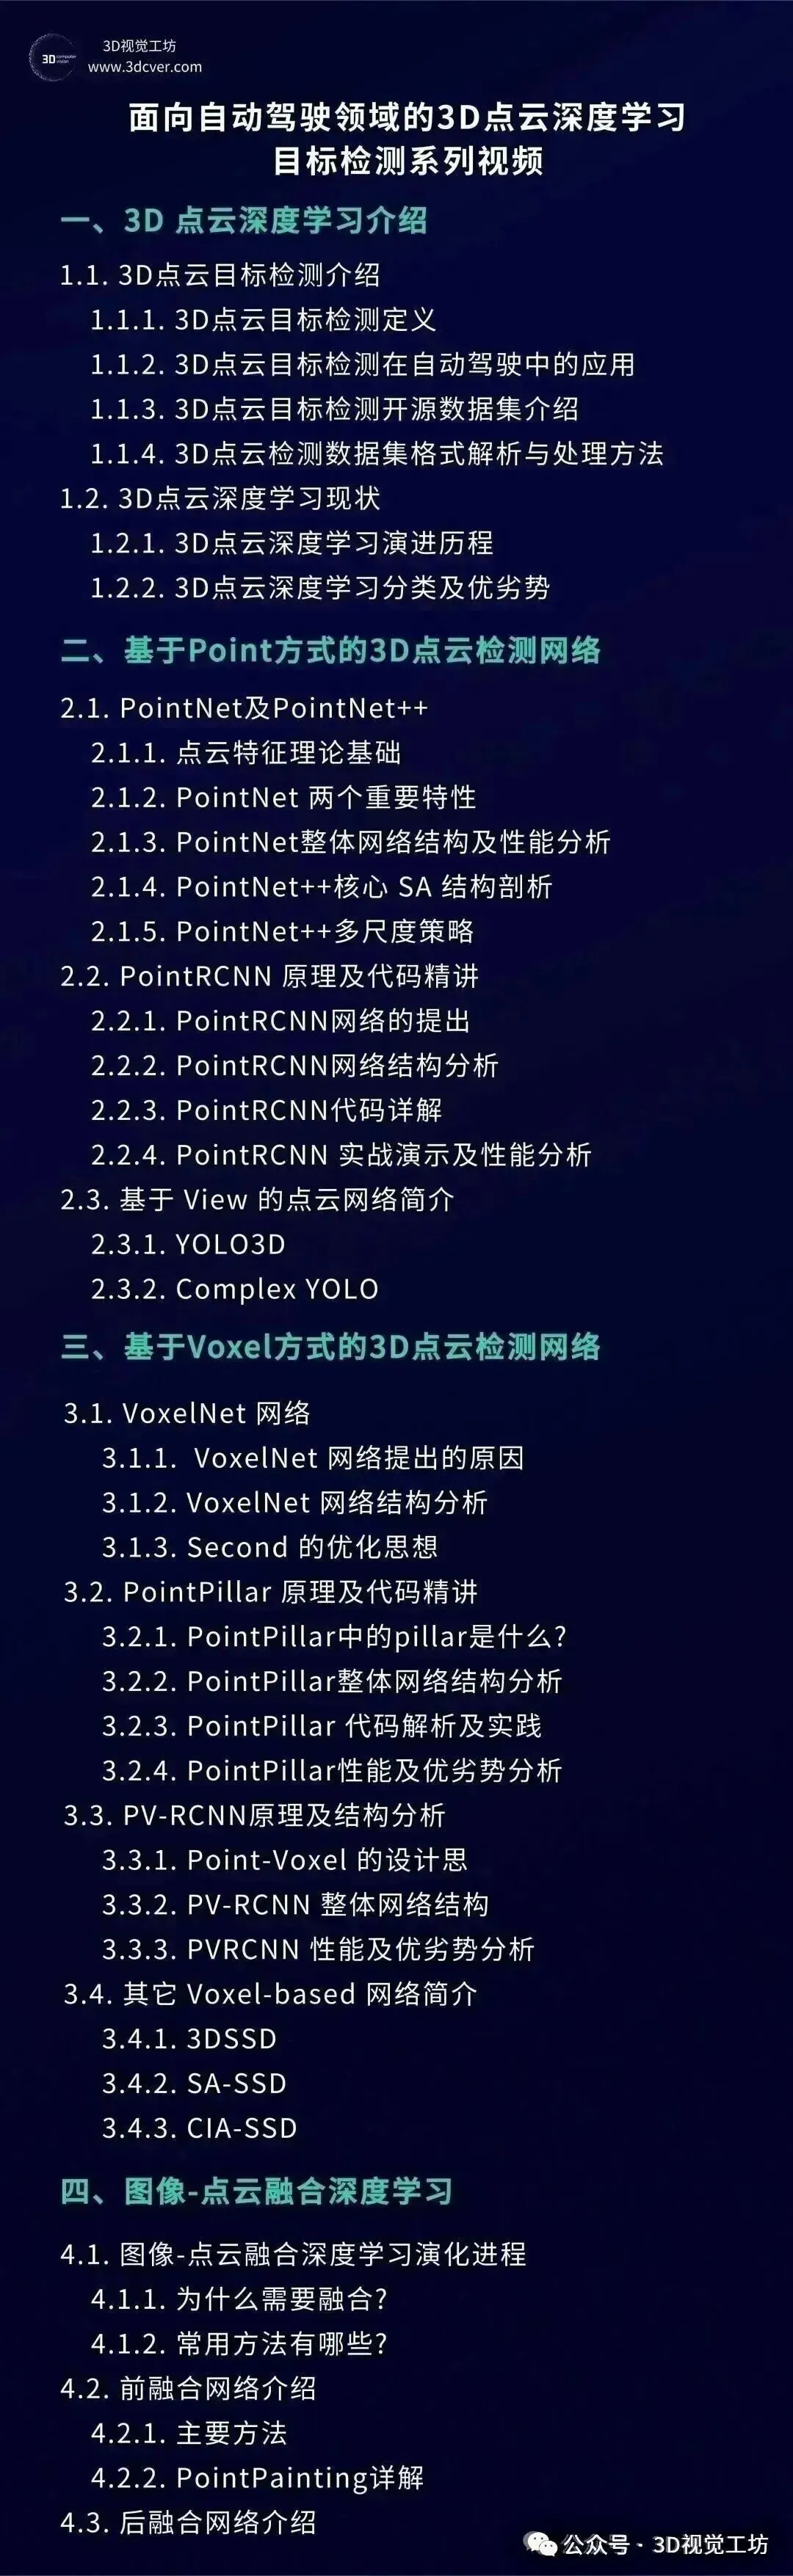
3.4.2 面向自动驾驶领域的3D点云深度学习目标检测
本视频教程以3D点云深度学习为主,对Point-based和Voxel-based系列的3D目标检测网络架构进行系统剖析和代码梳理,助力各位同学在点云深度学习更快的入门和更深的理解。
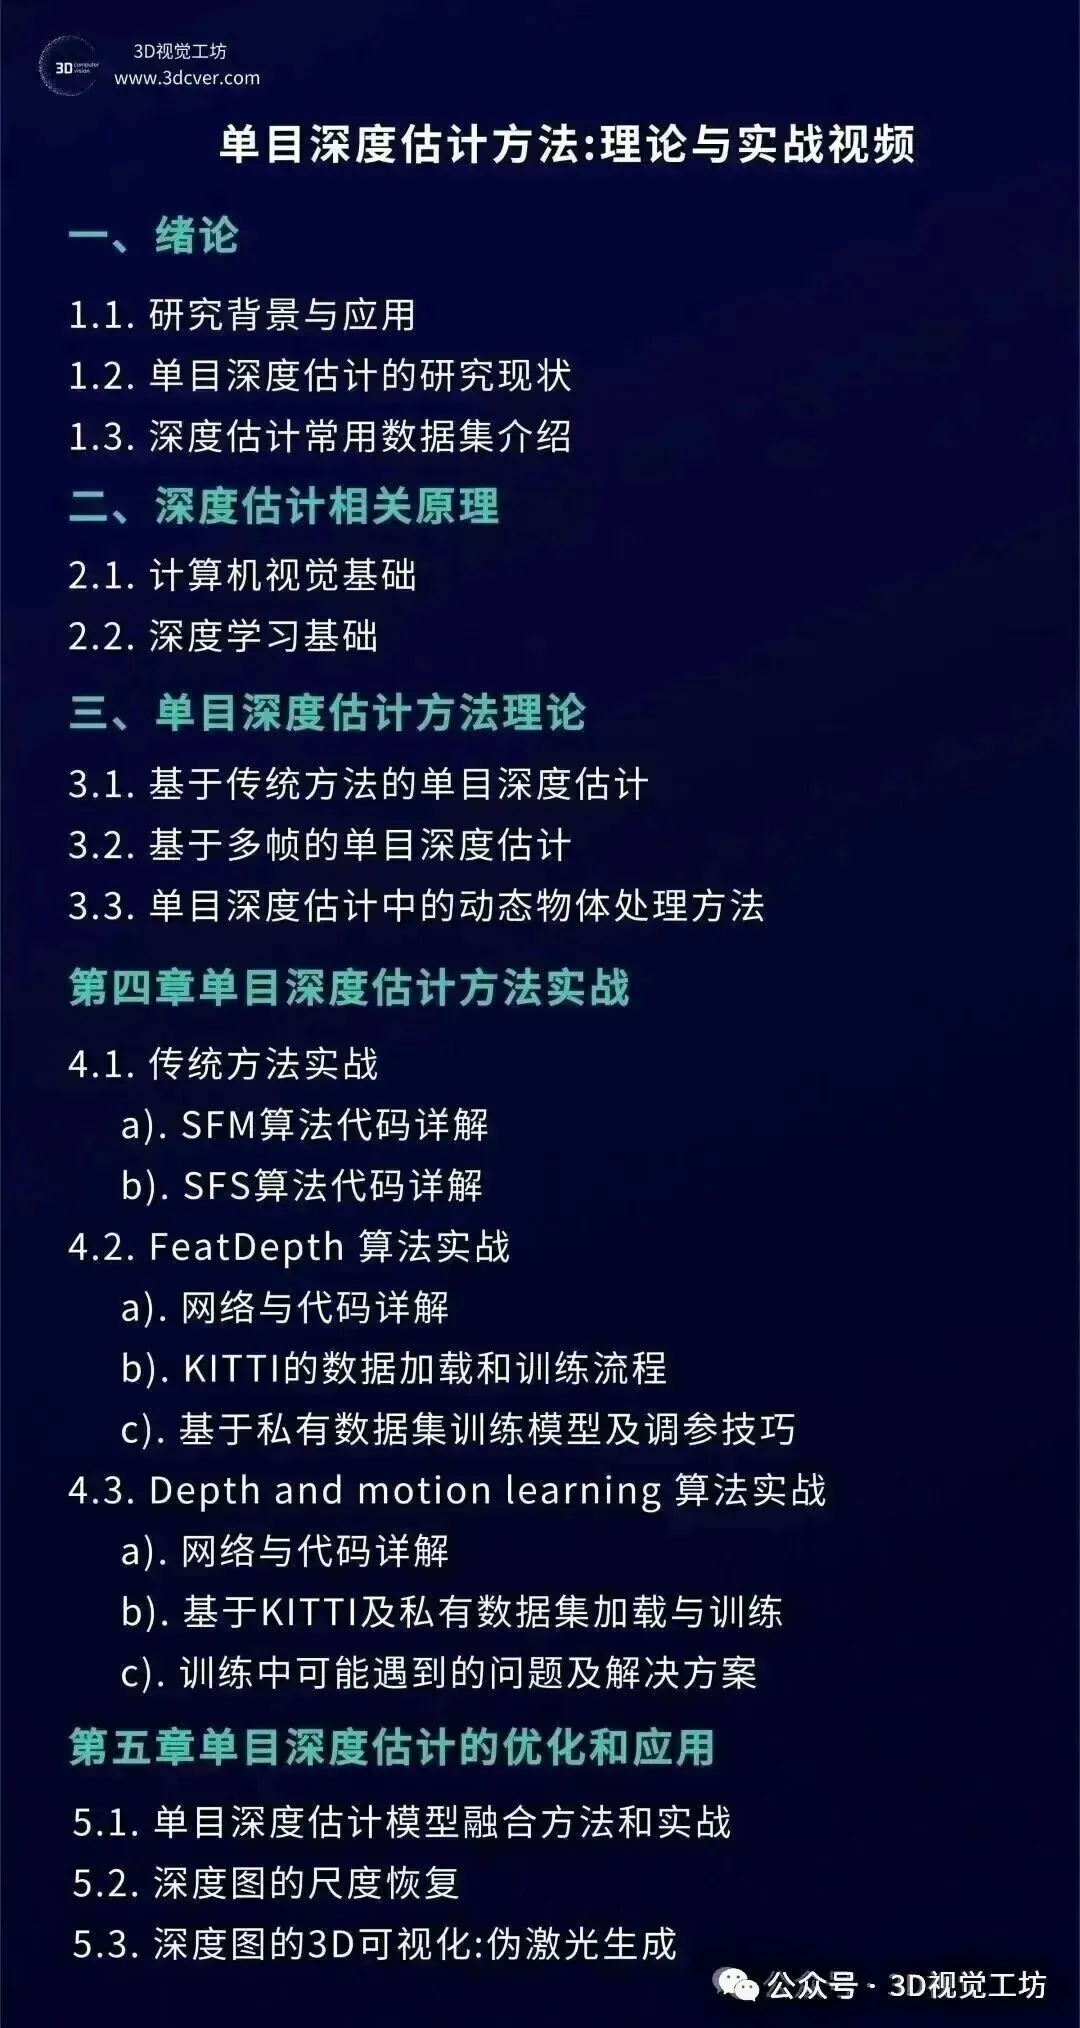
3.4.3 单目深度估计方法:理论与实战视频
视频教程主要分为两大部分:理论篇和实战篇,由于有监督方法的深度真值获取困难,且无监督方法的效果与有监督方法几乎相当,我们将课程的重心放在了无监督方法上。
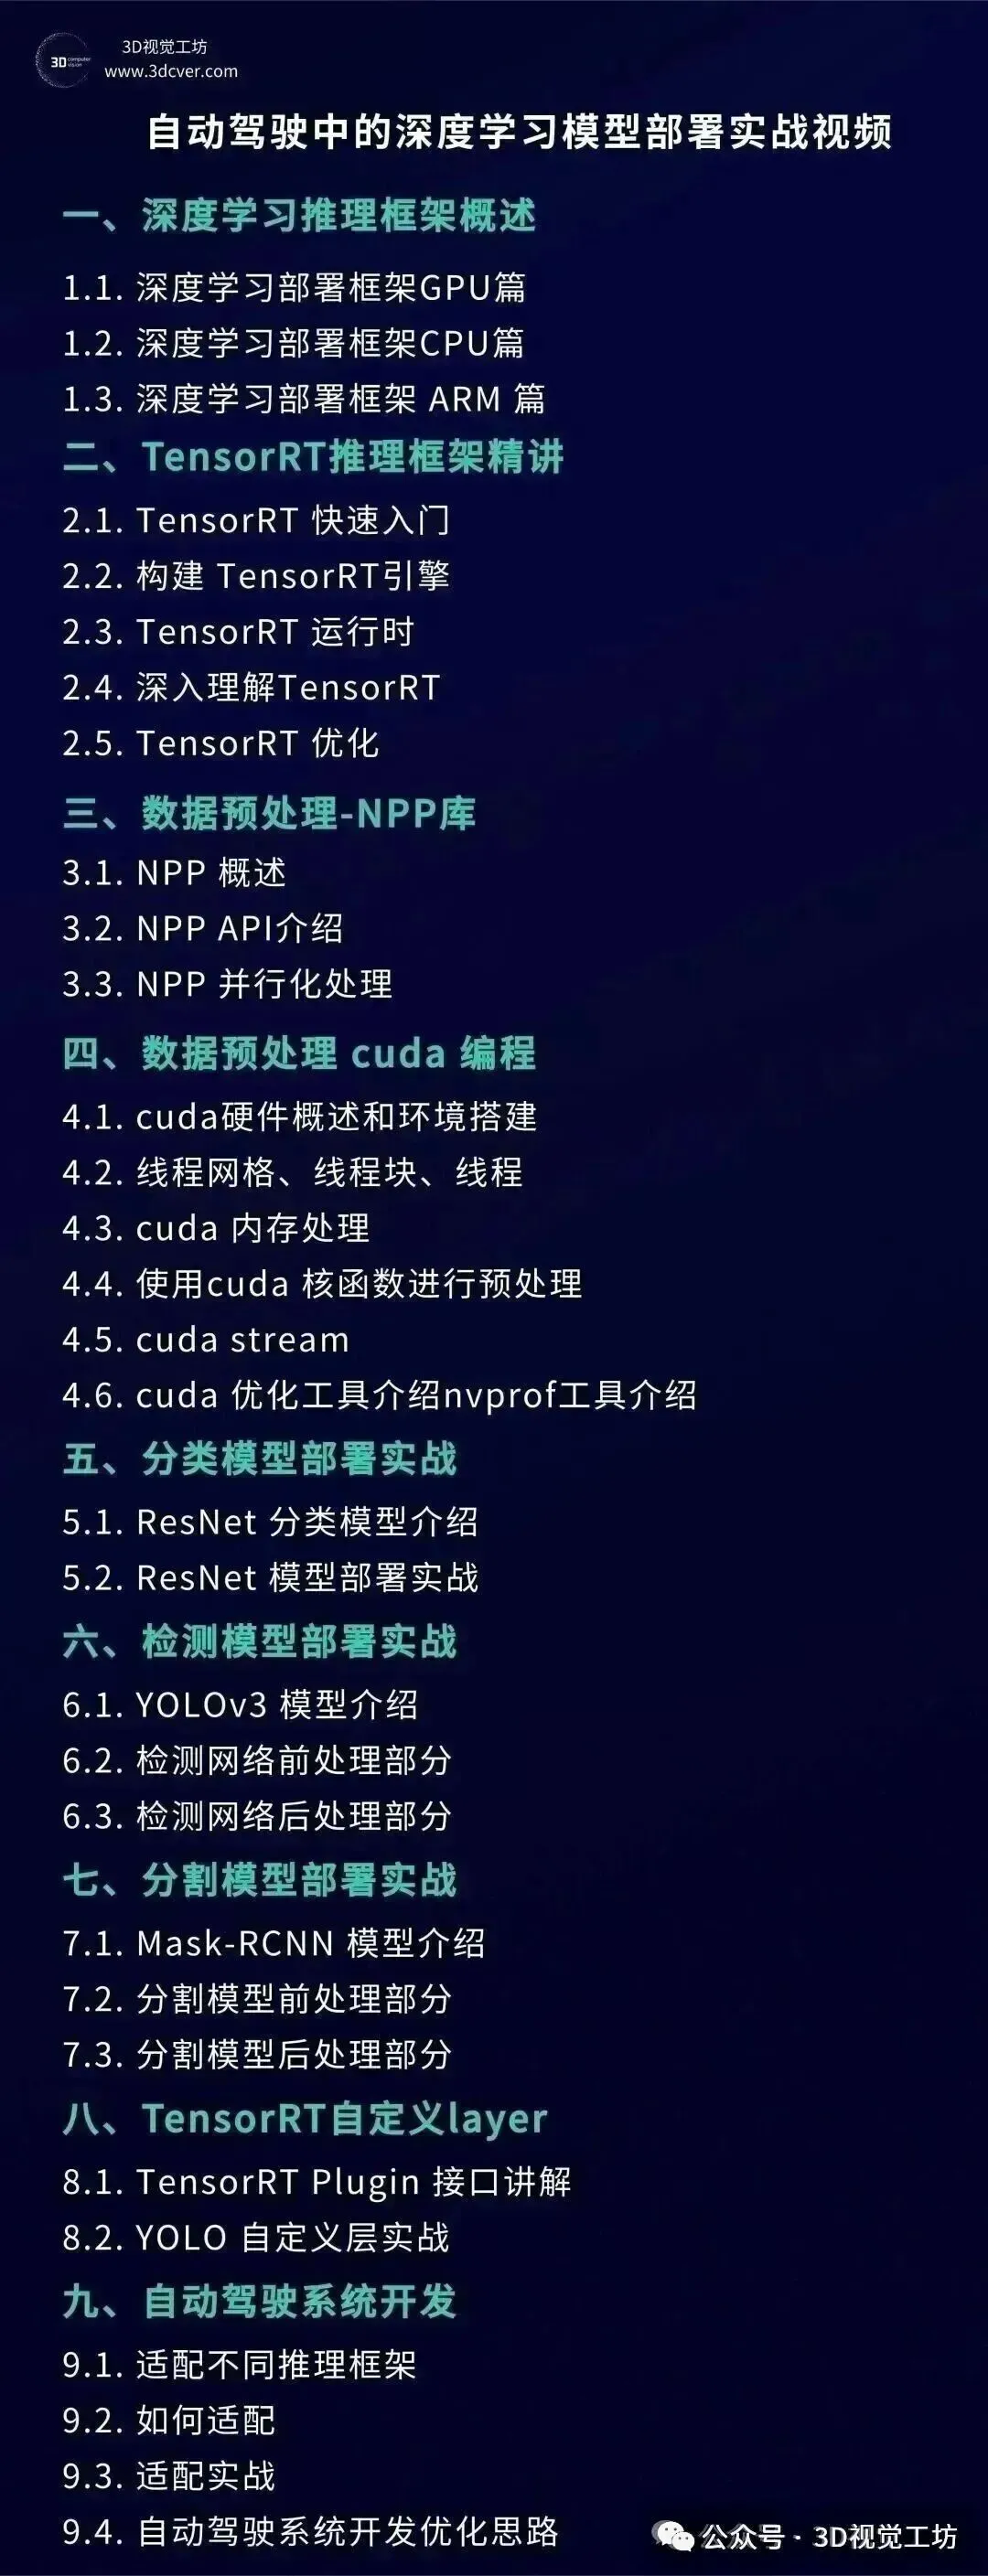
3.4.4 自动驾驶中的深度学习模型部署实战视频
本视频教程将采用理论和实践相结合的思路,首先对TensorRT的编程模型以及GPU/cuda的相关知识进行讲解,带领大家达到知其所以然的程度;之后课程将用分类、检测、分割三个例子来展示详细编程流程,并给出相关代码,达到真正能落地的工业级分享。
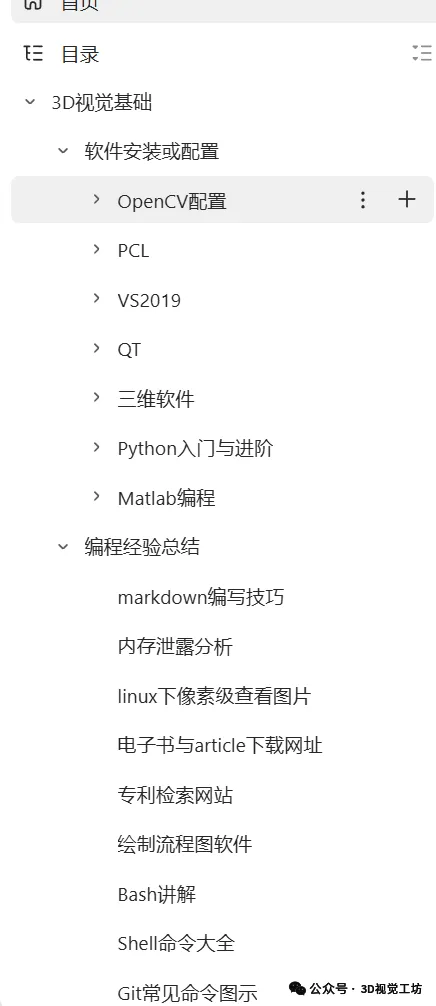
四 3D视觉基础入门
考虑到很多初学者在配置3D视觉软件或者视觉库可能会有困难,我们已经为大家梳理了各个模块的配置教程文档,供学习参考。
五 3D视觉源码汇总
下面为大家节选展示星球内的3D视觉行业相关源码:
六 高质量项目发布与对接
来源:3D视觉工坊