

X方机器人 正在展示其完整的具身智能技术组合 2026年世界机器人大会 在北京,展示了从物流自动化和灵巧操作到家用机器人和人工智能培训数据收集等应用。
这家总部位于深圳的公司在 8 月 19 日至 23 日举行的 WRC 期间在 C107 展位展出,展示了其 WALL-B 具身智能基础模型、机器人硬件、操纵技术和数据基础设施。
在 WRC 亮相之前不久,X Square Robot 直播了长达一小时的物流演示,其系统处理了 1,816 个包裹,据报道准确率超过 98%。
在 WRC 上,该公司将重点扩展到物流应用之外,以展示如何将同样更广泛的体现智能方法应用于不同的物理系统和环境。
跨不同应用的具体化人工智能
X Square Robot展位的核心演示之一是最近直播中展示的物流系统。
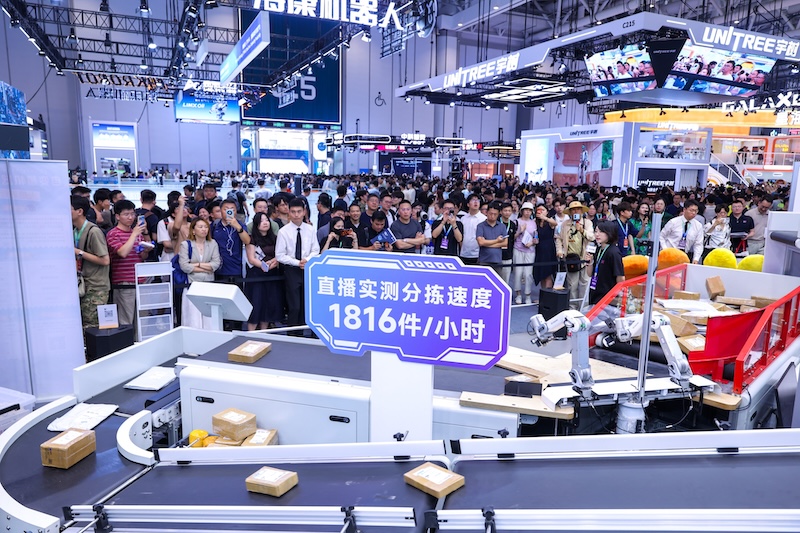
该系统将公司的WALL-B基础模型与其自主研发的高性能六轴机械臂相结合,可处理不同尺寸、重量、形状和材质的包裹。
但该公司的 WRC 演示从工业操作扩展到更复杂的操作任务。
在插花演示中,双臂机器人接受自然语言指令,要求其了解顾客对特定颜色玫瑰的偏好,识别合适的花朵,然后完成涉及花瓶、其他花朵和叶子的序列。
机器人必须在整个任务中协调感知、语言理解和两只手臂的操作。
还可以将变化引入环境中,包括移动花瓶或重新排列花朵,测试系统是否可以适应其动作,而不是简单地重放预定的动作序列。
灵巧的双手拆装风扇
风扇处理演示旨在测试机器人如何使用其具身人工智能基础模型和灵巧的手来完成一长串精确的操作任务。
机器人需要打开一个纸板箱,取出一个风扇,将其放在桌子上,打开开关,并验证其是否正常工作。一路上,它必须处理可变形的包装、有限的可见度和不规则形状的物体,同时协调双臂并精确控制其五指灵巧的手。
演示的背后是X Square Robot的灵巧手通用技能生成平台,集数据管理、技能训练和真实机器人评估于一体。
它支持抓取、转动、打开和关闭以及工具使用等技能,连接从演示和数据处理到模型训练、部署和评估的工作流程。
通过将原始演示转化为可学习且可不断改进的技能资产,该平台可以帮助机器人超越单个任务,构建可转移的通用操纵能力。
将人工智能带入家庭
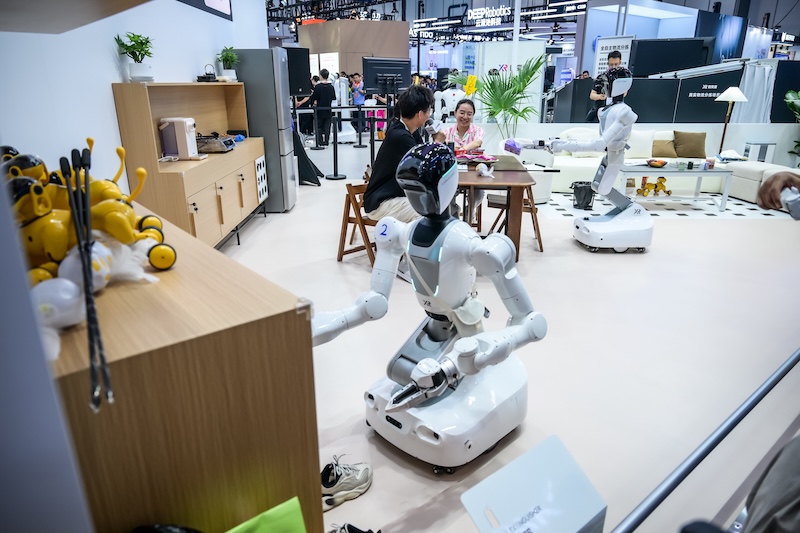
X Square Robot还利用WRC通过围绕“在家的一天”概念构建的真实家庭环境来展示其“X家庭会员计划”。
该演示不是孤立地展示单个机器人功能,而是连接了不同的日常场景,包括娱乐、家庭聚餐、离开家以及通过应用程序与家进行远程交互。
该概念旨在展示当人们在白天的不同活动之间移动时,机器人、人工智能、互联设备和服务如何协同工作。
它还为具身智能带来了与工业工作站相对受控条件截然不同的挑战。
家庭中的物体、人和活动的布置不断变化,如果机器人最终要在家庭环境中自主操作,那么感知和适应能力就显得尤为重要。
构建具身智能背后的数据
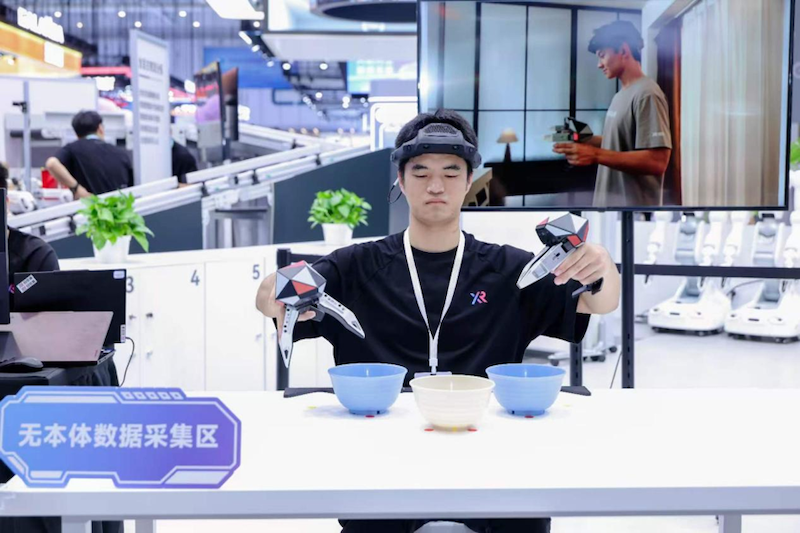
这些应用程序的基础是 X Square Robot WRC 产品组合的另一个主要部分:QUANXTA Zero 系列,这是一个用于生成具体 AI 训练数据的硬件和软件平台。
该产品系列包括头戴式设备、可穿戴硬件和手持式夹具的不同组合,旨在捕获人体动作,而无需操作员与机器人进行物理连接。
据X Square Robot介绍,该系统可在1毫秒内同步多个传感器流,并可以捕获视觉、触觉和音频以及毫米级定位信息。
该公司表示,其测试表明,1,000 个脱体数据样本与从真实机器人收集的 100 个样本相结合,可以提供与大约 1,000 个真实机器人样本相当的训练结果。
X Square Robot还声称,其方法可以使数据收集效率比传统远程控制方法提高2.33倍。
在软件方面,QUANXTA Zero涵盖了从收集和清理到质量控制、注释、模型训练、模拟、评估和模型迭代的工作流程。
目的是将收集的演示转化为结构化、可重复使用的培训资产,以支持具体人工智能模型的持续开发。
总而言之,WRC 演示展示了 X Square Robot 战略的不同层面:一方面是数据收集和模型开发,另一方面是执行工业、灵巧和家庭任务的物理机器人。
物流提供了现实世界的测试
世界拉力锦标赛之前进行的物流演示提供了一个更加以生产为导向的示例,说明如何应用这些技术。
包裹感应是一个要求特别高的自动化问题,因为从卸载操作到达的包裹不一定会出现在可预测的位置。
盒子重叠、软包装变形、标签可能面向错误的方向,并且每次移除包裹时可用的抓握表面都会发生变化。
X Square Robot 的方法使用 WALL-B 来解释这些变化的条件,并确定其六轴臂应如何接近和操纵各个包裹。
这些手臂可以拾取、翻转和重新定位包裹,然后将其送入下游输送机。他们还可以压平软包装上的标签并调整盒子的方向,以改进后续的条形码扫描。
在直播期间,系统还演示了当手臂介入以恢复朝错误路线区域移动的包裹时的异常处理。
X Square Robot创始人兼首席执行官王前表示:“物流自动化的问题不在于机器人是否能够干净利落地进行一次拣选,而在于它是否能够在堆垛变化时不断做出正确的决策,在出现问题时恢复正常,并保持其余操作继续进行。我们围绕工作本身而不是围绕理想化环境来设计自动化。”
演示后,这种适应性引起了自动化专家的关注。
汽车行业自动化工程经理 Katy Lin 表示:“速度成为头条新闻,但以这种速度处理现实世界的变化才让人印象深刻。”
专用机器人和 人形机器人 问题
此次直播还引起了人们的关注,因为X Square机器人在设定每小时1,248个包裹的目标后,在一个小时内处理了1,816个包裹——这个数字与Figure AI更长的200小时人形机器人物流演示期间实现的持续每小时平均水平相当。
X Square Robot 超出了该目标约 45%。
这些演示并不直接等效。 Figure 使用了完整的 人形机器人,并展示了在更长时间内的耐用性,而 X Square Robot 的系统使用针对包裹感应工作流程进行优化的固定机械臂。
但这种比较提出了一个与 X Square Robot 的 WRC 产品组合特别相关的更广泛的问题:体现智能是否需要与一种通用机器人形式相关联。
中国技术和供应链分析师斯嘉丽·卢 (Scarlett Lu) 表示:“这是我希望经常看到的比较。不是‘机器人与人类’,而是针对同一工作,一种机器人架构与另一种机器人架构的比较。”
她补充道:“有时获胜的机器人可能只是围绕工作而不是人类形态设计的机器人。”
仅凭吞吐量并不能决定哪种架构最终具有商业意义。
齿轮传动和摩擦学专家 Damijan Zorko 表示:“每小时 1,816 件包裹与 1,248 件包裹的比较很有趣,但每个系统的购买、操作和维护成本是多少?”
他补充道:“最终,商业案例会实现这一点。”
Fruitcore Robotics 联合创始人兼首席信息官 Tim Schmiedl 总结了更广泛的观点:“外形因素是次要的,重要的是系统是否具有正确的物理能力和智能来可靠地协调它们。”
这一观察结果也将 X Square Robot 在 WRC 上展示的各种技术结合在一起。
六轴物流臂、灵巧的双手和在家中操作的机器人代表了截然不同的物理系统和应用。 X Square Robot的主张是基础模型、可扩展的数据基础设施和适当的机器人硬件可以根据环境和任务进行组合。
其 WRC 2026 展示提供了一个机会来展示该公司整个产品组合的这一主张,最近的物流直播提供了一个示例,展示了当该技术应用于要求严格的现实世界工作流程时会发生什么。