

Noitom Robotics发布HiPHI数据集以推进人形机器人和物理AI
617.5 小时的数据集为 人形机器人 学习、数字人类和机器人研究提供高精度的人体运动和物体交互数据。
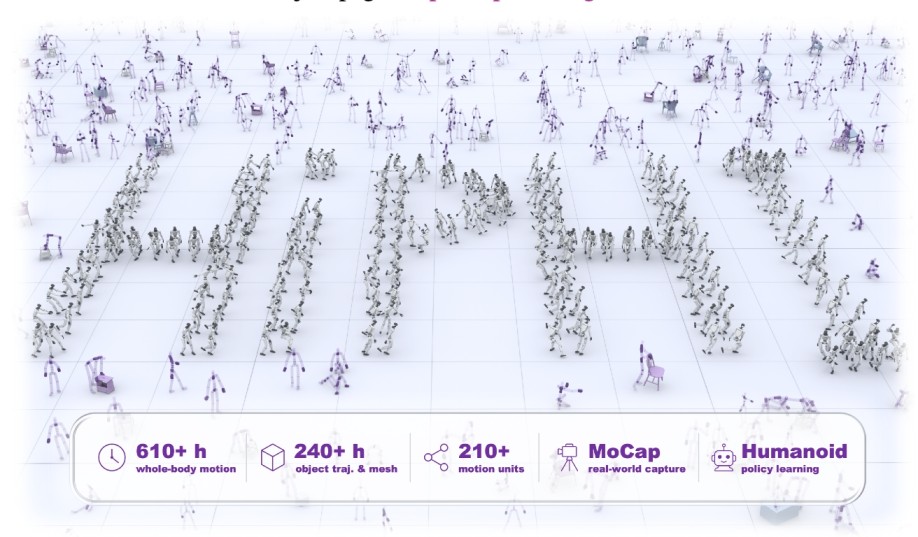
- Noitom Robotics 公开发布了 HiPHI:132 名表演者以亚毫米精度捕获的 617.5 小时的高精度人体运动和物体交互数据,这是有史以来公开发布的此类数据集中最大的。
- 专为实体 AI 和物理 AI 打造:在 HiPHI 上训练的策略在物理 Unitree G1 人形机器人 上运行(跑步、坐着、爬行、提箱子和拉料箱),并以相同的基础服务于 人形机器人 学习、数字人类和计算机图形。
- 现已在 Huggingface.co/datasets/noitomrobotics/HiPHI 上提供,免费供研究界使用;通过modalitynet.com 进行商业许可。
Noitom Robotics (NR) 已发布 HiPHI (发音为“hi-fi”),这是一个高精度光学动作捕捉数据集,供从事 人形机器人 学习、数字人类和计算机图形学研究的研究人员和工程师使用。 世界机器人大会 在北京。该数据集现已在 Hugging Face 上公开,并且是该公司在其旗下首次公开的数据集。 World Compiler 方法:让物理世界可供人工智能系统学习。
该版本总共有 617.5 小时的运动,包括左右镜像对应部分:371.8 小时的全身人体运动和 245.7 小时的人与物体交互,其中每个物体的轨迹和网格都与表演者同步记录。这些数据是通过亚毫米标记跟踪以 90 Hz 的频率从 132 名表演者处捕获的,并围绕从 FrameNet(一种组织人类动作语义的语言框架)中提取的运动单元进行组织。它附带完整的文档: 学术论文 — 由 NR 研究团队撰写 — 报告比较数据集中最广泛的测量运动覆盖范围和最低的每帧物理质量误差值,以及已发布的质量指标和书面评估指南。在 HiPHI 上训练的策略在物理 Unitree G1 人形机器人 上运行:跑步、坐着、爬行、拎箱子和拉料箱。
“物理人工智能的瓶颈不在于存在多少数据,而在于机器实际上可以从中学习多少数据,”Noitom Robotics 创始人兼首席执行官 Tristan Ruoli Dai 博士表示。 “HiPHI 是我们的第一个答案:在捕获单帧之前设计的覆盖范围、传输到真实机器人后仍能保持的精度、以及将人们触摸的物体记录为运动本身的一部分。这样的数据通常是公司最严密保护的资产。我们将其公开是因为实体智能需要一个可以信任的共享基础,而且我们的基础设施不断产生更多数据。”
此类数据集很稀缺。该领域长期以来一直面临着一个权衡:互联网规模的视频缺乏机器人所需的精确物理状态和交互,而HiPHI真实验室数据集仅涵盖行为的一小部分——而高精度捕获的生产速度缓慢且成本高昂,因此现有的内容通常被视为专有资产。这种规模和精度的公开发布很少见,商业数据生产商的公开发布更罕见。据该公司所知,HiPHI 是迄今为止公开的最大的高精度人体运动数据集之一。
对于研究人员来说,HiPHI 为 人形机器人 跟踪、模仿学习、运动生成和运动空间分析提供了物理基础——该基础可扩展到数字人类和计算机图形的运动先验模型。对于构建物理人工智能系统的公司来说,公开发布也可以作为参考:为商业合作伙伴全面深度访问公司持续产生的数据。
“覆盖范围、每帧质量和物体状态决定了 人形机器人 是否能够真正从运动数据中学习 - 所以这些就是我们设计、测量和发布的内容,”Noitom Robotics 研发主管 Lei Han 博士说。 “研究人员需要的一切都在该版本中:标准化 BVH、同步对象轨迹、语义运动索引和评估指南。任何人都可公开获取并使用这套数据。它是我们的基础设施为我们的合作伙伴生产的内容的忠实样本 - 每年超过 100,000 小时。”
HiPHI 现已上市 Hugging Face,根据 ModalityNet 开放研究许可证免费向研究界开放;商业许可可通过 ModalityNet。 Noitom Robotics 在福冈举行的 RO-MAN 2026(8 月 24 日至 28 日)上继续其发布活动,并计划进一步公开发布,从今年晚些时候的全模态交互语料库开始。即将发布的版本将增加对广泛使用的格式(例如 SMPL 和 SOMA)的支持。