

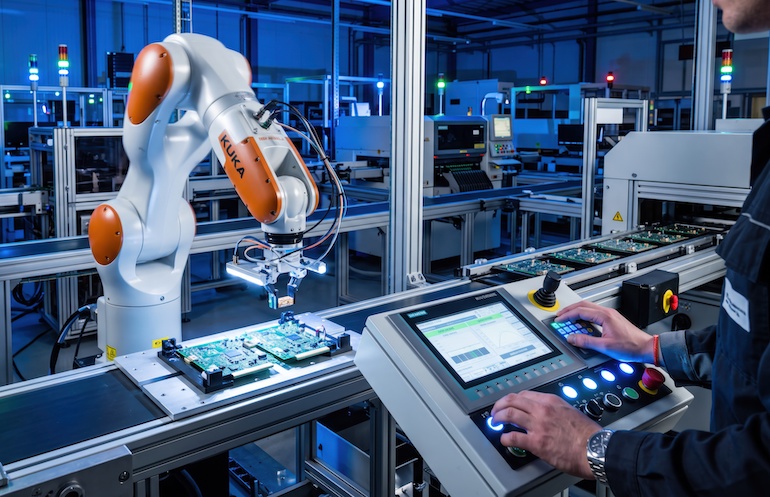
HireArt表示,混合型人机协作队伍需要新的衡量指标。图片来源:Lee AI,经由Adobe Stock
随着机器人系统从试点走向规模化部署,一个现象越来越难以忽视:限制因素往往并不是机器人本身,而是在现实环境中操作、维护并持续调整机器人所需的人员体系。
多数机器人项目都从一种常见模式起步:由规模较小、配合紧密的团队支持早期部署。工程师就在系统附近,操作员训练充分,所有人都能及时参与,因此问题可以迅速解决。当受控环境中只有5台或10台机器人时,这种组织方式运行良好。
但当部署扩展到数十个站点,覆盖多个班次和差异很大的物理环境时,这种模式就会失效。此时,机器人项目不再像一次产品发布,而更像一项分布式运营业务。
物理AI部署正在改变用工重点
过去十年AI用工模式的演变提供了一个有益参照。早期计算机视觉系统高度依赖简单、可广泛分发的任务式数据标注。
随着模型转向大语言模型,工作重点从离散任务转向判断、细节把握和质量控制。这推动行业从松散协作的众包方式,转向结构更清晰、训练更充分且责任更明确的团队。
物理AI如今正在经历类似转变,但风险更高。当智能被装进在仓库、医院、工厂或公共空间运行的机器时,“质量”就不再只是模型指标,而是系统可用率、安全性、硬件完整性以及动态环境中的客户体验。
这也暴露出许多团队在劳动力设计上的缺口。传统零工模式或纯任务式用工,很难满足稳定班次覆盖、安全培训、现场专用流程和事件升级机制等要求。实际部署表明,责任落实和执行一致性往往比单纯追求吞吐量更重要。
因此,行业正在悄然转向混合型劳动力结构。一些企业建立由受过训练的小时制雇员、操作员和技术人员组成的稳定核心团队,负责基础执行、遵守标准作业程序(SOP)并处理升级事项。
在核心团队之外,再配置一层更灵活的增援能力,用于支持试点、新站点上线和特殊部署。具体比例因企业而异,但常见做法是大致均衡配置固定与弹性产能,并随着系统成熟和事件量趋稳进行调整。
新岗位给组织设计带来挑战
这些团队中正出现一批难以归入传统职系的新岗位,包括机器人操作员、现场技术人员、远程操作员、质量验证人员和数据采集专员。他们处在工程与运营之间,不仅负责运行系统,还要解释边缘情况、记录故障,并把现实环境中的表现转化为工程反馈。
在这种环境下,激励机制与组织结构同样重要。数字劳动力早期常用的单一速度指标,反而可能损害物理环境中的作业表现。
因此,团队开始更加重视流程遵循情况、记录质量、升级判断的准确性,以及面对不确定情况时的安全行为。
机器人规模化显然不仅是技术挑战,也是组织挑战。成败取决于企业能否建立与机器人系统同样稳健、同样具有适应能力的人员体系。
换言之,机器人规模化的下一阶段不会只由更强的自主能力决定,还取决于团队能否在不同地点、不同班次和经常偏离预期的现实条件下,让人的判断力与机器智能同步扩展。