

“边缘AI墙”示意图。图片来源:Zhengis Tileubay
我此前在The Robot Report发表文章,讨论自主移动机器人(AMR)的计算不稳定问题。过去一年AI快速发展,使我开始从更广的角度审视边缘AI。
那篇题为《基于两个动态参数的自主移动机器人相位稳定调节器》的文章,关注机器人在复杂、快速变化的环境中运行时,备选轨迹与情景持续增加的情况。此时传感器、执行器和核心软件可能都正常工作,但决策质量却开始下降。
我的核心观点是:行为退化往往并非硬件故障所致,而是规划器信息过载。规划器被迫实时评估过多选项,最终削弱系统稳定性。
文章发表时,这似乎只是移动平台局部导航中的一个窄问题。但随着AI进展,计算过载越来越像整个物理AI系统共有的基础限制,而不是某个规划器的局部缺陷。
起初看似导航栈的局部失效,深入分析后更像新一轮具身智能面临的系统性障碍。本文尝试解释这种障碍,并探讨可能的数学解决路径。
从自主机器人扩展到具身智能
大语言模型(LLM)和多模态基础模型的快速进步,推动行业把这些庞大架构直接带入物理世界,由此催生通用人形机器人助手、新一代自主配送系统和自动驾驶汽车等项目。
这些项目大多隐含着线性扩展假设或规模定律:既然增加算力与数据量推动了云端AI突破,那么用类似方式控制现实世界中的物理本体也应当奏效。
但这种思路忽略了环境物理约束的根本差异。云端智能可以灵活扩容;内存或算力不足时,可以在数据中心增加服务器和加速器,许多应用也能接受数秒响应延迟。
物理AI却受严格硬件条件约束:机载计算机每多消耗一瓦功率,都意味着更大的电池容量和重量,而额外热量还会增加散热系统复杂度。
实时系统的决策延迟以毫秒计。如果机器人不能及时处理场景,就会根据已经过时的环境状态行动,进而造成控制失稳、行为振荡,甚至事故。
因此,单台机器人中的计算不稳定会扩展到整个具身智能技术栈。现实任务越复杂,解空间指数增长的问题就越频繁。
这引出一个架构问题:机载算力扩展是否存在临界点,超过该点后,继续堆叠计算资源在物理和经济上都不再可行?
“边缘AI墙”:物理与数学双重约束
把大型神经网络直接部署到移动平台机载硬件上,使行业遇到一个可称为“边缘AI墙”的系统瓶颈。它同时包含现实世界的物理约束和计算复杂性理论的数学约束。
从物理角度看,自主系统始终受到严格能量预算限制。AMR或自动驾驶汽车并未通过电缆接入电网,而是完全依赖本地电池组。
如果把大量GPU或专用加速器装上移动平台,会形成工程恶性循环:算力增加会加快能耗并带来更多散热需求。
工程师因此不得不增加更重的电池与复杂冷却系统,导致平台总质量上升、有效载荷下降、续航缩短。最终,每增加一瓦计算性能的工程代价都会变得过高。
即使未来硅微电子取得巨大突破,以接近零功耗为机器人提供近乎无限的机载算力,系统仍会撞上第二堵、更坚固的墙——数学限制。
现实物理环境持续产生混沌变化。对机器人行为建模时,动态物体及其潜在交互越多,规划器的状态空间和决策树就会指数扩张,形成组合爆炸。
把这种动态过程简化为离散步骤后,可以得到一个受指数幂律支配的经典序列组合:
N = A^L,其中:
- N:总搜索空间规模
- A:每个决策点可选动作的数量
- L:规划深度(向前推演的步数)
即使非常保守地假设机器人每一步只有10个备选动作(A=10),搜索空间也会随规划深度快速指数增长:
| 每步骤的替代方案 (A) | 规划深度/步数(L) | 搜索空间的大小 (A^L) | 真实世界的任务上下文 |
|---|---|---|---|
| 10 | 1 | 10 | 单一孤立决策 |
| 10 | 5 | 100,000 | 局部避障 |
| 10 | 10 | 10,000,000,000 (10^10) | 仓库机器人导航 |
| 10 | 20 | 100,000,000,000,000,000,000 (10^20) | 多智能体规划和碰撞避免 |
真实部署使用由关节角度、速度向量和加速度构成的连续动作空间,有效备选数A会大几个数量级。当A^L逼近10^20等极端规模时,传统计算架构几乎无法处理规划任务。
增加硬件算力,只是在尝试更快遍历一棵不断扩张的决策树;经典暴力搜索仍无法抵御指数爆炸。问题并非处理器太慢,而是搜索选项的增长速度远快于任何硬件能力。
面对实时选项爆炸,开发者只能取舍:要么人为降低规划深度L,牺牲前瞻能力,导致机器人冻结或危险振荡;要么让处理器过载,加速电池耗尽。
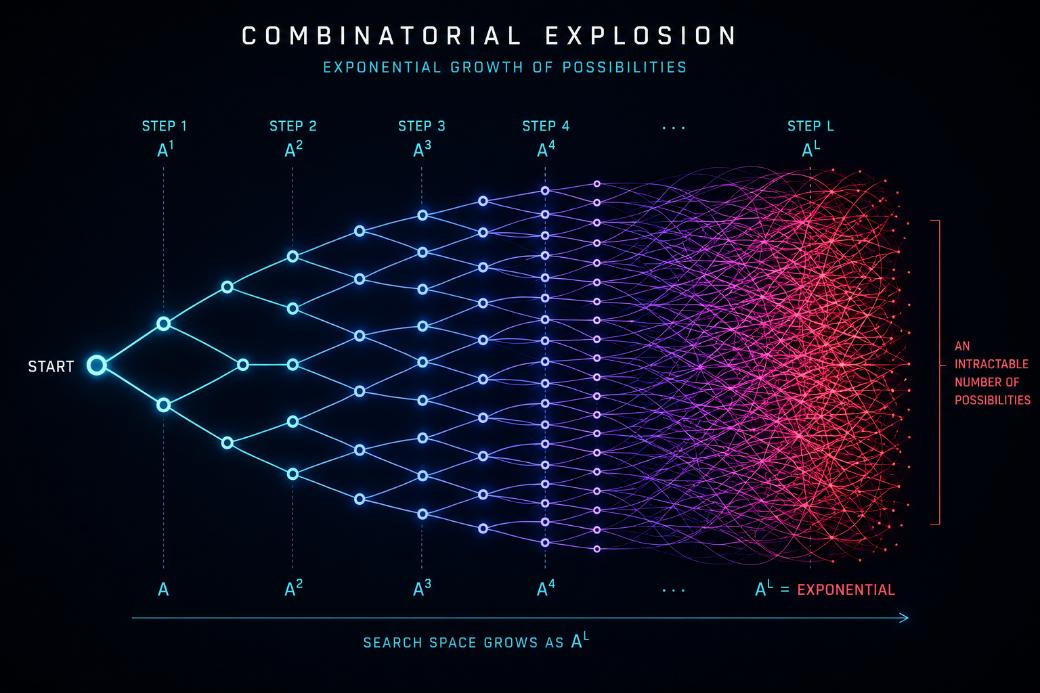
图1:组合爆炸示意图。图片来源:Zhengis Tileubay
为什么“云端大脑”解决不了问题
作为机载计算的替代方案,行业经常讨论“远程大脑”或云机器人:把传感器原始数据通过5G、6G等无线网络发送到远程服务器处理,再把执行命令传回机器人。
但对安全关键控制回路而言,这种架构常因两个根本因素而不可行:延迟和网络可靠性。
物理世界要求严格实时,控制回路延迟会直接影响稳定性。传输高清视频与云端命令会引入不可预测的编码、网络传播和远程处理时延。
云端文本聊天机器人延迟500毫秒,用户可能毫无察觉;双足人形机器人或处在路口的自动驾驶汽车延迟50毫秒,就可能显著增加事故风险。机器人本体会因惯性继续运动,云端命令到达时面对的已是不存在的旧状态。
第二个关键因素是无线通信本身并不可靠。在城市、工业设施和高密度区域,信号不可避免会衰减、受干扰,或出现局部中断和盲区。
如果把关键决策回路移到云端,哪怕轻微丢包或短暂断网,也可能让重达数十乃至数百公斤的机器人瞬间失去引导,对周围环境造成直接威胁。
安全的具身系统必须具备自主计算能力。既然边缘AI仍是机器人可行路径,就必须直接在机载端解决组合爆炸。
理论基础:组合压缩引擎
为了跨越边缘AI墙并管理决策空间A^L的指数分支,作者提出实验性方案“组合压缩引擎”(CCE),即用于结构压缩的算法引擎。
神经网络剪枝、量化和蒸馏等传统优化,只是让模型本身更紧凑,并未改变问题的底层结构。
CCE则在机器人运行周期内动态压缩搜索空间,在浪费宝贵机载能耗和计算时间之前,剪去本质上冗余或有害的规划分支。
该方法的数学基础来自“对偶—非平衡”(Duality-Nonequilibrium,DN)理论模型。在这一框架中,系统状态用结构复杂度S的动态变化描述。
这里必须区分术语:经典热力学中的S通常代表熵,即混乱程度;DN理论中的S则表示结构复杂度,概念方向相反。S的变化率反映系统组织内部资源、抵御外部扰动的效率。
在一系列受控仿真和计算实验中,CCE在保持决策功能质量的同时,将搜索空间压缩了8至11倍,为提升边缘AI效率提供了一条路径。
仿真实现:ΔN–ΔD调节器
下一阶段研究在开放自主机器人仿真平台DeltaCore-Robot-Sim(GitHub)中实现并评估该方法。项目不仅用DN理论压缩搜索空间,还依据两个动态参数实时调节移动平台行为。
仿真的核心是以下系统动力学方程:
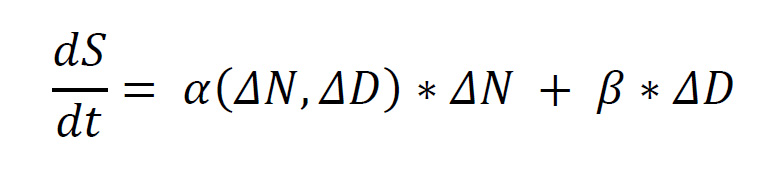
其中:
CCE调节器分析机器人在ΔN–ΔD坐标空间中的状态,并动态切换行为模式,例如暂时收窄规划器带宽、降低速度或提高安全优先级。
- dS/dt:结构复杂度的变化率
- ΔN:外部非平衡程度,即环境变化的强度与混乱程度
- ΔD:内部对偶程度,即规划器在等效路径或相互竞争的假设之间选择时的冲突程度
- β:内部对偶贡献的加权系数
- α(ΔN, ΔD):系统响应函数,用于确定调节器对当前状态的敏感度
为评估ΔN–ΔD调节器,研究在两种边缘场景下进行了批量测试,并与传统轨迹规划器基线比较:
这些结果只在简化二维仿真环境中得到验证,但说明复杂度管理不仅能影响计算效率,也能直接影响具身智能系统的行为稳定性。
- 在外部环境剧烈混乱的random_chaos场景中,调节器自动进入安全优先模式,通过限制解空间分支把危险近碰事件减少90%以上,平均值由基线的27.000降至2.200。机器人会主动牺牲部分到达速度,以换取更大的最小避障距离。
- 在存在对称歧义和路径选择不确定性的internal_conflict场景中,传统规划器会出现冻结或抖动。ΔN–ΔD调节器在全部测试中消除了振荡,指标由5.000降至0.000,同时保持核心导航效率。
该架构尚未在现实物理机器人上验证。从仿真迁移到实体边缘硬件仍是巨大工程挑战,需要可观的计算与研发资源。
下一阶段需要在真实机器人平台和边缘AI硬件上集成并开展实验评估;作者正在寻求学术界和工业界研究合作。
长期以来,AI行业沿着扩展算力与数据的路径发展。对云端系统而言,这一范式很有效,因为近乎无限的计算资源可以抵消任务复杂度增长。
管理解空间结构,跨越“边缘AI墙”
但把这套原则迁移到物理世界和具身智能技术栈后,开发者会直接面对边缘AI墙:机载硬件极限与组合爆炸的数学规律发生正面冲突。
本文提出另一种物理智能优化范式,以DN理论和CCE算法为基础。它不再用原始算力加速遍历指数分支的决策树,而是主动管理解空间结构。
ΔN–ΔD调节器仿真显示,把重点从硬件优化转向实时搜索复杂度管理,可以大幅降低计算负载,同时提高自主机器在混沌和模糊临界状态下的安全性与稳定性。
机器人发展与许多工程学科相似:长期成功并非来自一味增加蛮力,而是提升系统内部组织效率。受现实物理约束,下一代具身智能的重要特征将是主动避免无效计算,而不只是更快处理海量数据。
因此,决策空间复杂度管理有望像内存管理、网络带宽分配和功耗优化一样,成为机器人领域的基础方向。
因此,管理决策空间的复杂性有望成为机器人技术的一个基本方向,就像内存管理、网络带宽配送和功率优化曾经成为通用计算领域一样。