

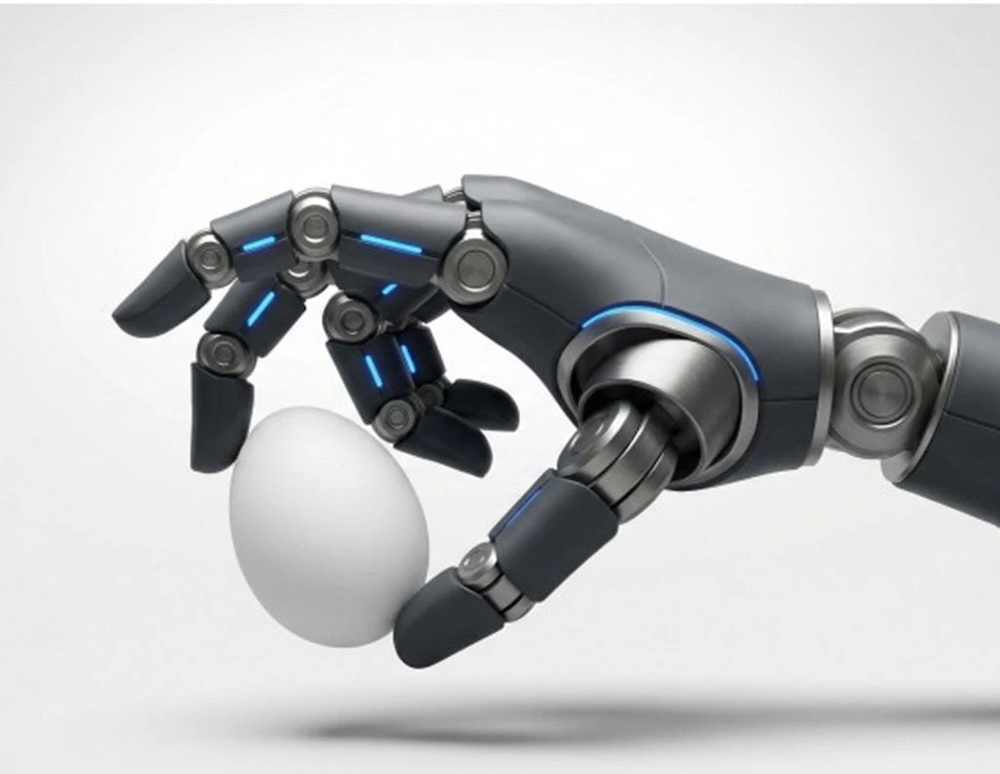
人工智能可以帮助人形机器人感知环境、理解指令并决定下一步动作,但把这些决策转化为精确、流畅且安全的运动,仍取决于电机、传感器、电源、控制器和安全系统等硬件。
与固定在工厂地面的六轴或七轴工业机械臂不同,拥有30个以上自由度的人形机器人必须随身携带全部电子设备。每增加一个关节,都要加入电机、电力电子、位置与电流传感、控制和安全功能;额外的重量还会增加运动能耗。
48V架构降低电流、线束重量与热损耗
移动机器人正从较低电压配电转向48V直流架构。相同输出功率下,电压从12V提高到48V可把所需电流降至四分之一,从而使用更细的线束;由于电阻损耗与电流平方相关,理论线损可降至原来的十六分之一。
更轻的线束和更低的热负载有助于把电子器件装进狭窄关节,但高电压也会提高电机控制要求。机器人快速减速时,电机可能像发电机一样产生高于直流母线标称值的瞬态电压,控制电子器件必须承受这些冲击。
每个关节都需要闭环控制
即使高层AI已经决定抓取物体或递出杯子,每个关节仍需持续判断自身位置、运动方向和施加力的大小。位置、电流和扭矩数据要进入闭环控制系统,由控制器不断比较指令与实际运动并调整电机行为。
肩部与手指的机械和封装条件差异很大:大型电机带来电磁干扰,小型关节则面临极严苛的空间限制,因此不存在适用于所有关节的单一传感方案。
功能安全必须内置于控制系统
当人形机器人与人共同工作时,安全不能只依赖隔离围栏。控制系统需要持续监测故障与异常行为,并在必要时让受影响的子系统快速进入安全状态。
汽车电子转向和制动系统提供了可借鉴的架构经验:诊断、故障检测和安全状态应从设计初期集成,而不是在产品完成后再叠加。半导体集成还可缩短传感、控制与驱动之间的距离,减少PCB布线、热点和寄生效应。
随着机器人手部逐步加入触觉和力反馈,关节将成为AI与物理世界之间的关键接口。算法进步仍然重要,但供电、散热、重量、可靠性和安全能力最终决定智能能否转化为稳定动作。