

自主土方设备、机器人放样系统和巡检无人机正在进入真实施工现场。机器能力不断提高,但自动化能否规模化应用,取决于一线人员与自主系统能否在动态环境中安全协同。
例如,自主压实机按照既定路线运行时,工人可能突然进入作业区域捡取工具。设备本身并未故障,但现场条件在数秒内发生变化,安全系统必须在事故发生前识别人员与机器路径的冲突。
风险集中在人机共存的过渡阶段
美国职业安全与健康管理局所称的建筑业“四大致命风险”——坠落、物体或车辆撞击、触电以及夹困——近年来约占美国建筑死亡事故的58%至59%。其中,车辆和移动设备相关的撞击事故每年造成逾百人死亡。
ANSI/RIA R15.08等标准开始关注自主移动机器人在动态环境中的运行风险,不再沿用早期AGV始终沿固定路径行驶的假设。
单台机器人看局部,视觉AI看全场
单台自主设备通常依靠摄像机、激光雷达、雷达、超声波传感器、GPS和机载AI理解周边环境,但施工现场的人员、材料、临时通道和重型设备不断变化,单机感知很难覆盖全局。
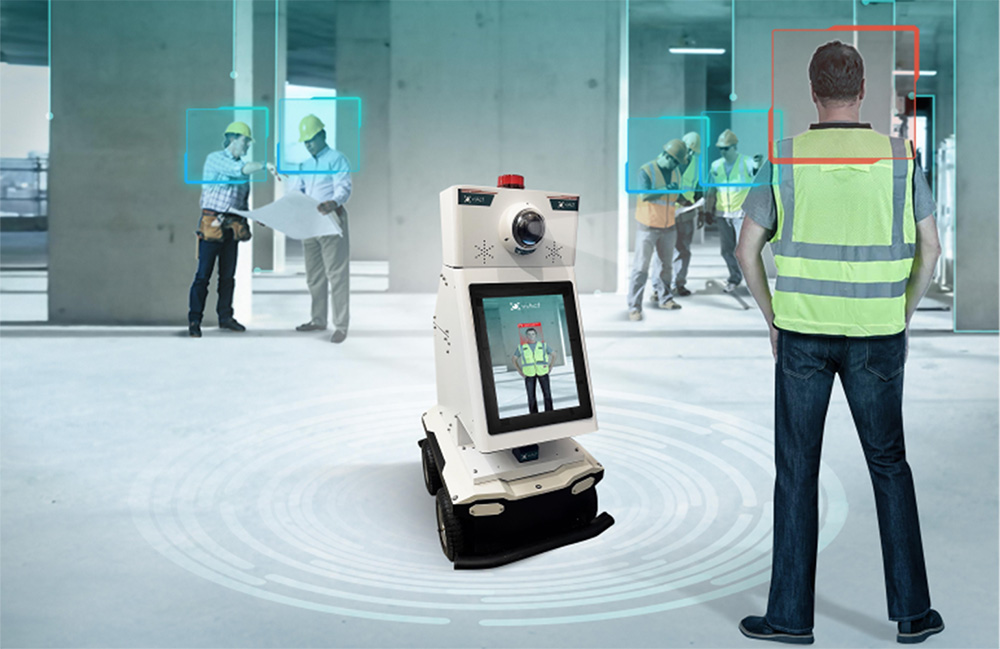
视觉AI可分析固定摄像机、临时摄像机、巡检无人机、随身摄像机以及激光雷达等实时数据,形成覆盖全场的共同态势图。viAct的viBOT等移动巡检单元还可把感知能力带入地下室、隧道和固定摄像机盲区。
从识别违规转向理解上下文
新一代系统不再只识别安全帽或禁区违规,还会结合实时视频、设备位置、无人机图像和施工活动理解上下文,并建议或触发相应措施。
在摄像机和传感器附近进行边缘推理,可以减少对持续云连接的依赖并缩短告警延迟;集中式运营界面则让管理人员查看人员、机器人、车辆和设备之间的实时关系。
视觉AI并不是取代机器人或人的判断,而是提供持续、全局的环境感知,使两者在同一工作空间中更安全地协同。