

UltraSense称,超声方案可减少触觉传感点的磨损。图片来源:UltraSense
物理AI正在从数字推理走向现实世界交互。机器人已经能够完成视觉感知、规划、导航和运动控制,但可靠的操作仍离不开触觉。
对于人形机器人手、灵巧夹爪、物流机器人、服务机器人和工业机器人,触觉系统需要识别接触位置、绘制力分布、感知剪切与滑移,并判断材料交互状态。核心问题已经从“机器人是否需要触觉”转向“哪种触觉架构能够规模化”。
现有触觉和电子皮肤方案多把柔性电传感层布置在接触表面或其附近,包括电容式、压阻式、压电式、摩擦电式和阻抗式结构。这些结构通常集成在弹性体、柔性基板、导电网络或多层薄膜中。
但在高工作循环的机器人手指和夹爪上,传感层往往处于最严苛的机械环境附近,需要承受反复压缩、摩擦、污染、湿度与温度变化、清洁剂接触以及材料老化。即使经过封装,表面耦合结构仍可能出现磨损、迟滞、蠕变、分层、基线漂移和重复校准等问题。
这些问题在实验室原型中或许可控,但当商用机械手需要承受数百万次接触循环时,会直接影响产品寿命和可维护性。UltraSense认为,把超声传感单元保护在接触表面下方是一条可行路径。
表面耦合电子皮肤的规模化难题
机器人指尖需要反复按压、滑动、摩擦和碰撞物体,同时提供足够的柔顺性和摩擦力。传感层离表面越近,越容易受到机械磨损;增加保护层又可能牺牲空间分辨率和灵敏度。弹性体老化会导致信号漂移,反复剪切也可能影响粘接和层间稳定性。
真正的挑战不只是肉眼可见的磨损,而是传感信号能否在整个生命周期内保持准确、可重复和可校准。机器人在投入使用数月乃至数年后,仍需要获得可信的接触数据。
薄膜力传感技术正在从单一效应传感器转向更丰富的测量方式。力敏电阻可能因导电网络在反复压缩中变化而漂移,电容式传感器则容易受到寄生效应、环境条件和机械结构约束。阻抗式方案能够同时利用电阻和电容响应,但其功能传感层通常仍位于机械载荷路径中。
理想架构应让外层材料专注于摩擦、柔顺、密封、耐磨和耐久,而把传感元件保护起来。这正是超声方案试图解决的问题。
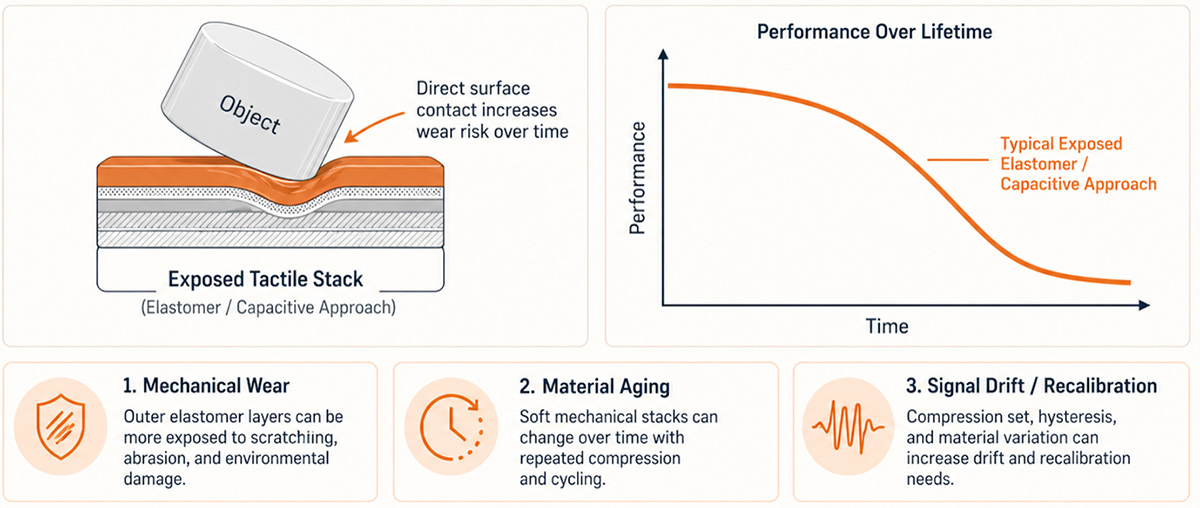
机械磨损是许多触觉传感器面临的问题。图片来源:UltraSense
把传感单元移到易损区域下方
超声触觉传感不依赖表面电气结构的直接形变,而是从材料内部探测接触状态。声波在结构中传播并从内部边界反射,接触引起的形变会改变传播路径、回波时间、反射幅度和频率特征。
当物体压入柔性表面时,材料层的几何形态会变化;发生剪切时,内部位移和边界条件还会横向改变。系统可以利用这些声学变化推断接触界面的状态。
飞行时间(ToF)、反射幅度、衰减、频率响应、相位和声阻抗失配,可共同提供接触、形变、力分布、剪切以及材料交互信息。因此,超声方案属于多参数传感架构,而不是只输出单一力值。
传感单元位于外层材料下方,可避开直接摩擦。机器人设计者可以根据应用选择弹性体、聚合物、玻璃、金属、皮革、织物或其他工程表面,再由超声信号穿过材料层读取接触信息。
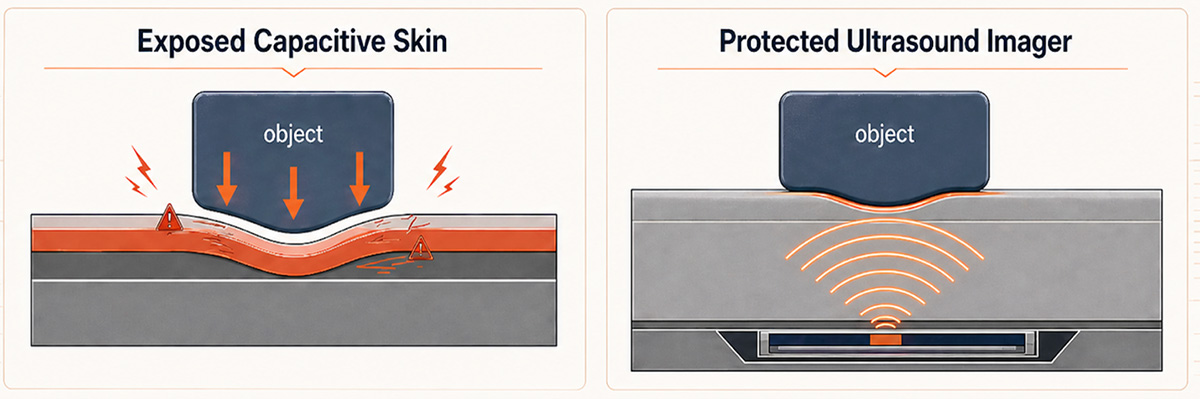
超声方案可减少电容式电子皮肤的表面损伤。图片来源:UltraSense
从接触检测扩展到力、剪切和材料识别
实用的机器人触觉不能只有“接触/未接触”两个状态。首先,系统需要通过表面受到机械扰动时的声学响应变化,识别接触及其位置。
其次,机器人需要力分布信息,包括载荷是否居中、接触区域是集中还是分散,以及载荷是否正在移动。超声方案可利用ToF和回波变化推断局部形变。UltraSense称,其系统已在弹性体层下实现500微米的空间分辨率,可分辨接触轮廓中的细小脊谷结构,并以约1.25毫牛的精度测量局部压缩力。
第三,系统还要识别剪切和滑移。很多操作任务中,切向滑移会在视觉系统检测到物体移动前导致抓取失败。UltraSense表示,其表面下方超声方案可以跟踪材料层内部的横向位移,剪切力推断的噪声底约为5毫牛。
第四,超声还可以利用声阻抗进行材料和接触状态分类。金属、玻璃、塑料、橡胶、织物、皮肤和泡沫等材料具有不同的密度与声速,会改变接触界面的反射和透射能量。结合回波特征、衰减、频率响应和时域变化,系统可以同时估计触觉状态与材料属性。
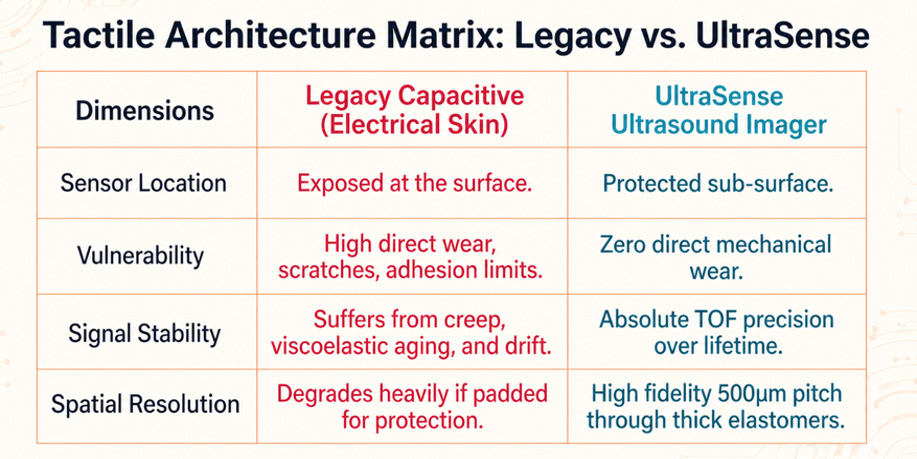
传统触觉架构与UltraSense超声架构对比。图片来源:UltraSense
借助既有平台经验推进量产
触觉传感要实现规模化,不能长期停留在定制研究组件阶段,而需要形成可重复制造的电子、校准、固件、封装和集成平台。
UltraSense此前服务于汽车人机界面(HMI)和AI设备。汽车应用要求系统具备温度适应性、抗振、防潮、可制造性和一致性,AI设备则重视小型化、低功耗、密封结构以及对金属等材料的适配。
该公司称,其超声器件在汽车应用中的累计出货量已超过400万颗,由此积累了超声传感、混合信号集成电路、固件、校准、测试和系统集成经验,并计划将这些平台能力延伸到物理AI触觉系统。
UltraSense的ASIC路线图采用面向触觉区域的智能SoC架构和嵌入式处理,目标是在本地完成接触检测、力分布估计、剪切与滑移推断、接触状态分类和材料响应分析,再向机器人控制器输出可直接使用的信息。
材料适配与知识产权布局
传统电容触控在实心金属表面容易受到电场屏蔽或畸变影响,而超声方案依靠声波传播读取信号。相同原理可用于覆盖弹性体的机器人指尖、耐磨聚合物夹爪、可清洁的医疗或服务机器人表面,以及采用金属、玻璃、皮革或织物的设备。
UltraSense表示,公司已围绕覆盖层下触觉传感、超声触控、力测量集成电路、ToF触觉传感以及校准与测试方法布局已授权和申请中的专利。
超声可成为物理AI的触觉基础层
下一代物理AI不仅需要更好的视觉和运动控制,还需要在真实材料、真实环境和长期运行条件下可靠地理解接触。
UltraSense希望把表面下方传感、高分辨率力分布、剪切与滑移推断、基于声阻抗的材料识别、定制ASIC和边缘处理结合起来,使超声成为可制造的机器人触觉智能平台。
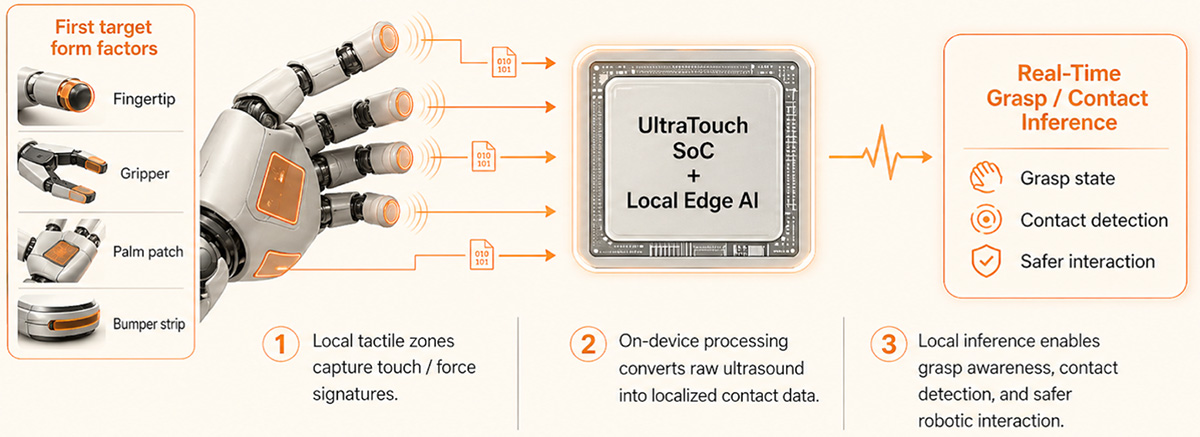
UltraSense的UltraTouch超声触觉平台。图片来源:UltraSense