

DGIST(院长李建宇)11日宣布,电气电子计算机工程系Daehee Park教授的研究团队与韩国科学技术院研究团队合作,开发出一种学习技术,可以在单个小型AI模型中预测周围人的运动并规划机器人的安全运动路径,同时减少两项任务的性能下降。
据DGIST介绍,该成果已获欧洲计算机视觉会议ECCV 2026接收。
在拥挤区域移动的机器人必须预测周围人未来的移动路径,并规划安全的移动路径以避免碰撞。如果这两个任务中的每一个都使用单独的人工智能模型来执行,则需要更多的计算资源和内存,这使得将其安装在实际的机器人上变得很麻烦。因此,需要技术来使一个小型人工智能模型能够同时执行这两项任务。
然而,如果一个模型中包含多个函数,则每个函数可能会使用模型内的同一区域,从而干扰彼此的学习并降低性能。研究团队将运动预测和路径规划之间出现的这种现象定义为“技能冲突”,并通过实际实验证实了其影响。
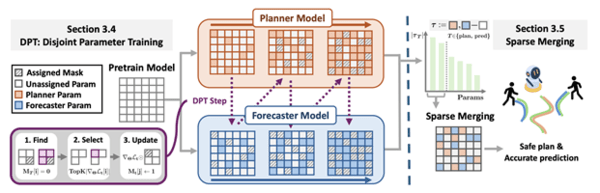
为了解决这个问题,研究团队开发了“不相交参数训练(DPT)”,它允许不同任务使用相互分离的参数进行训练。之后,仅选择每个功能的关键部分并将其组合成一个模型,保持模型尺寸较小,并允许两个功能一起工作而不会相互干扰。
通过使用JRDB、JTA等机器人运动领域的代表性数据验证其性能,发现该方法比现有方法更准确地预测周围人的运动,降低了机器人的运动路径误差和碰撞的可能性。在应用于自动驾驶AI的额外实验中,性能也得到了提升,证实了未来应用于机器人、自动驾驶等各种物理AI领域的可能性。
Daehee Park教授表示:“在现实空间中移动的人工智能,例如机器人或自动驾驶,必须在有限的计算机资源下同时做出多项决策。这项研究解决了当一个小型人工智能中包含多种功能时出现的性能下降问题,我们计划将来通过将其应用于实际机器人来验证其可用性。”
同时,DGIST硕士生Taewon Seo和本科生Seonae Jeon参与了这项研究,Daehee Park教授担任通讯作者。该研究是在 NVIDIA 学术硬件资助计划的支持下进行的。
论文题目:Unified Prediction and Planning via Conflict-Aware Disjoint Parameter Training