

经济产业省和 NEDO 推动的 GENIAC 生成式AI 开发支援项目的业务计划说明会、中期报告和选定企业的结果报告于 2026 年 9 月 9 日在东京举行。
第四次数据生态建设等相关研发项目公开征集评选出9家企业和集团,新设立的机器人模型研发项目(多用途机器人等)评选出13家企业和集团。当天,除了两个项目新入选企业外,历次征集入选企业也分别发布了中期报告和业绩报告。在这篇文章中,我们将以报告的形式呈现这一情况。
首先,经济产业省渡边卓也先生对AI开发和AI利用流通政策的整体情况进行了说明。 GENIAC是经济产业省和NEDO于2024年2月启动的项目,其正式名称为“生成式AI加速器挑战赛”。作为人工智能机器人战略的一部分,经济产业省提出了到2040年在18个领域引进约1000万台人工智能机器人的政策。
接下来,波士顿咨询集团(BCG)的岩井良介(Ryosuke Iwai)将物理AI(针对现实世界中运行的机器人和设备)定位为人工智能发展的新阶段,也是继人工智能代理之后的下一个技术创新。他解释说,日本的AI产业在2023年还远远落后,但自2024年推出GENIAC以来,逐渐扩大了对计算资源、数据维护和社会实施的支持力度。
创建将现场数据连接到人工智能的系统
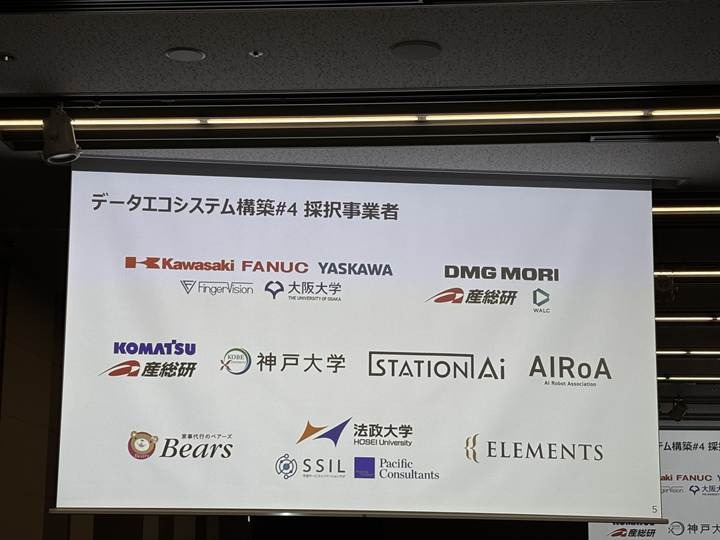
“与数据生态系统建设等相关的研究和开发项目”是数据持有者和人工智能开发者共同努力构建和演示一个系统的项目,该系统可以适当地聚合和利用多个公司的数据,包括现有公司数据的使用以及新数据的构建和扩展。在第四次公开征集中,评选出涉及制造、生活服务、基础设施、医疗、机器人运动等现场数据的9家企业和集团。
在制造现场,小松制作所和日本产业技术综合研究所 (AIST) 宣布了一项计划,展示多智能体人工智能生产调度程序,AIST 对来自 KOM-MICS 的数据进行匿名化和结构化,KOM-MICS 是一个可视化工程机械运行状态的系统。 DMG森精机、WALC 和 AIST 集团旨在扩大设备连接和数据利用率,包括与合作伙伴公司的合作,以制造业的数据协作平台为中心。 ELEMENTS指出,目前缺乏在实际工厂生产线上捕获的结构化数据以及带有语义标签(例如流程和技能水平)的数据,并呼吁创建一个数据集,以赋予生产现场工人的活动意义。
在日常生活服务领域,Bears和东京大学松尾岩泽实验室解释了他们计划为约100名工作人员配备可穿戴设备,并收集约10,000小时的工作数据。法政大学、太空服务创新实验室商业合作社和太平洋咨询公司表示,他们将继续准备公路桥梁、隧道和下水道的基础设施检查数据。
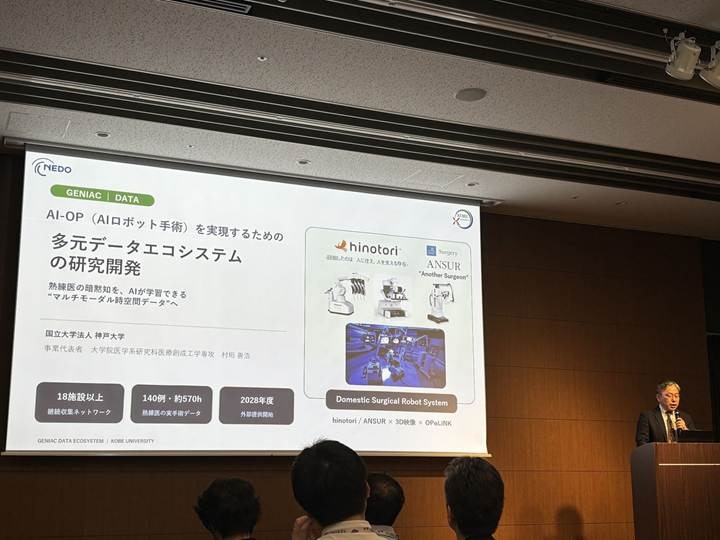
在医疗领域,国立大学法人神户大学作为九家企业和集团的成员登上了舞台。该团队提出了与多家医疗机构合作收集手术相关数据的概念,结合国产手术支持机器人“hinotori”和导航系统“ANSUR”的手术镜头以及每个设备的日志,将熟练医生的隐性知识转换为人工智能可以学习的多模态时空数据。
在第四次公开征集的框架内,也正在为机器人学习自己的动作奠定基础。人工智能机器人协会(AIRoA)报告了其为机器人开发和发布运动数据集和视觉—语言—动作(VLA)模型的努力。 STATION Ai 展示了一种旨在将少量工作数据传输到多个机器人的方法。以川崎重工为代表运营商的财团(大阪大学、发那科、FingerVision 和安川电机)解释了其“VTLA”基础模型的数据收集计划,该基础模型集成了视觉、触觉、语言和运动,用于需要触觉的任务,例如配合连接器和抓取柔性物体。
13家向机器人传授工作场所要点的公司
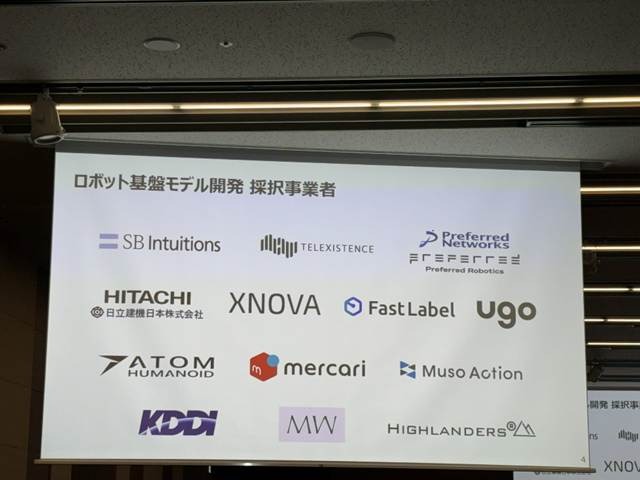
新成立的“机器人基础模型开发支持”框架已入选13家企业和团体,每家企业都在从不同角度解决如何为机器人学习现场工作奠定基础的共同问题。
Telexistence提倡垂直整合的模式,其中机器人本体、数据和模型均由内部开发,以遥控机器人技术为中心。为了实现二手交易平台上列出的产品的检查和列出过程自动化,Mercari 举办了旧鞋演示,机器人手臂从鞋盒中取出鞋子并检查是否有划痕和污垢。 KDDI宣布计划与国内外机器人制造商合作,以劳森商店为舞台,结合工人视角的数据、模拟数据和自然语言的工作指令,构建基础模型。 Muso Action解释说,其目标是将根据每种产品的硬度和形状调整力大小的力控制技术与实际仓库中收集的数据相结合,开发一种可用于混合多种产品的工作场所的模型。
处理家用机器人的MW旨在研究和开发专门针对日本居住环境的机器人模型,而Preferred Networks和Preferred Robotics则专注于开发先进的基于环境理解的模型并将其应用于室内移动机器人操作。 FastLabel旨在开发用于工业工厂巡检工作的四足机器人移动操作技术和VLA模型。
在重工业领域,日立建机的目标是清除岩石等障碍物以及土方挖掘和装载过程的自动化,而在人形机器人领域,Atom、SB Intuitions、XNOVA、ugo和Highlanders均宣布了自己的目标,包括触觉双臂、双足人形机器人、双臂机器人、电动工具工作、制造装配和零件对准。
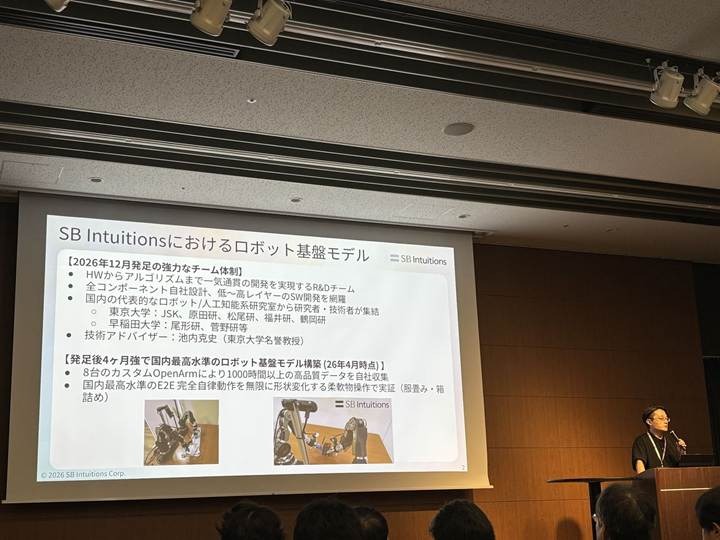
SB Intuitions提出了开发故障预测高速VLA基础模型和双臂机器人远程协作操作系统的概念,目标是制造业的大规模生产线流程。据该公司公告称,该公司旨在通过利用制造业10000小时的相关数据构建机器人运动基础模型,并与强化学习相结合,通过远程干预加速运动、故障预测和恢复,从而提高工作速度和任务完成率。
在公告期间,Highlanders还让一个真正的人形机器人出现在舞台上。他解释了他的计划,即为汽车制造中的零件对准工作开发人形 VLA 和物理状态世界模型。
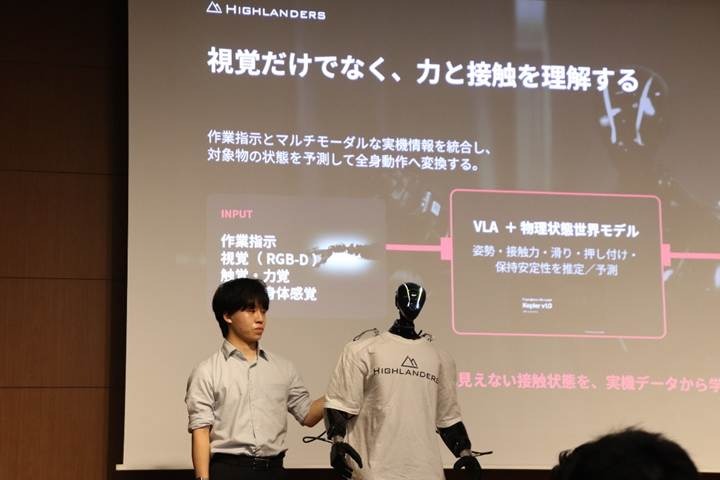
13家公司和团体的演讲都代表了为机器人学习现实世界任务奠定基础的起点。
将积累的数据回馈社会
在过去的公开征集中选定的企业的中期/结果报告已经显示出具体的结果。
Visual Bank 推出了“Qlean 数据集”,这是一个在权利方面既高质量又干净的数据集。他介绍了一个系统,人工智能开发者可以通过搜索增强生成(RAG)引用出版商和个人创作者拥有的高质量内容,同时将其保留在数据持有者一方,旨在根据使用记录获得补偿。
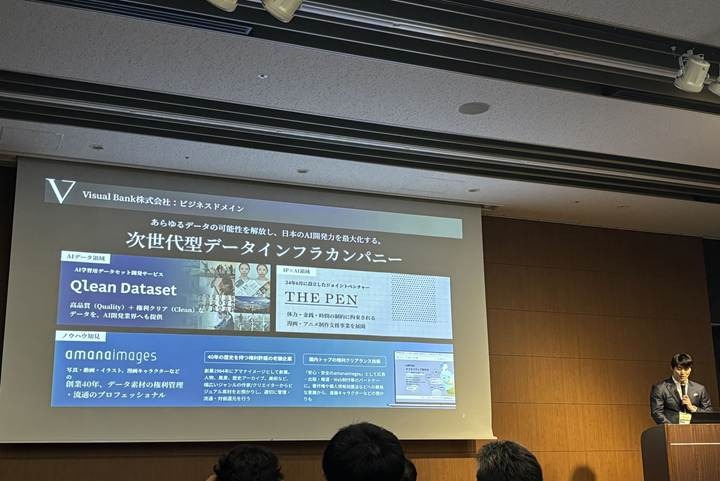
Tier IV将基于自动驾驶技术发展所培育的驾驶数据知识和生成的人工智能,继续建设人工智能数据基础设施。 Preferred Networks 和东京大学产业科学研究所(丰田实验室)正在准备城市空间的 3D 数据和 BIM 数据,以期将其用于机器人的自动驾驶。
在药物发现领域,SyntheticGestalt与多家制药、农化和化学相关公司合作,结合自由能微扰(FEP)计算数据和实验数据来预测目标蛋白的化合物-蛋白结合,并正在进行基础模型和FEP预测模型的开发。在医疗领域,HEMILLIONS 和 Iyogazo Lab 报告称,他们正在开发结合图像、测试值和医疗记录的多模态医疗数据。
会议结束时
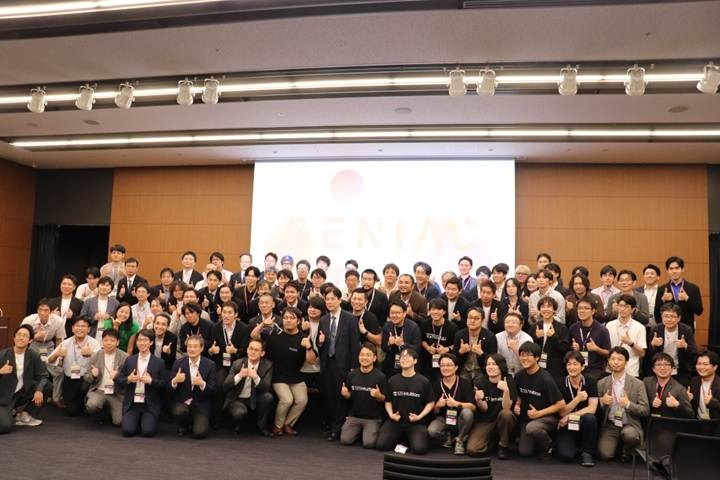
公布入选企业后,NEDO(新能源产业技术综合开发机构)的 Kazuyuki Takada 致闭幕词。商业计划演示会在上台选定企业合影留念中结束。
今天的演讲表明,将来自制造、生活服务、物流、医疗保健和城市规划等广泛行业的现场数据组织成人工智能可以使用的格式并将其与奖励回报和工业用途联系起来的努力,以及让机器人根据这些数据学习自己的任务的努力,正在同一个称为GENIAC的政策框架下并行进行。