

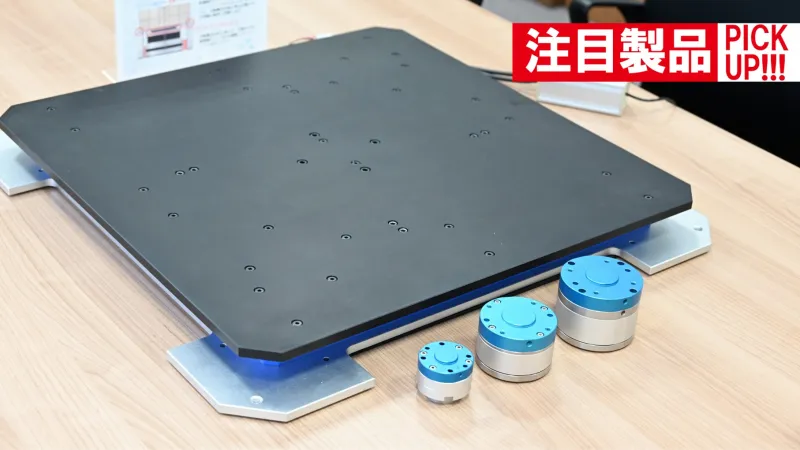
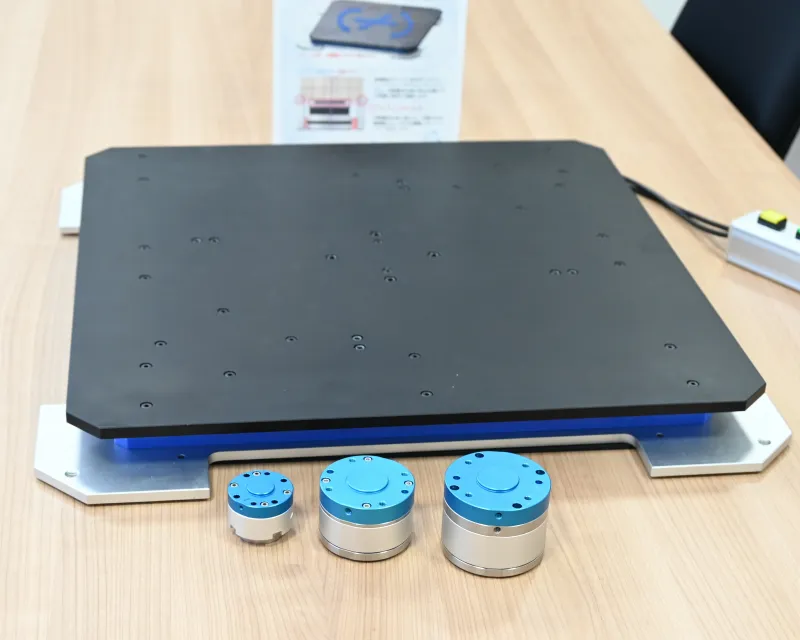
今年6月,从事工具维护和滚珠输送业务的日本エイテック(爱知县大府市,社长英保真一郎)面向无人搬运车(AGV)、自主移动机器人(AMR)等搬运机器人,推出了用于补偿停车位置偏差的“Adjust Unit AJU系列”。安装该装置后,即使机器人停车位置最大偏移20毫米,顶板也能随动并吸收误差。参与研发的营业课长岸野大表示:“装置通电约0.2秒即可在任意位置锁定,而且不会产生待机功耗。”
可吸收最大20毫米偏差
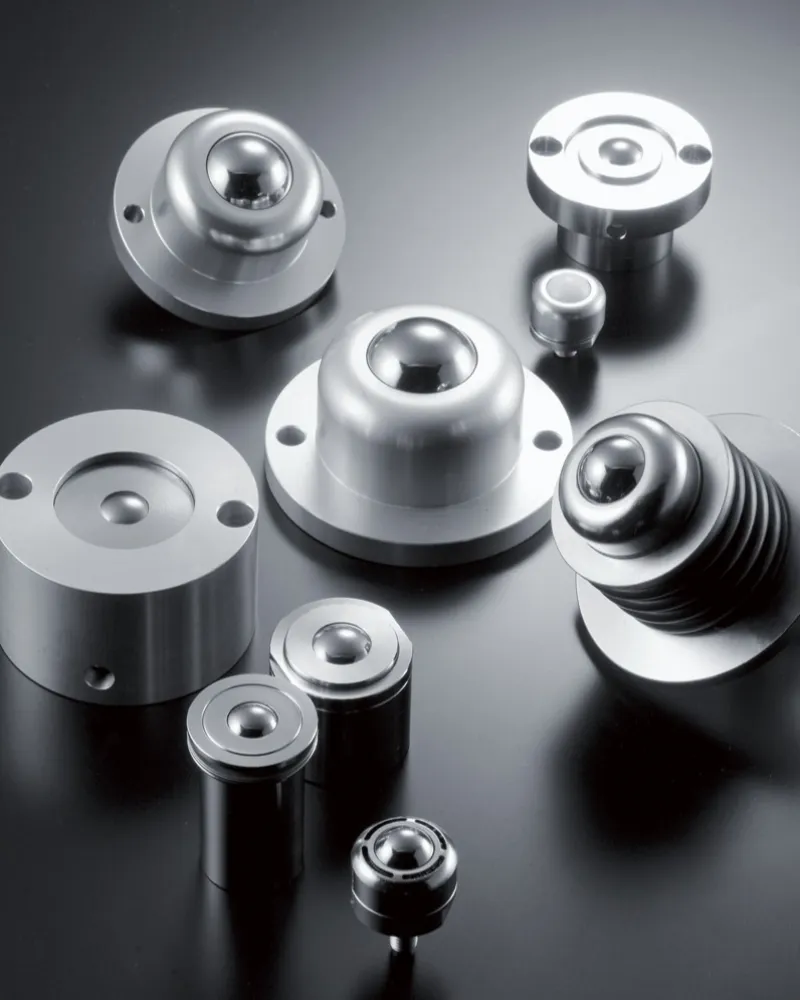
エイテック的主营产品是用于搬运的“Plain Bear系列”滚珠输送器。该产品由与工件接触的“主球”、支撑主球旋转的多个“支撑球”,以及包覆滚珠的球座(外壳)构成。
它安装在工厂或仓库的输送线上后,即使是重物也能向360度任意方向顺畅移动;倒置使用时,还可像脚轮一样工作。
近年来,该公司利用研发Plain Bear系列积累的经验,加强面向机器人行业的产品提案。今年6月推出的AJU系列,由内置Plain Bear滚珠输送器的外壳和顶板构成;即使搬运机器人的停车位置最大偏移20毫米,顶板也会滑动并吸收误差。
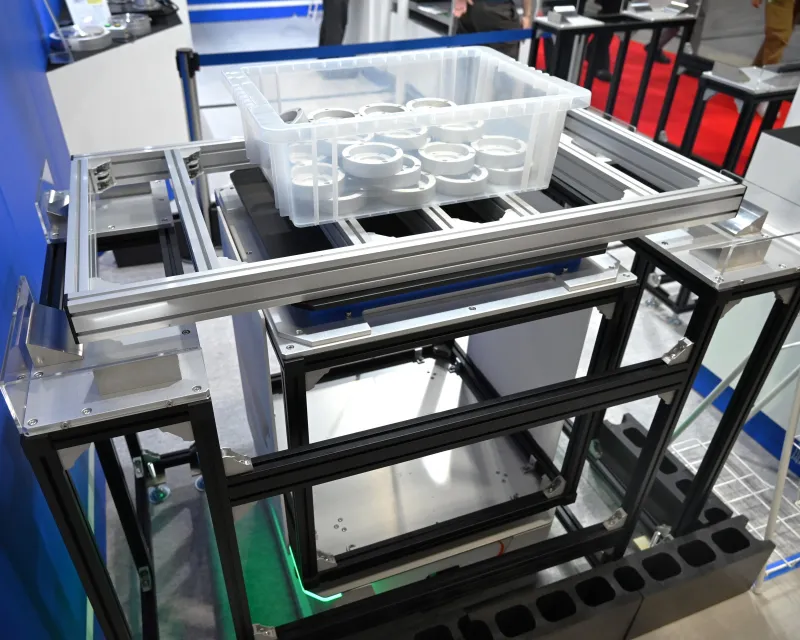
今年6月在爱知县举办的工业机器人及自动化系统专业展览会ROBOT TECHNOLOGY JAPAN (RTJ) 2026上,AJU系列首次亮相并进行了演示。
演示中,工作人员先在升降式AMR上安装AJU系列装置并搬运托盘。搬运目的地的台架上设置了截面呈锥形的导向块;AMR下降时,托盘沿锥面就位,顶板随之滑动吸收偏差,使托盘准确落到指定位置。
参与AJU系列开发的营业课长岸野大表示:“搬运机器人的停车精度通常会有10至15毫米的偏差。如果机器人从A点到B点、再从B点到C点,多台设备连续重复作业,累计误差可能扩大到数十毫米。使用AJU系列,就能在每个环节补偿这种偏差。”
通常情况下,AJU系列的顶板会因磁铁的吸引而摆回到中心位置,但通过瞬间通电可以将其锁定在任何位置。
岸野解释说:“AJU系列采用独特机构,不产生待机功耗。通电约0.2秒即可锁定或解锁顶板,因此能尽量减少对搬运机器人电池电量的消耗。”
目前的标准产品顶板尺寸为纵600毫米、横600毫米,额定载荷300公斤。今后还计划根据客户需求,定制顶板尺寸和额定载荷。
从客户需求走向单元化
该公司最初从事气动工具和电动工具维修业务,1999年进入滚珠输送器领域。
在滚珠输送器业务中,公司发挥中小企业决策灵活的优势,把客户反馈迅速转化为产品研发。其客户覆盖汽车、机床、精密设备、钢材等多个行业。
エイテック正式进入机器人行业,始于面向洁净室开发定位机构“定心单元”。传统产品的滚珠与工件点接触,容易产生粉尘;为此,公司设计出把滚珠内置、由顶板滑动的结构,并在电视、智能手机等精密设备生产现场得到广泛应用。
岸野说:“有一次,客户询问能否把定心单元装到机器人手爪上,用来补偿中心偏差。当时自动化需求也在升温,我们便开始认真投入机器人产品开发。”
随后,公司开发出由定心单元演进而来的定位机构“精密控制装置”。该装置无需视觉相机或传感器,就能补偿机器人手爪的中心偏差,因此在机器人相关展会上受到关注。
去年12月参加“2025国际机器人展”又成为重要转折点。以此为契机,岸野牵头推进AJU系列商品化。
岸野回忆:“在展会现场,我感到把AGV、AMR纳入生产线的自动化方案正在加速发展。恰好我们了解到,有用户把定心单元安装在搬运机器人上,用于装配作业,于是想到:如果将它做成搬运机器人专用单元,应该会有市场需求。”
面向搬运机器人厂商和系统集成商推广
岸野表示:“RTJ 2026期间,我们收到了许多咨询,其中以汽车行业居多。”今后,公司将加强面向搬运机器人厂商和系统集成商(SIer)的推广,以扩大AJU系列销量。
他强调:“我们经常听到,刚开始推进搬运工序自动化的客户,因为搬运机器人的停车精度问题而延误投产。如果从系统设计阶段就能导入AJU系列,应该可以帮助客户解决这一难题。”
除汽车行业外,公司还把食品、医疗等同样面临搬运自动化课题的广泛行业列为目标市场。
岸野表示:“为了适配近年来不断普及的小型搬运机器人,我们也在考虑进一步减轻AJU系列本体重量。同时还希望尽快建立完善的维护服务体系。”
来源:Robot Digest