
资讯详情

行业资讯
KAIST四足机器人RAIBO2单次充电跑完马拉松,成果登上《自然》 资讯 author

KAIST四足机器人RAIBO2单次充电跑完马拉松,成果登上《自然》

47
로봇신문 / Robot Newspaper
2026-09-24
韩国科学技术院(KAIST)机械工程系Hwangbo Jemin教授团队开发的四足机器人RAIBO2,其长距离运行技术和马拉松实测成果发表于《自然》。团队称,这是在韩国完成的机器人研究首次登上《自然》正刊。 ▲研究图 (4个步行机器人LIVEO2的能源效率比较图) (资料=KAIST) RAIBO2在2024年11月举行的尚州柿子马拉松中,不充电、不更换电池,以4小时19分52秒完成42.195公里全程,成为首个在正式马拉松赛事中跑完全程的四足机器人。研究人员同步记录电压、电流、温度和电池状态,并与GPS

韩国科学技术院(KAIST)机械工程系Hwangbo Jemin教授团队开发的四足机器人RAIBO2,其长距离运行技术和马拉松实测成果发表于《自然》。团队称,这是在韩国完成的机器人研究首次登上《自然》正刊。
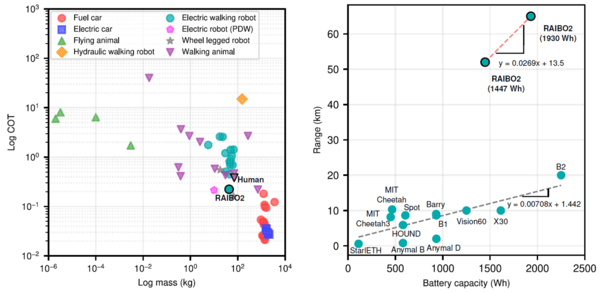
▲연구그림 (4족보행 로봇 라이보2의 에너지 효율 비교 그래프) (자료=KAIST)
▲研究图 (4个步行机器人LIVEO2的能源效率比较图) (资料=KAIST)

RAIBO2在2024年11月举行的尚州柿子马拉松中,不充电、不更换电池,以4小时19分52秒完成42.195公里全程,成为首个在正式马拉松赛事中跑完全程的四足机器人。研究人员同步记录电压、电流、温度和电池状态,并与GPS位置、速度和海拔数据对齐,形成可分析和复核的实测依据。
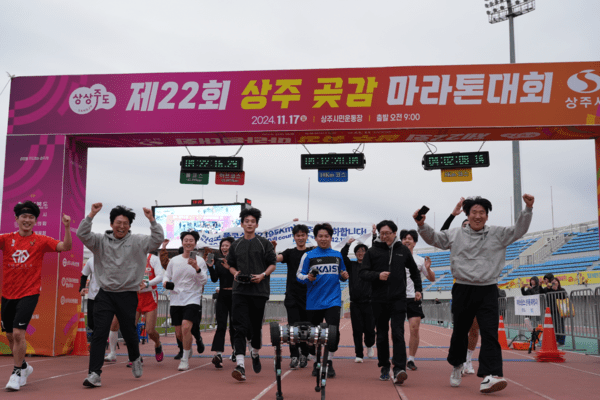
▲2024년 11월 열린 상주 곶감 마라톤 대회에서 완주 결승 지점을 통과하는 라이보2와 참여 연구진 모습. (사진=KAIST)
▲2024年11月举行的 상주 ?? 感马拉松比赛中通过完结结点的LIVE2与参与研究人员的姿态. (图=KAIST)

研究重点并非单纯追求里程纪录。团队把长距离运行视为机械结构、电气系统、驱动和步态控制共同作用的系统问题,分析机器人各环节的能量损失,并在保持运动性能的同时降低能耗和发热。论文据此提出四足机器人长时间稳定运行的综合设计原则。
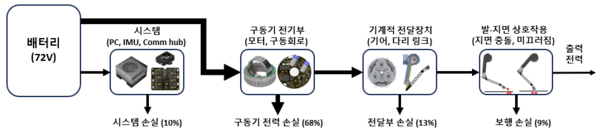
▲연구그림 (라이보2의 배터리로부터 출력까지 에너지 전달 경로) (자료=KAIST)
▲研究图 (从利波2的电池到输出的能量传输路径) (来源=KAIST)

下一步,团队将把研究样机的性能转化为可量产产品。KAIST教师创业企业Lion Robotics正推进产业化,需要进一步解决批量一致性、成本、防水防尘、宽温运行、抗冲击振动及电磁兼容等要求。团队还自主开发电机驱动器,并对机构、电气、软件和人工智能系统进行整体优化。
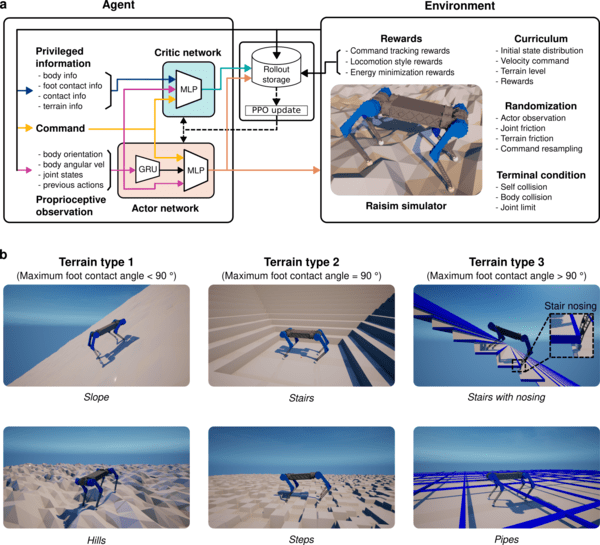
▲연구그림 (라이보2의 보행 제어기 학습 네트워크 및 세뮬레이션 학습 환경)  (자료=KAIST)
▲研究图 (莱沃2的行驶控制器学习网络和模拟学习环境) (资料=KAIST)

论文题为“A quadruped robot designed to complete a marathon on a single battery charge”,DOI为10.1038/s41586-026-11102-5。
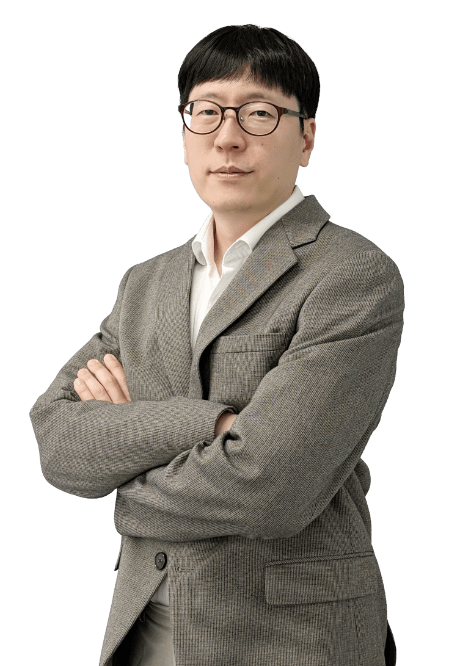
▲KAIST 기계공학과 황보제민 교수 (사진=KAIST)
▲KAIST机械工程和博泽民教授 (图片=KAIST)

来源:로봇신문 / Robot Newspaper

分享4
Shopping Cart
0 new
购物车

当前购物车数量由 Destoon 实时读取

Cart Items
0
打开购物车时加载商品清单
Go to shopping cart 我的订单