

戴蒙展示了触觉传感器,物理互动数据以及其戴蒙-TWM世界模型,
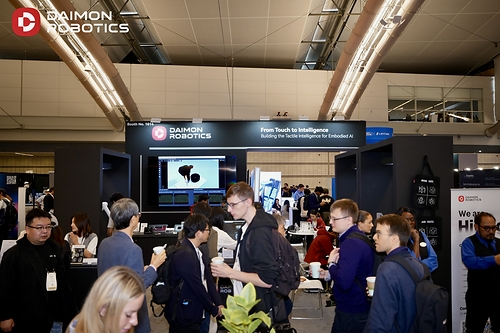
戴蒙机器人,一个专注于触觉智能的物理AI公司, 完整的物理AI能力 在 IROS 2026 在匹兹堡. "从触摸到智能, 公司正在展示其触觉基础设施和最新的机器人操作技术.
为物理AI建立触觉智能基础设施
随着机器人在物理世界中承担越来越复杂的任务,感知必须超越看到物体及其周围.接触,力量,滑动和物质反应通常决定了行动是否成功. 触觉传感器提供了缺失的物理信息层,
戴蒙正在建立一个连接的基础设施 触觉感知,物理互动数据和世界模型在IROS上,该公司展示了三个层次的堆:
- 感知 DM-Tac系列: 基于视觉的触觉传感器在12多种触觉模式中提供多维,高分辨率和高频率感知,拥有超过11万个感知单元. IROS 现场演示,包括水下感知,耐用性测试和空包检测,展示了传感器在具有挑战性的条件中精细的感知和稳定性.
- 数据 数据Nexus获取系统 将数据采集设备,网络,处理管道和评估基准集成到统一的数据生产工作流程中,不断生成高质量的物理交互数据用于模型培训.
- 世界模型 戴蒙-TWM 基于物理交互数据的智能, 实现物理认知,预测决策和运动控制 对于巧妙的操纵.
戴蒙-TWM自发行以来首次亲自公开示威
IROS 2026 标志着 自8月启动以来,Daimon-TWM首次在公众面前展示模型通过两个现实自主操纵任务进行示范:
- 交友手环: 从分拣到小雕刻的珠子, 小规模精度,可变形材料的处理和适应不断变化的接触条件. 戴蒙-TWM不断根据微妙的物理相互作用调整其行动,而不是遵循固定的运动序列.
- 帆布料箱 热转移打印: 机器人自主处理贴纸放置,片移除,热印,硬化和最终放置. 精确的放置,微妙的剥皮,不断变化的接触条件以及对力敏感的操作 戴蒙-TWM使机器人能够预测每个行动的后果,并根据任务的物理状态调整下一步行动.
在两个任务中,Daimon-TWM使用触觉反来保持对任务的物理状态的反应,从一个步骤到另一个步骤调整其行动.
在现实世界中起物理AI
戴蒙正在构建触觉智能基础设施,以使机器人能够学习,适应和在物理世界中进行越来越精巧的操纵.