

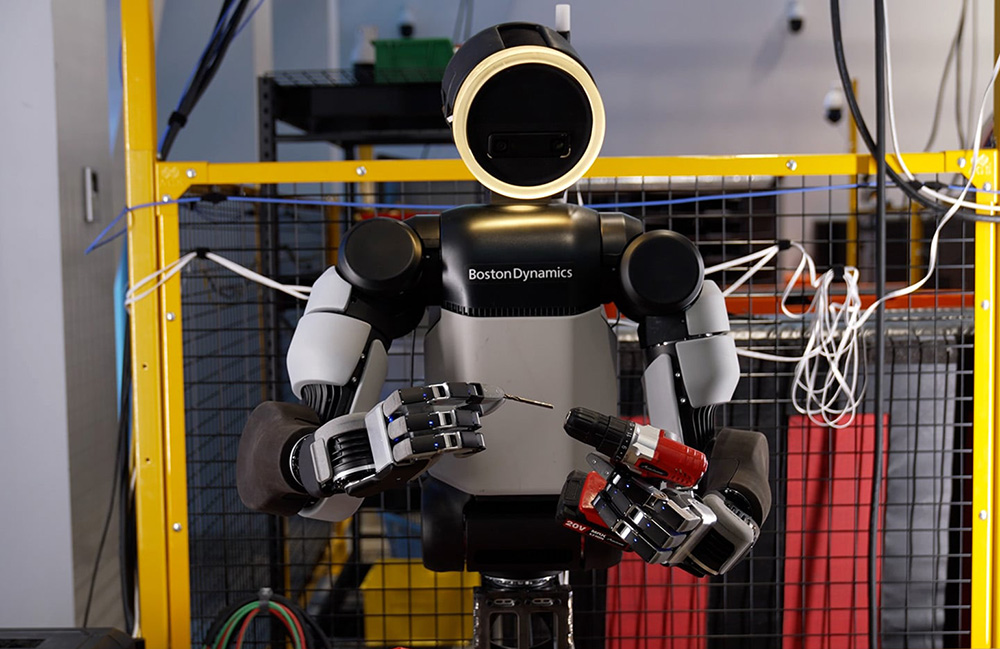
波士顿动力表示,研发团队的目标并不是制造一只结构复杂的手,而是一只能够可靠使用工具的手。图片来源:Boston Dynamics
波士顿动力发布了Atlas人形机器人的新一代机械手。这只手采用四指设计,拥有13个自由度,关节由执行器直接驱动,并面向规模化制造进行了设计。
此前版本的Atlas机械手只有7个自由度,重点是抓取多种不同物体;新版本则把目标推进到对物体和工具的灵活操作。
Atlas机器人行为总监Alberto Rodriguez表示,团队评估了大量方案,包括配置一个还是两个拇指、是否需要小指等。许多问题没有唯一答案,最终设计是在灵巧性、尺寸、能耗、可靠性与制造复杂度之间权衡的结果。
波士顿动力称,取消小指的四指机械手专门针对高保真仿真和“仿真到现实”的强化学习进行了优化。所有关节使用同一种执行器并保持直接驱动,执行器完全封装,不需要脆弱的跨关节线缆。
新机械手可以完成以下动作:
- 拇指指尖沿其他手指的长度和宽度方向滑动
- 拇指与任意一根手指进行精细捏取
- 完成三指抓取
- 操作电钻、动力扭矩工具、砂轮机、钉枪和焊枪等带扳机的工具
此次发布距波士顿动力在现代汽车集团美国Metaplant工厂启用机器人应用中心仅一周。该中心将用于训练Atlas,并探索其在现代汽车制造业务中的应用。
为什么选择四指设计
不少机器人企业试图尽可能复刻人类五指手。Atlas团队机械工程师Dylan Thrush解释说,小指带来的额外灵巧性和任务能力,不足以抵消三个新增自由度以及执行器、体积和功耗的增加。
设计定型前,波士顿动力首席产品与技术官Zachary Jackowski曾让团队成员把自己的小指和无名指绑在一起生活一天,记录哪些任务无法完成。实验结束后,团队一致认为机器人手不需要小指。
凭借四根手指和13个自由度,新手可以在掌内重新调整物体姿态、挽回即将滑脱的抓取,并在按住扳机的同时稳定操作工具。
尺寸也是关键约束。机械手既要抓取不同大小的物体,也要伸入狭窄空间,因此不能过大;同时,外形越接近人手,就越容易利用人类操作数据。新手尺寸接近较大的人类手掌,并通过多项执行器技术,在保持紧凑体积的同时达到与上一代相近的力量。
波士顿动力还强调执行器的可反驱性和透明度。机械手依靠本体感知实现敏捷操作,并在指尖和手掌布置高密度压力触觉传感器,用于捕捉细微接触信号。
为仿真学习而设计
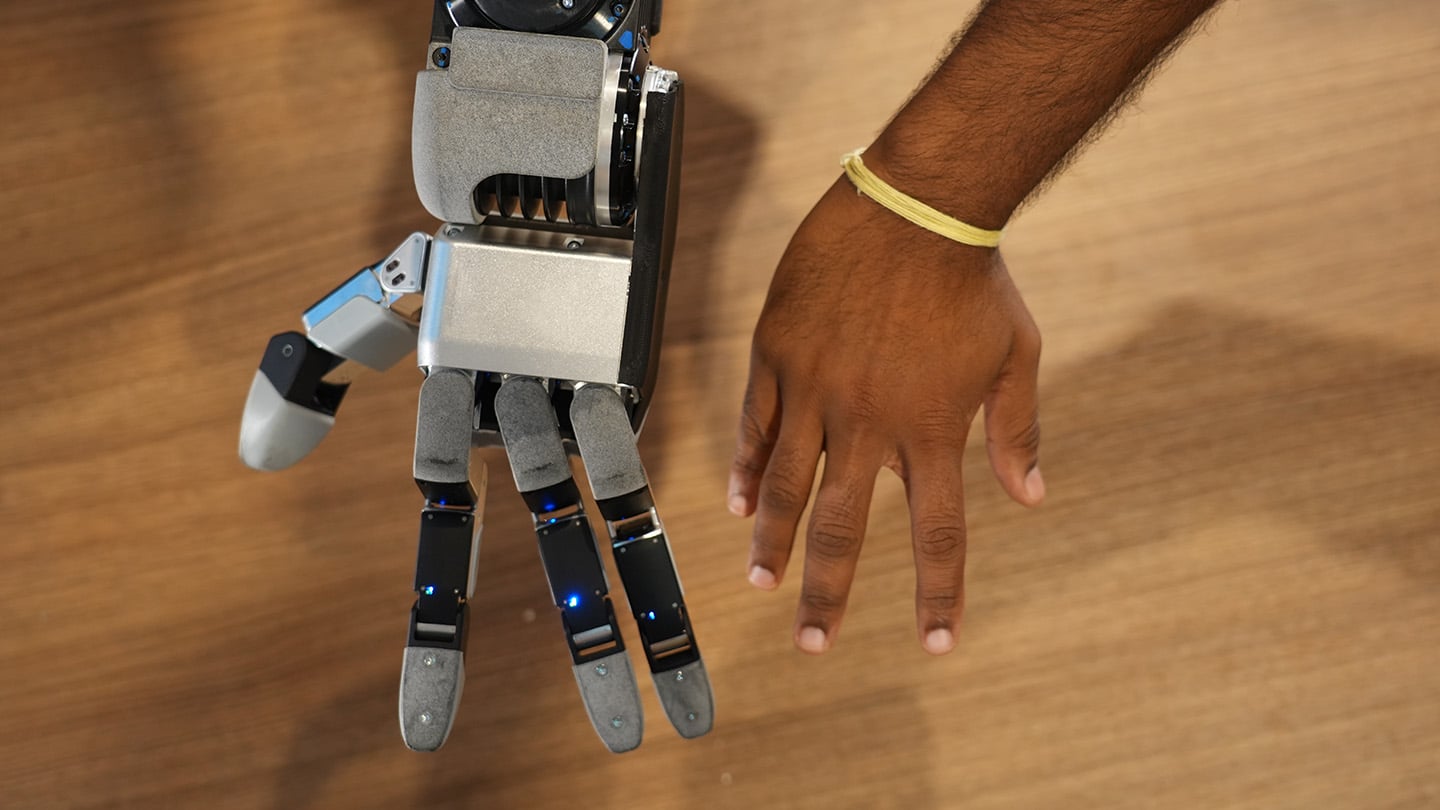
Atlas机械手的拇指有4个自由度,其余三指各有3个自由度。图片来源:Boston Dynamics
通用操作接口等可穿戴设备可以让示教人员自然完成任务,并采集接触事件、压力分布等操作信号,是扩大机器人操作数据规模的重要手段。
但直接模仿存在局限。人形机器人的全身动作通常运行在全身控制器之上,控制器负责平衡、绊倒后的恢复步、重力补偿、自碰撞和外力扰动等高速动态过程,而这类控制器目前主要通过仿真中的强化学习训练。
人类示教擅长记录场景的视觉复杂性,却难以捕捉快速灵巧操作所需的高速闭环控制与力调节。因此,波士顿动力认为,在仿真中使用强化学习是解决灵巧操作问题的重要组成部分。
这一判断直接影响了机械手设计。刚性驱动、可反驱传动,以及针对齿槽效应和摩擦的控制补偿,使机械手能够在仿真中呈现较高的动态保真度。
高保真仿真让强化学习可以通过随机改变电机扭矩曲线、表面摩擦系数、物体几何形状和任务扰动,训练更稳健的控制策略。波士顿动力称,早期动态任务测试已显示出较好的仿真到现实迁移效果:策略完全在加入域随机化的仿真环境中训练,部署到真实硬件后仅依靠高频执行器本体感知提供反馈。