

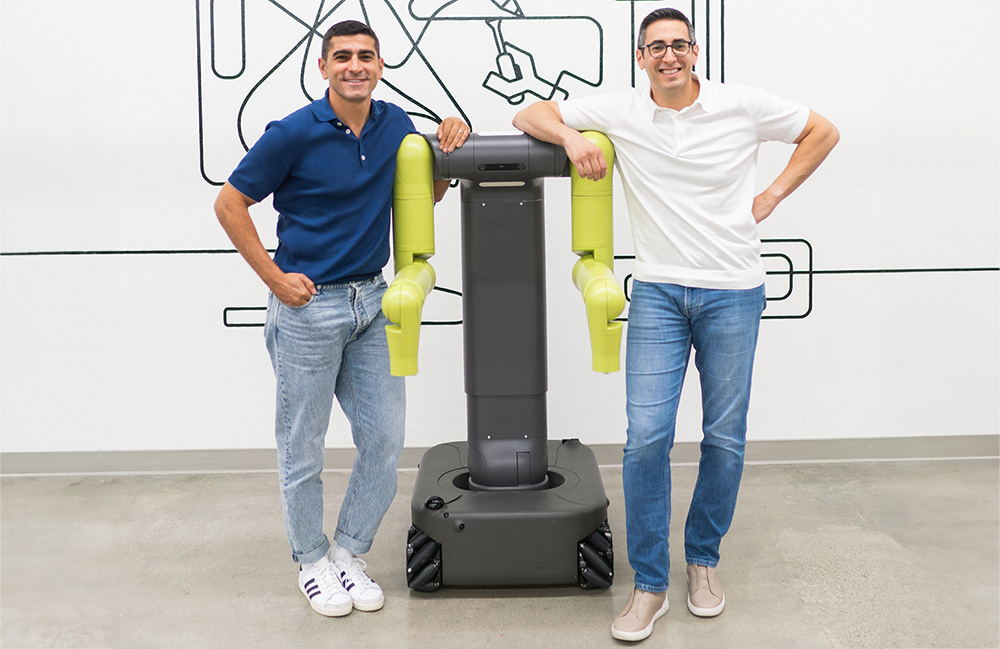
Maven Robotics首席财务官Khalid Derbas、首席执行官Hamza Derbas与公司的移动操作机器人。图片来源:Maven Robotics
Maven Robotics成立于2024年,已完成四代移动操作机器人迭代、融资1亿美元,并从早期试点推进到首个客户的生产合同。联合创始人兼首席执行官Hamza Derbas表示,其机器人目前每天运行16小时、每周运行五天,正常运行率最高可达99%。
这家位于美国加州圣克拉拉的公司于上月完成A轮融资。与从既定人形形态反推应用不同,Maven先研究制造业和物流业最缺人、最难自动化的具体工作,再据此决定机器人的形态和能力。
Derbas称,美国制造业目前有超过50万个职位空缺,未来几年这一数字可能增至数百万。Maven希望用能够规模化部署的自主劳动力缓解这一问题。
从任务出发设计机器人形态
Maven认为,通用机器人并不一定需要双腿。团队从工厂和仓库中的灰尘、油污、通道宽度、货架高度和负载要求出发,逐项定义机器人需要完成的动作。
轮式底盘通常需要在稳定性和占地面积之间取舍。Maven称其机器人能够以较小的底盘通过普通门洞,同时保持较大的动态工作范围:可伸到约1.22米深的托盘后部,也可在携带30公斤负载时触及约3米高的货架。
Maven系统不仅包括机器人本体,还能与客户的基础设施交换任务和运营信息。其Maven Network用于跨部署共享学习:一台机器人在美国遇到并解决的问题,可以成为其他地区机器人后续处理类似情况的经验。
先掌握单项任务,再逐步扩展
公司早期与客户共同开发系统,工程团队直接进入工厂和仓库观察实际操作,而不是只让客户到实验室观看演示。首批确定的两项工作是混合箱码垛和周转箱搬运。
Maven采用渐进式部署路线:先让机器人自动化一项任务,在现场持续改进;当移动操作机器人稳定掌握该技能后,客户再扩大部署规模,然后双方继续开发下一项任务。公司认为,这种方式既能更快建立客户信任,也能形成来自真实生产环境的数据飞轮。
通用化的前提是可靠性
Maven下一步计划进入装配和耐用品制造,长期目标包括汽车、船舶、飞机乃至机器人本体的生产。Derbas强调,通用能力可以逐步获得,但工业可靠性必须从第一天就达到要求。
为适配不同任务,机器人采用模块化末端接口,可更换真空吸盘和两指平行夹爪。团队曾测试五指、四指和三指方案,最终发现双臂各自具备7个自由度时,手部不必堆叠过多执行器和自由度;结合合适的感知与智能算法,结构更简单的夹爪也能完成大量工作。
Maven最初采用市售夹爪,但现场效果未达要求,随后自行开发并多次迭代,形成了小型化真空夹具。
计划扩大生产部署
公司正提高机器人工作时长,计划在年底前让机队实现全天候运行,并以机器人即服务(RaaS)模式向客户提供系统。
Derbas表示,Maven在约两年内从零走到签署长期经常性收入的生产合同,预计未来一年将有数百台机器人进入生产合同,目标是在2028年大规模制造后达到数千台。
为降低量产成本,公司将重点优化机械与结构件制造流程、与供应商合作降低执行器成本,并减少机器人电子系统中的冗余设计。