

物理AI受到关注,但Mujin首席执行官滝野一征认为,将其真正用于工厂自动化仍有很高门槛。生成式AI和视觉—语言—动作模型具有概率性,工厂设备却无法接受频繁失败:即使成功率达到99.9%,每1000次出现一次故障也可能造成停线、设备损坏或人员风险。
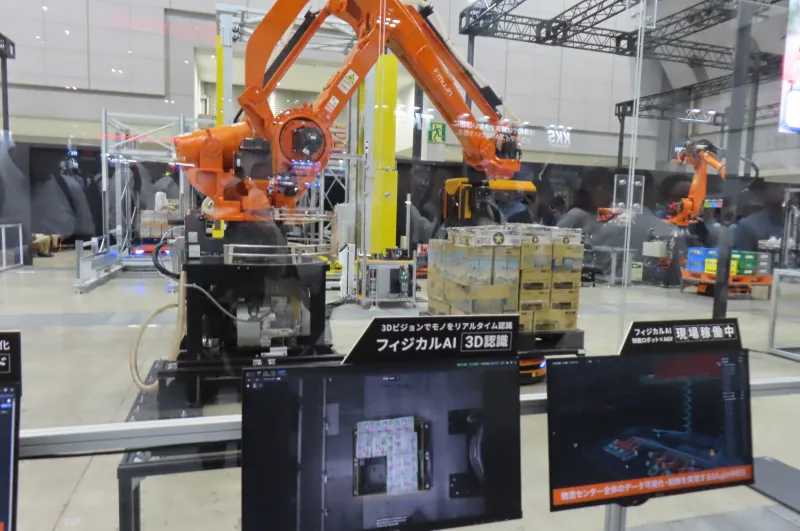
Mujin的做法是把AI与基于数学模型的规则控制结合。以散乱工件抓取为例,AI负责识别工件;即使识别偶尔失败,也可以重试。机器人运动则由运动规划技术控制,通过确定性约束保证轨迹和安全边界。
滝野指出,机器人控制以毫秒级运行,AI推理速度难以直接承担全部控制任务。现实环境还存在摩擦、磨损、变形、惯性、零部件差异和温度变化,数字仿真结果不能直接等同于现场表现。
除机器人控制外,Mujin也开发仓库执行系统(WES),并计划把仓储软件与调度经验用于制造业厂内物流。
来源:Robot Digest