

“ 速度感是从别处借来的。
“车就是一台装了轮子的机器人。”
这句话过去两年被引用得很勤,理由听起来也顺。感知、决策、控制,三件事是一回事;仿真、数据管线、芯片,这些底子可以整套搬。
光象科技CEO张涛曾在WAIC 2026给过一个比例。他长期做无人驾驶,现在做具身智能,判断是约50%的自动驾驶技术基建能迁移过来。数据采集、数据集清洗处理、端到端模型训练、仿真验证、真机测试,这套流程可以照着跑一遍。
张涛自己补了另一半。对自动驾驶来说,发生接触意味着碰撞事故;对机器人来说,抓取和装配这些核心任务全靠接触完成。
自动驾驶送给具身智能的是一套方法论。这套方法论里最不该被一起带走的,是那张时间表。
01.
50%落在流程上
近两年,有媒体统计过,国内智驾领域有将近40位核心高管和技术骨干转进了具身智能。名单拉开来,从车企的智驾一号位到AI首席科学家都在里面,去向大多是创业。
这批人的选择背后有一笔现成的账。自动驾驶这套系统跑了将近十年,采集数据的硬件、清洗标注的管线、端到端模型的训练脚本、仿真里的验证流程、最后上真机的测试台架,每一项都有人踩过坑。整套搬过去,等于省掉一遍重走。
资本市场的判断也指向同一处。资本市场对具身智能的信心,有一部分来自数据采集传感器通过了车规级验证。汽车产业上百年的供应链有一套严密的零部件考核标准,一个部件能在自动驾驶场景里过关,在具身场景里通常也更可靠。
差异也不只是单向的。论场景和任务的复杂性、多样性,具身智能的要求更高;论产品长期运行的安全性和稳定性标准,自动驾驶的要求更严。
能搬走的是流程、标准和验证方法。搬不走的是已经练成的能力,这部分要在一个全新的身体上重新长出来。
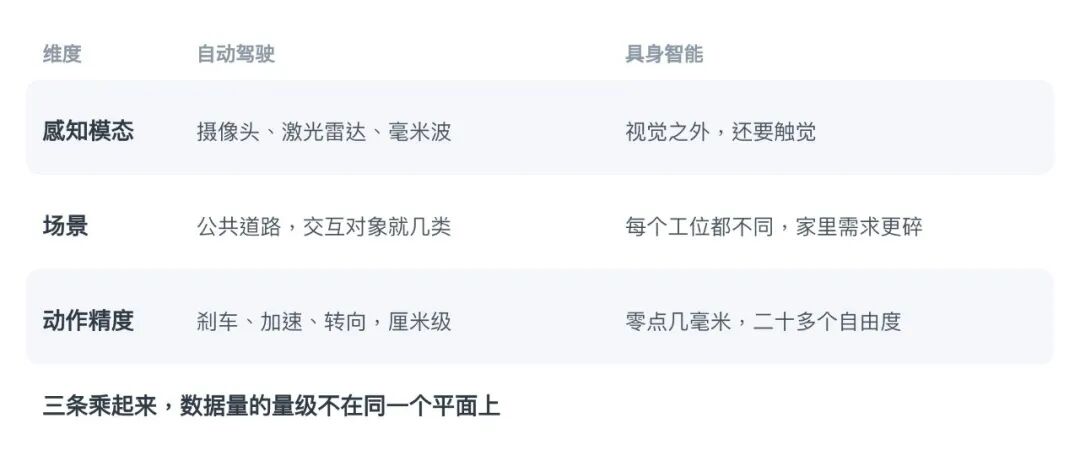
两边的差别可以被拆成三条,这三条是乘法关系。
感知模态上,汽车靠摄像头、激光雷达、毫米波、超声波四种传感器,电磁波波段集中在可见光附近,加一点红外和24G、77G频段。具身智能不光要视觉,还要触觉,甚至要嗅觉。
场景上,汽车跑在公共道路上,交互对象就车辆、行人、交通设施那几类。机器人的场景按程鹏的说法接近无限,工厂里每个工位都不一样,到了家里,做饭、陪护、看护,需求高度个性化。
动作精度上,汽车的控制动作是刹车、加速、转向,精度到厘米级就够。灵巧手要做到零点几毫米,一只手二十多个自由度。三个维度乘起来,数据量的量级就不在同一个平面上。
自变量王潜的说法更直接。他认为自动驾驶的模型没法直接搬到机器人身上,因为两边的难点不在同一处。自动驾驶的难点集中在导航和运动,机器人的难点集中在操作。他把机器人的通用能力拆成运动、导航、交互、操作四块,其中操作决定它能不能进厂、能不能进家。
跑步、跳跃、格斗这些动作,靠本体结构、电机功率和平衡控制就能快速迭代。手部操作涉及触觉反馈、力控精度和多指协调,每一步的工程难度都更高。王潜在演讲里举过一个例子,视觉上只差几像素的两瓶水,一瓶扎了孔,动作层面就是两件完全不同的事,互联网视频里几乎没有记录这种东西。
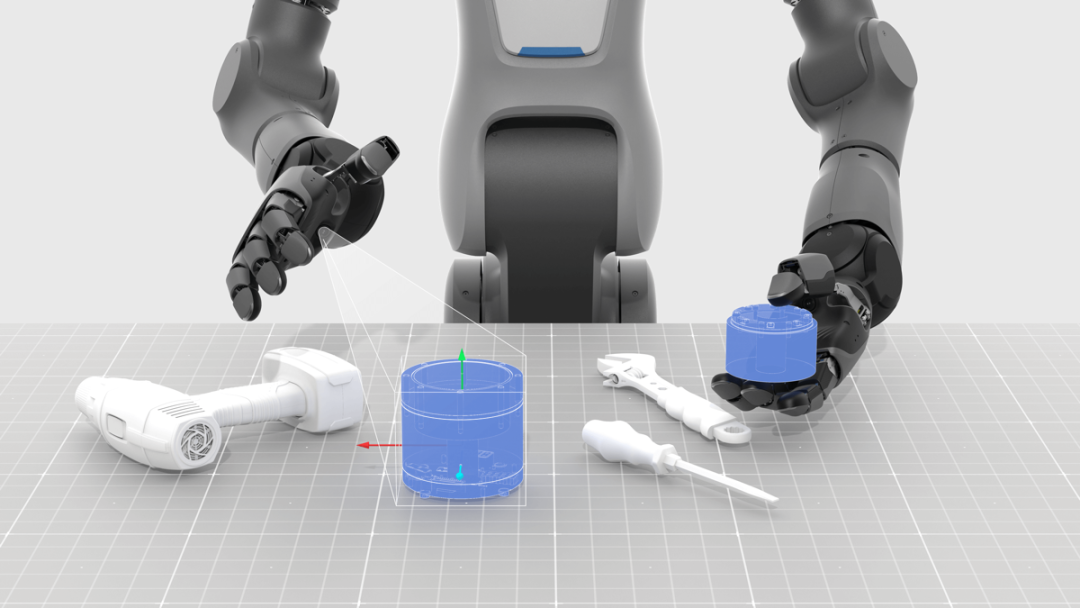
图注:灵巧手在台面上抓取电动牙刷、扳手一类工具。两个行业的差距,最集中地落在手上。图片来源:帕西尼感知科技官网
这背后是一条被反复引用的老结论,莫拉维克悖论,让机器做高阶推理不难,让它掌握人的底层感知和运动技巧很难。王潜是引用它的人之一。
两个系统在接触这件事上的方向是相反的。一个在学怎么不碰,另一个在学怎么碰得准。这个差别不是靠加数据能抹平的。
02.
仿真里最缺的是手感
自动驾驶厂商过去十年的做法,是让车在虚拟环境里跑几千万甚至上亿公里,把现实里很难复现的长尾场景反复练。这套基建现在直接给机器人用。
问题出在物理引擎的精度上。画面的逼真程度早就够了,摩擦和形变这两块还是近似值。一个接触点的静摩擦系数,在多数引擎里是一个固定的数,现实里同一样东西,摩擦会随压力、速度、表面湿度一起变。
仿真里练出来的策略,学的是模拟器的接触模型,不是真实的那个。
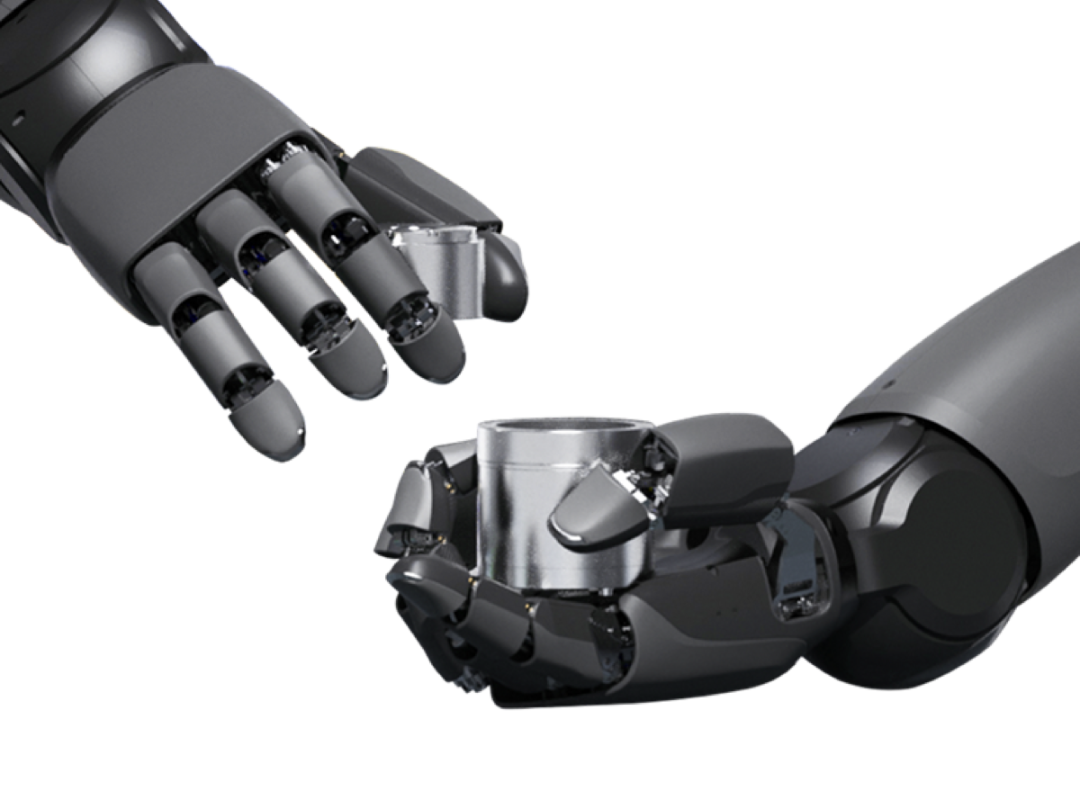
图注:机器人手抓握一件金属器皿。接触力怎么随受力变化,仿真里算不准。图片来源:帕西尼感知科技官网
斯坦福今年的一篇论文给了一组对照。
论文《One Demonstration, Many Objects》里,作为基线的常规方法在仿真中完成开盒、搬箱,成功率能到80%到96%,同一套策略迁到真实的五指手上,掉到3%到38%。
论文提出的接触中心奖励方案,靠把真实的接触反馈放进训练回路,把单策略在16个物体、4类任务、两种灵巧手上的真机平均成功率拉到71%。
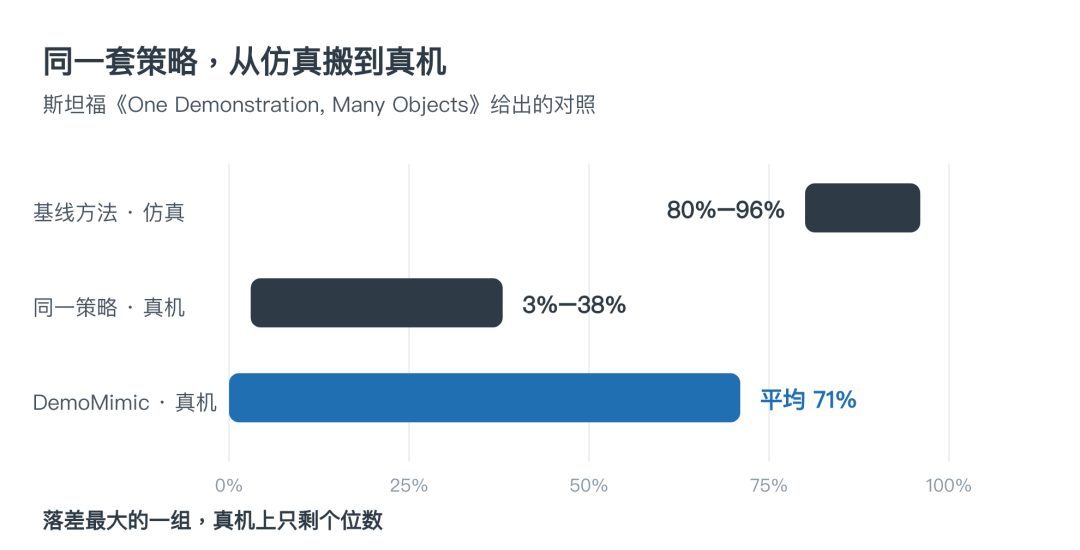
图注:同一套策略,仿真里成功率高,真机上掉到个位数百分比。图片来源:依据论文公开数据绘制
这就是仿真到真机那道鸿沟的具体形状。任务离接触越近,仿真能提供的帮助越小。抓握、插装、柔性物体操作都属于这一类,靠的正是手感,而这些恰好是机器人最想干的那些活。
03.
图纸好抄,前提不好抄
仿真里拿不到的那部分,只能从真实设备上收。数据这条线上,自动驾驶有一套跑通了的方法。车在路上跑,模型在后台跟着跑,只要它的判断和人的操作对不上,这一段就被挑出来回传。挑出来的正好是模型最没把握的时刻,训练价值最高。
这套方法的前提是车的数量。特斯拉硬件支持数据采集的车有数百万辆,这个规模的车每天在路上跑,数据是自己长出来的,不需要额外组织人去采。
机器人这边没有这个数。当前机器人整机的出货量在10万台级别,全球汽车一年是8000万辆。10万台里还有相当一部分进了实验室和开发平台,不是每天在工位上干活。
图注:机器人整机出货与汽车年产量的量级对比,横轴按对数排。图片来源:依据公开数据绘制
方法可以照抄,飞轮要先有的那支车队抄不来。这也是为什么具身智能行业现在讲数据,讲的是怎么把人类操作视频转成训练数据、怎么用遥操作一条条采,很少讲怎么从在跑的设备里自动回收。
前提的差距最后会落到时间上。技术这件事没有能跳过去的阶段,工程产品都是一点点往上做的,一个问题接一个问题地解决。
这句话对自动驾驶成立,对具身智能更成立。芯片、电机、传感器、数据管线、评测方法,每一环都还在补。
行业现在给出的时间判断,语气是快的。王潜在今年的世界机器人大会上说,物理世界的通用智能不用再等五年或十年。估算机器人的数据采集量五年要翻1000倍。两句话说的不是同一件事,一个是落地节点,一个是数据规模,方向是一致的。
方向没有问题。要分辨的是给这个方向配的那张进度表从哪里来。
自动驾驶从最早的公开演示走到今天的规模部署用了十几年,这中间它最熟练的一件事,是把时间表往后挪。具身智能的难度结构和它不同,两件事不必重复同一条曲线。如果一条预测里的时间节点用的是车子那边的节奏,它就没有理由成立。
下一次看到机器人进厂、进家的时间预测,可以先看它的进度条是从哪儿来的。行业里能拿出来的,多半是自动驾驶用过的。真正属于具身智能,现在还没有刻度。
来源:机器人大讲堂