机器人成功拿起、移动并放下一个物体,是否就算具备灵巧性?单次成功远远不够。真正的考验,是在物体位置略有变化、抓握状态不同、部件磨损以及意外故障出现时,仍能连续数百次完成任务。
机器人操作能力正在快速进步,但有用的灵巧性并不是偶尔完成一个动作,而是能够可靠地感知、抓取、移动、调整和恢复,在不需要人员持续协助的情况下完成整套工作流。
假设一项工作包含连续100个物理动作,每个动作成功率为99%,全部动作一次成功的概率只有36.6%;单步成功率提高到99.9%时,完整工作流成功率为90.5%;提高到99.99%时才达到99.0%。这个简化例子说明,单个动作的小幅可靠性差距,会在长工作流中被显著放大。
因此,一台机器人在演示中看起来几乎完美,并不意味着它已经可以自主部署。从“两个9”提高到“四个9”的可靠性,可能决定机器人能否真正独立工作。机器人灵巧性的下一阶段,不只是让机器人学会更多动作,而是让整套系统可靠到足以创造实际价值。
灵巧性属于系统,而不只是一只手
机器人灵巧性经常被描述为硬件竞赛:更多手指、更多关节、更高自由度。但客户购买的不是自由度,而是有用的工作。完成工作需要把视觉、位置、接触、力、压力、抓握、运动和调整构成闭环,同时兼顾动力、安全、柔性与故障恢复。
并非每项工作都需要触觉;某些场景依靠视觉和运动数据已经足够。但触觉可以帮助机器人判断物体是否滑动、接触是否稳定、压力是否过大,以及零件是否已经正确到位。目标不是给每台机器人堆叠所有传感器,而是提供足够且正确的信息,使系统能够可靠行动并从异常中恢复。
更多可靠性来自持续学习
恢复能力是灵巧性的重要组成部分。当机器人开始失去对物体的抓握时,关键指标不是最初抓握是否完美,而是系统能否足够早地检测滑动并及时纠正,避免小错误导致整个任务失败。
真实部署中的故障可能暴露软件、传感或控制问题,也可能说明硬件需要重新设计。更换机器人手会改变运动、感知和标定方式,因此一种物理设计采集的数据未必能够直接迁移到另一种设计。部署会揭示滑动、抓握不良、磨损和恢复失败,并把这些经历转化为改进软件、仿真、传感、控制及硬件的数据。
技术突破可以开启产品路线,但围绕产品建立的学习系统才会持续放大价值。可靠性来自反复部署、学习和改进。
合适的机器人形态取决于工作
更像人并不等于更好的机器人。设计应从具体工作出发,反推所需环境适应性、物理形态和系统能力。目标不是追求最大灵巧性,而是具备可靠完成有价值工作所需的最小充分灵巧性。
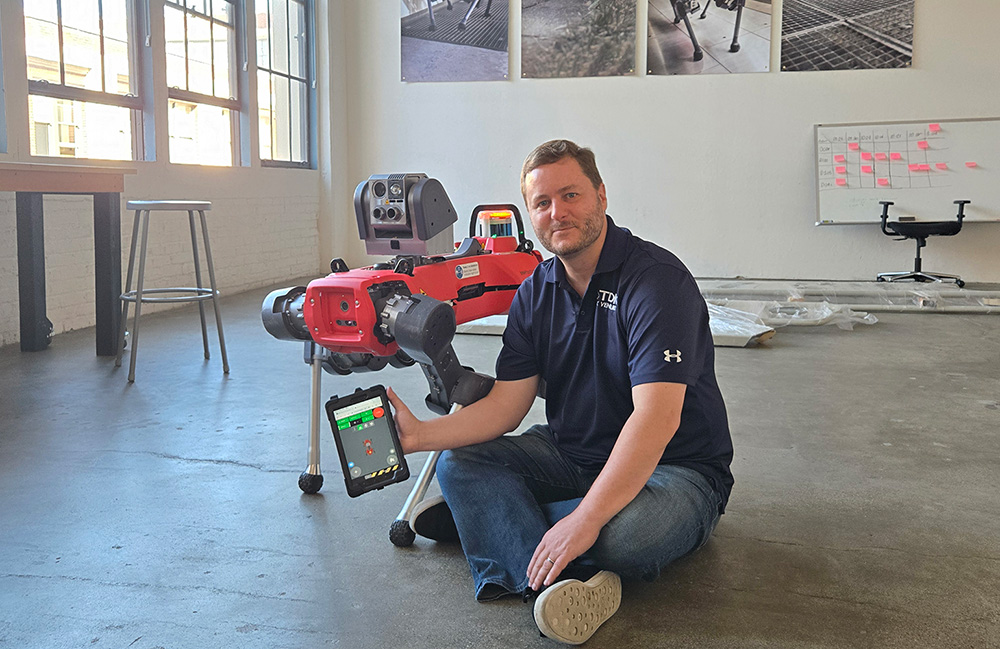
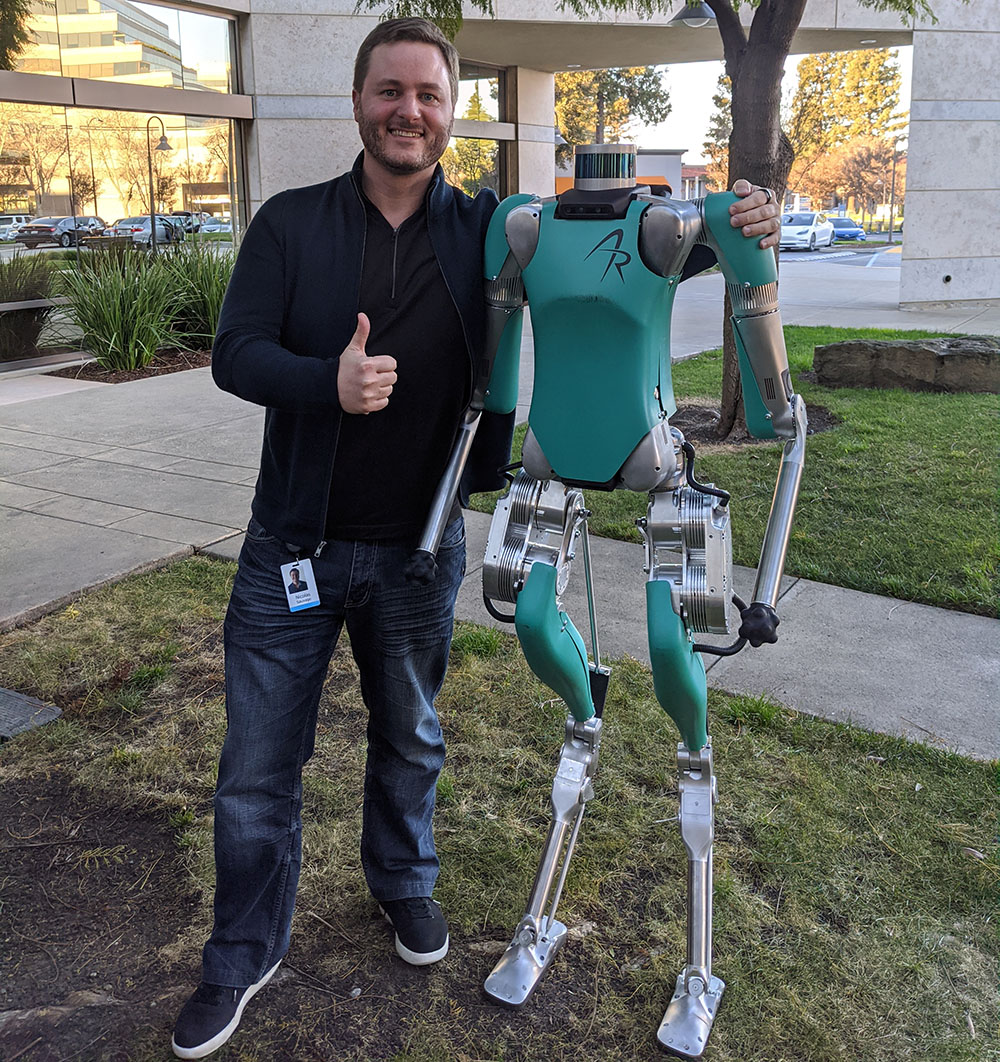
Agility Robotics的Digit面向物流和工业任务,可以直接连接适合工作的专用工具,而不必配置五指仿人手。ANYbotics采用四足形态,以便在工业现场的楼梯和不平整地面上移动并检查危险区域;一个部署案例中,其机器人已在450个检查点完成超过3.3万次巡检。
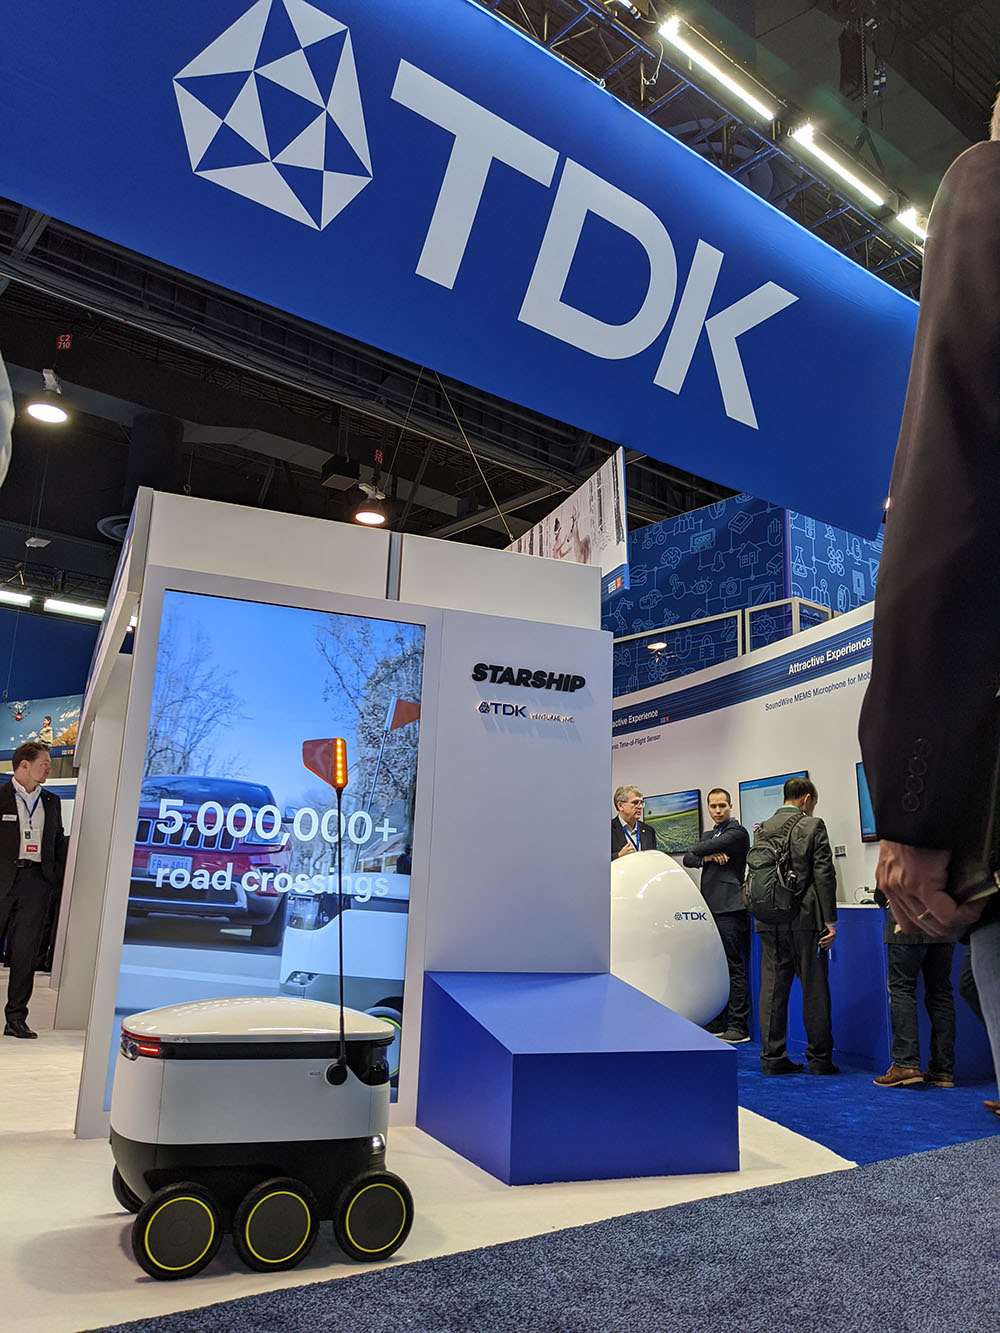
Starship Technologies的配送机器人需要在人行道行驶,因此小型轮式结构比腿式结构更合适。该公司报告称,专用设计已支持超过1000万次自主配送。三类机器人外形和运行方式截然不同,但共同原则都是让物理形态适应工作,并能在真实环境中反复可靠执行。
作者表示,对Agility Robotics、ANYbotics和Starship的投资经历改变了其评估方式:相比哪台机器人最像人,更值得关注的是哪套完整系统能够达到客户真正需要的可靠性。
衡量工作结果,而不是一次演示
衡量物理AI进步时,单个动作在演示中的成功率并不能说明机器人是否已经能够在现实世界自主工作。更有意义的问题包括:完整工作流有多少比例无需人工协助即可完成;出现错误时,机器人有多少次能够自行恢复;物体、光照、位置、磨损或周围环境变化时,性能会受到怎样的影响。
规模化部署还需要回答一些不够吸睛、却很关键的问题:重复使用时什么最先损坏,系统能否快速诊断、维修并恢复工作,以及每项成功任务的速度、正常运行时间和成本是多少。与一次性演示相比,这些指标更能体现机器人灵巧性的真实水平。
机器人不需要最像人的手、最多的关节或最广泛的技能才能创造价值。它需要把合适的物理形态、感知、控制和恢复能力结合起来,在实际工作环境中可靠完成有价值的任务。
机器人行业已经在能力层面取得显著进展,下一步挑战是把这些能力转化为客户能够信任的系统:反复完成有用工作、在故障后自行恢复,并通过持续部署不断改进。