

Timken Precision Drives面向人形机器人开发者提供多种运动控制技术。图片来源:Timken、Shutterstock
人形机器人的运动系统究竟需要完成哪些任务?
对开发人形机器人的工程师来说,答案涉及扭矩、速度、刚度、重量、定位精度以及可用空间之间的平衡。每个关节都有不同要求,找到合适方案的第一步,是准确理解这些需求。
这正是铁姆肯公司旗下Timken Precision Drives采用的方法。该平台整合Cone Drive、SPINEA、CGI Motion和Timken Encoders的专业工程能力与互补技术,帮助客户解决运动控制难题。
双方的讨论从应用本身开始:需要怎样的运动?系统必须承受多大负载?现有设计的不足在哪里?要达到目标性能又需要作出哪些改变?
围绕具体应用开展工程设计
人形机器人开发者在承载关节、紧凑型腕部、末端执行器和其他运动组件上面临不同挑战。适合某一机构的系统,在机器人其他部位可能需要采用不同方案。
Timken Precision Drives表示,公司会与客户共同评估这些要求并确定合适的实施路径,方案可能是标准部件、改进设计,也可能是融合多项技术的定制系统。
尽早理解应用场景,可以让工程团队统筹考虑齿轮传动、电机、轴承和位置反馈如何在有限空间内协同工作,同时为减速比、承载能力、允许挠度、工作循环和使用寿命等决策提供依据。
互补技术带来定制空间
铁姆肯称,其平台的技术广度为工程师解决运动控制问题提供了多种路径。
Cone Drive提供谐波传动专业能力,适用于要求结构紧凑、高扭矩密度和零背隙定位的场景。其组件式和带壳体配置可作为特定应用设计的基础,并能根据客户要求进一步集成。
SPINEA带来摆线传动和一体化驱动技术。TwinSpin减速器与DriveSpin伺服执行器,可用于重点考量扭转刚度、扭矩传递和承载能力的应用。
CGI Motion补充了精密行星齿轮和微型齿轮技术,以及紧凑机构的定制设计与制造能力,可支持对尺寸、结构和性能有特殊要求的运动解决方案。
Timken Encoders则通过磁性位置反馈技术完善机械产品组合,提供绝对式和增量式编码器选项。
Timken Precision Drives表示,这些能力结合后,公司能够跨技术体系与客户共同开发符合具体运动要求的解决方案。
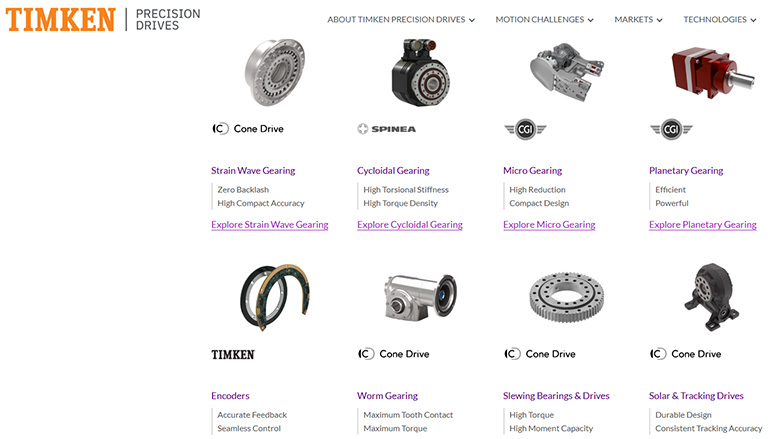
铁姆肯平台汇集多个业务单元的运动控制技术。图片来源:Timken Precision Drives
从概念到量产协同开发
铁姆肯表示,定制开发首先需要清楚界定问题。
客户可能希望缩小组件尺寸、提高定位精度、增强刚度,或把反馈装置集成到现有设计中。Timken Precision Drives会把应用工程和专业产品经验带入讨论,并由铁姆肯的全球工程与制造资源提供支持。
其目标是与客户共同确定最适合应用的技术组合和设计选择,无论是改进现有机构还是开发全新方案。
面向人形机器人展示运动技术
Timken Precision Drives计划于12月1日至2日在圣马特奥县活动中心举行的Humanoids Summit Silicon Valley上参展。