

一台真正的叉车机器人,不需要驾驶位,不需要护顶架,也不需要面向人的操作机构。捷象把“叉车”放回“机器人”体系重新设计,围绕无人作业需求重新布局,省去驾驶位、护顶架及面向人的操作机构,减少由此带来的结构、能耗与成本冗余。
这不是在有人叉车上做“加法”,而是在机器人体系里做“原生设计”。捷象将驱动、能源、控制、感知与标准接口收敛至原生机器人底盘,上层按需配置门架、货叉等执行机构,形成“机器人式底盘+多形态叉式机器人”的架构。
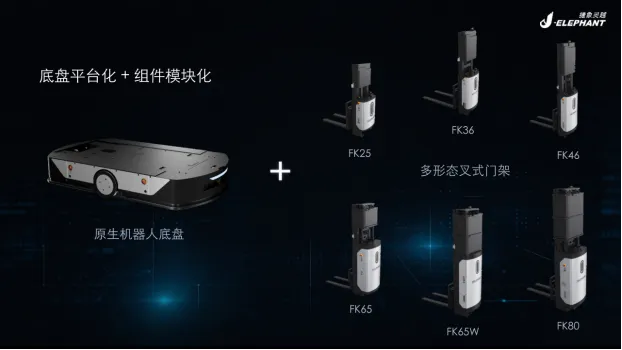
捷象叉式机器人的核心范式,类似汽车行业的滑板底盘:机器人式底盘基座+模块化的多形态叉式机器人。针对不同的仓储场景,在统一的原生底盘架构之上配置不同的门架、货叉,就能形成多形态的叉式机器人。
本次发布会,捷象全系外观升级之后的完整产品家族首次集中亮相:E系列、FK系列与RS系列。
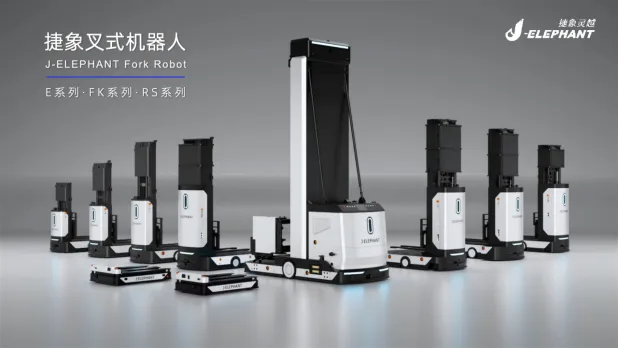
FK系列是捷象叉式机器人的核心系列,延续原生底盘的稳定承载、原地旋转与货架兼容能力。RS系列面向窄巷道高位密集存储,进一步提高仓库的空间利用率。E系列面向托盘平面搬运,承接仓储与生产之间的转运需求。
此次发布会,FK系列还新增FK-80机型,最大举升高度由6.5米提升至8米,保持1.2吨全行程零失载,作业范围延伸到更高库位,已进入实际项目落地阶段。
全系产品基于统一的原生机器人底盘,拥有统一的家族化外观语言:金属银与哑光黑的配色突出工业质感,“0”式呼吸灯贯穿家族设计,呼应全行程零失载的产品理念。这不是不同型号叉车的拼凑,而是一个同架构、同基因的机器人族群。
这个族群能成立,靠的是原生机器人底盘的底层革新。
五大底层革新,
撑起“把叉车放回机器人体系”这件事
原生机器人底盘通过驱动形式、力学模型、转弯直径、底盘架构与接口五个方面的革新,支撑产品家族的移动、承载与协同作业。
传统有人叉车的驱动系统是为机械传动设计的,改造成无人方案后,往往要在原有传动链上叠加一套控制系统,复杂度和故障点都上去了。捷象直接采用经过百万级AGV应用验证的差速驱动方式,为自主移动提供成熟、稳定的技术基础。这是机器人体系里已经被验证过的驱动方案,不是从有人叉车上改出来的。
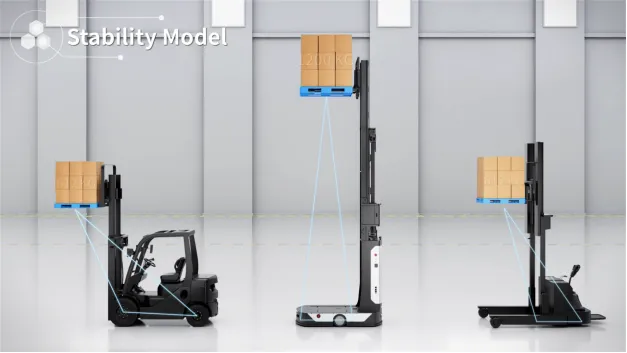
力学模型解决的是另一个问题。传统叉车靠车尾配重来平衡货叉上的载荷,配重本身是额外重量,消耗额外能耗。捷象将货叉投影置于底盘内部,构建等腰三角形力学模型,使载荷形成内置稳定的布局,减少对额外配重的依赖。这个结构设计为高位存取和全行程零失载提供了支撑。
小转弯直径支持原地旋转,转弯直径控制在一倍车长。有人叉车需要为驾驶位和操作机构留出空间,底盘布局受限,转弯半径很难压下来。机器人底盘没有这个约束,布局更紧凑,为缩小作业巷道、增加可用库位创造了条件。
统一底盘架构让不同形态的产品共享底层结构与控制逻辑,减少异构差异。统一接口以标准接口简化设备接入和系统适配,让不同形态的机器人能够在同一调度体系下协同运行。前者解决的是“长出来”的问题,后者解决的是“连起来”的问题。
把这五项革新放在一起看,会发现它们各自解决的是不同层面的问题:驱动和力学模型解决“怎么稳”,转弯直径解决“怎么省空间”,统一底盘和统一接口解决“怎么协同”。每一项都指向同一个方向——让叉车真正成为机器人体系里的一员。
从单托货物到整个物流系统,
JMS把不同形态机器人拧成一股运力
五大革新解决的是单机层面的能力问题。而要让不同形态的机器人在一起干活时形成整体运力,还需要系统层面的统筹。
依托原生机器人架构,捷象将单机自主作业能力与自研JMS集群管理系统结合,构建软硬件一体化的物理智能系统。机器人自主完成托盘搬运、存取与局部避让,JMS统筹任务、路径及能源管理,让不同形态的机器人协同作业,形成整体运力。
这套系统还可以扩展协同客户的WMS、MES等系统,进一步打通业务需求、任务执行与状态反馈,将机器人作业融入仓储和制造流程。从单托货物的自主作业到整个物流系统的协同运行,捷象想做的不是卖几台机器人,而是让不同形态的机器人在一起干活时,能形成整体运力。
单机智能决定机器人能不能自己干活,系统协同决定它们在一起干活时效率有多高。
让搭建立体库像搭“乐高”一样简单
系统协同的效率,最终要落到交付层面才能兑现。在捷象看来,自动化立体库成功落地的关键,是让系统尽可能简单,减少不必要的组成环节。
捷象以机器人、货架、托盘三个核心元素构建立库方案。从地堆缓存库、线边堆垛库,到横梁货架库、驶入式货架库和窄巷道高库,都可以根据作业需求灵活规划货架、搭配机器人。其中,FK系列可兼容横梁式货架与驶入式货架。发布会展示了两类货架中的实际案例,以及同一项目内混合货架的应用,为不同存储需求提供了更多组合选择。
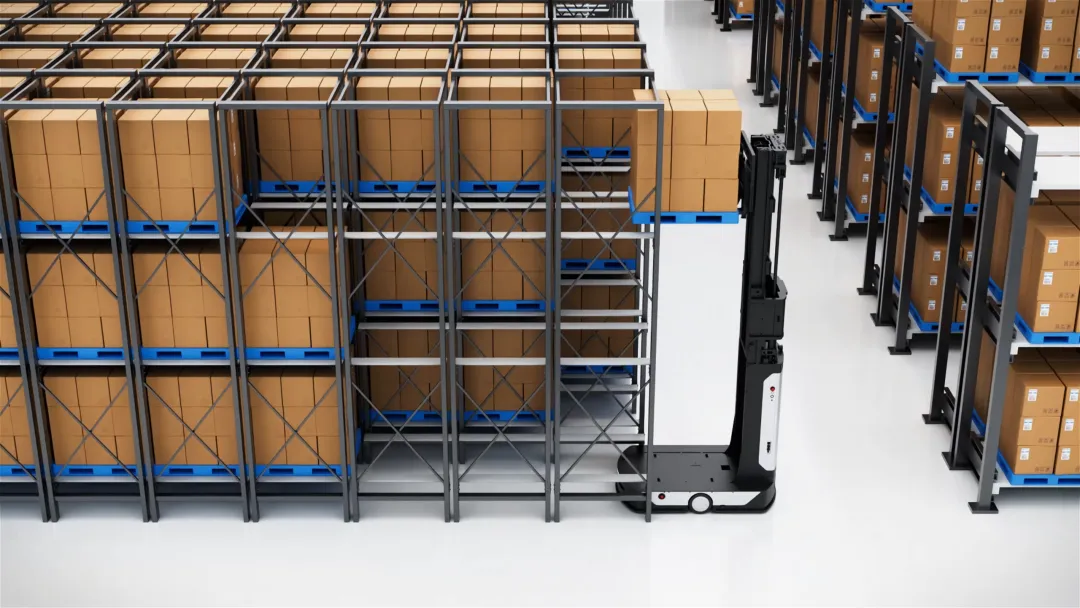
捷象叉式机器人在驶入式货架作业
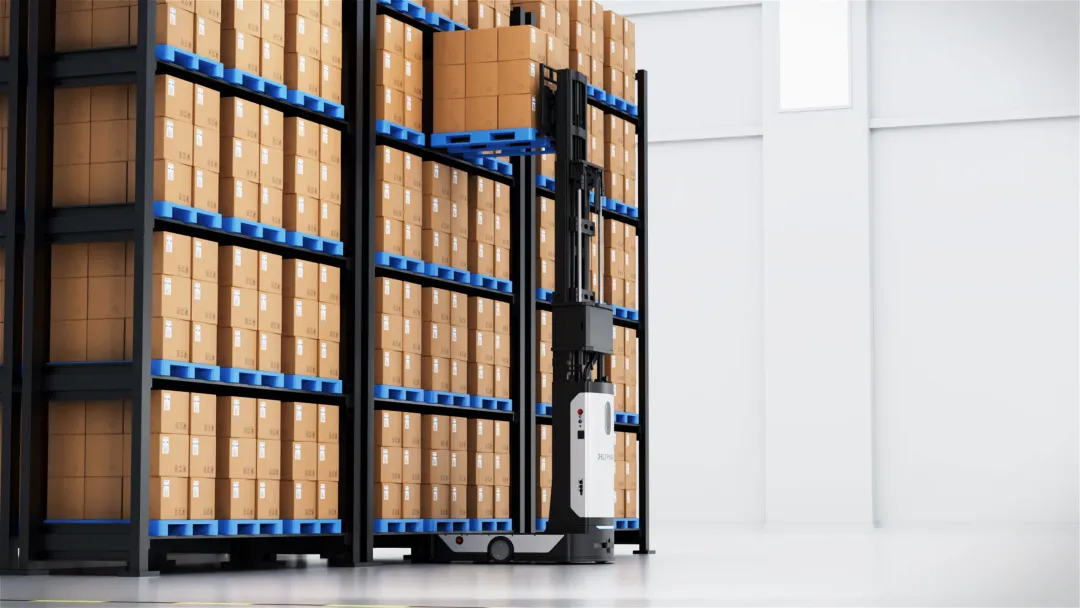
捷象叉式机器人在贯通货架作业
支撑这种灵活组合的,是底盘、模块、软件与交付的全链条标准化。底盘、电控、驱动等通用模块提前批量生产,接到订单后按需组合,完成配置与测试,减少重复开发和生产等待。批量制造与统一交付流程,有助于缩短项目周期、降低成本,让同一套产品体系能够在更多项目中复制应用。
乐高式交付的关键不在模块数量,而在接口标准、架构统一、交付可复制。
从项目定制走向标准产品,
践行“让立库更简单”
此次发布会展示了捷象从原生底盘出发,贯通产品设计、系统协同与生产交付的完整思路。底层架构的定义,决定了产品如何扩展,也决定了不同场景的方案如何落地。
在捷象看来,无人叉车的发展需要回到作业本身,以适合无人场景的产品架构解决实际问题。捷象坚持自主设计底层架构与产品形态,推动立库建设从项目定制走向标准产品的灵活组合,让更多客户能够用上易部署、易维护、可扩展的自动化立库。
自成立以来,捷象始终专注于柔性立体库解决方案,以“让立体库更简单”为使命。目前其已服务多家世界500强及行业龙头,交付项目覆盖医药、食品快消、新能源、半导体等核心领域,交付网络遍布全国并持续拓展海外市场。
11月3日至6日,捷象叉式机器人新品将在上海新国际博览中心CeMAT ASIA首次线下亮相。届时,其将与行业专家、客户、合作伙伴,共同探索仓储自动化的更多可能。
定义未来,现场见。
来源:高工机器人