

 当柔性智造从单机自动化迈向智适应协同
按固定轨迹运行的自动化设备改造成本较高,也难以适应来料偏差;继续依赖人工,打磨与焊接的质量又受制于工人的熟练度,容易出现表面一致性差、良品率低与效率瓶颈。
要啃下这些核心工位的“硬骨头”,机器人就必须从“刚性执行”进化到“柔性感知与工艺理解”,这正是遨博智能推出G系列智适应协作机器人的核心初衷:不仅让机器人能够根据外部变化做出自适应调整,更能通过智能感知理解复杂工况并主动决策,完成从“协作机器人”到“协作应用”的能力跃迁。
在实际工业打磨场景中,最大的难题在于大负载下力度的稳定性控制,力度稍有波动就会导致工件“过磨”或“漏磨”。而在工博会现场的汽车产线核心工位上,负载高达40kg的G40智适应协作机器人搭配浮动气动角磨机,对汽车零部件进行连续的主动恒力浮动打磨。
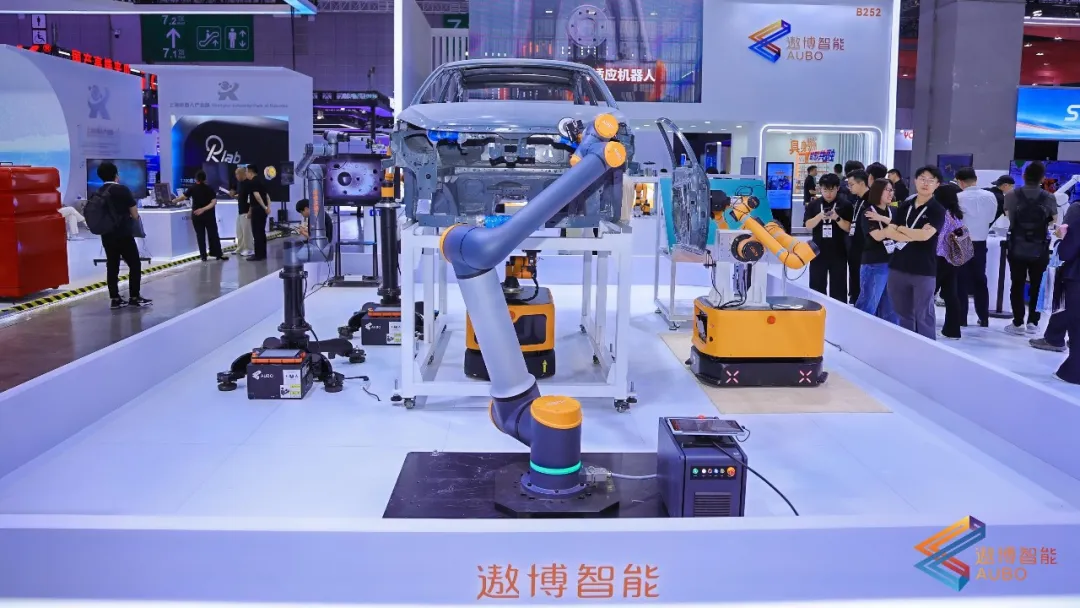
G40协作机器人能够让磨头始终紧密贴合工件曲面,实现均匀一致的去毛刺与抛光效果。这背后,正是依托G系列全关节内置的高精度扭矩传感器与自适应力控算法,使机械臂在打磨过程中能够实时感知接触力的细微变化并动态调整姿态与力度。
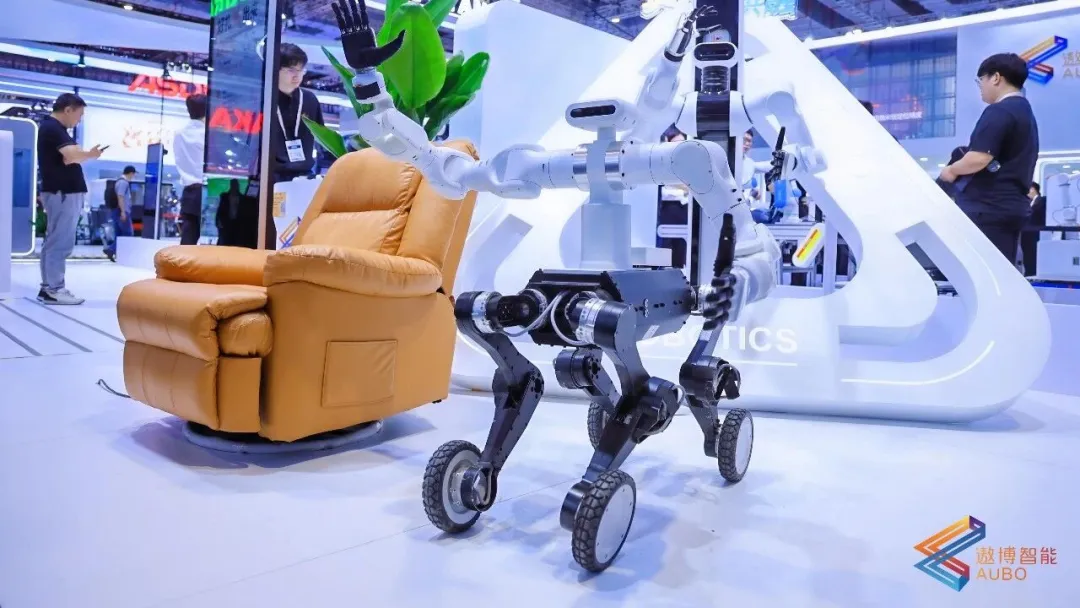
同样在这条柔性产线上作业的,还有遨博智能首次展出的移动式双臂机器人。这款双臂机器人采用移动式底盘与双臂协同作业,负责完成车门搬运、装配工作,它解决了单臂负载小、复杂装配空间作业、换产慢等问题,也是遨博智能具身智能产品在工业制造落地的真实应用。
此外,针对船舶、桥梁等行业小批量、多品种的焊接痛点,遨博智能还在现场展出了由“协作机器人+地轨”构成的标准化焊接工作站。该方案将硬件、视觉感知、力控算法与专业焊接工艺包、免示教方案深度打包,让普通工人无需繁琐编程即可快速完成多轨迹、多材质的自主焊接作业,进一步降低落地门槛。
当具身智能在真实场景里“把活干好”
如果说汽车柔性智造产线展示了遨博智能在工业垂直工艺上的深厚功底,那么展台上的具身智能板块,则直观回应了当下行业最核心的追问:具身智能究竟如何走出实验室、在真实场景里创造价值?
面对近两年对具身智能的投资与研发热潮,遨博智能创始人、董事长魏洪兴的思考颇为冷静务实,他在接受公开采访时曾表示:人形机器人的形态不单纯是为了“像人”,而是为了适配人类建造的环境。
在工业制造行业,之所以要研发人形或仿人双臂机器人,是为了做到以“零改造”的方式直接入驻工位,实现“人机混线”或“替人上岗”。工博会上,遨博智能通过真实的作业流程诠释什么叫“把活干好”,其中最具代表性的是双臂分拣机器人。
在快递物流和电商仓储中,零散软包的分拣一直是个难题:包裹大小不一、容易变形,堆在一起时还会互相遮挡,处理不好就会漏拣、破损甚至卡线。分拣后标签朝向不一,后面的扫码环节也要多费一道工序。
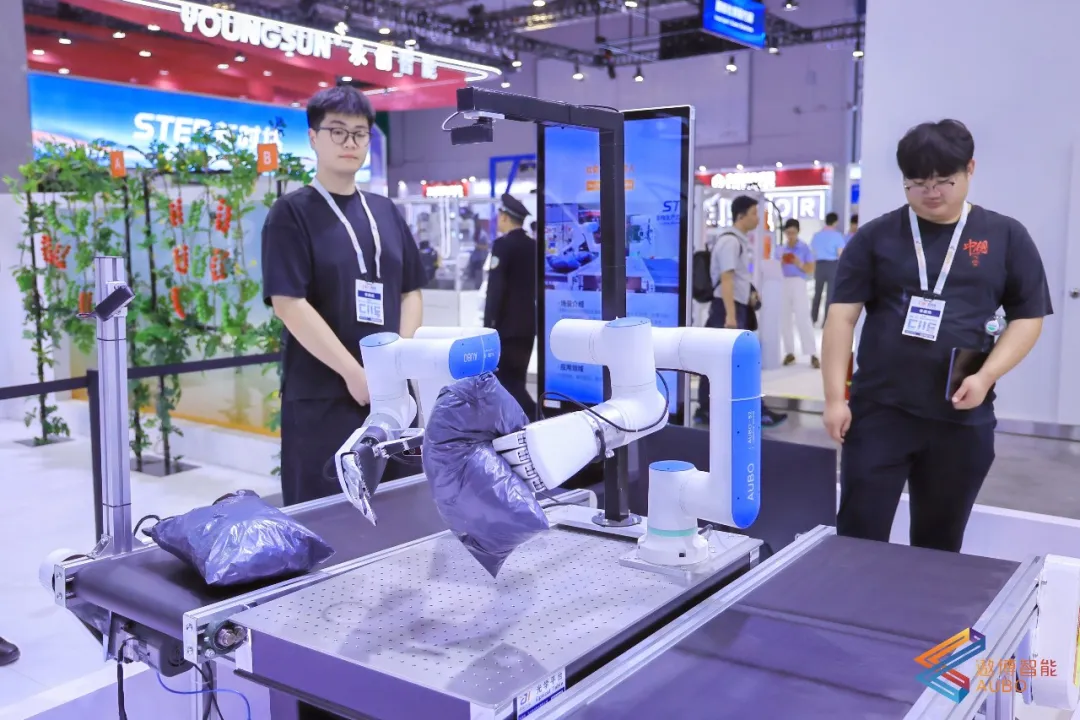
遨博智能展示的双臂分拣机器人搭载S系列双臂,融合3D视觉感知与力觉反馈,面对传送带上随机堆叠、形态各异的软包,能够自主完成识别、抓取和传送带跟踪。两只手配合着把包裹翻面放好,让条码标签统一朝上,有效减少因堆叠遮挡、软包滑移和尺寸差异造成的漏拣、破损与卡线。
为了彻底打破具身智能产业在核心零部件上“配套薄弱、标准缺失、性能不足”的瓶颈,遨博智能将其在协作机器人领域历经十余年真实产线锤炼的可靠性标准,直接平移并优化到了具身智能上。本届工博会上,遨博智能也亮出了其三大底层具身智能技术底座:
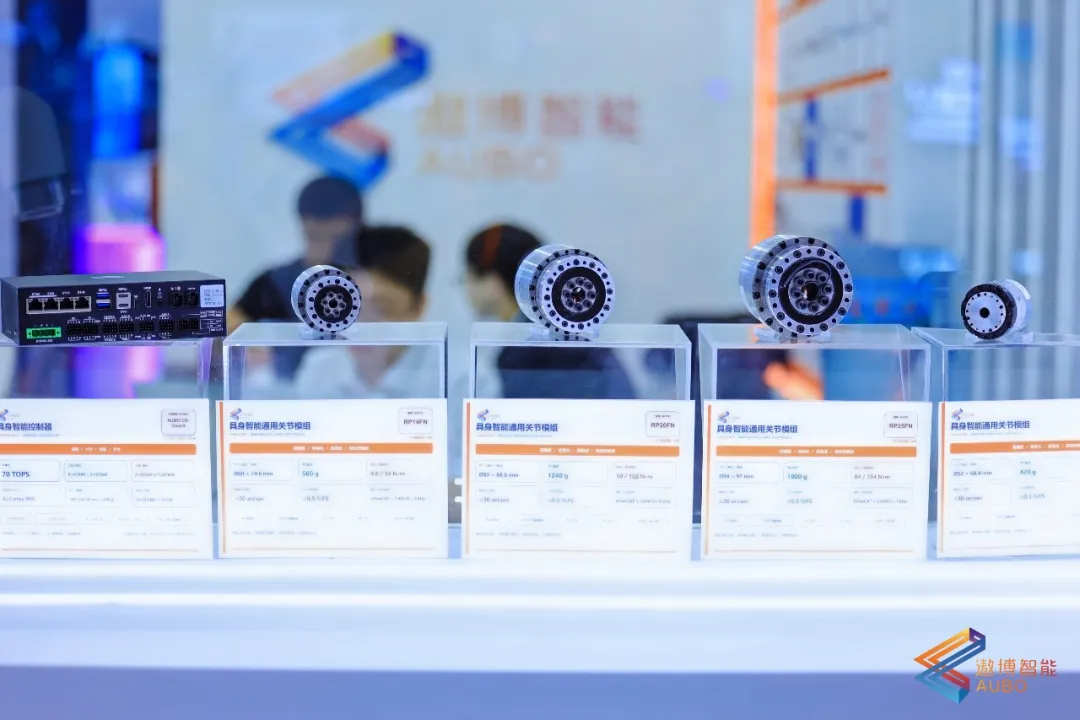
R系列通用关节模组:遨博智能打造了RS超紧凑型柔性关节与RP高扭矩动力关节两大构型,目前已应用于A系列双臂及多款人形机器人产品中。该系列关节以高度一体化的架构提供了精准运动、灵敏力觉感知与可靠动力输出,精准攻克了当前具身机器人在关节层面“负载小干不动、控制差做不好、体积大放不下”的三大工程痛点。
全新具身控制器:作为本次展会首次亮相的核心部件,遨博智能的新款具身控制器突破了传统工业控制器的架构局限,原生具备强大的AI算力与高密度通信接口,可广泛作为协作机器人、双臂机器人及复合机器人等多形态具身产品的“大脑”。
通用软件与算法底座(ARCS + ARAL):在软件底座上,遨博智能自主研发的ARCS操作系统与ARAL算法库,实现了对协作机器人与人形、双臂等具身机器人的全兼容。
全栈自研护城河与开放生态的“复利效应”
另一个值得关注的里程碑,是遨博智能的协作机器人累计交付量已正式突破5万台大关。对于遨博智能而言,这5万台绝不仅仅是一个商业销售数字。从第1台到第5万台的跨越,标志着其两大现代化生产基地的规模化制造与品控交付体系已彻底跑通。
更为关键的是,这5万台深度扎根于全球各大工业现场的机器人,源源不断地沉淀并反哺着海量的真实工况与工艺数据,成为驱动遨博智能进行快速产品迭代的宝贵资产。
在高工机器人看来,支撑遨博智能跨越5万台体量,并能在工业产线与具身智能两条战线同时展现统治力的根本逻辑,在于其十一年如一日坚持的“全栈自研”与“开放生态”战略复利。
自2015年成立起,遨博智能便坚定走上了全栈自研之路,从底层的伺服电机、减速器、传感器,到中层的控制器、关节模组,再到顶层的ARCS操作系统与ARAL算法库,均实现了核心部件与软件系统的全面国产化与自主可控。
不仅如此,面对千行百业碎片化的工艺需求,遨博智能始终保持着开放共赢的平台姿态。比如在本次工博会展台上,遨博智能就联合多家生态合作伙伴,集中展示了自动化三维测量方案、半导体引线框架分层方案、快换系统、车门真空搬运、仿生灵巧手以及浮动气动角磨机等一系列生态联创成果。
通过构建开放的系统底座,遨博智能正携手上下游伙伴共同打造从“感知、决策到执行”全链路协同的面向未来的“大智能体”,推动中国机器人产业从单一硬件的单点突破走向全生态的协同共赢。
具身智能的下半场,属于“懂工业”的实干派
本届工博会上,具身智能的产业浪潮正在经历一场“去泡沫化”与“价值回归”。当最初的概念喧嚣逐渐退去,整个行业愈发清醒地认识到:具身智能的终极考场不在聚光灯下的秀场上,而在充满公差波动与严苛节拍要求的真实产业现场里。
要想让具身智能真正进厂干活,固然需要能够理解复杂物理世界的AI大脑,但同样离不开经得起上万小时连续作业考验的关节模组、高精度力控技术以及对具体制造工艺的深刻洞察。从这个维度来看,具身智能并不是一场脱离工业土壤的凭空造物,而是已有机器人技术演进的必然升维。
十一年全栈自研构筑的底层硬件壁垒,超5万台工业现场交付锤炼出的工程化可靠性,遨博智能无疑是最“懂工业”的实干派企业之一,这也让它在切入具身智能赛道时具备了“不用重复造轮子”的优势。
历经真实产线淬炼的A系列双臂、R系列关节与具身控制器作为行业基础设施,“智形共融”的机器人在汽车产线协同作业。遨博智能不仅率先跑通了具身智能的商业化落地闭环,更为整个机器人行业探明了一条通往产业深水区的实干路径。
来源:高工机器人