

工业机器人越来越紧,更有能力,更依赖于电子.现代机器人系统可以在有限的空间内结合伺服驱动器,电源转换器,运动控制器,传感器和机载计算硬件.
每个组件都有不同的功能,
对于机器人制造商和自动化系统集成商来说,热管理不仅仅是防止电子元件过热,它可以影响设备的可靠性,包装灵活性,维护要求以及在苛刻的生产条件下持续运行的能力.
该挑战特别重要在紧的伺服驱动器,密封的机器人控制器和自动移动机器人 (AMR) 中,可用空间和冷却空气流量可能有限.
在密集包装的工业围内安装后,在实验室上充足的热水处理器可能会表现得完全不同.
为什么紧的机器人系统会造成困难的冷却条件
传统工业自动化系统通常将电力电子,控制硬件和机械设备分为不同的组件.
伺服驱动器通过半导体开关和导电损失产生热量.电源和DC/DC转换器带来额外的损失,而处理器,通信模块和机器视觉硬件则带来了自己的热负载.
在工业控制柜中,这些组件可能具有较高的内部空气温度.在移动机器人中,它们可以安装在一个相对较小的底盘内,通风有限.
造成的挑战不一定是单个组件的异常高热量负载,而是多个热源,空气流量限制和有效散热空间的结合.
因此,工程师需要在系统层面评估热性能,而不是独立处理每个电子组件.
从实际运营条件开始,而不仅仅是额定功率
机器人热设计中最重要的区别之一是电力消耗和散热之间的区别.
电动驱动器的电力输出量不大,不能将所有电力转化为热量.其热量负载主要来自电力半导体和其他组件的损失.
这些损失取决于运行电流,交换频率,设备特性以及机器人的工作周期等因素.
执行间歇性取放操作的XQTERMAAAB可能会经历发动机电流的重复峰值,随后出现较低需求的时期.一个运输器驱动器或连续运行的伺服系统可能产生不同的热配置.
对于短时间的负载,组件和散热器的热量可以暂时吸收能量. 然而,这并不消除评估稳定状态温度或重复运行周期的必要性.
一项有用的热设计审查应考虑三个条件:
- 峰值负载:在要求较高的运动或运营事件中最大的热量产生.
- 持续负载:长期连续运营的损失.
- 重复工作周期温度反应:在加热和冷却期间发生重复.
最苛刻的热条件并不总是最高瞬间电荷的时刻.
在选择散热器之前计算热量预算
热水槽的选择应从温度预算开始.
在简单的稳定状态分析中,可以根据可用的温度差异和应消散的热量来估计热基与周围的冷却空气之间的允许的热阻力.
例如,考虑一个以以下条件为例的装配发动机驱动器:
- 在热水槽中散热: 45W
- 地方冷却空气温度: 35°C
- 最允许的热水槽基温: 65°C
可用的温度差异为30°C.将此分为45W的热量负载,可以达到大约0.67°C/W的有效的基础空气热阻力.
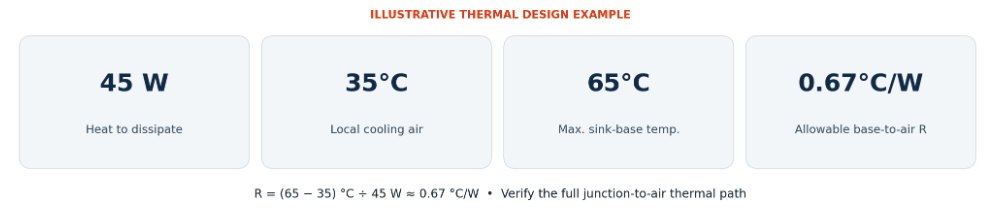
这是一个说明性的第一次通过计算,而不是一个完整的热设计.
半导体接口温度必须通过整个热路径进行评估,包括接口对情况的阻力,热接口材料和热水处理器. 需要考虑额外的热源,空气流量限制和过渡性行为.
尽管如此,这种方法提供了比仅仅根据其外部尺寸或数选择热水处理器的更有意义的起点.
风扇不能保证有效的冷却
强迫空气冷却在工业电子产品中很常见,但它的有效性取决于空气流量实际上到达热处理器.
一个风扇可能具有令人印象深刻的空气流动能力,但一旦安装在一个围内,空气流动必须通过过器,通风孔,电缆,电子组件和散热Wing.
每个限制增加了对空气流路的阻力.
如果选用风扇无法提供足够的压力,则额外的飞面积可能会带来很少的实际效益.
这使得飞密度和可用空气流量之间存在差距.
对于自然接系统来说,情况是不同的.如果没有风扇,取消热量会很大程度上依赖于浮动驱动的空气运动.
不应自动认为相同的热水槽形状适用于被动和强制空气冷却.
工程师还应考虑尘埃积累,部分阻塞过器或风扇性能降低在运行寿命期间如何影响系统.
对于封闭机器人和工业控制器来说,相关的冷却环境是设备内部的热处理器周围的空气,而不是机器外的环境温度.
装机表面是热设计的一部分
如果电源模块的机械接口不够,即使设计良好的热水处理器也会低性能.
热量必须从半导体包装或模块基板通过热接口进入热水槽.
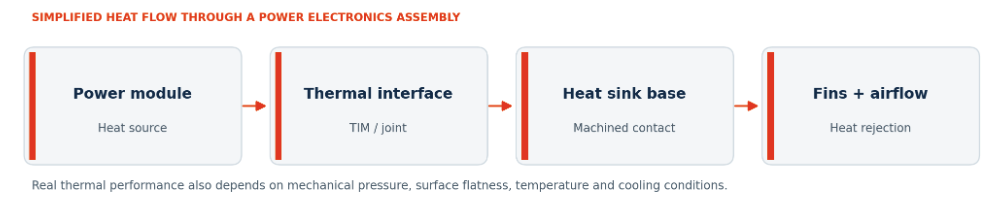
微小的表面不规则,过度的空隙,,或不一致的安装压力可以增加耐热性.
热接口材料有助于填补微观的空白,但它们不应作为适当的机械设计的替代品.
对于IGBT,MOSFET和SiC电源模块,需要根据相关模块制造商的规格确定安装表面平坦性,表面状况和固定方法.
这对于大型安装区域和应用程序来说尤其重要,其中包括在一个共同的冷却基地上的多个电源模块.
从制造角度来看,挤出为许多工业散热器提供了实用基础,但关键的接触区域可能仍然需要精确的CNC加工.
像XINXIANG这样的制造商使用不同的制造方法和二级加工操作生产电力电子设备的热水处理器,以适应模块布局,安装要求和冷却条件.
关键考虑点是,装备表面规格应在生产前定义,而不是在生产结束时视为检查问题.
选择紧冷却硬件的制造过程
不同的机器人系统需要不同的方法来制造热水槽.
挤出热水槽通常是伺服驱动器,工业控制器和电源的实际出发点.它们结合连续的底结构和相对经济的生产,特别是当已经存在适当的工具时.
螺旋式热水槽可以提供密切隔离的翅膀和单片的翅膀和底部结构.当一个紧的设计需要增加表面面积时,它们可能值得评估,并且可用的空气流可以支持翅膀几何学.
在传统挤出器中难以达到所需的尺寸或布时,结合的热水槽提供另一个选择.
当热量负载,安装限制或系统架构使空气冷却不实用时,可以考虑液体冷板.然而,它们的使用也引入了冷却液循环,涂胶与点胶,连接和维护的要求.
没有一个普遍优越的方法.
对于移动机器人系统来说,质量和包装可能特别重要.对于静止自动化设备来说,生产成本,长期可靠性和维护方便可能具有更大的重量.
正确的制造过程应源于热和机械要求,而不是相反.
现有挤出工具可以简化发展
一个完全自定义的热水槽并不总是必要的.
在机器人工程项目的早期阶段,工程师可能能够选择适合可用的冷却包裹的现有挤压截面.
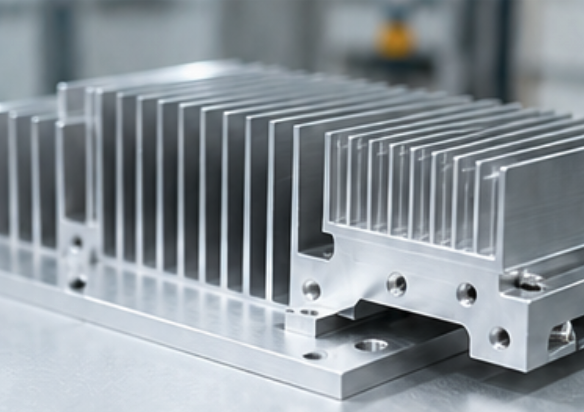
检查现有的热水槽挤压配置文件可以根据宽度,总高度和基底厚度确定潜在的起始几何.
现有挤出通常可以切割到所需的长度,并通过CNC加工进一步定制.
根据机械设计,可以添加安装孔,螺纹特征,插槽,口袋和清除区域.
与创建全新的挤压相比,这种方法可能会降低工具需求和开发时间.
然而,现有的截面仍然需要与热设计进行检查.相匹配可用的空间并不能证明一个配置文件提供了足够的冷却.
如果所需的飞布局或基层几何结构与可用的配置文件显著不同,则定制工具或其他制造方法可能是更合适的选择.
在现实条件下验证完整的装配
热模拟和组件规格是有价值的设计工具,但原型测试仍然很重要.
如果安装在其他热发电组件旁边,满足计算的耐热目标的热水处理器可能仍然具有不同的性能.
对于机器人设备,有用的验证条件包括:
- 室内最大预期运行温度
- 代表性运动和发动机装载周期
- 持续的高功率运行
- 正常和降低的冷却空气流
- 由邻近电子组件产生的热量
- 实际安装硬件和热接口材料
温度测量应在相关组件地点进行,特别注意测量点与半导体交叉温度之间的关系,这些温度必须保持在规格范围内.
在可能的情况下,测试应采用预期生产的装配,而不是宽松安装的实验室配置.
在评估长期接口稳定时,还可能需要考虑振动,热循环和机械负载.
提前将热和制造团队投入设计过程中
一旦封闭尺寸,PCB布置和安装特性固定,变化变得更加困难和昂贵.
电子工程师,机械设计师和热水处理器制造商之间的早期沟通可以帮助确定工具和生产承诺之前的局限性.
为了进行有用的制造审查,项目团队应提供预计的热 dissipation,冷却环境,可用的尺寸,安装布局,所需的表面宽容,材料偏好和预期的生产量.
这些细节有助于确定是否适合现有的挤出,定制的热水槽或不同的冷却架构.
目的不仅仅是制造合图的金属组件,而是制造一个可重复的冷却解决方案,该解决方案使用完整的电子和机械装配.
热性可靠性从实际设计决定开始
随着工业机器人变得更加紧且需要更多的电子设备,有效的热管理需要更密切地关注电力损失,空气流动,机械接口和制造过程之间的关系.
最有效的解决方案不一定是具有最大数量的或最复杂的结构的热水处理器.
在现实运营条件下保持可接受组件温度的解决方案,同时满足设备的空间,重量,可靠性和生产要求.
对于机器人制造商和自动化系统集成商来说,
在电力电子控制柜旁边的工业机器人.