

“ 聚焦前沿技术、真机实操与场景落地,推动具身智能技术交流与开发者生态共建。
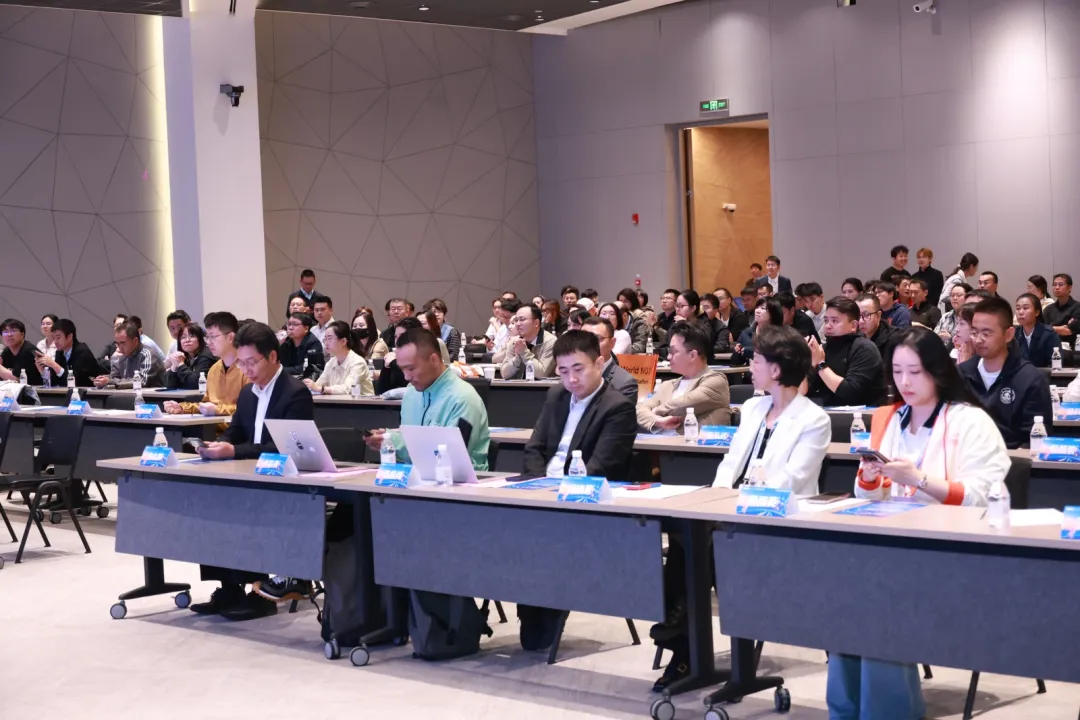
10月23-25日,2026全球开发者先锋大会暨国际具身智能技能大赛于上海浦东张江科学会堂落下帷幕。
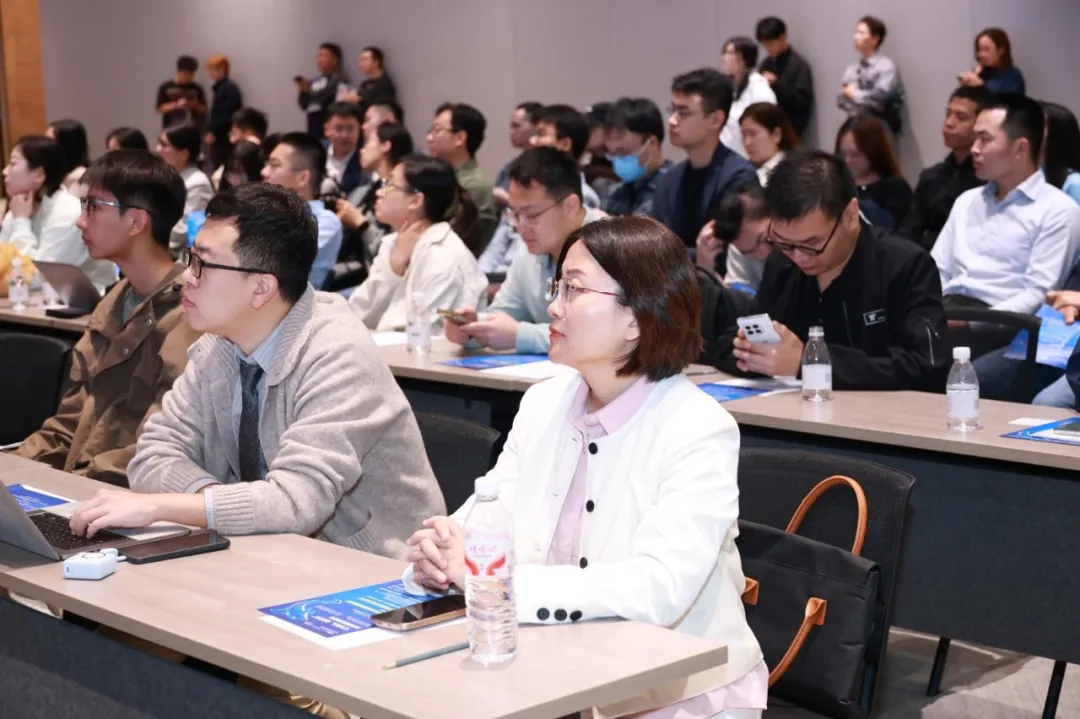
活动还汇聚学界、产业界、资本端多方参与者,共同探寻具身智能技术走出实验室原型,走向真实作业工位的可行路径。
当前,具身智能正处于技术突破向产业落地跃迁的关键窗口,模型迭代、本体工程、现实场景应用三者深度交织。行业内并不缺少展示效果亮眼的Demo,但能够在非结构化环境稳定作业、具备商业闭环能力的机器人产品仍然稀缺。
本次活动将大量议程留给观点交锋、真机调试与供需对接,直面物理世界带来的各类工程难题,搭建科研机构、企业、开发者的对话实体平台,串联技术研发、产品迭代到产业落地全链条,也将为张江具身智能产业生态沉淀思想与实践层面的宝贵经验。
01.
汇智具身向新而来:先锋讲坛碰撞产业前沿思想
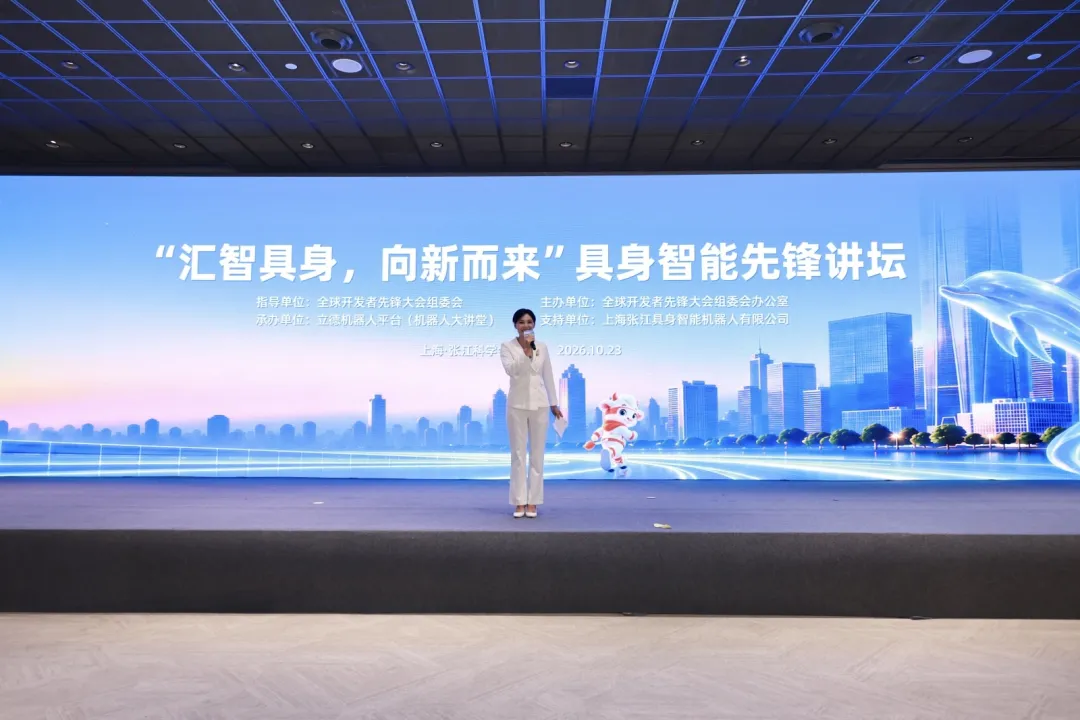
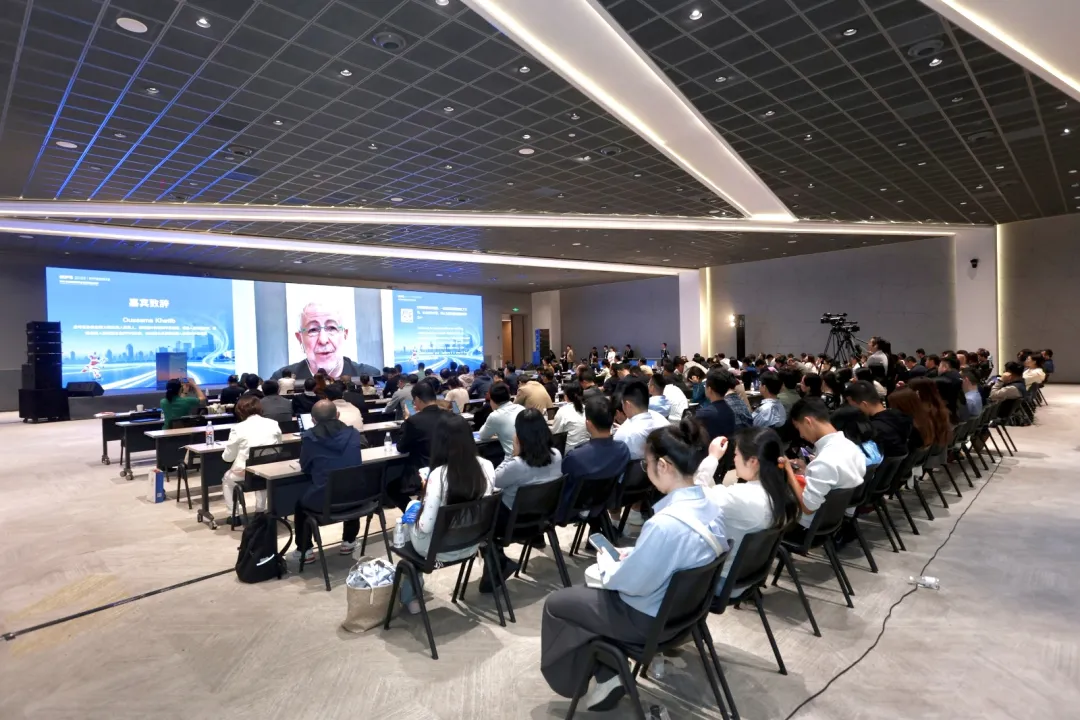
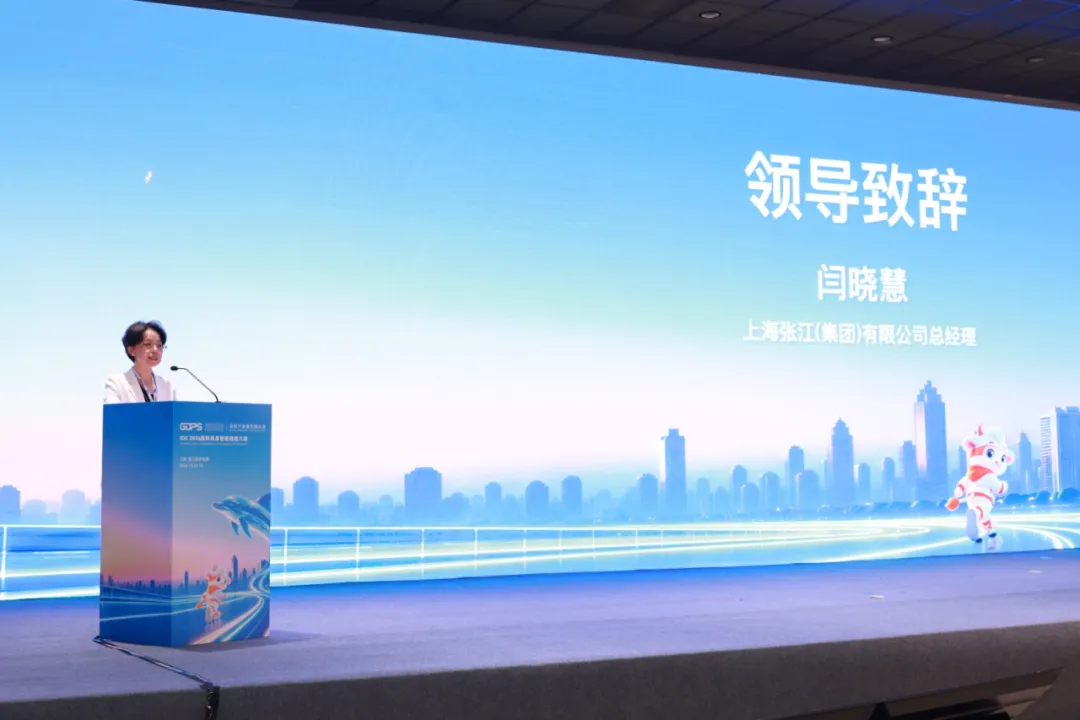
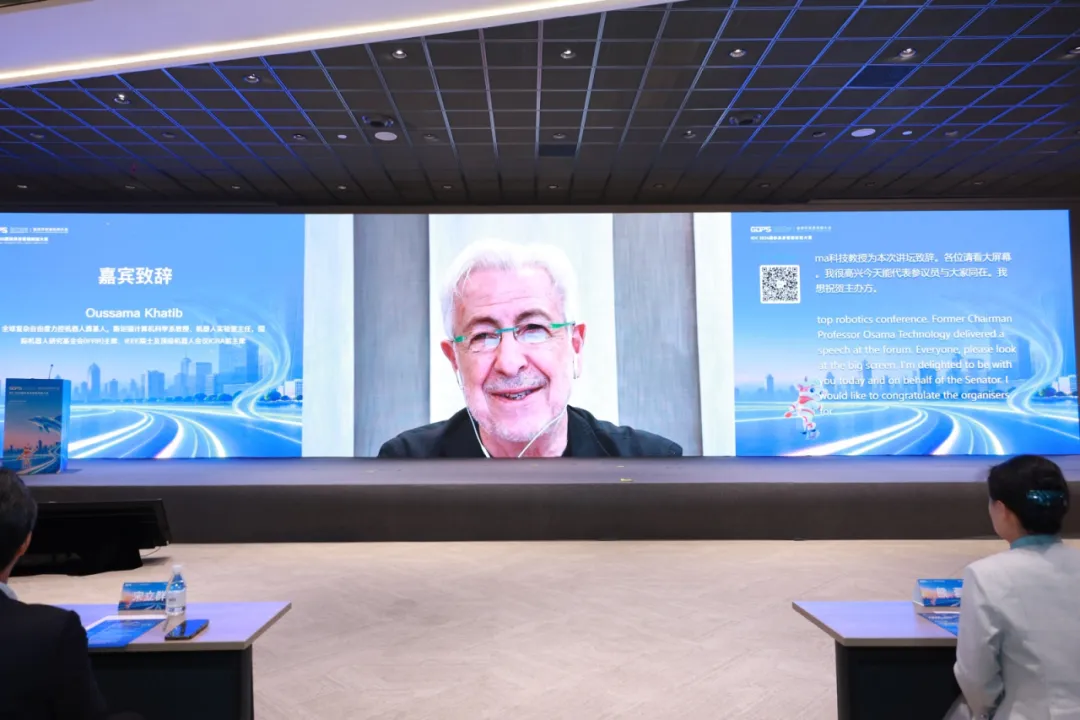
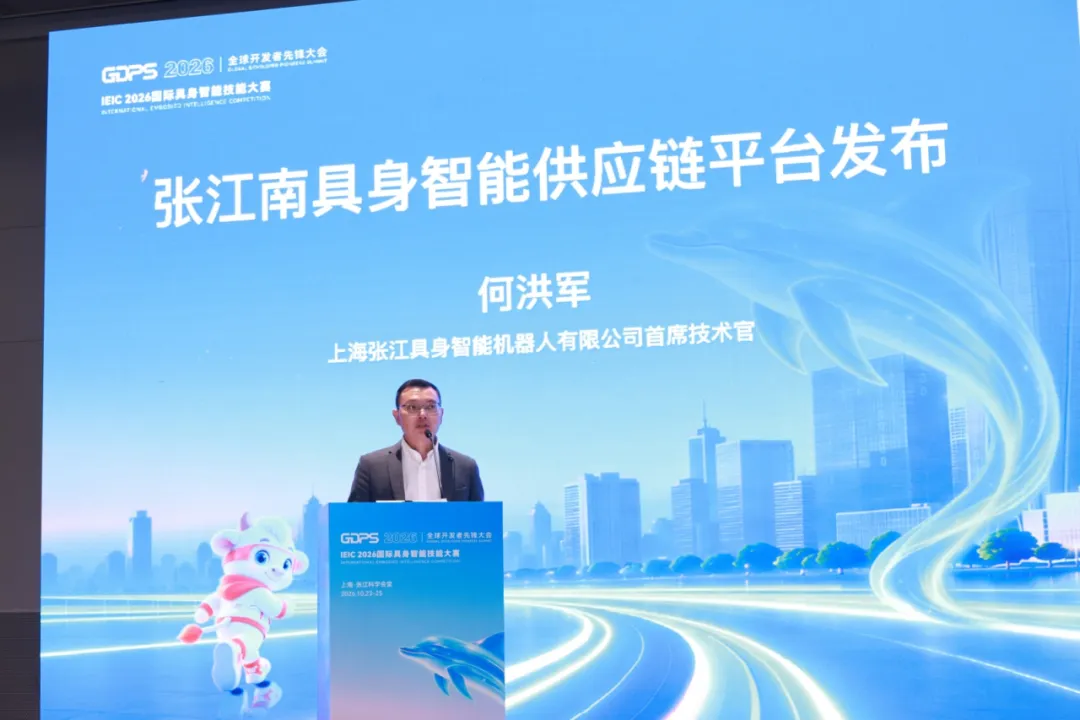
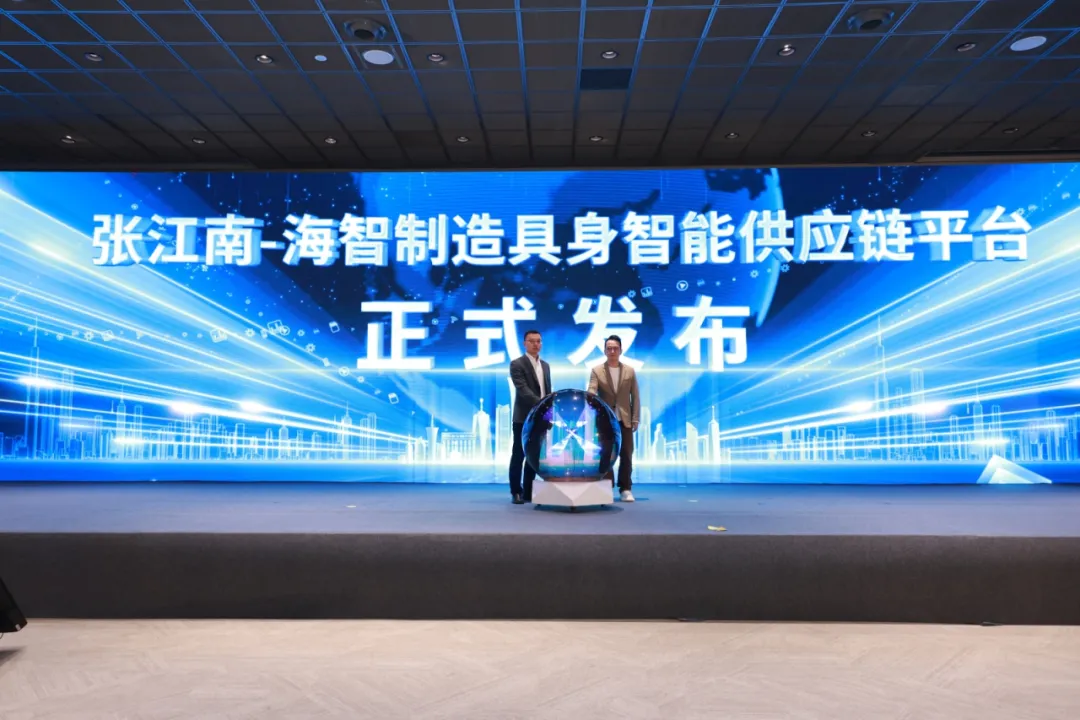
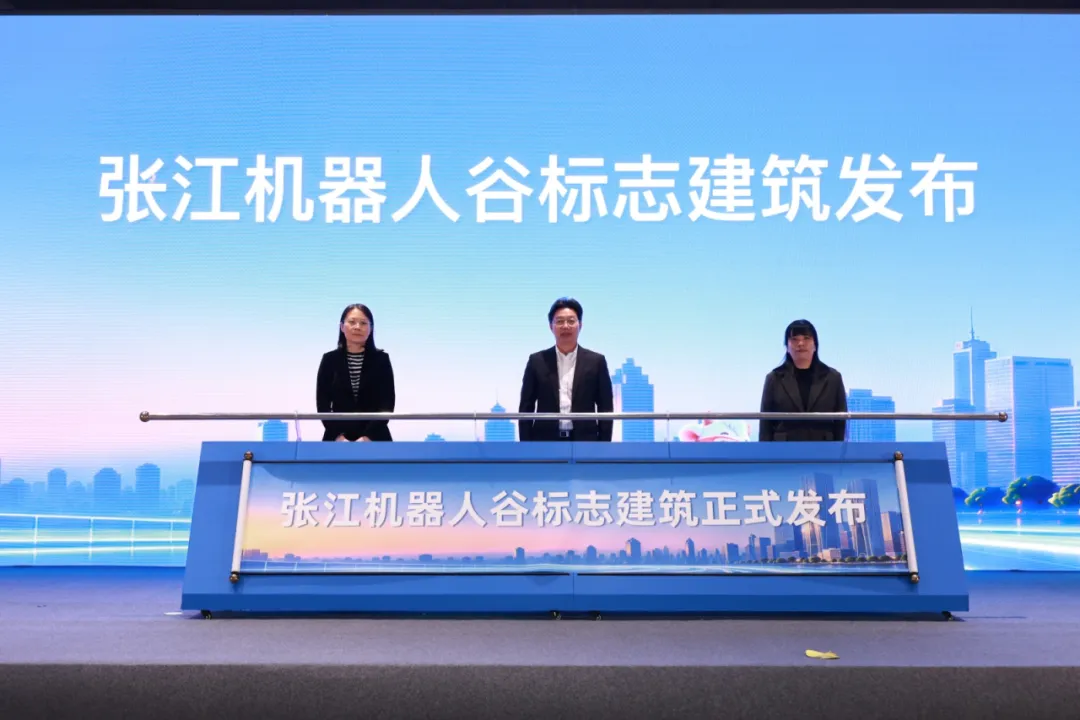
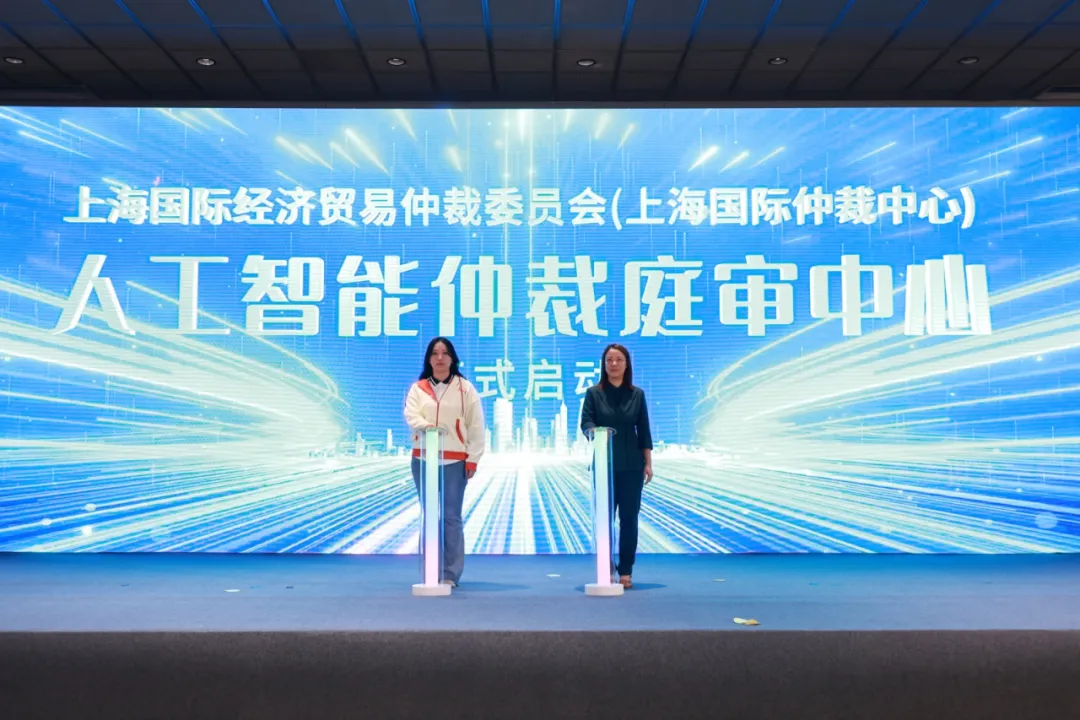
10月23日下午,“汇智具身,向新而来”具身智能先锋讲坛于张江科学会堂科创厅举办,活动汇集政府、学界、产业、资本多方代表,围绕世界模型与VLA路线、物理世界Scaling Law、机器人记忆能力等热点议题展开研讨。上海张江(集团)有限公司总经理闫晓慧在致辞介绍张江“双核”产业布局与九大功能平台建设,全球复杂自由度力控机器人奠基人,斯坦福计算机科学系教授、机器人实验室主任,国际机器人研究基金会(IFRR)主席、IEEE院士及顶级机器人会议ICRA前主席Oussama Khatib教授视频连线分享观点。现场完成三项重磅成果发布揭牌:张江南具身智能供应链平台正式启动,打通产业供需与海内外双向通道;张江机器人谷标志建筑——张江机器人谷公共服务大楼对外发布;上海国际仲裁中心人工智能庭审中心同步揭牌,夯实产业硬件底座与法治保障。
左右滑动
在精彩的与会环节,多位产业、科研专家从不同应用维度带来主旨分享。
在核心1V1技术对话中,北京大学计算机学院长聘副教授、智在无界(BeingBeyond)创始人卢宗青,复旦大学智能机器人与先进制造创新学院副院长、教授,上海新智具身智能科技有限公司首席科学家吴祖煊,围绕世界模型、VLA两大主流技术路线展开深度对谈。
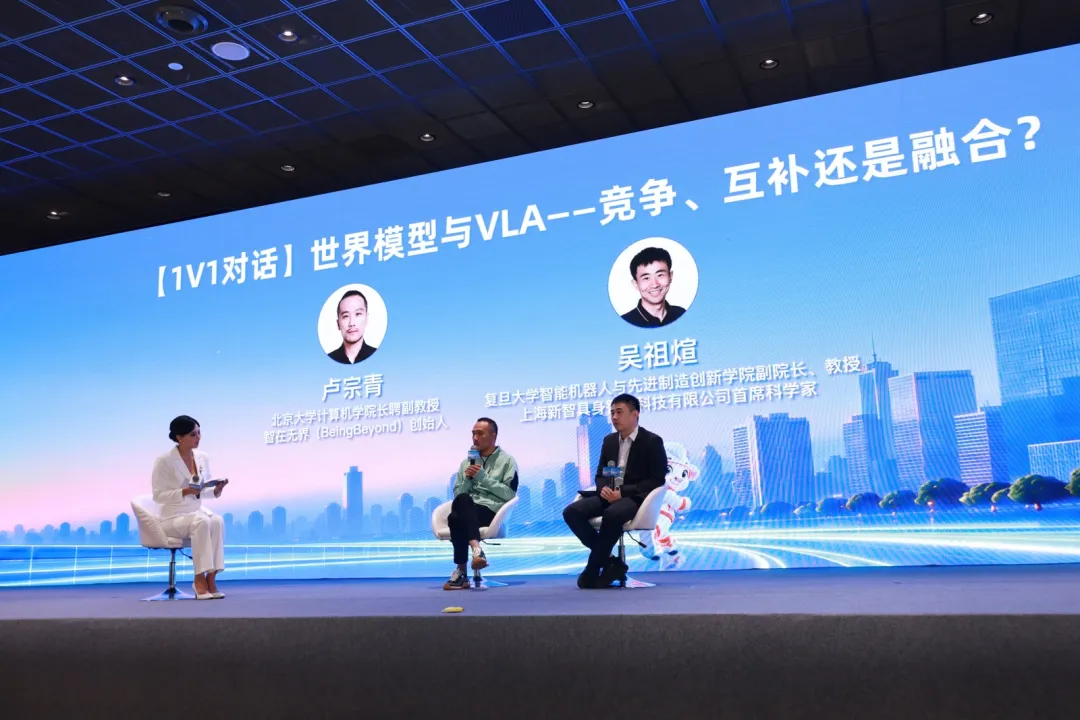
两位专家围绕当前大模型在机器人领域的能力边界展开辨析,重点探讨System1小脑模型、触觉力反馈在物理交互中的价值,同时对人本第一视角视频、真机交互、仿真生成三类数据的优劣、真机评测难题进行交流;卢宗青判断,短期产业会以垂类落地模型为主,通用模型的大规模落地仍需要更长周期的技术演进。
随后进入主旨分享序列,多位来自资本、高校、产业的嘉宾,分别从资本赋能、人形基座、本体创新、飞行机器人、基础模型、物理基模多个维度输出实践思考。
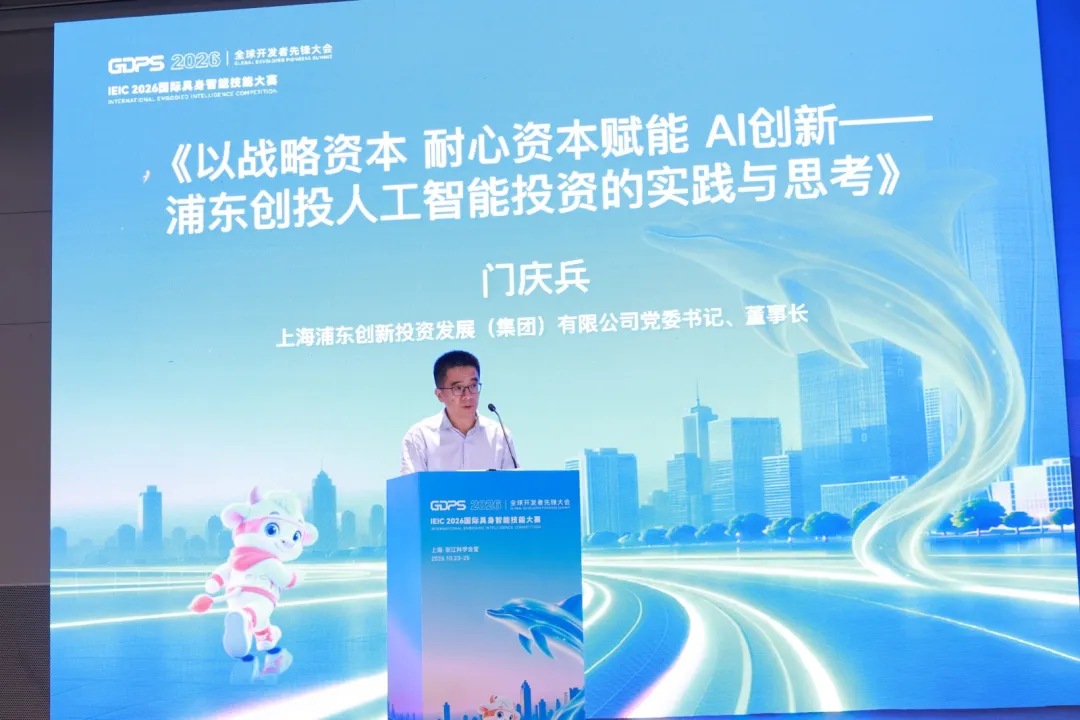
上海浦东创新投资发展(集团)有限公司党委书记、董事长门庆兵,围绕国资创投如何以战略资本、耐心资本赋能AI创新展开分享。他分享了浦东创投全生命周期基金与直投布局,阐述“投早投小,在0-1处投前研项目,更投顶尖人才”接力式投资逻辑,提出要将投资关口前移到产业一线赛场,依托种子基金、训练营等机制,助力硬科技创业项目跨越死亡谷。
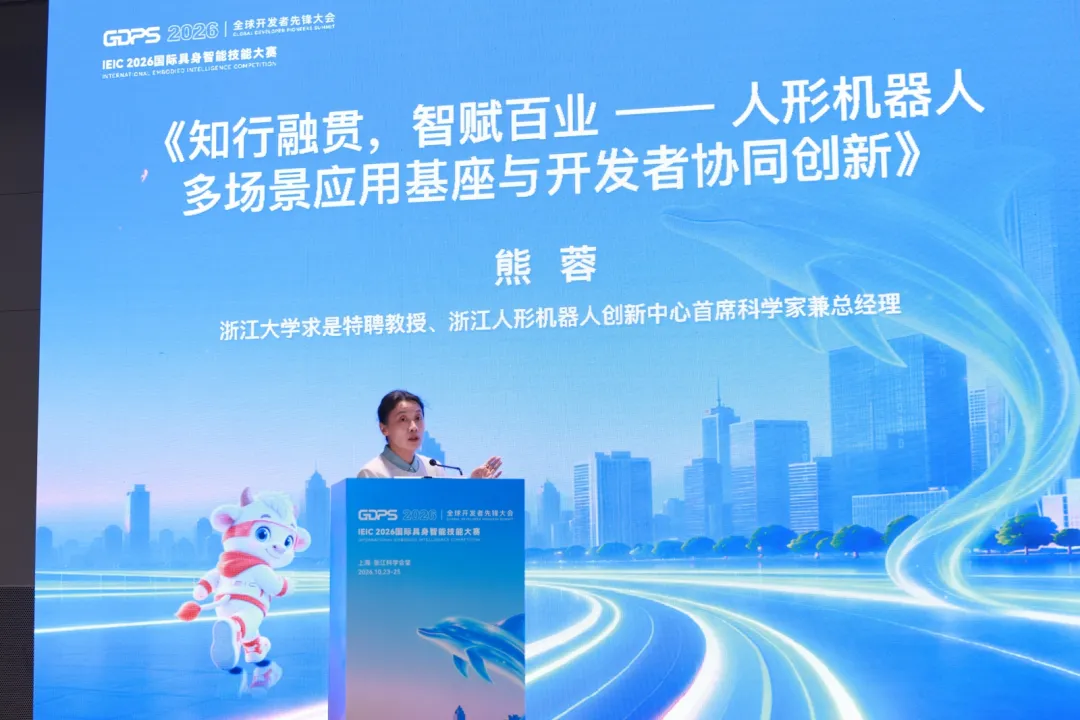
浙江大学求是特聘教授、浙江人形机器人创新中心首席科学家兼总经理熊蓉,以《知行融贯,智赋百业——人形机器人多场景应用基座与开发者协同创新》为题,聚焦人形机器人真实场景落地难题做分享,并提出“大小脑协同”技术思路。
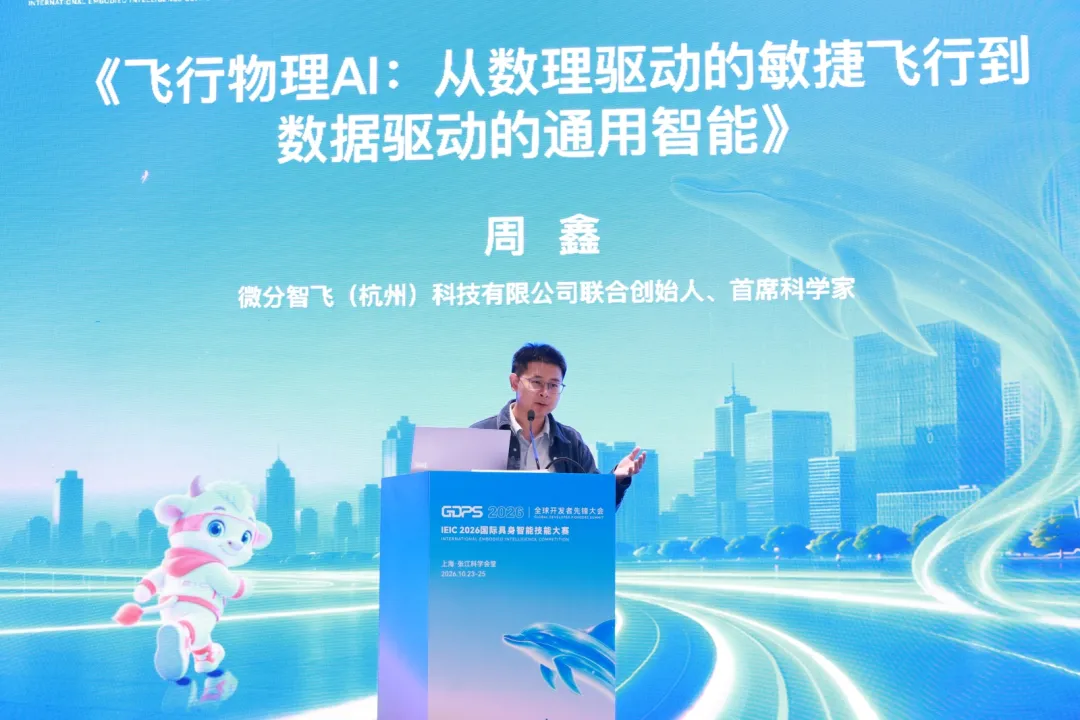
微分智飞科技有限公司联合创始人、首席科学家周鑫,以飞行机器人为载体阐释广义具身智能的实现路径。他分别从敏捷小脑、多模态感知、泛化推理大脑、分布式群脑、灵巧飞行操作五大模块,拆解飞行具身智能技术体系,展示端到端自主飞行、复杂环境集群协同、飞行手交互作业等技术方案。
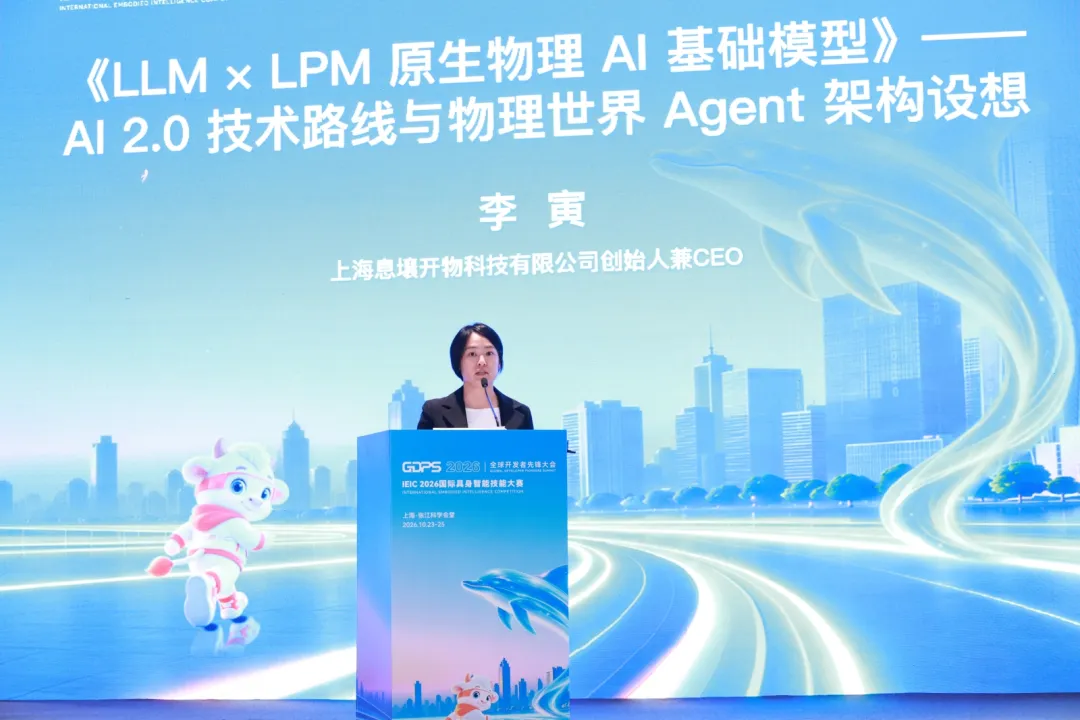
息壤开物创始人兼CEO李寅,围绕AI从数字世界走向物理世界的范式演进,提出物理基模(LPM)的创新构想,剖析了现有大语言模型在物理状态建模上的短板,阐释LLM+LPM双层System2核心架构思路。
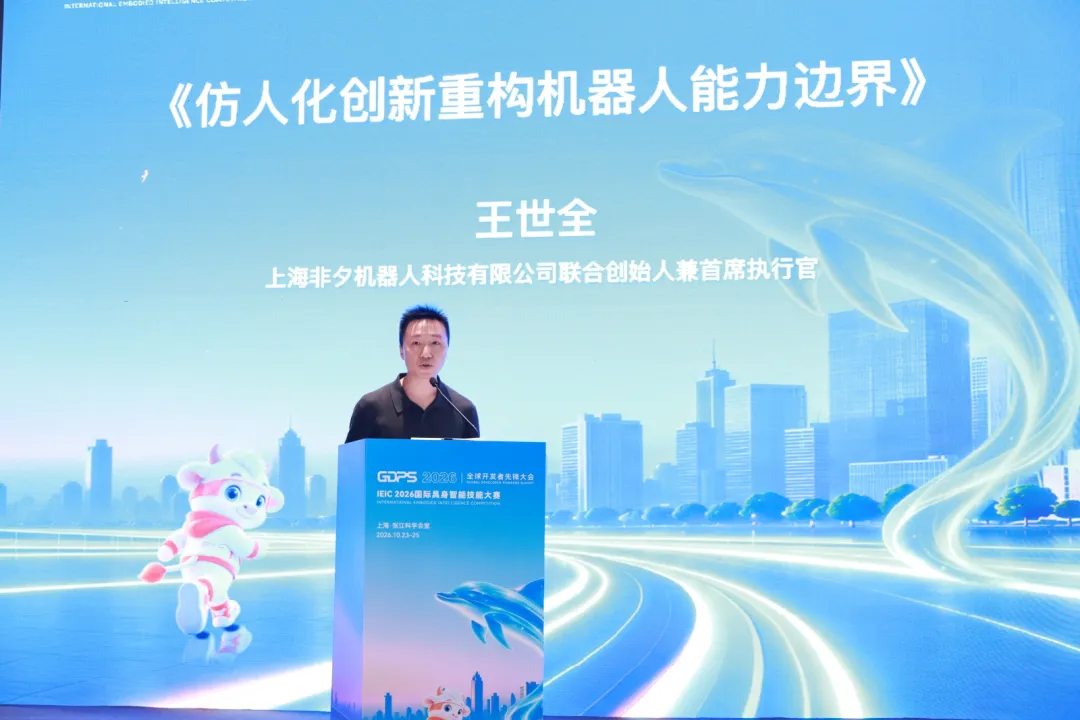
非夕科技联合创始人兼首席执行官王世全,带来仿人化本体创新主题分享,从机器人操作执行范式切入,反思行业普遍采用的“视觉+轨迹控制”的局限性。他提出以力感知、力控制为核心的本体技术路线。
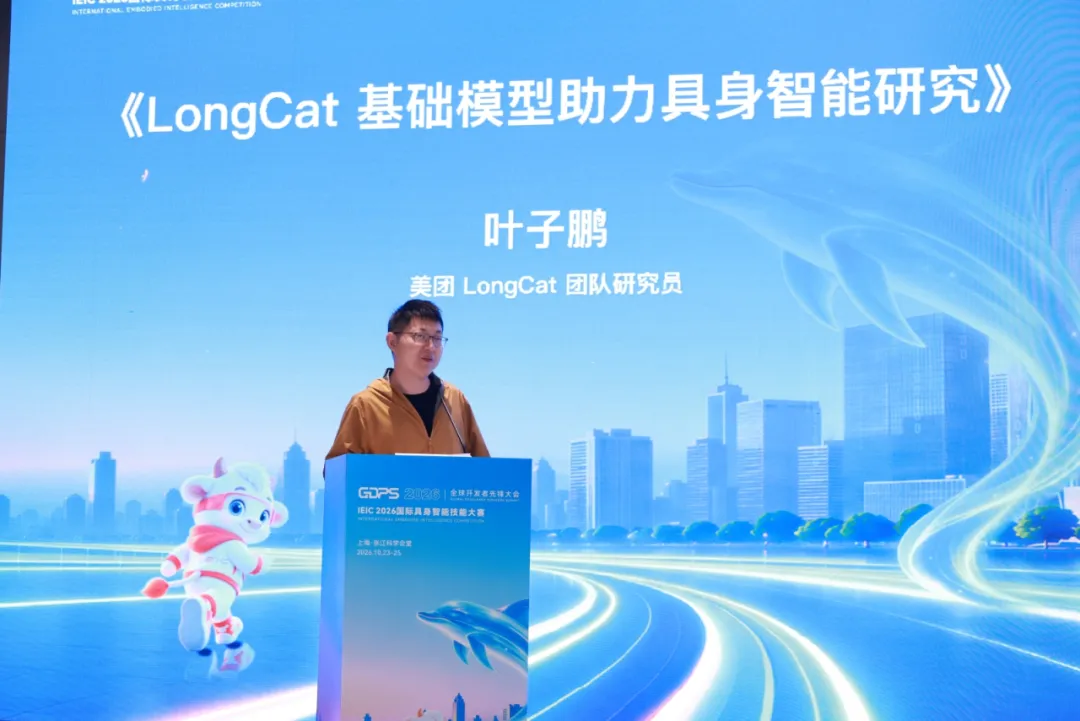
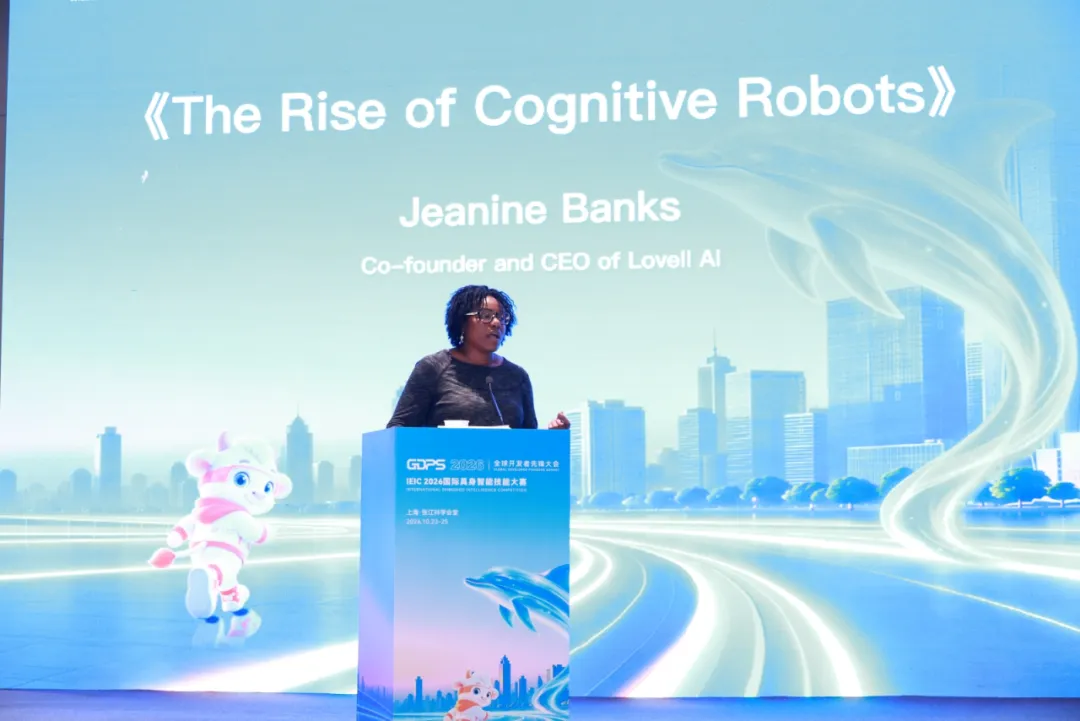
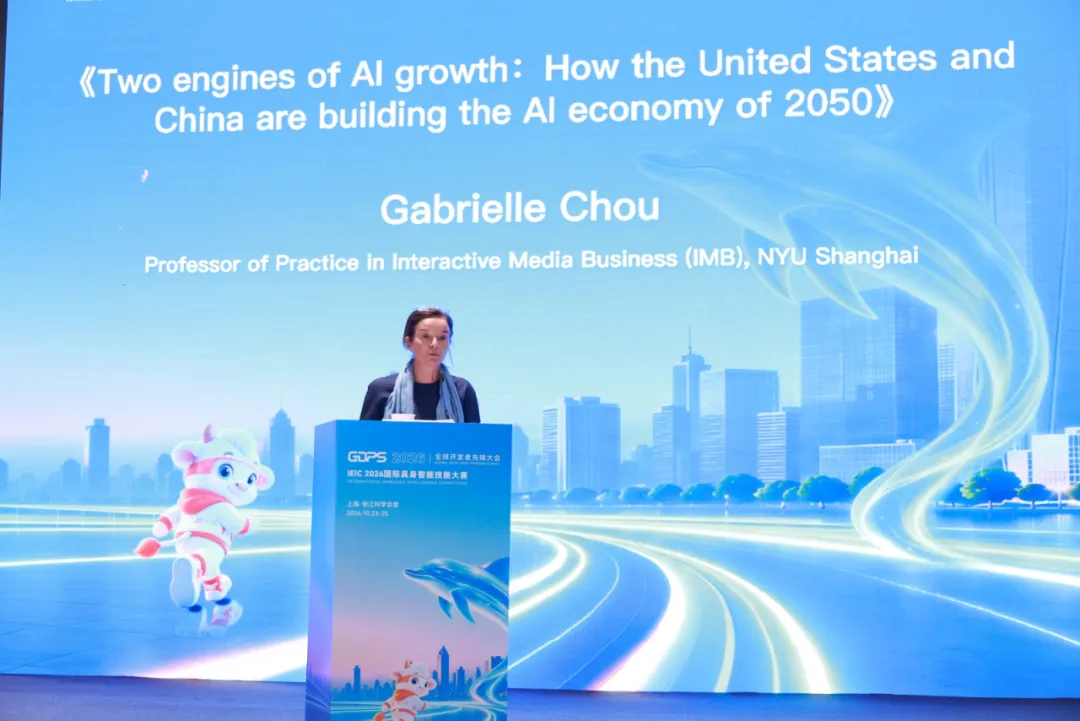
此外,还有美团LongCat团队研究员叶子鹏、Co-founder and CEO of Lovell AI
Jeanine Banks、Professor of Practice in Interactive Media Business (IMB), NYU Shanghai Gabrielle Chou三位嘉宾分别从通用大模型具身智能的技术路径、认知机器人新范式与产业发展趋势、全球视角下的中美AI创新生态发展等方向展开了演讲。
左右滑动
随后,现场的两场圆桌论坛把讲坛思想碰撞推向高潮。
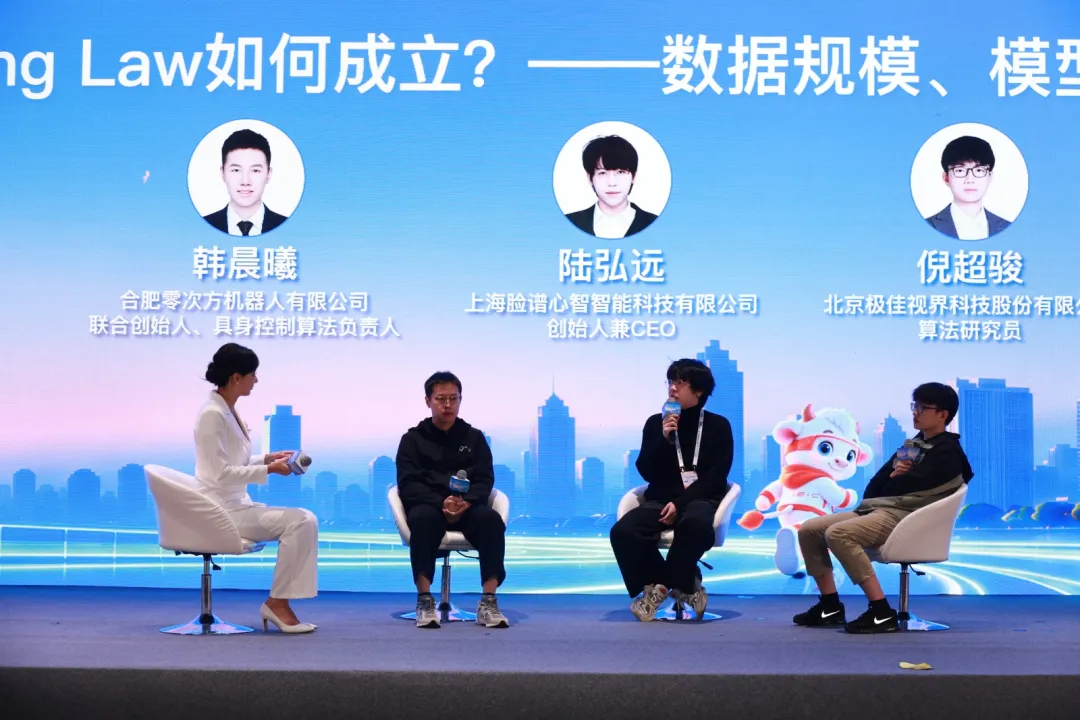
第一场圆桌聚焦物理世界的Scaling Law是否可以在机器人领域成立,合肥零次方机器人有限公司联合创始人、具身控制算法负责人韩晨曦,上海脸谱心智智能科技有限公司创始人兼CEO陆弘远,北京极佳视界科技股份有限公司算法研究员倪超骏参与研讨。
嘉宾围绕数字世界被验证的规模缩放规律能否复现到物理机器人场景展开辩论。大家指出,大语言模型依靠海量文本能够实现能力跃升,但物理交互场景工况动态多变、数据获取成本高昂,单纯堆叠模型参数与仿真数据,不一定能直接带来真机性能同步提升等问题。
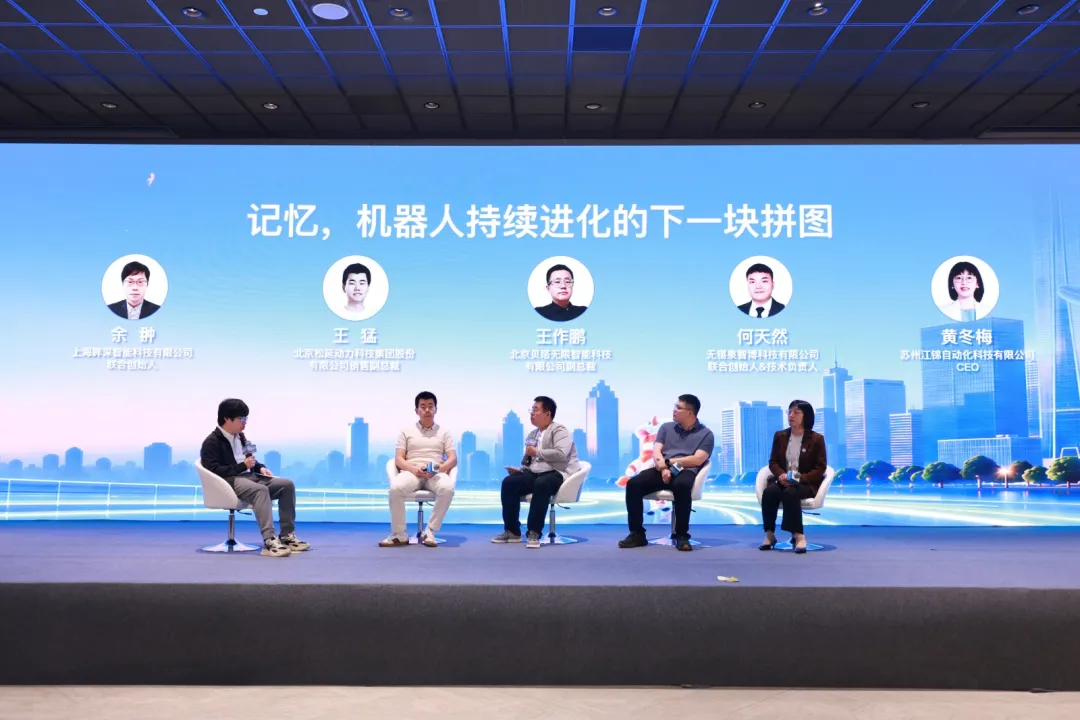
第二场圆桌以“记忆,机器人持续进化的下一块拼图”为题,由上海眸深智能科技有限公司联合创始人余翀主持;北京松延动力科技集团股份有限公司销售副总裁王猛、北京贝塔无限智能科技有限公司副总裁王作鹏、无锡泉智博科技有限公司联合创始人兼技术负责人何天然、苏州江锦自动化科技有限公司CEO黄冬梅参与对话。
现场,各位产业从业者结合一线项目交付实例,剖析机器人落地中“记不住、记错、错误记忆干扰”等现实故障,区分消费级场景、工业产线场景对记忆系统的差异化诉求,围绕记忆模块统一接口、工业高质量场景语料沉淀、硬件层物理数据表征标准化等议题交换意见。
与会嘉宾认为,一套稳定可控的记忆体系,是机器人实现长期自主进化、复用历史作业经验不可或缺的底层底座。
23日的整场讲坛在不同技术观点的碰撞之下,梳理出具身智能从实验室走向真实工位的多重现实挑战。
02.
“问世界,见未来”:四大具身共生场Workshop实战启思
在10月24日上午,四场Workshop平行开展。相较于主讲坛偏向宏观的思想研讨,四大共生场更强调真机实操、技术落地与供需对接,覆盖机器人本体开发、智能模型大脑、真实业务场景、实地产业参访,完整串联从技术研发到产业落地的全链路。
Workshop1|小人形、大力量开发者工作坊
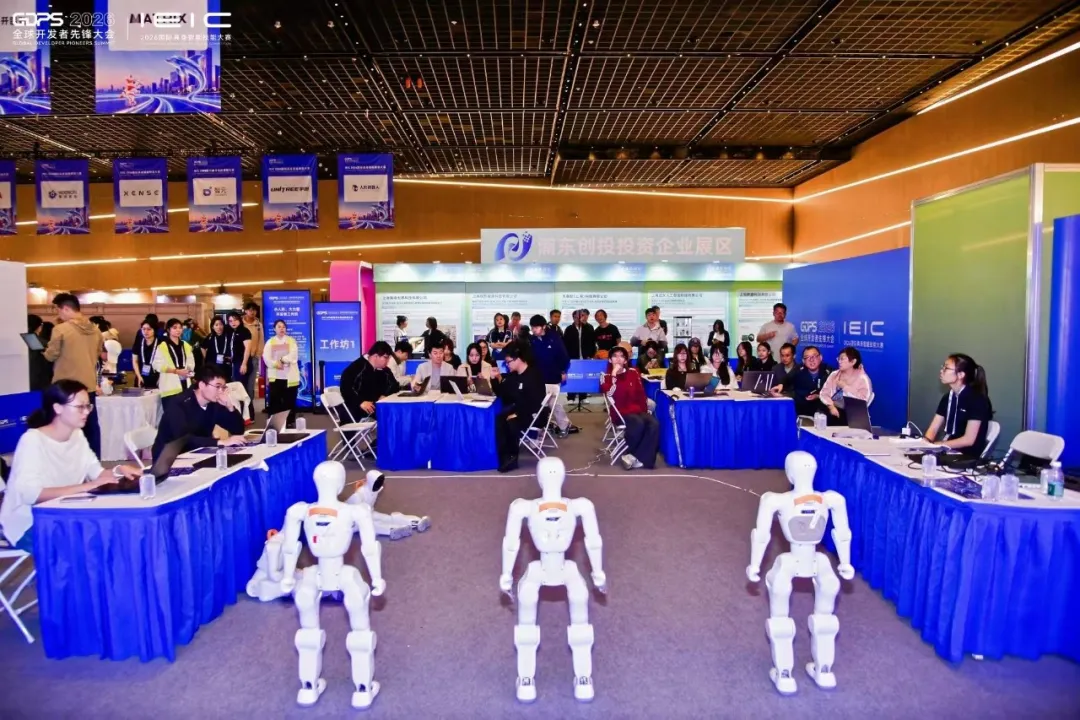
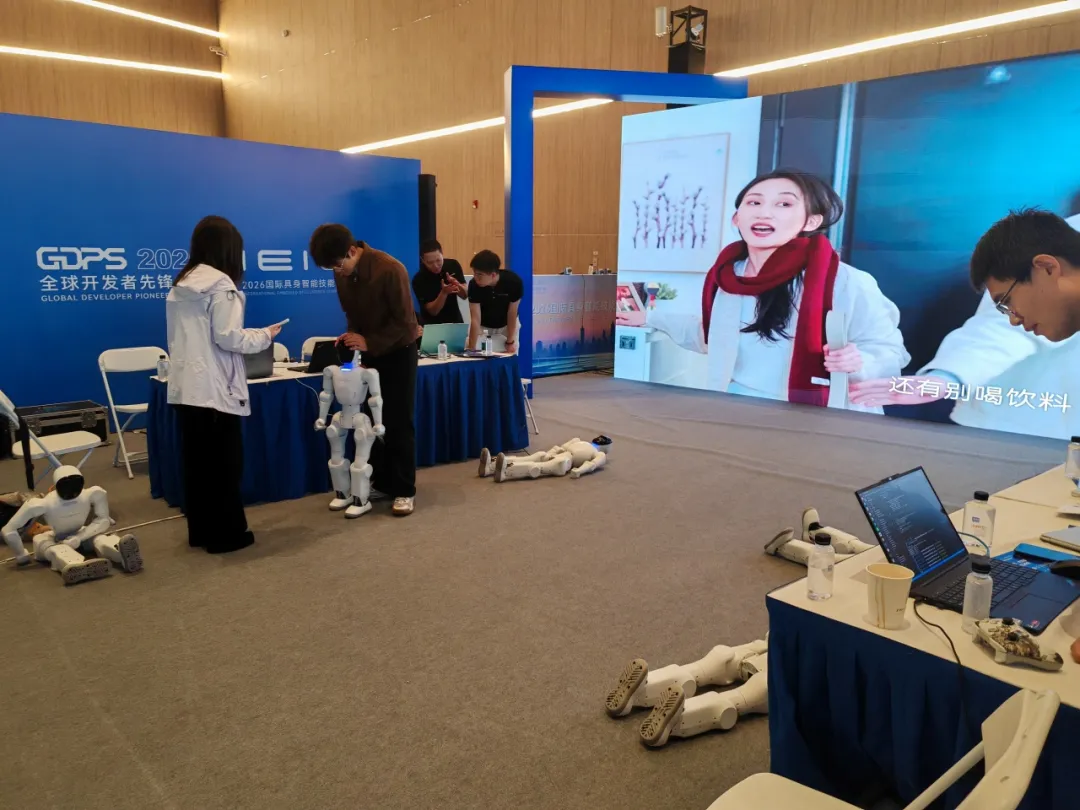
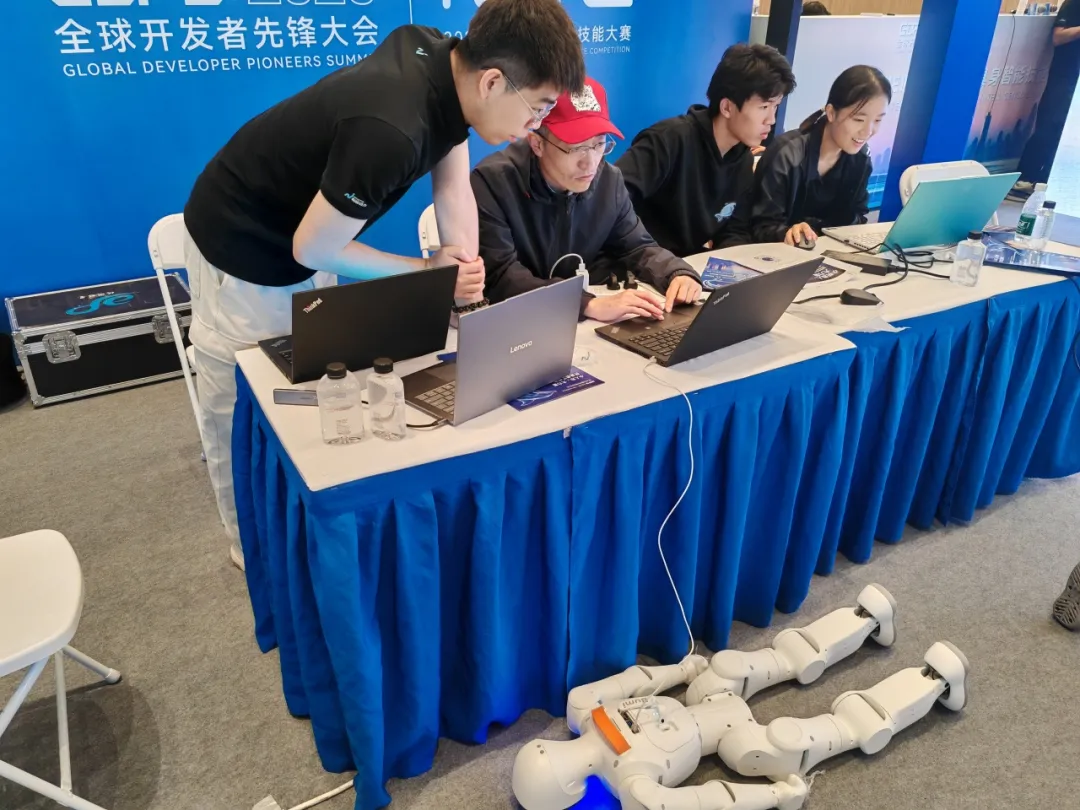
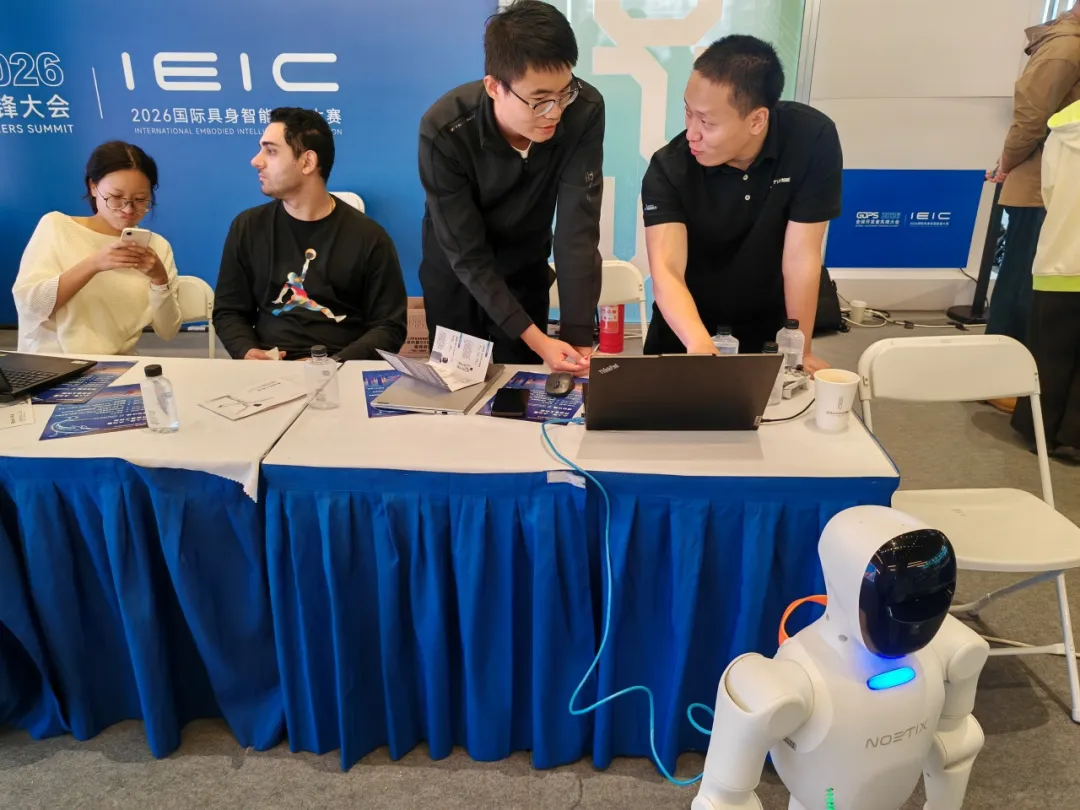
本场跳出产品演示逻辑,将松延动力“小布米”小人形真机交付给现场开发者,核心目标是教会开发者如何完成机器人二次开发。活动期间先开展Noetix SDK生态、控制器能力技术分享,随即进入现场命题编码与真机调试环节。
企业技术人员在调试区巡回提供技术支持,开发者现场完成开发任务,在半天内走完“技术学习—命题编码—真机调试—答疑复盘”完整开发闭环。SDK适配、动作规划、本体联动等大量文档难以覆盖的工程难点,在真机实操中集中暴露。活动传递共识:酷炫Demo仅是起点,小人形机器人生态成熟与否,关键要看开发者是否能够接得上、编得动、自主改造硬件。
左右滑动
Workshop2|具身智能大脑的下一站
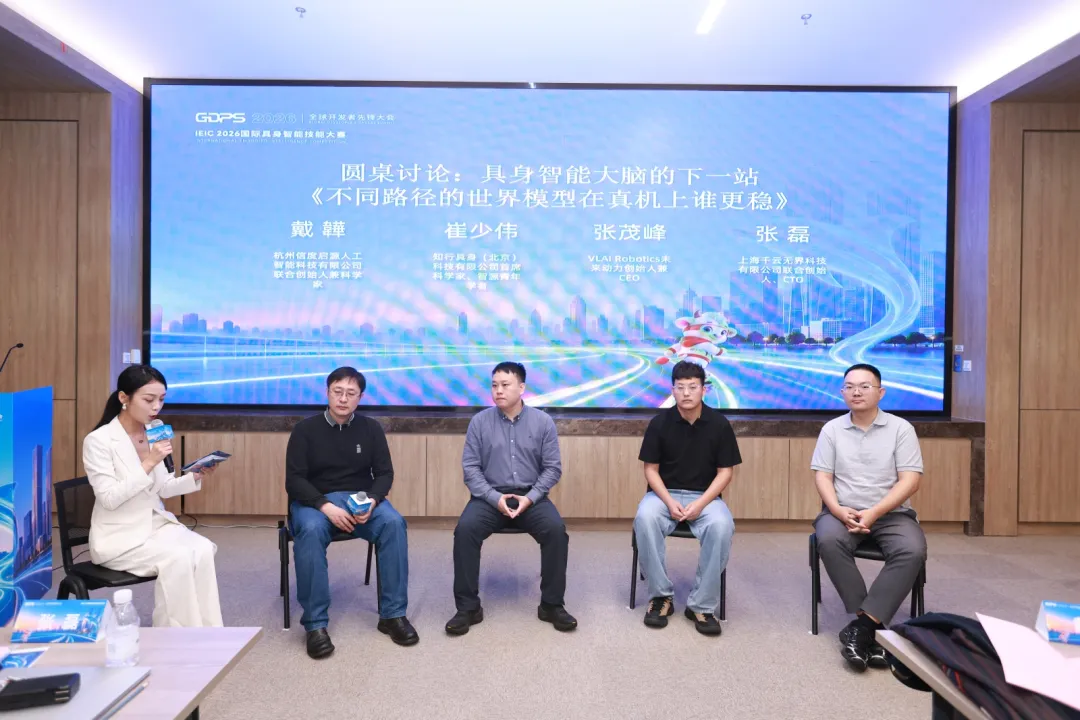
Workshop2聚焦世界模型、视触觉融合等前沿模型方向,探索机器构建物理世界感知直觉的实现路径。戴韡、张磊、崔少伟、张茂峰四位嘉宾依次分享,分别围绕算力约束下世界模型落地、Sim-to-Real感知操作一体化、触觉器件—数据—模型体系、机器人开发者应用生态拆解技术堵点。收官圆桌议题为《不同路径的世界模型在真机上谁更稳》,讨论跳出理论论文,回归真机环境,对比各路线的稳定性、泛化能力、成本效率。
研讨还提出,需要推动模型研究贴合产业实际需求,让机器人能力从单点任务表现,升级为长程任务执行、跨场景泛化、跨本体迁移与自主纠错,逐步沉淀可复用、可组合、可验证的机器人技能体系。
Workshop3|机器人上岗局:五大真实场景开发者对话。
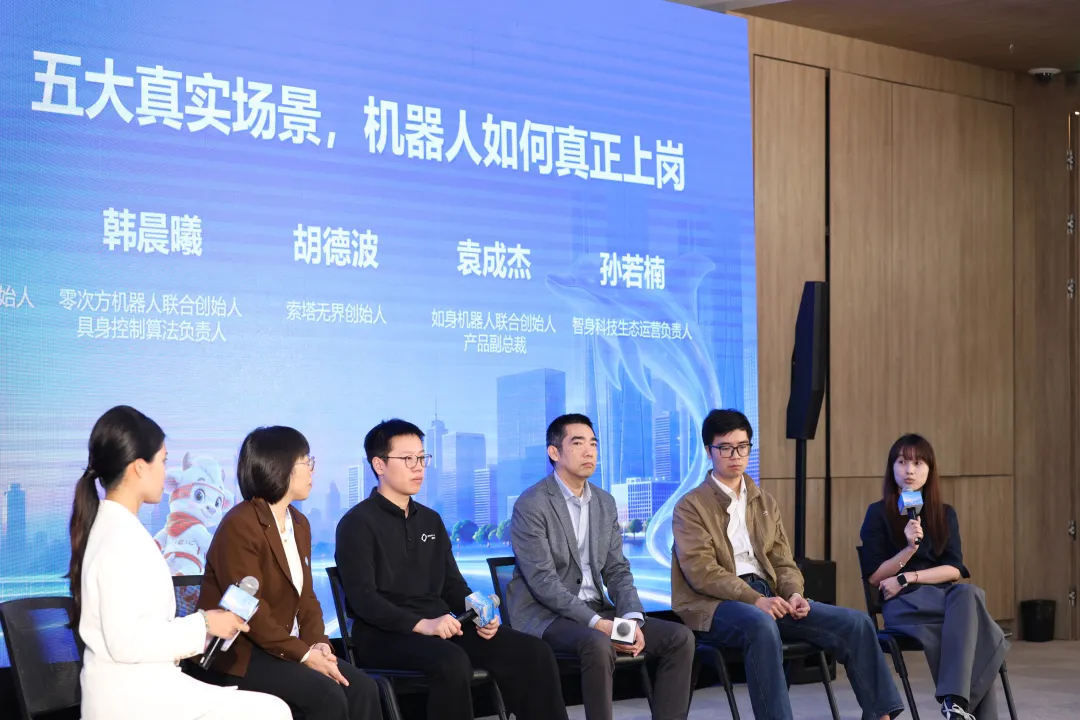
该活动围绕“机器人上岗干活”的现实命题展开,峻吉机器人、零次方机器人、索塔无界、如身机器人、智身科技的行业代表依次分享,覆盖生产制造、仓储物流、商超零售、医疗康养、应急救援五大赛道,拆解各场景真实业务痛点。
圆桌围绕“机器人如何真正上岗”展开,剖析样机演示与常态化顶岗之间巨大的工程鸿沟。现场释放五大赛道一线真实需求清单,搭建场景需求方与技术开发者的对话通道,实现产业出题,开发者对接解决方案。
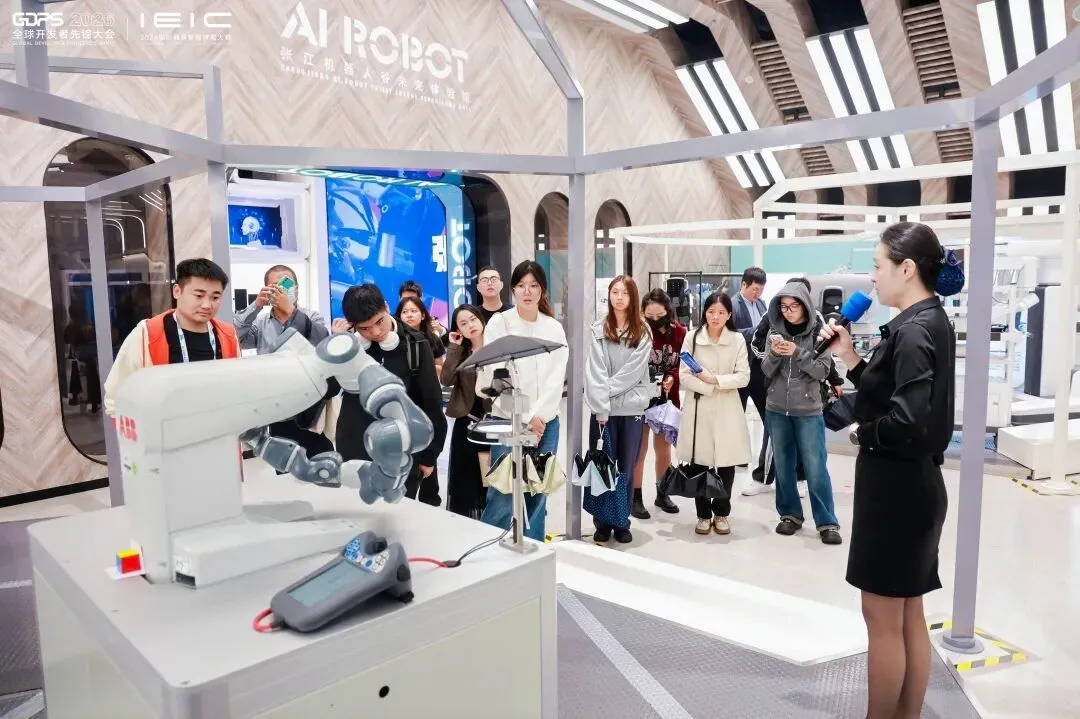
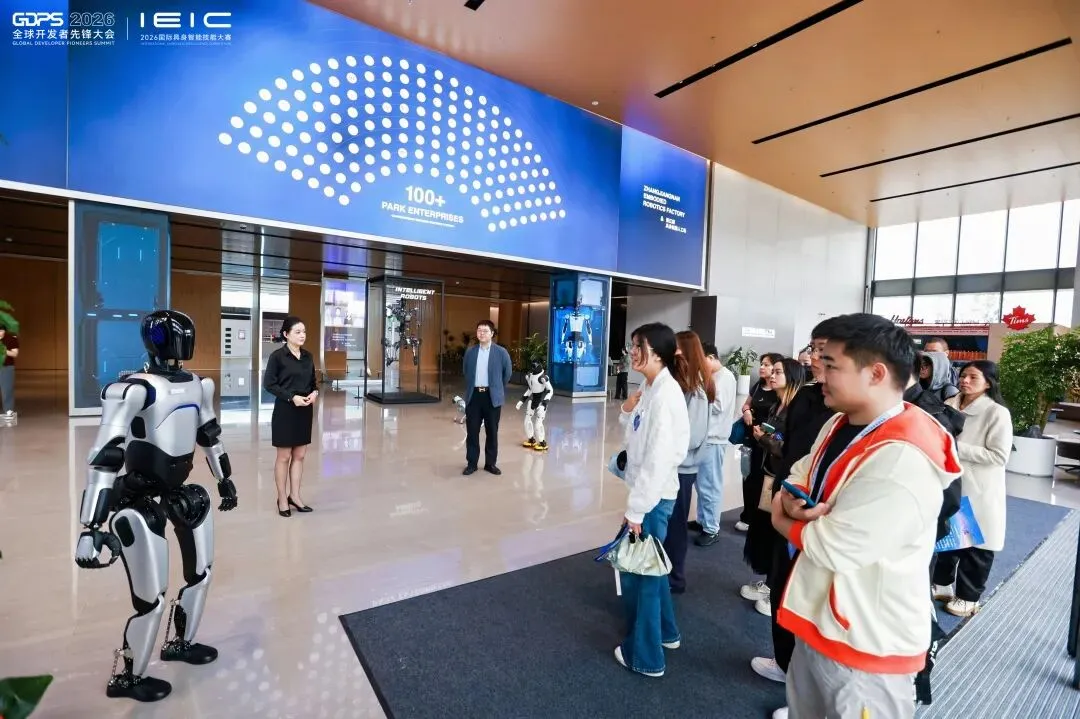
Workshop4|“智行张江”City Walk
作为本场实地产业参访活动。参会开发者实地走访张江AI应用商店、机器人未来体验中心、张江南具身智能工厂三大点位,行程贯通AI产品消费体验端到具身智能制造端,沉浸式了解张江具身智能产业载体运行现状,直观感受当地产业链配套与空间布局。
左右滑动
03.
从Demo走向工位,开发者是产业变革核心力量
透过为期两天的活动、研讨可以观察到,本次GDPS开发者系列活动,折射出具身智能产业正在经历的重要转变:行业竞争重心,正逐步从实验室内部算法跑分,转向真实物理世界的工程实战。
本次“一个主讲坛+四大共生场”的活动的成功举办,既是一场思想交锋,更是一次产业实践的新起点。期待后续行业延续“把话筒交给开发者”的办会思路,持续搭建思想交流、真机实操、供需对接的公共平台,让各类创新想法在物理世界完成检验,推动更多机器人从展台走向工位。
来源:机器人大讲堂