

早在 1995 年,Michael Wooldridge 等学者便在智能体研究的代表性论文《Intelligent Agents: Theory and Practice》中,提出了智能体的四项核心特征:反应性(Reactivity)、社会能力(Social Ability)、自主性(Autonomy)和主动性(Proactiveness)。
反应性意味着智能体能够感知环境变化并及时响应;社会能力使其能够与人类或其他智能体交互;自主性意味着它可以在一定程度上独立决策和行动;而主动性则要求智能体不仅对外部刺激作出反应,还能主动追求目标、发起行动。
三十多年后,随着大语言模型、人工智能对齐和自主智能体等研究方向的发展,前三项能力已经得到广泛关注,并取得不同程度的进展。相比之下,主动性虽然同样重要,却尚未形成与之相称的系统性研究体系。
这种缺口在长程任务中尤其明显。
对于一个只需要回答问题的系统,等待用户输入通常并不构成障碍。但当智能体需要连续工作数小时、数天甚至更长时间时,人类很难提前穷尽所有步骤,也无法预见任务执行过程中遇到的每一种情况。一旦指令存在歧义、环境发生变化,或原定计划遭遇阻碍,智能体就需要主动澄清需求、探索替代方案、调整执行路径,而不是停下来等待下一条指令。
因此,主动性不仅意味着智能体可以在用户开口之前发现值得做的事,也是其完成长程任务、减少持续人工监督的重要条件。
这一方向已经开始受到产业界和学术界的关注。Meta Muse、OpenAI Dots、Anthropic Duet 等产品探索让智能体持续理解用户目标,并在适当时机主动推进工作;学术界也出现了清华大学的 Proactive Agent、香港中文大学的 ProAgent 等相关研究。不过,这些探索涉及不同的任务设定、能力边界和技术路线,仍需要一个更系统的框架加以组织。
来自伊利诺伊大学厄巴纳-香槟分校(UIUC)、Google、斯坦福大学、加州大学伯克利分校(UC Berkeley)和卡内基梅隆大学(CMU)的研究者,在综述《Proactive AI for Superintelligent Agents》中系统考察了这一问题。
综述将主动性与智能水平、对齐并列讨论,认为主动性是迈向未来超级智能体的一项关键能力:智能体不仅需要知道如何完成任务、如何遵循人类意图,还需要判断何时应该行动、哪些目标值得主动推进,以及何时需要征询人的意见。
为了梳理这一研究方向,参与者汇集了人工智能智能体、具身智能、信息检索、计算生物学、经济金融等领域的研究经验。综述的写作由相关方向的研究者分别负责,再通过多轮跨领域讨论与修改,尝试将分散在不同领域的技术进展和研究问题纳入统一视角。
在内容上,综述回顾了主动式 AI 的概念和研究历史,提出由六项相互配合的能力构成的 6A 机制框架,讨论相应的评测方法,并分析了 13 个应用领域。项目网页收录 1400 余条引用资料,其中 80 项代表性工作提供了更详细的对照分析。
研究者希望通过这一框架回答一组相互关联的问题:智能体如何主动发现任务,如何判断行动的价值与时机,如何在不确定环境中持续推进目标,又如何确保主动行为始终与人的真实需求保持一致。
从 1995 年智能体理论中对主动性的定义,到今天围绕长程任务、持续自主运行和人机协作展开的探索,主动性正在从一个早期的概念要求,逐渐成为智能体研究中需要独立审视的核心问题。
这篇综述试图为仍然分散的探索绘制一张初步地图:既呈现已有研究走到了哪里,也帮助研究者理解,距离真正能够主动发现需求、采取恰当行动并持续接受人类指导的智能体,还有哪些问题需要解决。
论文名称:Proactive AI for Superintelligent Agents
论文与交互式文献库:
Google Research:
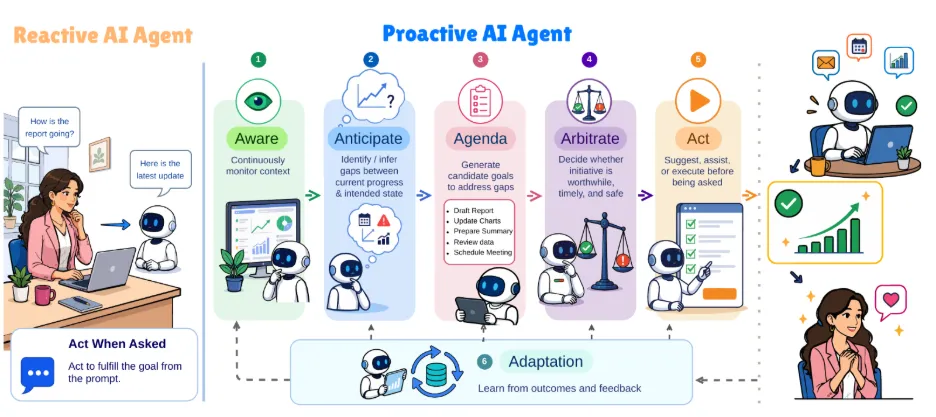
图 1|响应式行为与主动行为。主动智能体承担了发现需求、提出工作和判断介入时机的责任,行动后的反馈又会影响后续判断。
主动式 AI 完成未明确的任务
「把厨房收拾干净」已经说明了任务目标,却没有列出全部步骤。餐具架满了,需要先腾出位置;一件物品的用途不明,需要询问是否可以移动。智能体要完成这项委托,就必须处理指令中没有写清的情况。
论文用「剩余决策空间」描述这些留待判断的部分,其中包括偏好取舍、未明确的操作步骤、意外风险,以及环境变化后的计划调整。主动能力可以发生在已经布置的任务内:智能体自行识别需要补充的工作,使原有目标能够继续推进。
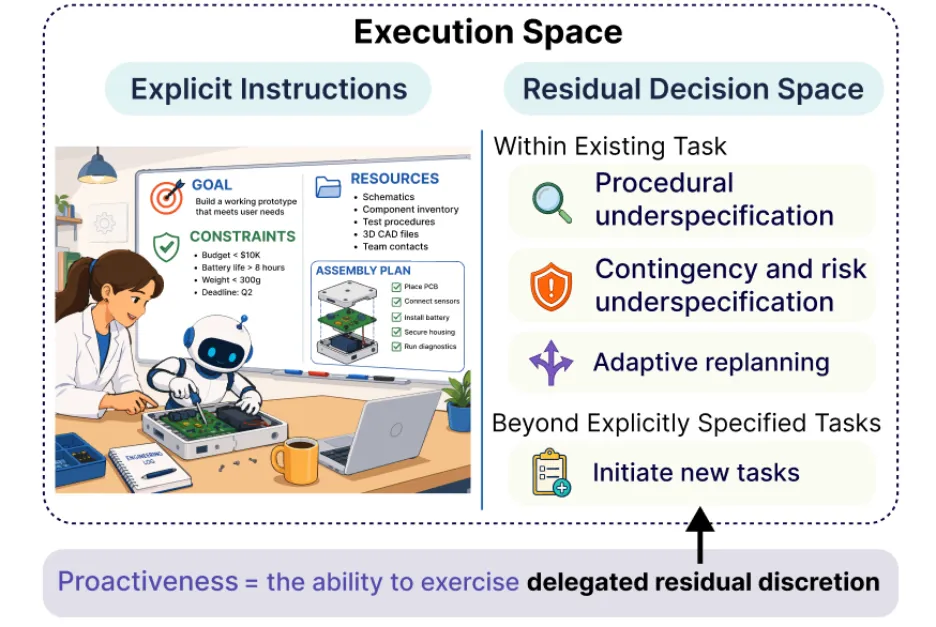
图 2|一项任务包含已经明确的要求,也包含尚未规定的判断。智能体在受委托的范围内处理这些问题,目标和约束仍来自人的授权。
长期委托还会产生另一类工作。例如,家庭已经约定由机器人留意日常用品的余量,它发现洗涤剂即将用完,提出补货建议。这项具体任务此前没有人提出,由机器人根据持续职责自行发现。实际系统可以同时响应明确请求、遵循配置好的规则,并在授权范围内寻找新的工作。
工作由谁提出,哪些操作允许机器人执行,可以分别约定。机器人可以主动整理采购清单,把付款决定留给家庭成员;它也可以在收到一份明确清单后,独立完成已经授权的采购。主动提出任务与独立执行任务,是两种可以分别安排的分工。
论文据此区分几项容易混淆的属性。 「智能水平」影响理解、推理和解决问题的能力; 「对齐」关心行为是否符合人的意图、价值和约束; 「主动性」关心智能体能否自行发现并发起有价值的行动。自主程度则取决于人允许它独立执行到哪一步。可靠的工作记录可以成为扩大授权的依据。
智能水平、对齐、主动性与自主程度的关系,图中以代码问题、风险处理和家庭用品补货为例。
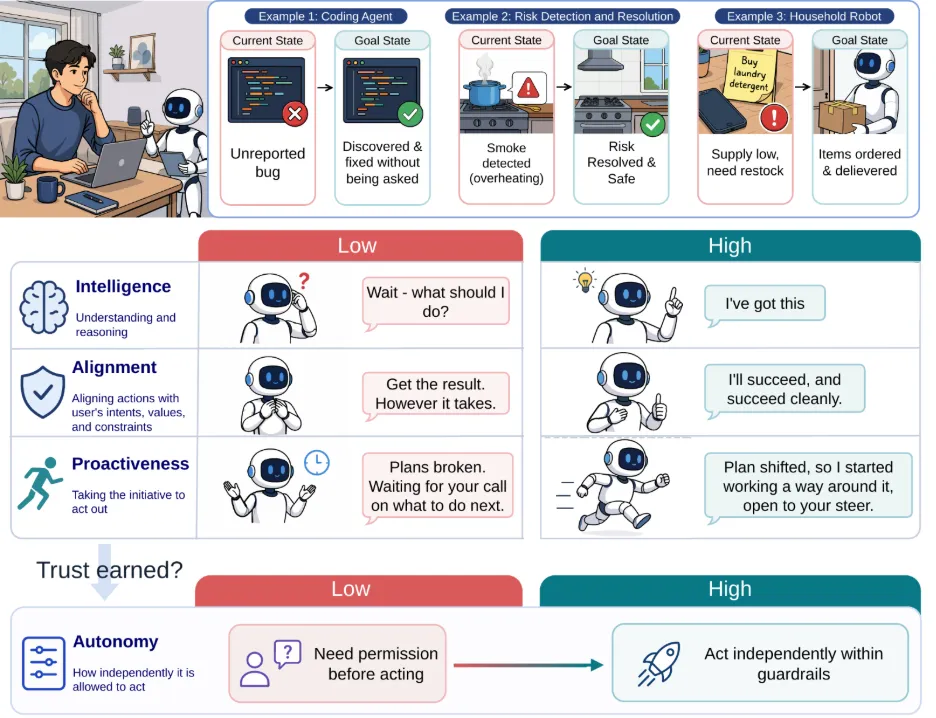
图 3|智能水平、对齐和主动性共同影响智能体的工作表现。自主程度描述获准独立行动的范围,授权需要参考系统的可靠性。
在这样的分工下,人的工作也会变化。逐项指定操作时,人类承担任务发现和过程组织的职责;智能体能够提出计划后,双方则可以共同调整任务安排;智能体持续跟进工作时,人类将更多地将重心放在设定优先级、规定权限和审核结果等任务上。需要注意的是,遇到紧急信号或新的明确请求,及时响应仍然必要。因此,主动行为与响应式行为会在同一个系统中配合使用。
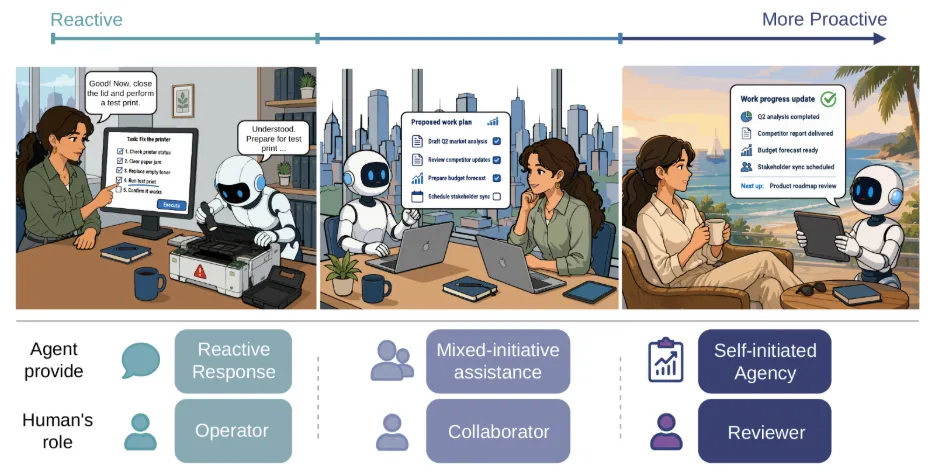
图 4|主动程度的连续变化,以及人的角色随之发生的变化。同一系统在不同任务、时间尺度和授权条件下,可以采取不同的协作方式。
研究历程的起点早于大模型
提前预测、维护目标、选择打断时机,针对这些机制的研究在大模型出现之前就已有大量积累。控制理论研究如何根据反馈调整行为,规划和世界模型研究行动可能带来的未来状态;智能体理论讨论如何形成目标,以及何时坚持或放弃已有计划。情境感知计算把地点、活动和设备状态纳入系统判断,人机交互则积累了关于提醒、打断和人机分工的证据。
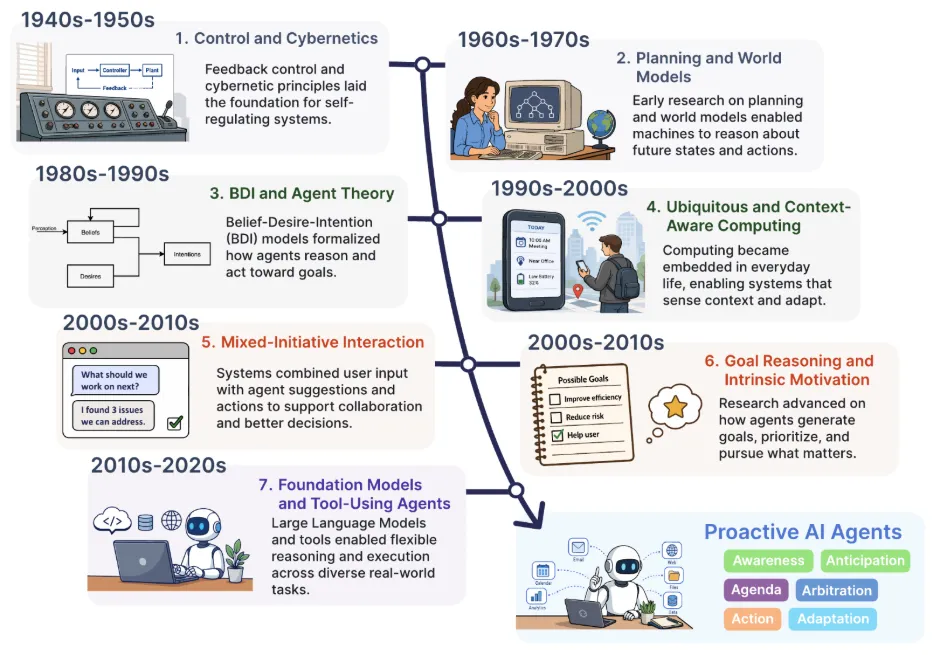
图 5|主动式 AI 所依托的研究脉络。各条研究线分别积累了反馈、预测、目标维护、情境理解和人机协作的方法。
大语言模型和多模态模型扩大了可以理解和处理的任务范围。智能体的运行框架 Agent harness 提供记忆、工具、技能和执行管理,让模型能够跨步骤、跨会话推进工作。综述主要沿计算机科学中的这些研究线索展开,也借助委托和不完备约定等概念,说明一项工作为何会留下需要自行判断的空间。
六项能力,支持每一次主动行动
论文把相关机制归为 Awareness、Anticipation、Ag
来源:机器之心