

“ 解决飞行机器人一碰就失稳的老难题。
四旋翼飞行机器人能飞、能拍,却长期不敢和环境硬碰硬。
航拍、巡检、物资投送,都是它已经跑通的基础任务。这些场景里,它只需要悬停、移动、拍照,全程和外界保持距离。真正的难点,是主动和环境发生物理交互,如追上移动目标、挂在墙面停歇、击碎冰层、探入水中抓取物件。
这些任务看着差别很大,但卡壳的根源一模一样。四旋翼是靠不断微调维持平衡的欠驱动系统,发力那一下,反作用力就会顺着机械臂狠狠掀偏机身。
也就是说,对于飞行机器人来说,发力和稳悬停,天生就是一对矛盾。这也是空中交互领域绕不开的死结。
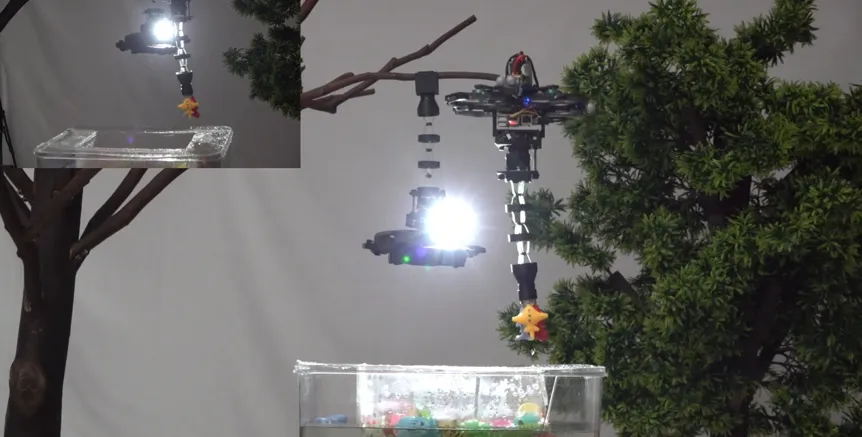
同济大学上海自主智能无人系统科学中心何斌、蒋永康团队换了一套解题思路。他们不让飞控硬扛突如其来的冲击,把整个动作拆成两段独立任务。由非对称双稳态脉冲模块负责 “快速出击”,串联柔性臂负责“消化冲击”,在扰动传到机身之前先做衰减。相关成果于近日登上机器人权威期刊《Science Advances》。
这项研究的仿生,模仿的是猛禽捕猎策略——本体稳住不动,四肢瞬间前伸锁猎物。平台本身仍是四旋翼飞行机器人。
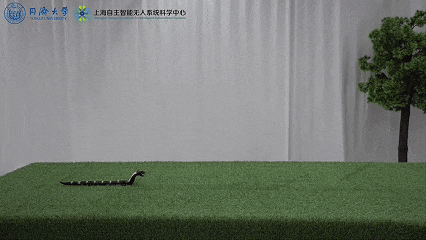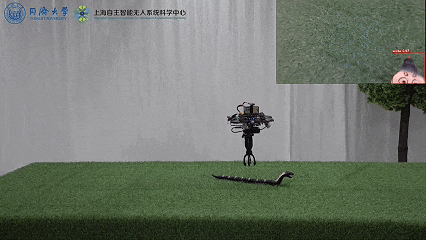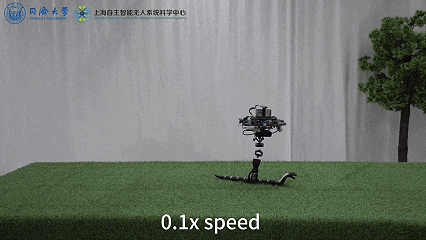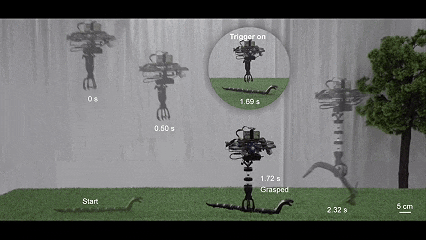
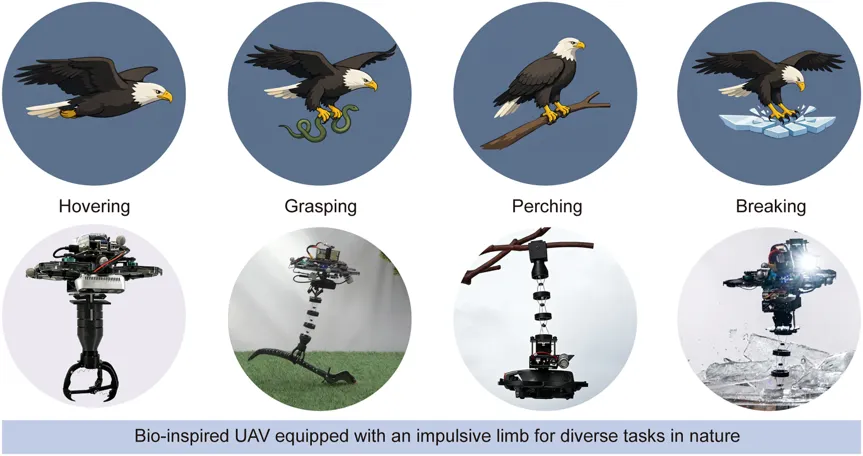
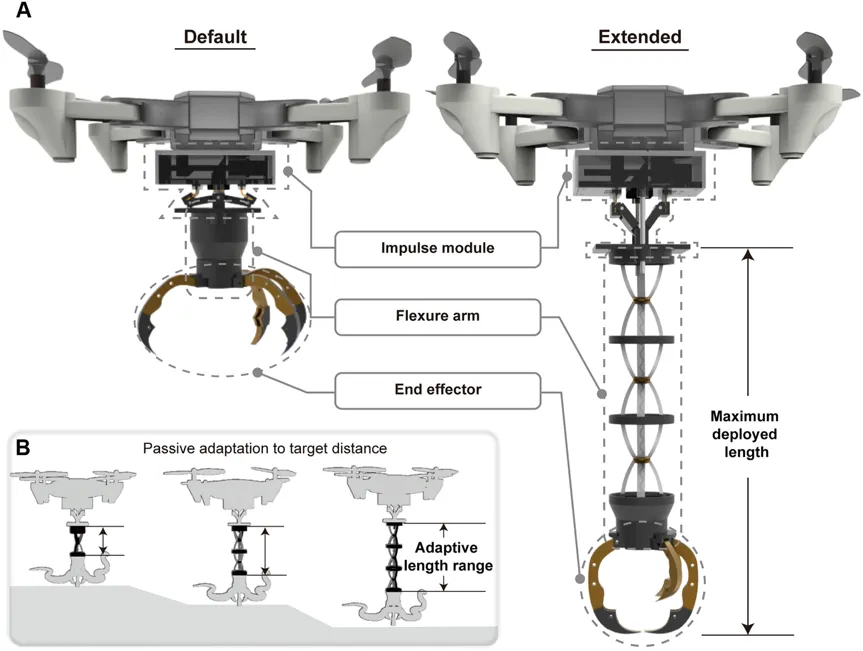
仿生飞行机器人配备脉冲肢体,可实现动态空中交互的形态缓冲。
01.
储能弹射+柔性卸力,化解空中交互两难
现有空中操作臂很难兼顾爆发力与稳定性。刚性臂定位精度好,但高速接触的冲击会直接传递到机身,极易打破悬停姿态;柔性臂自带减震特性,响应速度却跟不上动态抓取、破冰这类任务的要求。不少快展机构虽然伸展迅速,但依赖气动、磁力等外置驱动,重量体积很难适配轻量化机载平台。
飞控追求稳定,交互动作需要瞬时爆发,两套诉求很难在同一套机构里共存。团队的方案是功能解耦,让不同结构各司其职。脉冲模块专职储能、完成弹射出击,串联柔性臂负责耗散冲击,飞控不再硬扛突发扰动,只专注定位、对准与触发判断。
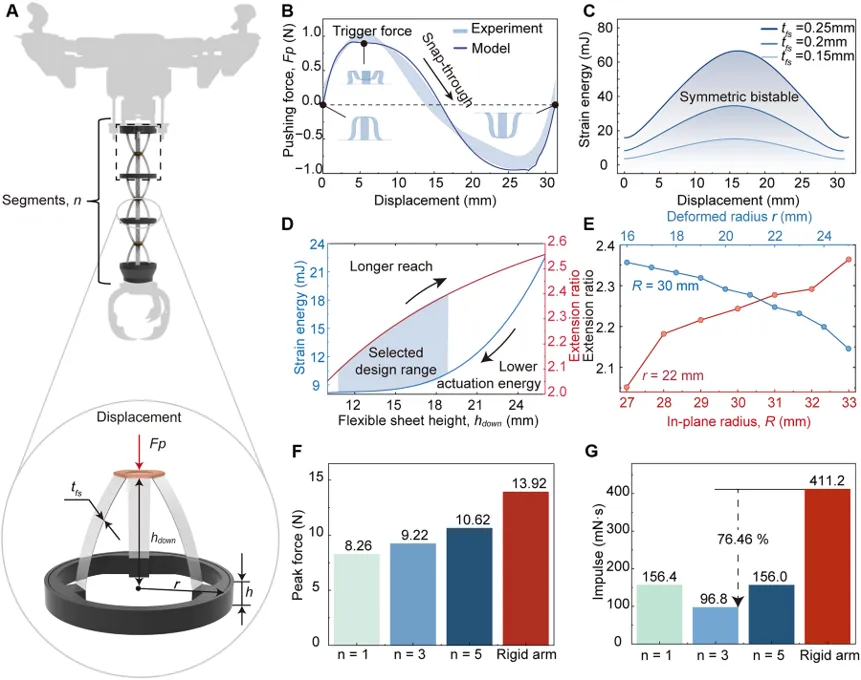
脉冲模块的核心是一片厚度0.7–0.9 mm的聚酰亚胺柔性梁,平时停在亚稳态积蓄弹性势能。电机缓慢推动滑块持续储能,一旦跨过临界拐点,结构瞬间跳变释放能量,带动整条臂快速弹出。
非对称双稳态是这项设计的关键.传统对称双稳态结构储能越高,所需触发推力越大,机载小电机难以驱动;非对称构型将储能上限和触发门槛解耦,再配合几何预加载,让结构初始状态贴近临界点,降低触发阻力。
取舍同样清晰。梁厚从0.7 mm增加至0.9 mm时,峰值触发力从 20 N上升至 45 N以上,释放能量提升约2.5倍,工程设计需要在储能需求和电机负载之间找到平衡点。
柔性臂由刚性环形支架与厚度 0.15–0.25 mm的双稳态 PET 薄片串联而成。刚性支架传递弹射动能,实现多米诺式逐级展开;PET 薄片在接触目标时发生形变、耗散冲击,论文将其定义为“机械冲击滤波器”。
末端夹爪省去独立驱动指令,依靠接触力直接锁合。臂体复位依靠 SMA 形状记忆合金弹簧,而非电机,可在7.4 V电压、0.5 s脉冲加热下完成收缩回位。
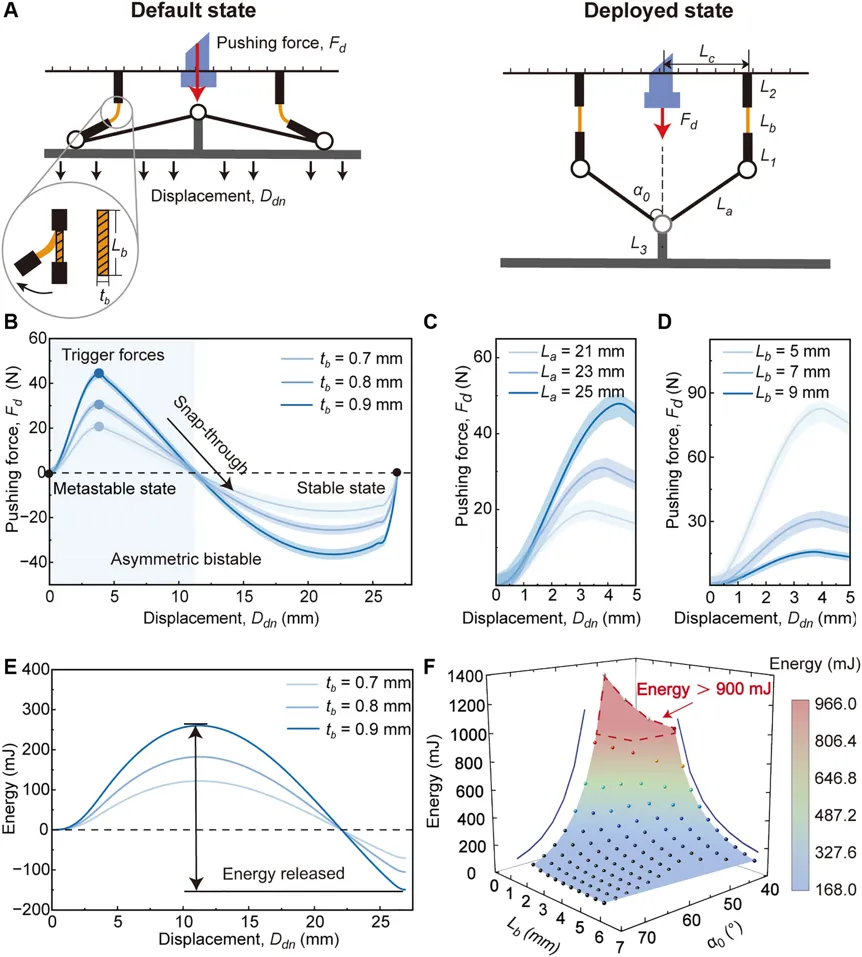
脉冲模块的机械结构和几何设计。
02.
70毫秒出击,实现76.46%冲击衰减
测试构型下,臂从71 mm收拢状态展开至 166 mm,伸展比约2.3倍,全程仅70 ms,末端峰值速度 2.1 m/s;复位则需要 440 ms,出击远快于收回。
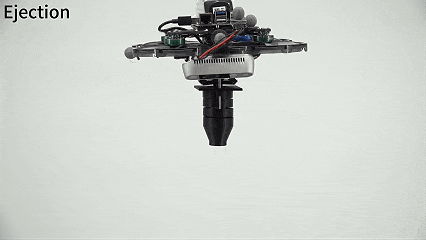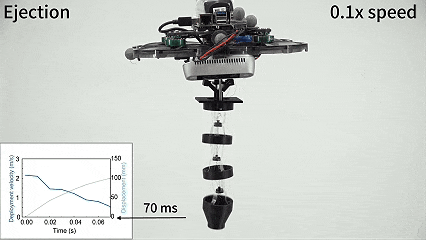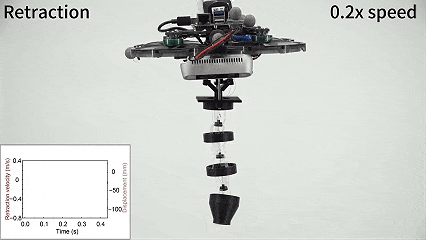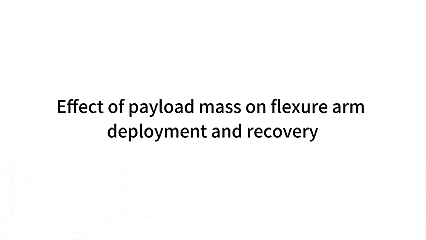
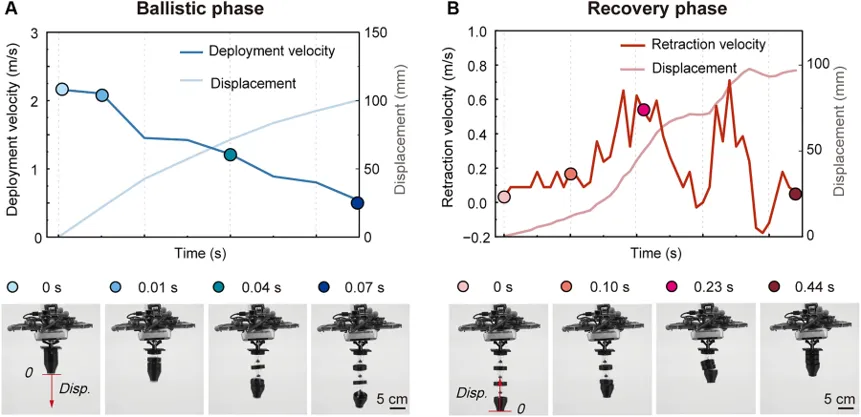
脉冲驱动周期的运动学特征。(A)弹道展开阶段。在脉冲模块的触发下,测试的柔性臂在 70 毫秒内完全伸展,峰值速度为 2.1 米/秒。(B)形状记忆合金(SMA)驱动的热恢复阶段。嵌入式SMA致动器在440毫秒内将柔性臂缩回至紧凑状态。
冲击数据是这项工作的核心亮点。同等接触条件下,3节柔性臂对比刚性臂:峰值反作用力 从13.92 N降到9.22 N,降33.76%;前100 ms冲量 从411.20降到96.80 mN・s,降76.46%;机身峰值位移降74.57%。
76.46%对应的是前 100毫秒内的冲量积分,也就是冲击总量,而非瞬时峰值冲击力。刚性臂会将全部冲击直接传递至机身,柔性臂则提前耗散大部分扰动,冲击总负荷削减近四分之三。
还有一组实验进一步体现形态智能价值。7节柔性臂在固定平台测试中,被动适配区间达到 277 mm,占全长395 mm的70%。弹射触发后,控制系统不再实时计算臂长,臂体持续向前伸展直至接触目标,依靠结构实现距离自适配。
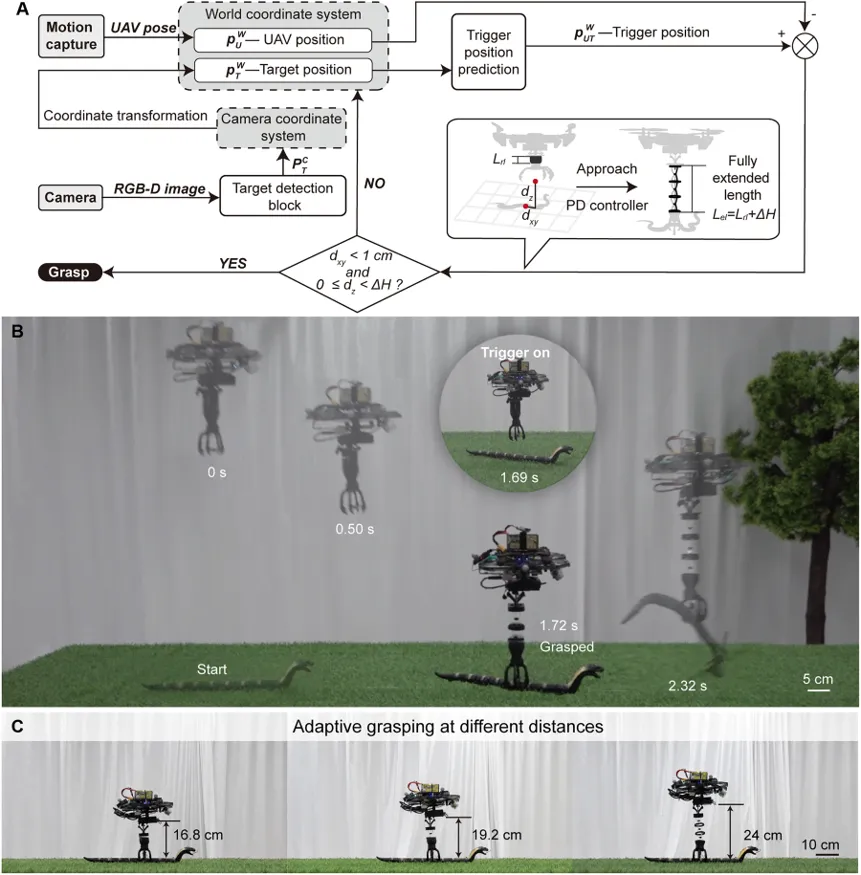
具有被动臂适应性的自主目标拦截。
03.
四类实飞跑通:抓得住、停得省、破得开、捞得起
研究团队做了四类实飞场景,跨度不小。
动态抓取采用3节臂,在16.8 cm、19.2 cm、24.0 cm三组垂直距离下,全部完成有效接触。机载YOLOv5n识别目标,深度相机输出位姿;水平误差小于1 cm时启动弹射,剩余垂直误差交由臂的被动容差消化,测试目标为蛇形移动模型。
定点停歇采用向上展开构型,依靠几何公差适配高度,无需高精度位置闭环锁定;固定完成后驱动电机可以停机省电,适合长时间定点监测。
破冰场景是脉冲模块的主场,依靠瞬时弹道冲击击碎冰层,柔性臂同步吸收碰撞瞬态载荷,减少传到机身的载荷。
跨介质抓取分为两种工况。空对水抓取,臂体探入液面,机身悬停于水面之上;凝胶介质抓取,接触时长控制在0.2 s以内,依 SMA快速回缩,降低粘性介质的吸附拖拽风险。
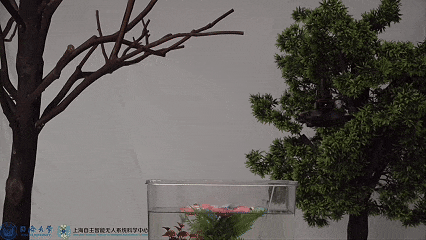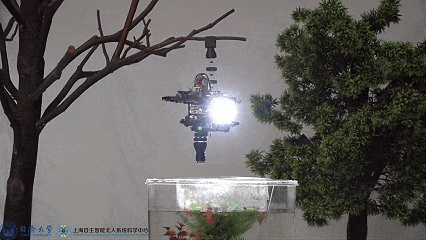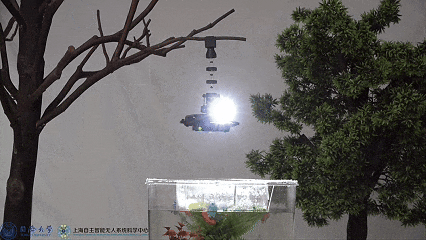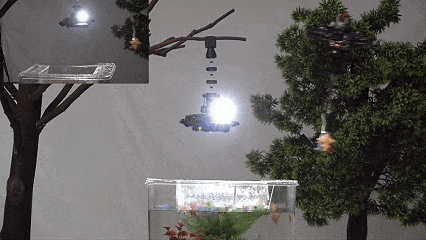
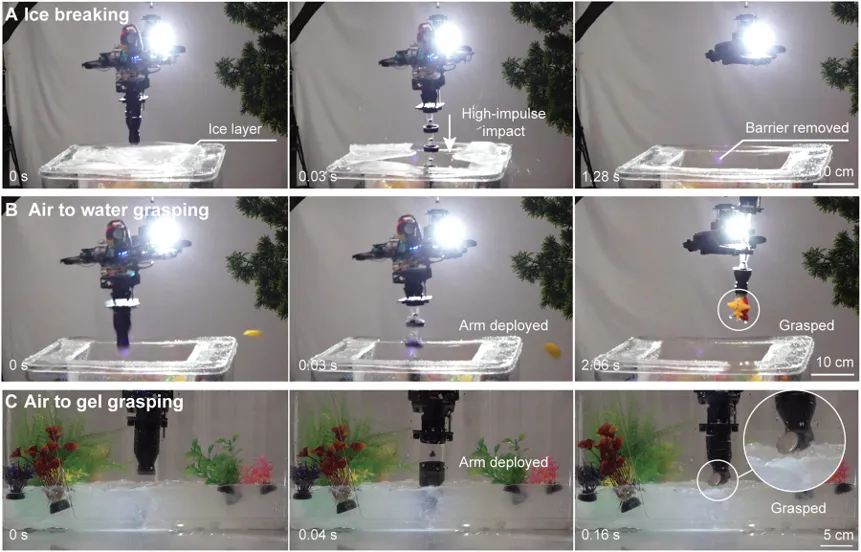
脉冲驱动和形态缓冲实现多功能空中物理交互。(A)利用脉冲模块破冰。瞬间冲击力可击碎冰层,而柔性臂则起到机械冲击过滤器的作用,降低传递至飞行平台的碰撞载荷。(B)跨介质回收(空对水抓取)。利用较大的展开延伸比,无人机可在更远的距离回收目标。更大的分离距离使无人机远离水体相互作用区域,从而支持跨介质回收。(C)快速粘性介质采样(空对凝胶抓取)。接触时间小于0.2秒的快速下潜-回缩循环支持从高阻尼介质中回收目标。
论文也坦诚局限,实验中依旧能观测到旋翼下洗气流带来的干扰,当前方案只能依靠拉大距离削弱影响,无法彻底消除。
04.
把一部分控制交给结构
传统高速空中交互,需要持续闭环调控高度,保证末端精准触碰目标。这套设计换了思路:弹射触发之后,放弃臂长实时调控,由接触事件定义最终工作长度。
对飞控而言,少了一个需要高频调节的控制变量;对机械本体而言,自带一层被动容错能力。论文的总结很精炼,形态缓冲,把空中物理交互的瓶颈 “从算法控制转移到具身机械设计”。
模块化是这套设计的另一面。模块化架构支持增减臂节调整工作范围,但节段数量是一把双刃剑:更长行程会同步抬高弹射能量需求、结构自重与扰动力矩。薄片厚度从 0.15 mm加厚至0.25 mm,能量势垒从10 mJ上涨至 65 mJ,结构刚度提升,触发门槛也随之升高,各项参数需要综合权衡。
这套脉冲臂没有把四旋翼改造成飞鸟。它借鉴猛禽捕猎的分工逻辑,本体稳住不动,肢体瞬间出击,碰撞扰动由肢体自身消化。快与稳这一老生常谈的矛盾,不一定永远依靠迭代更复杂的控制算法硬解。有时一根可以储能、能够形变的柔性杆,就能分担控制系统的压力。
放在整个移动机器人行业来看,这也是一个值得留意的信号。行业长期习惯用更强算力、更密闭环去对抗环境扰动,而形态智能提供了另一条路线——把一部分感知、容错、动力学调节能力下沉到机构本身。
对空中作业、移动抓取这类算力、载荷、续航都高度受限的平台来说,结构先一步“懂容错”,往往比无限堆控制器性能更务实。
来源:机器人大讲堂