

“ 一种叫做腹侧凹槽纤维(F-VGB)的新型气动驱动器。
软体机器人领域里,气动驱动是最成熟、落地潜力最高的路线之一。
从我们熟悉的柔性夹爪、可穿戴外骨骼,到管道爬行机器人、医疗介入器械,绝大多数样机都依赖硅胶气腔、编织网约束的人工肌肉。
但长期以来,这条路线有一个很难绕开的矛盾,想要多种复杂运动,就要做多腔室、多通道、多阀门;通道一多,重量和功耗都会跟着上去,小型化、轻量化、无电控化就变得非常困难。
简单来说,传统气动软体驱动器的底层逻辑是,一个气路,对应一种基础运动。弯曲、扭转、伸长、收缩,每一种形变往往要独立气腔去驱动。如果想要一根驱动器在不同充气量下自动切换不同运动模式,常规方案几乎做不到。气压和形变之间是单调对应的,压力上去,形变只会沿着预设方向持续放大,不会自发 “换动作”。
学术界尝试了各种方法解决这些问题,闭环压力反馈、电磁阀阵列、机器学习模型……但都没有从根本上改变"以压力为控制变量"的思路。
能不能换个思路?
近日,新加坡国立大学 Tural Khudiyev 团队这篇发表在《Science Advances》的工作,给出了一套完全不一样的解法。
研究团队设计了一种仿生腹槽纤维(f-VGB),不需要多腔并联、不需要复杂编织层,依靠单根带不对称凹槽的中空纤维,只输入一路气压,就可以根据充气体积的变化,自动切换多种预设形变轨迹。它把 “运动编程” 从阀控电路,转移到了纤维本体的几何结构上,也就是文章标题所说的:volume-programmable,由充气体积本身来编程驱动行为。
01.
传统气动驱动器的天花板:压力单调,形变单一
主流气动软体驱动器分为两大类。
一类是气动网络驱动器(Pneu-Net),在硅胶内部雕刻独立气腔,气腔一侧壁厚更薄,充气后薄壁优先膨胀,带动整体弯曲。它的优势是制作简单、弯曲力矩大;短板是形变模式在制造完成后基本固定,充气越多弯得越大,很难在同一根驱动器上,低压弯曲、高压又变成扭转或者收缩。想要复合运动,只能把好几段不同方向的 Pneu-Net 串联,每一段单独配气管和电磁阀。
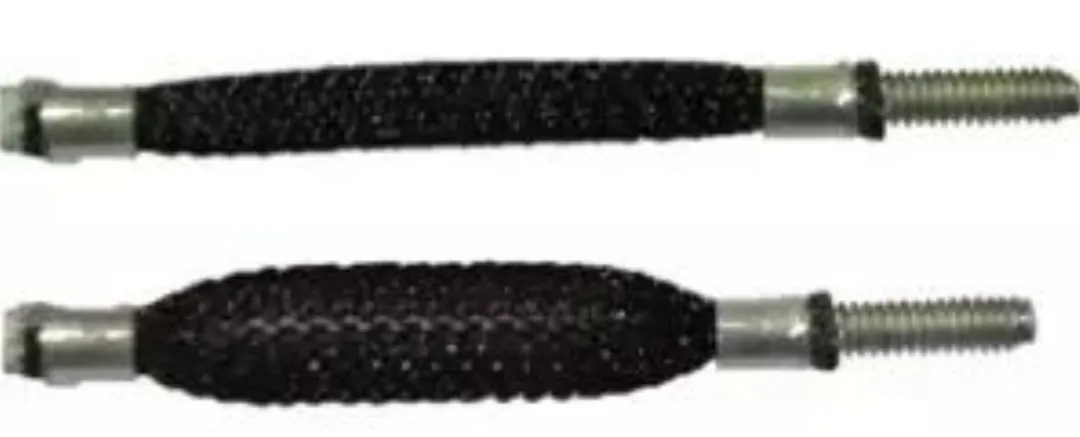
另一类是 McKibben 气动人工肌肉,橡胶内管外面包裹螺旋编织纤维网。编织角决定了基础行为:小于临界角充气收缩,大于临界角充气伸长。它响应快、力密度不错,但同样是 “一结构一模式”,编织角度确定之后,整个压力区间内的运动形式不会发生切换。
过去几年,行业尝试过梯度模量材料、分段异构结构、形状记忆材料复合、柔性流体逻辑阀等方案。但梯度材料制备门槛高,批次一致性差;分段异构本质上还是多个驱动单元拼接,管路数量没有减少;柔性流体逻辑阀又会引入额外的流阻、迟滞,稳定性很难控制。
所以,软体机器人领域一直期待一种单通道、单腔体、原生多模态的驱动单元:一根线一样的驱动器,只有一根进气管,随着充气量从小到大,自动走完一套预设动作序列。这正是腹槽纤维瞄准的目标。
02.
仿生腹槽纤维:不对称凹槽,藏着形变切换的开关
这项工作的核心是一种叫做"腹侧凹槽纤维"(F-VGB )的新型气动驱动器。所谓"腹侧",就是朝向物体底面的那一侧;"凹槽",就是在纤维这一面开出一条纵向的沟槽。
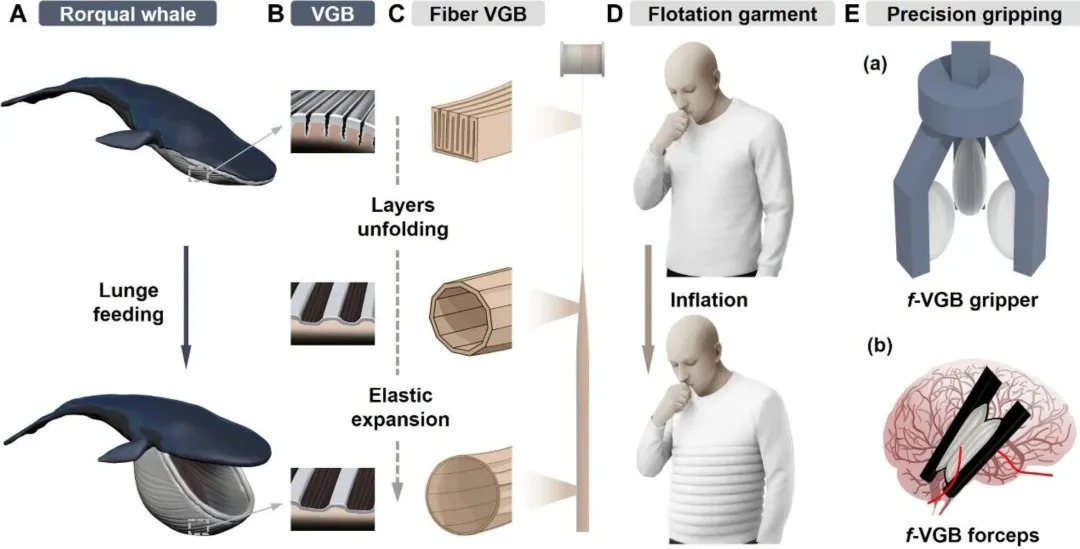
F-VGB 的核心灵感,来自海洋里的须鲸。
须鲸高速冲刺摄食时,一口能吞入相当于自身体积的海水,却不需要极高的口腔内压。奥秘就在腹部的腹沟组织:吞食过程中,腹沟的褶皱先依次展开,释放出预存的几何容积,待沟槽完全展平后,组织才进入弹性拉伸阶段。通过 “先几何展开、后材料拉伸” 的两阶段机制,须鲸以极低的能量代价,实现了巨量体积的快速容纳。
研究团队把这个思路抽象成一个极简结构。
纤维主体为中空结构,内壁沿轴向预制了数十层规整的微褶皱;充气膨胀同样分为两个核心阶段:
1. 褶皱展开阶段:低压下内部微褶皱依次打开,快速释放预存的几何体积。这个阶段几乎不需要拉伸基体材料,因此启动压力极低,形变由几何结构主导;
2. 弹性膨胀阶段:褶皱完全展平后,随气压升高,管壁材料进入弹性形变阶段,直径继续平稳增长。
这两种机制共同决定纤维的最终变形范围。
论文以初始截面 1 mm、40 层褶皱的 f-VGB 样品为例,将完整充气膨胀过程分为三个阶段,对应明确的压力-直径响应规律:
1. 褶皱展开段:内压达到约 0.8 kPa 时,微褶皱开始依次展开,截面积随充气量快速提升,是实现低压大形变的核心区间。
2. 弹性膨胀段:褶皱完全展平后进入均匀弹性形变区间,压力升至 11.7 kPa 时,纤维直径达到 20.8 mm,该区间内形变完全可逆,压力 - 直径关系平稳。
3. 塑性失稳段:压力继续升高后,管壁进入塑性变形区,约 13 kPa 时开始出现局部鼓包失稳,最终伴随管壁破裂失效。
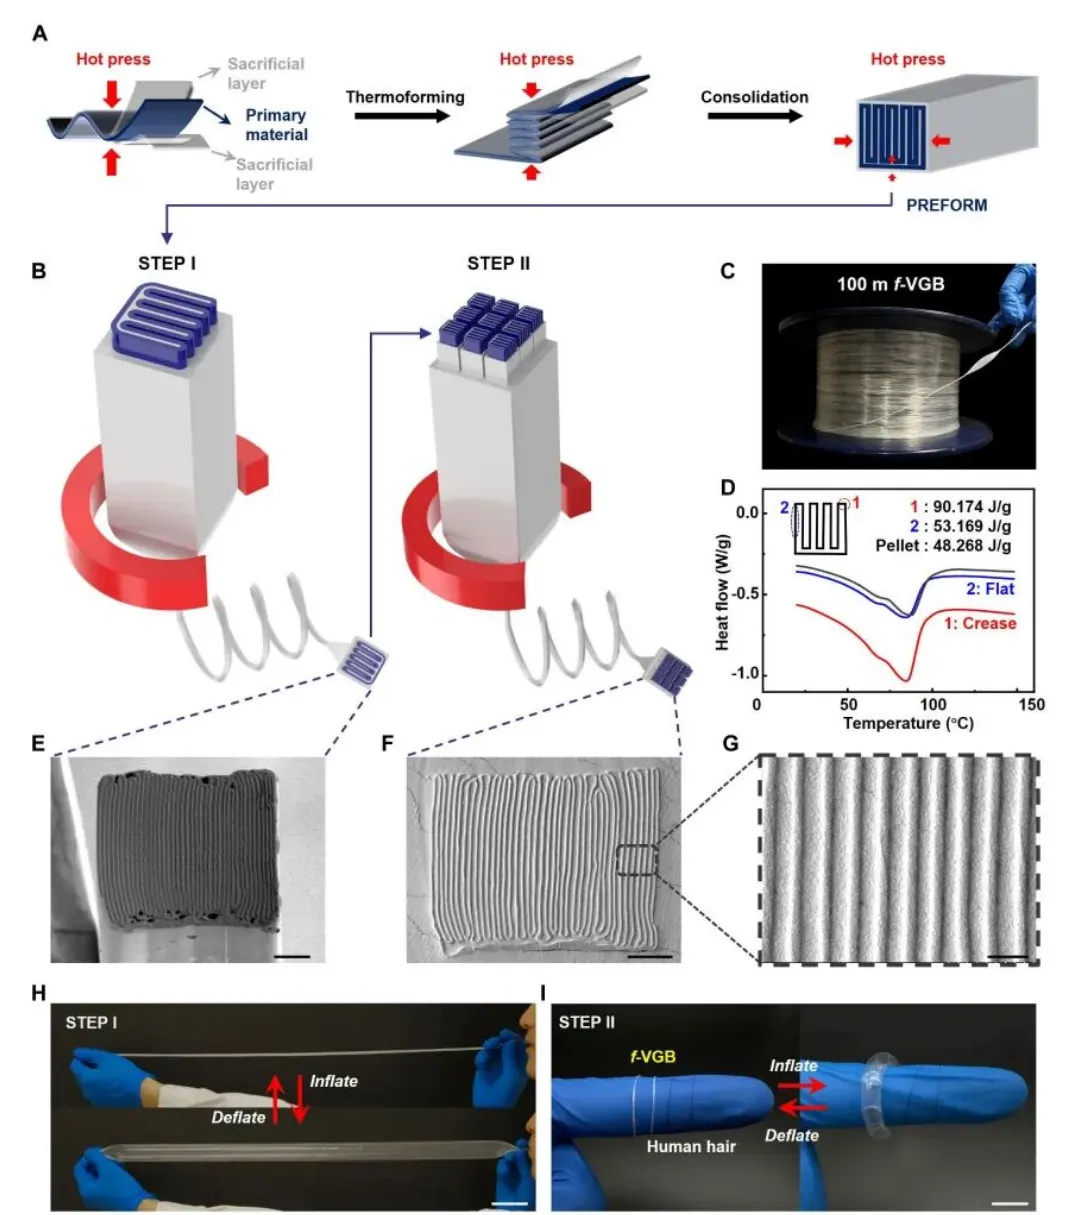
制备上,f-VGB 选用半结晶热塑性弹性体 ECOC 作为基材。
团队先将宏观薄膜热压、折叠,做成多层褶皱预制体;再通过两步热拉丝工艺,把毫米级预制结构连续缩小至数百微米,同时完整保留内部褶皱。拉丝过程中,聚合物链取向与微晶结构锁定了折叠形态,相当于把褶皱几何 “记忆” 在材料内部;去除牺牲层后,即可得到单一 ECOC 材质的中空多褶皱纤维。
热分析结果显示,折痕区域相比平整区域储存了更多取向应力与残余应变能。充气时,这些预编程褶皱优先次第张开,快速释放容积,不必直接强行拉伸基体材料。撤去气压,结构可以自主回折复原;如果高压造成塑性形变,还可以用约 50℃热水触发形状记忆,让纤维回归初始几何形态。
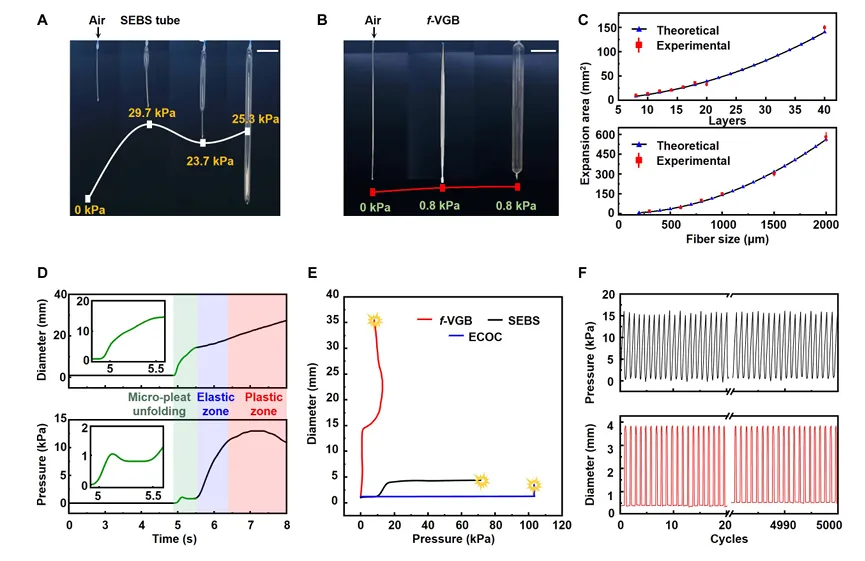
在褶皱展开+弹性膨胀的可逆工作窗口内,这款 40 层褶皱样品的截面积可逆扩张倍率超过 400 倍,直径扩张比约 20 倍。作为对照,相同初始尺寸的 SEBS 弹性管、纯 ECOC 弹性管,弹性直径扩张比仅分别为1.5 倍、1.1倍;同时,f-VGB 褶皱展开的启动压力,比同尺寸传统弹性管降低 30 倍以上。
和常规弹性管相比,f-VGB 最突出的特点是弱尺度依赖性。传统弹性管的鼓包临界压力会随管径缩小而急剧上升;而 f-VGB 的初始展开压力主要由预先折叠的几何结构决定,尺寸缩小带来的压力增幅远小于传统方案,为百微米级微型驱动器实现低压驱动提供了可行路线。
03.
制造简单,可连续纺丝,适合做软体织物机器人
除了机理新颖,这项工作一个很务实的优势,是制造路径足够简单,具备规模化潜力。
腹槽纤维可以通过熔融纺丝或者挤出成型连续制备,直接拉出长纤维,而不是像硅胶驱动器那样一个个开模浇筑、手工封边。
我们现在看到的软体织物,大多是把独立的气动肌肉缝进布料里,每一根都要单独接气管,布线繁琐。如果换成这种腹槽纤维,纤维本身既是驱动单元,也是织物纱线。编织成柔性织物之后,整片织物只需要少数几路气源,不同位置的纤维随着充气量依次切换弯曲、扭转、伸长,实现整片布料的连续形态变化,而不是一堆独立驱动单元的简单拼接。
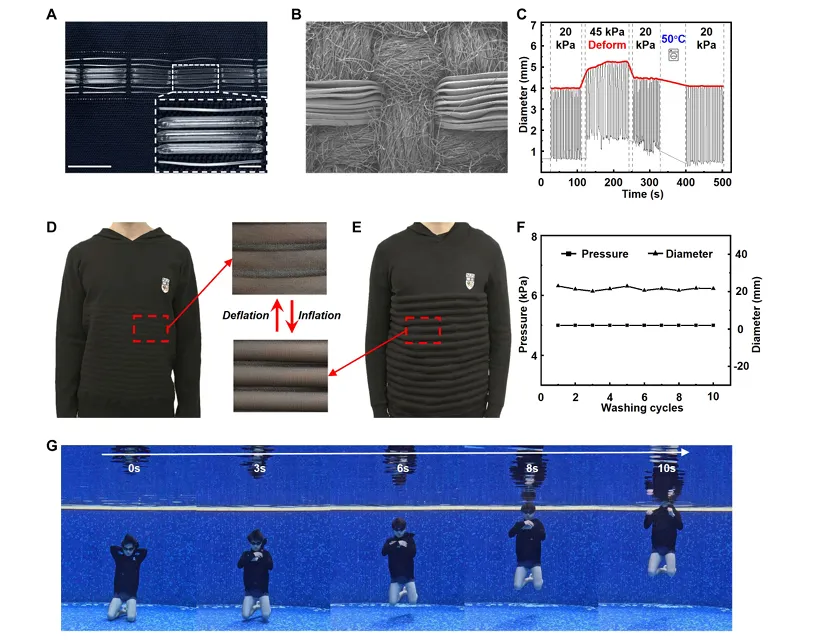
团队已经拉出百米长、截面 300 微米的连续纤维,还有细到能绕在手指上、200 微米规格的样品。这说明它是一套跨尺度通用方案,既能往微尺寸走,也能做成长行程、大尺寸的连续驱动结构。
论文里展示了多个验证样机。最直观的是单纤维序列形变演示:同一根纤维,匀速充气,摄像机记录下从平直→单向弯曲→螺旋扭转→轴向伸长的完整过程,形变切换平滑、可逆,放气之后回到初始状态,循环稳定性良好。
团队还把多根腹槽纤维组合,做成了小型柔性夹持器。和传统多腔夹爪不同,这套夹持器可以通过控制充气体积,实现 “先弯曲包裹物体,再轻微扭转增加摩擦力,最后整体微调姿态” 的连续抓取流程,只用一路供气,配合简单的流量控制就能完成一套抓取动作。
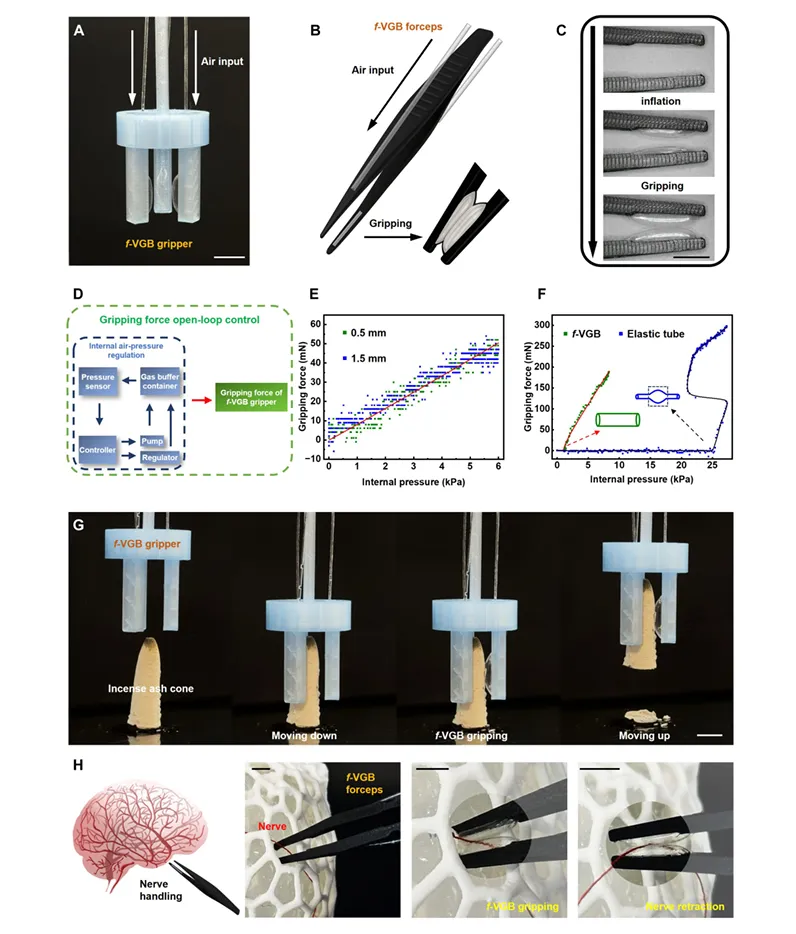
论文还展示了几个有代表性的应用场景,勾勒出这项技术的潜在落地方向。
1. 可穿戴康复设备
把纤维缝入织物中,做成手套或袖套。不同气腔充入不同体积的空气,就能引导手指按特定顺序弯曲。相比电机驱动的康复手套,气动纤维更轻、更安静、穿戴更舒适。而体积控制的一致性,意味着每次康复训练的动作幅度都是标准化的,便于评估疗效。
2. 微创手术工具
纤维直径不到2毫米,可以经自然腔道或微小切口进入人体。腹侧凹槽结构让它像一条小蛇一样定向弯曲,穿过弯曲的血管或消化道。医生通过控制注入空气的体积来精确控制尖端的方向和位置。
3. 纺织机器人(Robotic Textiles)
团队此前已经在 Nature 上发表了可触摸显示的 garment GUI(智能衣物界面)。如果把这种气动驱动纤维和电子纤维织在同一块织物里,布料就同时具备了"感知"和"动作"的能力——可以实现主动按压反馈、肌肉电刺激辅助、甚至衣服本身的形态变化,比如自动收紧、鼓起气囊保暖。
04.
结语
很多人对软体机器人的印象,停留在 “软软的、能弯”。但真正走向实用,软体驱动器需要的是时序能力:什么时候弯、什么时候扭、什么时候伸长,形成一套有先后顺序的动作。
这根仿生腹槽纤维,用一个非常朴素的不对称凹槽结构,证明了单腔气动驱动不一定只能有一种形变模式。依靠弹性结构的多级屈曲失稳,可以把动作序列雕刻在驱动器本体,用充气体积作为唯一的控制输入,实现原生多模态驱动。
它给整个领域打开了新的设计范式,驱动的可编程,未必都要靠阀和电路,几何本身就是一种编程语言。
后续的方向也很清晰,优化材料配方提升力密度和循环寿命;建立面向工程的参数化设计工具,让设计师直接输入想要的形变序列,自动生成槽型截面;把腹槽纤维和传感纤维集成,做成自带形变感知的闭环驱动纱线。当一根根这样的可编程纤维被织在一起,未来的主动软体织物、柔性机器人,或许会拥有我们现在难以想象的流畅、连续、自适应的形变能力。
来源:机器人大讲堂