
资讯详情

行业资讯
麻省理工开发仿生软体肠镜机器人 资讯 author

麻省理工开发仿生软体肠镜机器人

1
EurekAlert
2026-10-28
麻省理工学院开发蛇形软体肠镜机器人,通过多腔气动执行器和折纸结构增强附着与转向,已在动物实验中完成成像、给药和活检演示。 麻省理工学院工程师开发了一种仿生软体肠镜机器人,用于在难以到达的小肠内进行成像、给药、活检和小型息肉处理。研究发表于《Science Robotics》。 机器人受蛇类运动启发,管状本体内部设有四腔气动执行器,通过不同充气组合实现伸展和多方向弯曲。头尾部锚定气囊交替膨胀,推动机器人向前移动。 锚定气囊外层采用折纸式切割套筒,拉伸时会形成立体针状结构,像蛇鳞一样在湿滑黏膜上增加摩擦,同时

麻省理工学院开发蛇形软体肠镜机器人,通过多腔气动执行器和折纸结构增强附着与转向,已在动物实验中完成成像、给药和活检演示。

麻省理工学院工程师开发了一种仿生软体肠镜机器人,用于在难以到达的小肠内进行成像、给药、活检和小型息肉处理。研究发表于《Science Robotics》。

机器人受蛇类运动启发,管状本体内部设有四腔气动执行器,通过不同充气组合实现伸展和多方向弯曲。头尾部锚定气囊交替膨胀,推动机器人向前移动。

锚定气囊外层采用折纸式切割套筒,拉伸时会形成立体针状结构,像蛇鳞一样在湿滑黏膜上增加摩擦,同时避免过度拉伸小肠组织。

系统包含摄像头、药物喷洒器和用于夹取组织或移除息肉的工具。在动物实验中,机器人可在小肠内移动约6.5英尺,并完成给药、活检和成像演示。团队将继续改进导航并拓展应用。

相关图像与媒体
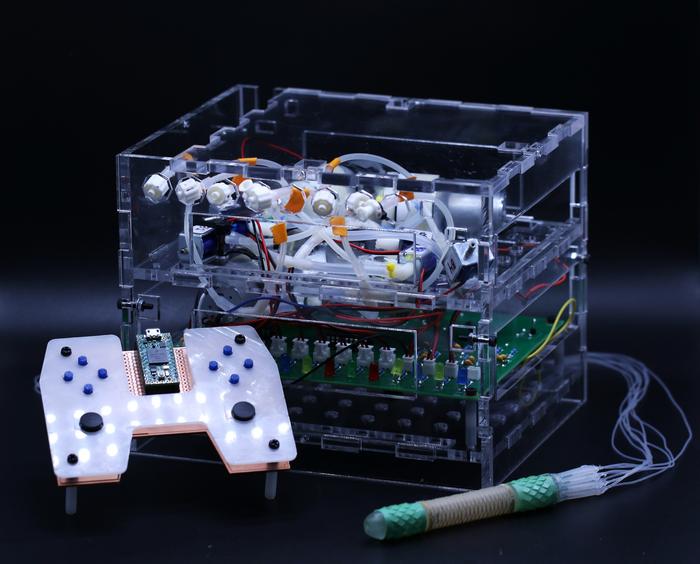
Robotic enteroscope system

来源:EurekAlert

分享0
Shopping Cart
0 new
购物车

当前购物车数量由 Destoon 实时读取

Cart Items
0
打开购物车时加载商品清单
Go to shopping cart 我的订单