

2026年,协作机器人市场出现了一个显著变化:30kg及以上负载产品开始密集进入主流企业的产品矩阵。据高工机器人不完全统计,仅今年以来,ABB、遨博智能、华沿机器人、节卡机器人、安川电机、台达、川崎机器人等企业相继推出30kg以上负载的协作机器人新品。重载协作机器人正在从少数厂商的尝试,变成多个品牌的集中布局。
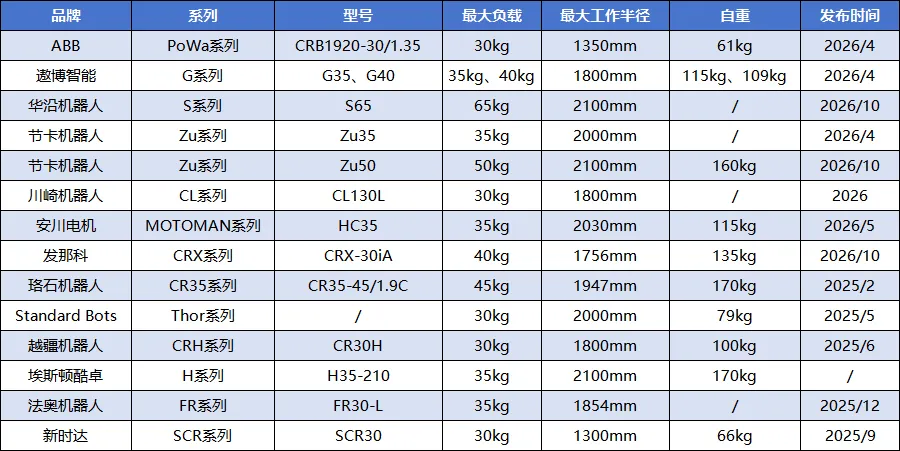
从供给端看,中低负载市场竞争加剧,正在推动企业向更高负载区间拓展。在检测、装配、螺丝锁付和简单上下料等应用中,不同品牌产品的基础功能已逐渐趋同,价格竞争持续加剧。而重载协作机器人对关节扭矩、结构刚性、热管理和安全系统要求更高,能够帮助厂商进入技术壁垒和项目价值更高的应用区间。
在应用端,推动产品集中发布的直接力量来自“码垛”。码垛看似标准化程度高,实际场景中却存在大量传统自动化难以覆盖的长尾项目。例如仓储物流企业经常面临SKU变化频繁、产线空间有限、码垛位置调整以及淡旺季产能波动等问题。传统码垛机器人改线成本高,部署灵活的协作机器人正好补上这块空白。
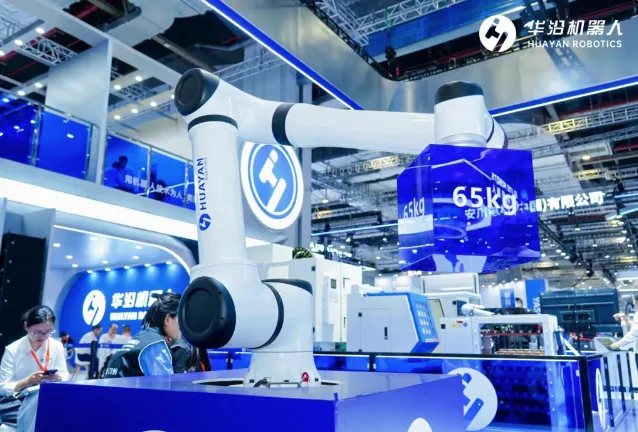
图片来源:华沿机器人
具体来看,一个装载了15-20kg物品的纸箱,加上大尺寸真空吸盘、夹爪等末端工具,机器人需要承载的重量很容易超过25kg,再留出加减速和安全余量,30kg负载就成了起步配置。因此只有负载达到30kg以上,才算拿到中大重量码垛市场的入场券,可进一步覆盖粮油、饮料、化工原料等应用。
另一个促进重载协作机器人加快发布的原因,来自企业具身业务的发展。各大协作机器人企业纷纷发布人形力控臂和具身智能机器人产品,在“具身进厂干活”的趋势下,都开始卷单臂负载。因为进入工厂之后,具身智能机器人接手的大多是料箱转运、拆码垛、产线供料这类重体力活,单臂负载的大小直接决定了它们能否胜任这些工作。
协作机器人企业在重载关节、驱动和安全控制上的积累,可以平移到具身产品中;具身产品放量之后,又会反过来摊薄重载关节的研发和制造成本。两条业务线相互支撑,也让厂商更愿意在重载协作机器人上持续投入。
从“举得起”走向“跑得快”
轻量化与高速化同步推进
在走向高负载的路上,一些企业选择了工业协作机器人的设计方向,借助工业机器人的结构设计把负载做得更高,比如华盛控HX6系列协作机器人将最高负载做到了80kg,发那科的CR-35iB协作机器人最高负载可达50kg等。
部分企业则继续发挥协作机器人简易部署和柔性换产的优势,选择推进协作机器人的轻量化。高工机器人注意到,从去年开始,协作机器人厂商开始更加重视负载自重比,在今年发布的新品中,减重成了主旋律。
比如遨博智能此前就推出了35kg负载的协作机器人iS35,但今年发布的G35在保证35kg负载的前提下,自重相比iS35减少了1/3,而且臂展依然维持在2100mm。节卡机器人今年在工博会发布的Zu50协作机器人自重仅160kg,为同级工业机器人的1/3。
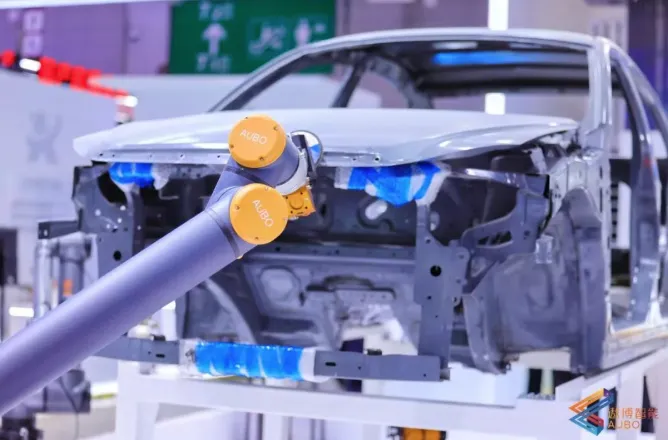
图片来源:遨博智能
重载协作机器人实现“减重”,建立在多个技术环节共同优化之上。一方面,企业通过关节拓扑优化、高强度合金或复合材料,在保证结构刚性的前提下减少冗余重量。另一方面,电机、减速器、制动器和驱动器正在向更高扭矩密度和更高集成度发展。高压伺服平台、高功率密度驱动器和更完善的散热设计,则可以在不大幅增加体积的情况下提高关节输出能力。
越疆机器人披露,CR30H采用拓扑优化关节结构和高强度材料,并通过提高伺服驱动功率密度、减少零部件数量降低本体重量和热负荷;遨博G系列则采用48V、96V驱动平台及永磁制动等设计,在大负载、关节速度和本体重量之间寻找平衡。
在减轻自重之外,重载协作机器人的第二个明显趋势是速度提升。
越疆机器人的CR30H最高关节速度达到300°/s,最大TCP速度达到6m/s,配合HyperMove运动控制算法,CR30H在特定码垛工况下可实现每分钟10箱的节拍。今年发布的遨博G35则进一步将腕部关节最高速度提高至336°/s,最高TCP速度达到6.4m/s,在分拣、码垛和上下料场景中可以做到更高的节拍表现。
从供应链看,大尺寸、大扭矩谐波减速器的系列化供应,也为重载协作机器人的开发提供了更多选型空间。协作机器人关节空间紧凑,对于采用谐波减速器的关节方案而言,负载要往上走,关节谐波减速器就必须在有限外径内承受住更大的扭矩。
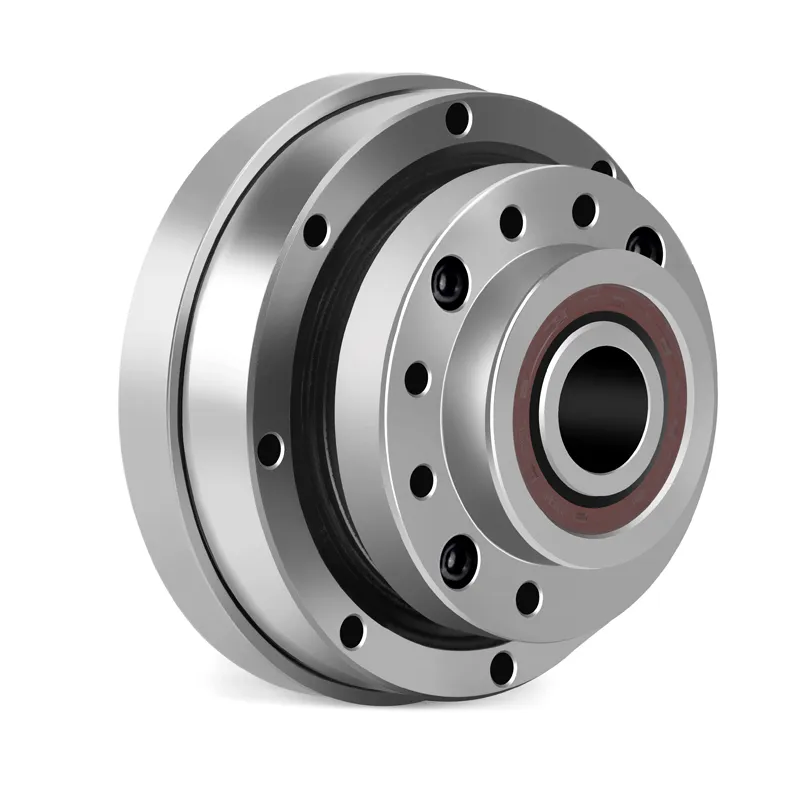
图片来源:来福谐波
谐波减速器企业正在把产品推进到这一区间,比如来福谐波就完成了45、50、58等尺寸段的系列化布局,开始面向50-60kg级负载的协作机器人机型配套。过去工业机器人才是这类大扭矩减速器的主要客户群体,而重载协作机器人则为其带来了新的增量。
负载和速度越高
安全越不能只靠碰撞停止
重载协作机器人越接近传统工业机器人的负载和速度区间,人机协作时的安全风险也就越高。协作机器人携带30kg负载和数公斤末端工具高速运行时,即使机械臂具备碰撞检测能力,发生接触后再停止,也未必能够将伤害控制在可接受范围内。
比如遨博智能就强调,20kg以上负载的非受控运动可能造成严重伤害,实际应用中仍根据风险评估配置安全围栏、光幕或其他防护措施。ABB的PoWa系列,选择用电流环反馈来实现碰撞检测的同时,借助SafeMove这样的解决方案来实现虚拟屏障。
在重载高速应用中,单纯依赖功率和力限制往往不够,往往需要多传感器融合技术来保证安全作业。比如华沿机器人的S系列大负载协作机器人,可搭载激光雷达、电子皮肤等多重安全感知模块,当人员或异物进入机器人工作区域,可主动降速直至停机。
因此,即便这类重载机器人仍被定义为“协作机器人”,也不意味着任何场景下都可以取消安全围栏,需要验证的是包括末端工具、工件和周边设备在内的整套应用系统。对于30kg以上负载的协作机器人,将无接触式安全感知与碰撞检测结合起来,比单纯提高碰撞灵敏度更具现实意义。
写在最后
重载协作机器人并不是传统协作机器人的简单“放大版”,而是正在形成更清晰的产品演进方向:以更高负载覆盖码垛、食品搬运和重型上下料,以轻量化维持灵活部署能力,以更高的末端速度缩小与传统工业机器人的节拍差距,再通过力控、空间感知和功能安全系统控制安全风险。
当越来越多厂商跨过30kg门槛,市场竞争也将从“有没有重载产品”,转向能否跑出更高的节拍、能否保持合理负载自重比,以及能否在真实工况中构建完善的安全方案。对重载协作机器人而言,竞争门槛不只在于额定负载有多大,更在于能否在明确的安全边界内,持续满足实际工况对节拍、稳定性和部署效率的要求。
而这些问题,需要本体企业、核心零部件供应商、集成商与终端用户共同寻找答案。
围绕机器人走进真实产线的技术突破与应用实践,12月15日至16日,高工机器人诚邀产业链同仁莅临「2026(第十三届)高工工业具身智能机器人年会」现场深入交流,从工厂需求出发,探讨本体能力升级、具身智能技术与工艺场景的结合路径,让技术投入转化为客户可衡量的生产价值。
*文章封面为AI配图
来源:高工机器人