
“ 灵巧操作进厂打工,节拍接近人手
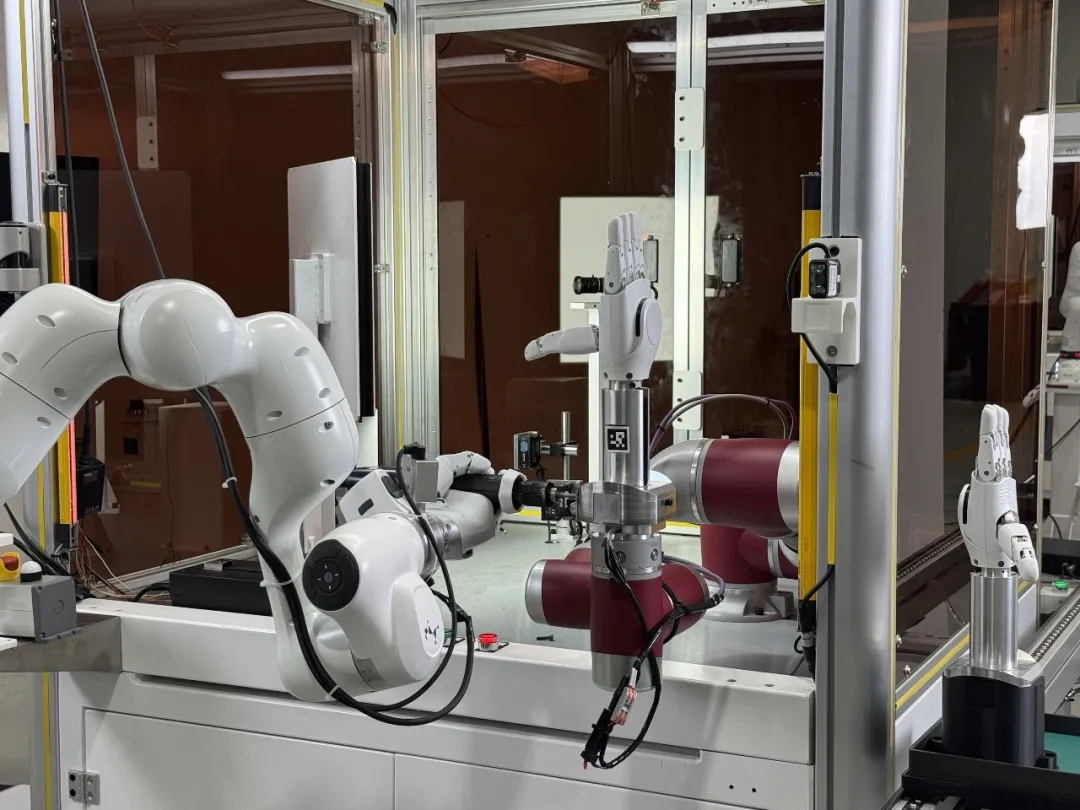
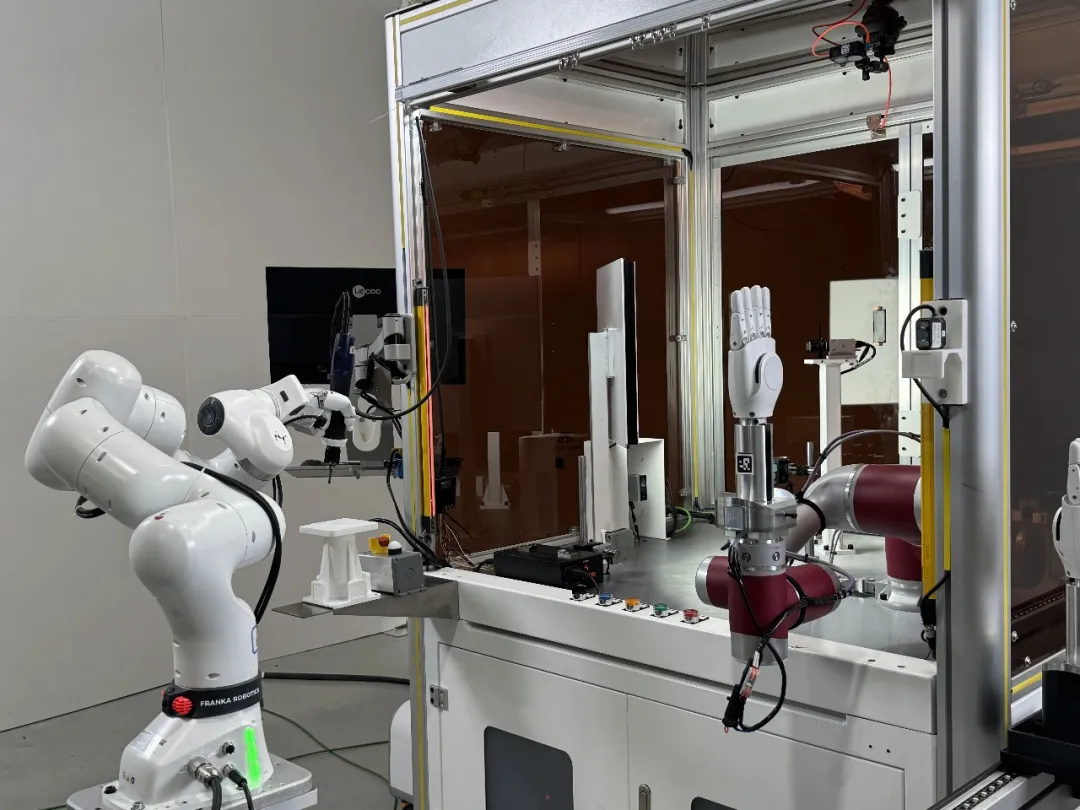
在卧龙希尔的灵巧手性能测试工位上,一只灵巧手要完成的不是一次抓取演示,而是一段72步的长程连续作业。中间任何一步出了偏差,后面的工序都可能跟着失效。
这比发布会上的单点演示枯燥得多,却也真实得多。
在具身智能领域,灵巧手无疑是最拥挤的硬件入口之一。融资热度仍在高位,自由度不断加码,触觉点位越标越密,参数表一年比一年漂亮。
但走进任何一条真实产线,产线主管问的问题都和这些数字无关。能不能连续跑完一个班次,良率能不能稳在产线容忍的区间里,换一种工件时需不需要从零调起。
这些问题,对单纯的灵巧手硬件而言很难回答。高自由度不会自动转化成拧紧一颗螺丝的能力,触觉分辨率也不会自动换算成一次合格的工序交接。行业里,高自由度灵巧手在工业环境下,连续作业寿命往往以周为单位计算。
对于客户“能不能顶岗”的追问,很多方案还接不住。
真正卡脖子的难题,要往上游走,是数据。数据的难处有很多层。最表层的是“量”,真机数据少,采集成本贵且耗时且费人。
更深一层的是“质”,辛辛苦苦采集的数据质量却参差不齐,采得不够真、不够全、不够可用。缺少接触信息的姿态数据,像一出哑剧,模型难以学会关键的手感。更麻烦的是,这种数据进了训练管线之后,要花大量精力去清洗、对齐、补标注,最后喂给模型的,往往已经不是人手当时最自然的那个操作。
通用具身模型需要的训练数据量,与现有高质量存量之间,差着几个数量级。能做漂亮演示的手很多,但能在一套连续生产流程里持续交付合格结果的系统,极少。
这些问题指向的是一个更深层的判断。对于行业而言,灵巧操作真正缺少的是,一套能够让灵巧手能够被训练、被对齐、被持续交付的系统能力。
临界点在智元创新日灵巧操作分论坛上交付的,正是这样一条将本体、数据、模型、部署串成一条可运转的链路。这条链路的关键节点,除已经发布的灵巧手产品矩阵外,包括一款全新的数采手套、一次模型架构的升级,以及一个工厂工位上的部署方案。
01.
工厂部署不关心自由度
先从最硬核的工业部署讲起。
灵巧手进工厂,已不是新话题,但离真正上岗还有相当一段距离。上下料、扫码、拧螺丝、按按钮等一整套流程,拆开看每一项也都不是全新的工业任务,专用夹具和工业机械臂在这些工序上早已证明了效率与可靠性。
当然,单个工序的难度对灵巧手而言也不可小觑,譬如螺丝对位,便需要亚毫米级的精度定位。但真正的考题藏在工序与工序的之间。
前序操作必须为后续步骤提供正确的物理状态,螺丝没有拧紧、工件没有装夹到位,后续的测试工序就会失效;工具反作用力、线缆牵扯、来料公差带来的接触不确定性,不能轻易演变为任务失败;动作完成也不等于工序合格,系统需要判断当前步骤是否真正成功,并在异常发生后决定重试、重新对位还是回退前序步骤。
这也恰恰说明,单点动作的成功率和长流程连续作业的良率,根本是两个量级的问题。
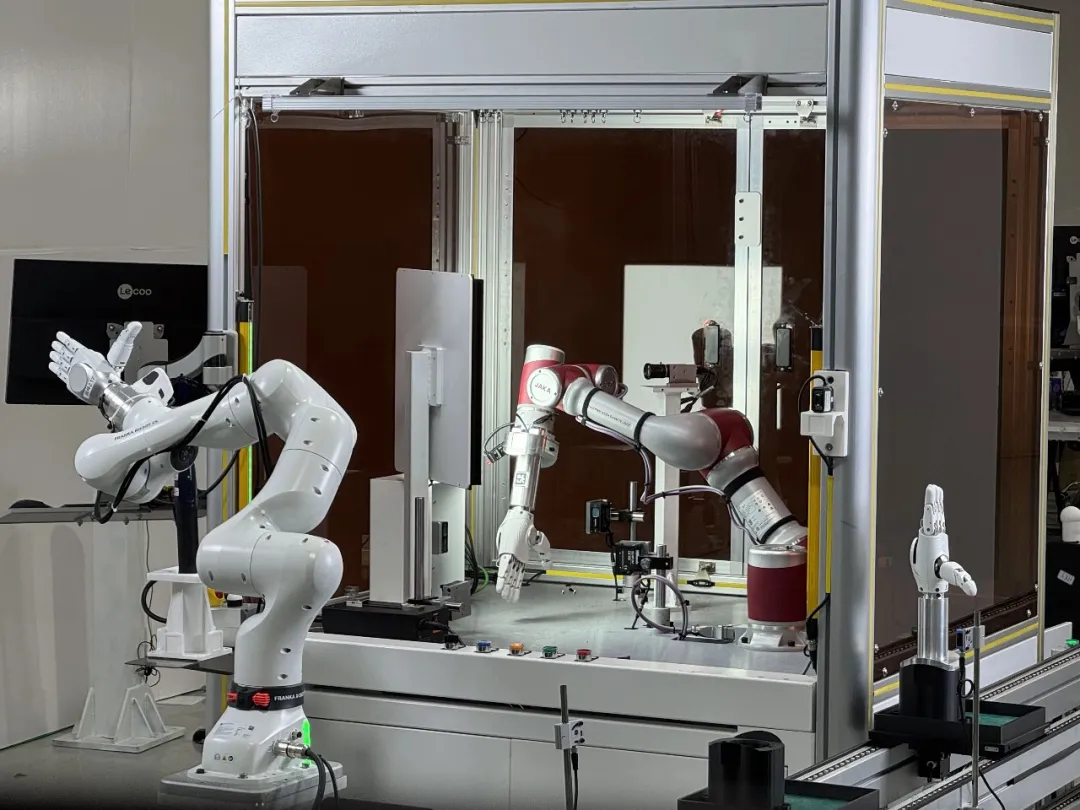
临界点在卧龙希尔工位上率先验证的便是,灵巧手在72步长程操作下连续作业的能力。其公布的数据显示,成功率98%,灵巧手全自主约8.5分钟(人工约8分钟,节拍几乎1:1对标),不间断作业可达8小时以上,对标人工单班。更关键的是,这些成果是由真机强化学习策略实现的,比遥操作更稳定、更快,临界点给到的平均快2-3倍。
这组数字,将灵巧手的评估口径从“动作合格”拉到了“工序合格”,放到了工业界真正的评估标尺上,能够和人工工位在同一张表上进行比较。
当然,这些数据只是可观测、可归因、可优化的工程起点。行业里对人形机器人进厂的实际门槛共识是成功率99%以上、节拍不能拖产线后腿。一个工位的98%,不等于规模化部署的通行证。从单点验证到多工位复制,中间还隔着技能复用、现场调试成本、不同工况下的表现一致性这些更难的题目。
此次部署,既是对方案工业适配性的实打实校验,也让临界点摸透了长流程连续作业的能力边界与优化方向。毕竟,在工业场景里,确定性才是唯一的产品。临界点方面表示,预计年内会并线上岗。

与此同时,临界点OmniHand 3已在长隆乐园运行满一个月,从夹豆、搭积木到乒乓球、冰壶、猜拳、扭气球,任务列表还在增加。工业场景与商业场景的两次部署,放在一起构成了临界点灵巧手部署能力的全貌,前者证明连续作业能力,后者验证交互鲁棒性。
02.
数据飞轮的“冷启动焦虑”:为什么一副手套比一只手更难定义
所有关于部署的追问,最终都会汇向数据这一上游。
当前具身数据供给的结构性尴尬在于,精度最高的真机遥操作受限于设备和人力,产能天花板清晰可见;成本最低的第一视角数据规模化潜力最大,但厘米级的空间误差使其长期被锁定在预训练阶段,后训练仍需真机或UMI补充精度。
两者之间留出了一块关键的中间地带:有没有一种数据,既具备接近人类自然操作的采集效率,又能在精度和模态完整性上直接支撑后训练甚至真机复现。
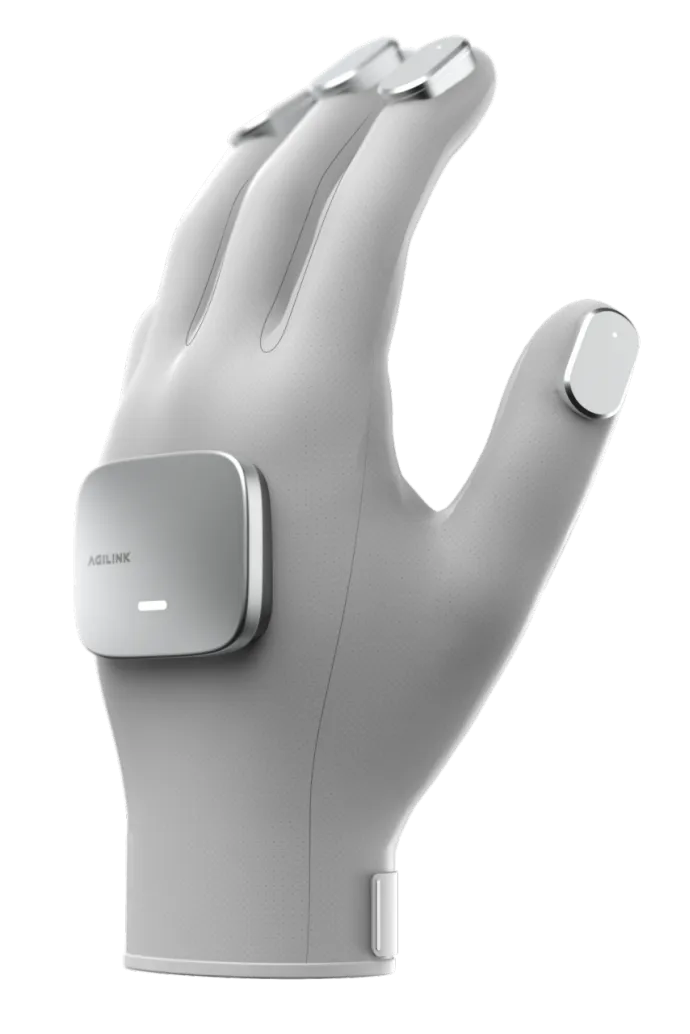
OmniGlove Pro的工程选择,对准的正是这块中间地带。EMF磁场定位加IMU融合,把手部位姿的典型精度拉到1毫米以内、姿态精度1.5度以内,并且针对金属工具、铁质工作台这类真实工业环境中做了抗磁优化;全掌746个触觉点位、17个区域,覆盖指尖、指腹和掌面,量程0到20N、分辨率0.1N,与位姿数据严格时间对齐。
这些参数叠加起来指向的,是一种数据品控前置的思路。把同源时钟、抗磁算法、弯折区避让、滑移检测这些工程细节做进传感器设计里,让采集回来的数据在源头就具备可训练性,而不是把清洗、对齐、降噪的负担留给下游。采回来的是资产还是库存,差别往往就在这里。
得益于高精度位姿和全手高质量触觉,手套采到的数据同时携带准确的手部姿态、人类抓取的接触意图、以及操作过程中的真实手感。
临界点强调,这是真正的“真机Ready”Ego数据:依赖高精度EMF定位和全手触觉,能够快速生成人手与真机的高精度对齐数据对。这就是说,人类演示的任务,在机器人身上直接回放一遍,就能完成一模一样的操作。人手怎么抓取,机器人就怎么抓取,动作实现精准对齐。这种高精度对齐的“人手-真机”数据对,价值在于极强的向下兼容性:往上看,它可以直接喂给预训练基模,用人类积累的物理先验,拉高模型的泛化起点;往下看,它能直接切入后训练,针对具体工序做定向开发。更关键的是,不需要把真机搬到现场去辛苦地遥操作采数据,省去了极大的部署成本。
更关键的是,手套与OmniHand全系灵巧手原生适配,触觉技术方案同源,开箱即可搭建遥操链路。这一设计直接压缩了embodied gap。人手和机手之间那道让数据迁移成本高企的鸿沟,在硬件设计阶段就被预先缝合了。
行业里对手套类产品的普遍抱怨是“采完数据还要花大力气跨本体对齐”,而跨本体对齐的难度,恰恰取决于采和用这两端在设计之初是不是一家人。
2026年的数采工具赛道已经出现多路玩家,OmniGlove Pro的差异化位置很清晰,它是当前量产方案中,行业唯一把EMF、IMU与全掌触觉集成进量产数采手套的产品,并且发布即交付的产品。
03.
DUET 2.0的分与合,不是所有任务都值得全栈耦合
数据定义了模型的上限,但架构决定模型能不能在真实接触中兑现这个上限。临界点同步升级的DUET 2.0,提供了一个值得拆解的视角。
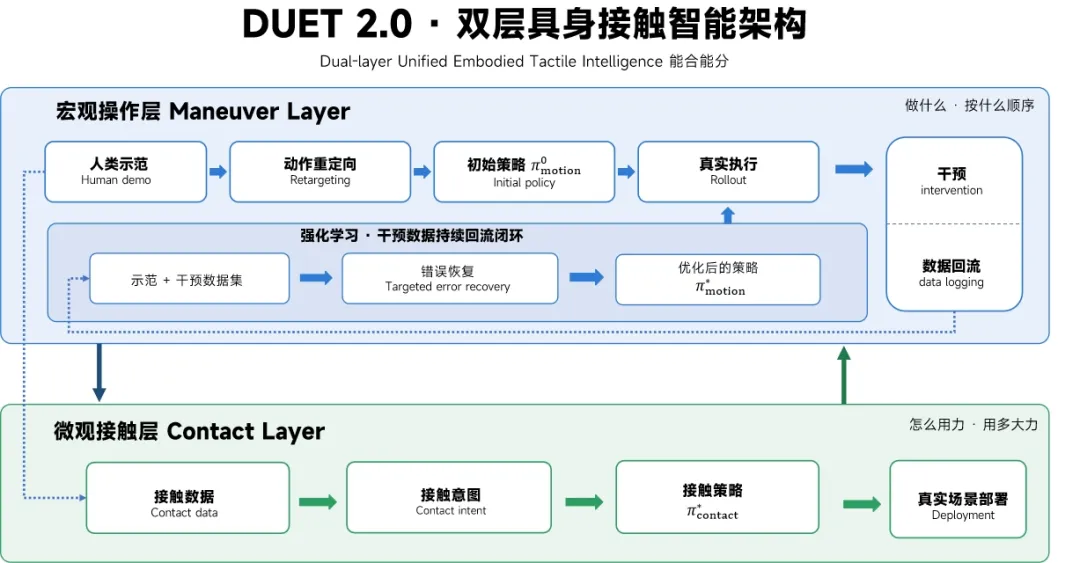
其核心是双层解耦。上层宏观操作层负责“去哪里、按什么顺序做”,解决任务级动作生成和全局决策;下层微观接触层基于真实触觉,负责“怎么用力、接触过程中怎么调”,做自适应精细力控。
两层耦合时,宏观意图向下传导、微观触觉向上反馈,决策与执行同步优化;两层分开时,上层可以独立支持不同手型的运动生成,下层可以依靠触觉自主闭环,即便上层指令的颗粒度很粗,下层也能在接触阶段做容错和修正。
这个架构回应的是灵巧操作领域一个长期存在的结构性矛盾。高层的任务规划模型和底层的力控策略,往往在不同的时间尺度、不同的数据分布上工作。把两者强行压进一个端到端模型,在演示场景里可以靠数据拟合掩盖问题,但到了长流程工业任务中,上层的一个粗颗粒度决策就可能让下层陷入无法靠视觉补救的接触状态。
DUET 2.0选择“能合能分”,本质上是承认灵巧操作不是一个单一策略问题,而是一个多层级、多时间尺度的控制问题,然后用架构的灵活性去换取工程上的容错空间。
04.
全链路的赌注,不在发布会
把临界点这次的发布放在一起看,系统逻辑是清楚的。
本体端是OmniHand 3、3 Lite、3 Ultra、OmniPicker灵巧手系列产品组成的梯度矩阵,让客户“不为用不到的性能买单”;数据端是OmniGlove手套矩阵,基础版覆盖位姿采集与遥操,Pro版覆盖in the wild多模态数采;算法端是DUET 2.0;部署端是卧龙工业工位和长隆商业场景两个验证样本。
这四个环节单独看,每个都有企业在做。但“示范采集—算法训练—真实部署—数据回流”这条飞轮能在一个系统里闭环转起来的,凤毛麟角。
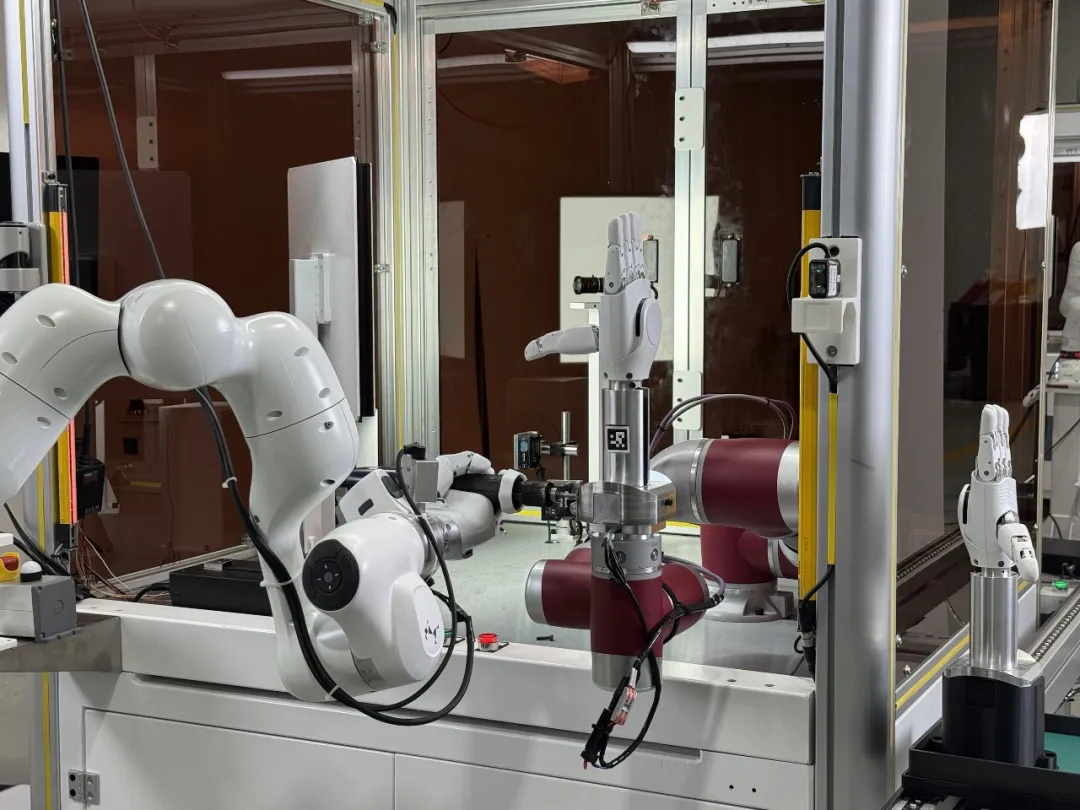
手套以可控成本产出真机ready的触觉加位姿数据,数据进入预训练提升基模的操作先验、进入后训练做任务定向适配;部署态在真实工位持续运行,回流的失败轨迹和干预数据反过来暴露模型的接触盲区;本体梯度矩阵用不同的自由度和成本档位,匹配从科研到工业的多元场景,让飞轮不至于困在单一硬件形态里空转。
硬件不替算法操心数据来源,算法不替部署操心硬件适配,部署不替本体操心迭代方向。这是临界点的底气所在,也是单一硬件厂商很难复刻的部分。
灵巧操作赛道的上半场,大家卷硬件、卷参数、卷发布会;下半场的入场券,则在于部署、交付与订单。
一双手或许能赢下一场发布会,但只有一套系统,才能赢下一个工位。
来源:机器人大讲堂