

“ 仿生梯度网格,打造均衡柔性触觉皮肤。
看得清,却摸不准,这是当下人形机器人最核心的短板之一。
我们人类伸手拿东西,不需要盯着手看,指尖触觉就会告诉我们该用多大的力气。但对于人形机器人来说,这种与生俱来的能力,至今仍是一道难题。
视觉可以定位物体,却感知不到软硬、分辨不出轻重。针对该痛点,过去行业主流的破局思路,都是在传感功能层本身做改造。近日,中国科学技术大学工程科学学院人形机器人研究院牵头,联合新南威尔士大学、苏州大学、伍伦贡大学、西北工业大学研究团队,跳出了材料改良的固有思维。
他们不去修改凝胶、电极这些核心功能材料,而是在电极与离子凝胶中间,新增一层直写打印的梯度网格夹层,实现渐进式接触调控,同步兼顾高灵敏度与宽线性量程。相关成果发表于机器人权威期刊《Science Advances》。
01.
视觉的局限与触觉的世纪难题
如今的机器人,在大模型的加持下识别物体、规划抓取路径已经不是技术难题。但灵巧手一旦真正接触物理世界,视觉的先天缺陷就会暴露出来。
机械臂会造成自身遮挡,暗光、雾气环境下识别能力大幅下降;更棘手的是,不少外观几乎一模一样的硅胶弹性体,实际软硬完全不同,这种力学上的差异,摄像头完全分辨不出来。
人类靠指尖皮肤解决这个问题。皮下分布的机械感受器,可以把压力、振动、滑动转化为神经信号,我们捏鸡蛋、拧瓶盖,都依靠触觉反馈实时调节握力。想要人形机器人实现灵巧的物理交互,一套高性能的柔性触觉传感器是绕不开的硬件。
但柔性触觉领域一直深陷 “不可能三角” 困境。灵敏度、线性量程、线性度三项核心指标相互掣肘,很难同时拉满。
离电压力传感器是当下极具潜力的技术路线,依托离子水凝胶与电极之间的纳米双电层效应,天生拥有高灵敏度。但它有一个致命缺陷:接触面积一旦饱和,信号很快走平,压力稍大就失去分辨能力。
过往行业的解决方案,大多聚焦改造传感功能层。在水凝胶表面制备复杂微结构、堆叠不同模量的弹性梯度层,虽然可以拓宽量程,但依赖模板、翻模、多层贴合,工艺链条繁琐,大面积阵列制备难度很高。
02.
仿生渐进接触,一层网格模仿指尖感受器分布
为跳出功能层改造带来的工艺枷锁,团队从人类指尖感知机制寻找思路。
人指尖的机械感受器分布并不均匀,中心密度高、向外逐步降低。轻触时中心感受器优先响应;压力增大,实际接触区域向外扩张,外围感受器逐步参与感知,自然兼容微弱触碰和大力按压两种工况。
受这个机制启发,团队选用Dragon Skin 20硅胶,采用直写打印工艺制作梯度网格夹层。网格由三层同心圆环构成,直径4mm、8mm、12mm,线宽100μm,厚度100 μm,孔径由中心向外逐步放大。
网格模量高于离子凝胶。受压时,凝胶被网格边框约束,只能从网孔位置向上鼓起接触上层电极。接触从中心小孔率先启动;压力持续上升,接触区域沿着径向一圈圈向外扩张。有限元仿真和光学观测,都证实了这种渐进式接触行为。
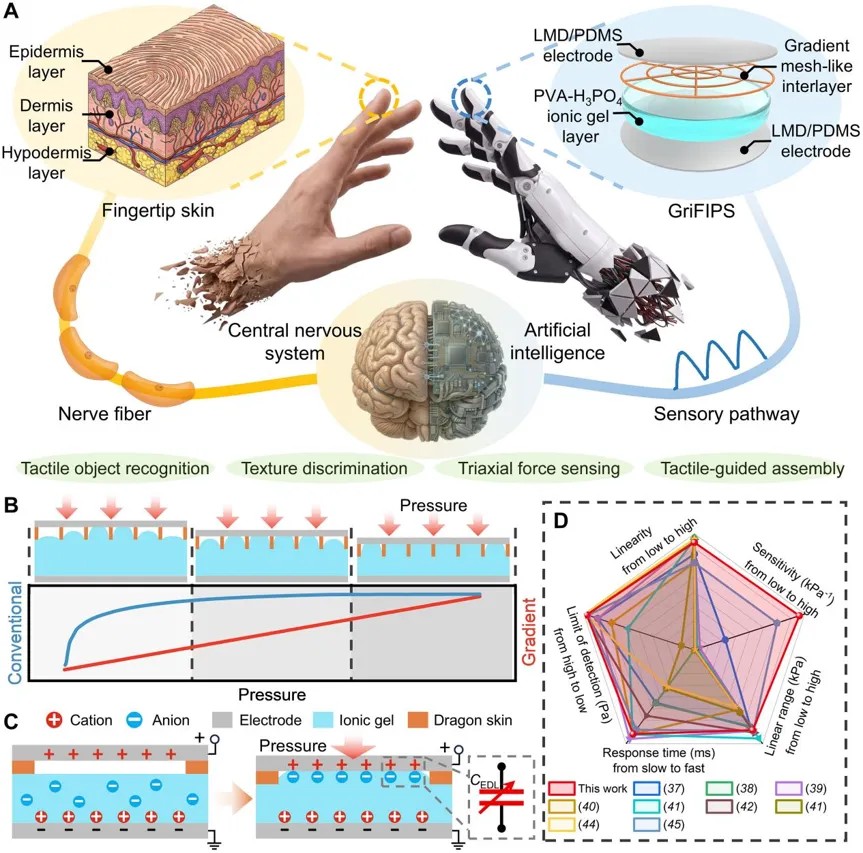
受皮肤机械感受器启发的基于梯度层间的柔性离电压力传感器 (GriFIPS) 的设计和工作原理。
只靠网格的宏观渐进接触,依然不足以抑制双电层饱和。器件的另一关键来自液态金属复合电极。
电极由镓铟液态金属和PDMS复合而成,初始状态绝缘;超声烧结后,金属液滴融合形成导电通路,同时在表面生成微米级粗糙结构。对照实验证明,光滑铜电极信号极易饱和,粗糙液态金属电极可以在宽压力区间维持电容持续变化。
整套器件形成双尺度协同机制。宏观接触范围由梯度网格几何构型调控,微观接触界面依靠电极表面微结构优化,两者协同延缓电容饱和。
经过多组参数对比,中等辐条密度、100μm 厚度网格,实现灵敏度和高压线性响应的最优平衡。
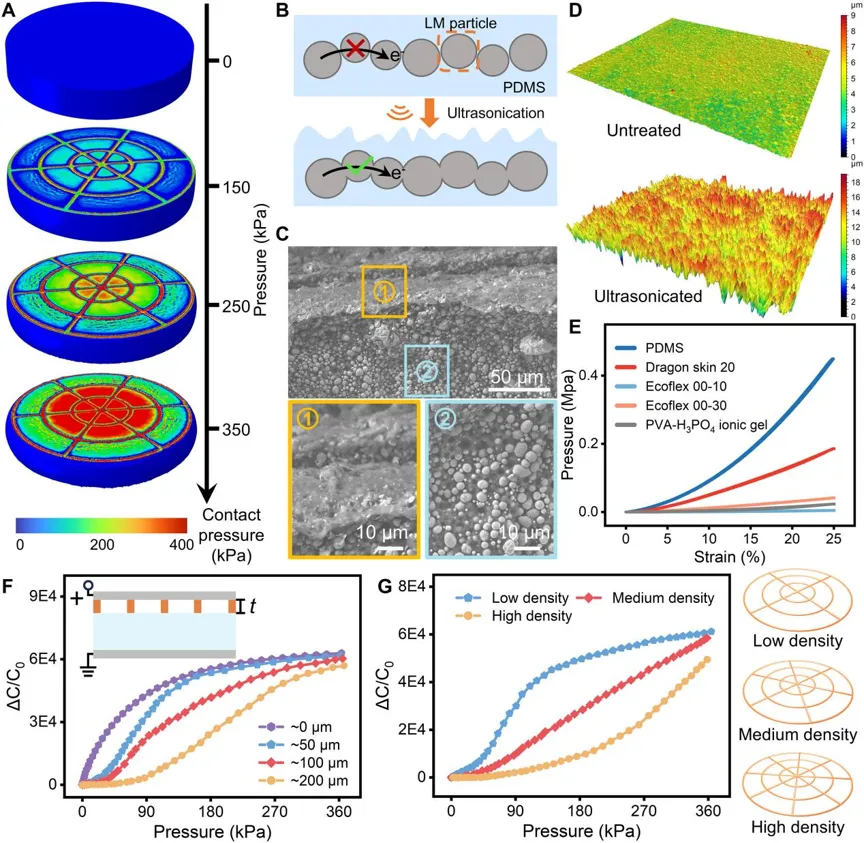
设计原则和材料基础。
03.
瓢虫级微力感知,覆盖人手触觉区间
这套被命名为GriFIPS的传感器,在实验室受控条件下测得核心性能:灵敏度 175.9 kPa⁻¹,线性检测上限约360kPa,拟合区间覆盖至358.2kPa,决定系数 R²=0.997;压力检测下限约 2.1Pa,大致相当于一只瓢虫的重量,响应时间 25ms,恢复时间 50ms。
人手天然触觉感知区间约0.1‑100kPa,该传感器2.1Pa‑360kPa的量程,完整覆盖人体触觉范围,并且留有充足余量。
在机器人实际作业场景,抓取重物、操作工具时,指尖局部压强能够达到数百千帕,充足的高压量程,可以避免大压力下信号直接丢失。
稳定性测试同样给出不错结果。150kPa压力下完成 6000 次循环加载,信号输出保持稳定;累计 2000 次 50% 幅度拉伸循环之后,200kPa 压力下的传感响应和初始状态基本保持一致;5个独立制备的器件,一致性表现良好。
更值得关注的是,即便处于100-300kPa高静态预载之下,传感器依旧可以分辨约40Pa的微小压力波动,微弱信号不会被大基底压力掩盖。
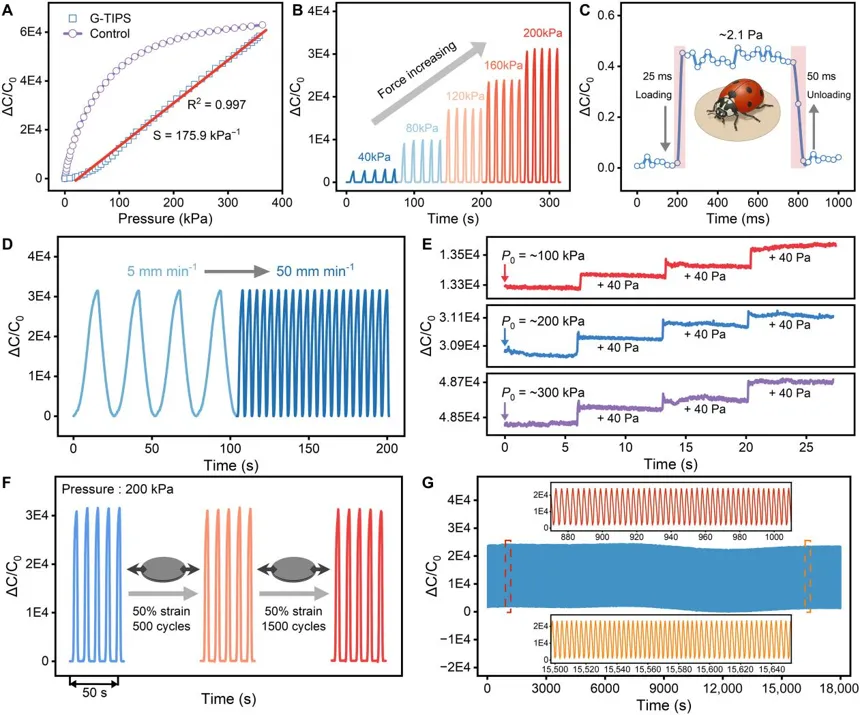
GriFIPS 的静态和动态传感性能。
04.
灵巧手集成实测:实现材质识别、纹理分辨与多维力感知
团队将传感器集成到灵巧手指尖,采集电路与TCN 时序神经网络解析触觉信号。
在涵盖铁块、海绵、软硬木材、泡沫、织物、混凝土等14种不同材质物体识别实验中,1400 组测试样本识别准确率达到99.86%。更换一颗全新传感器采集,不重新微调模型,识别准确率依旧保持97.5%,具备不错的跨器件泛化性。
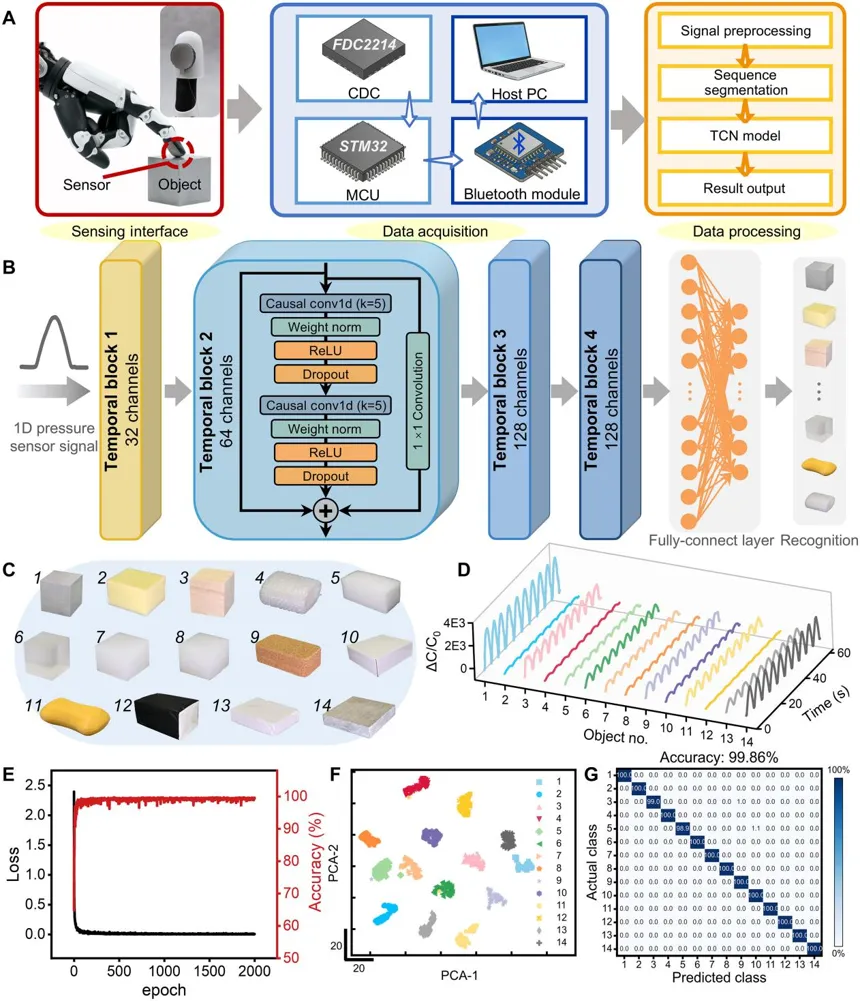
使用集成在灵巧机械手上的 GriFIPS 进行触觉物体识别。
在此基础上,团队把电极激光切割成四象限结构,搭配硅胶半球接触头,开发三轴力传感器 ,解析 X/Y/Z 三个方向受力。垂直法向受力,四路通道信号同步抬升;剪切力作用时半球倾斜,对角通道信号一升一降,以此判断外力大小与方向。
研究还利用滑动扫描的方式做纹理分类测试,具体针对牛津布、灯芯绒、牛仔布等12种真实面料开展纹理识别。结果显现,依靠四路通道多维触觉信息,分类准确率 99.72%,显著优于76.81%-83.19%的单通道信号方案。
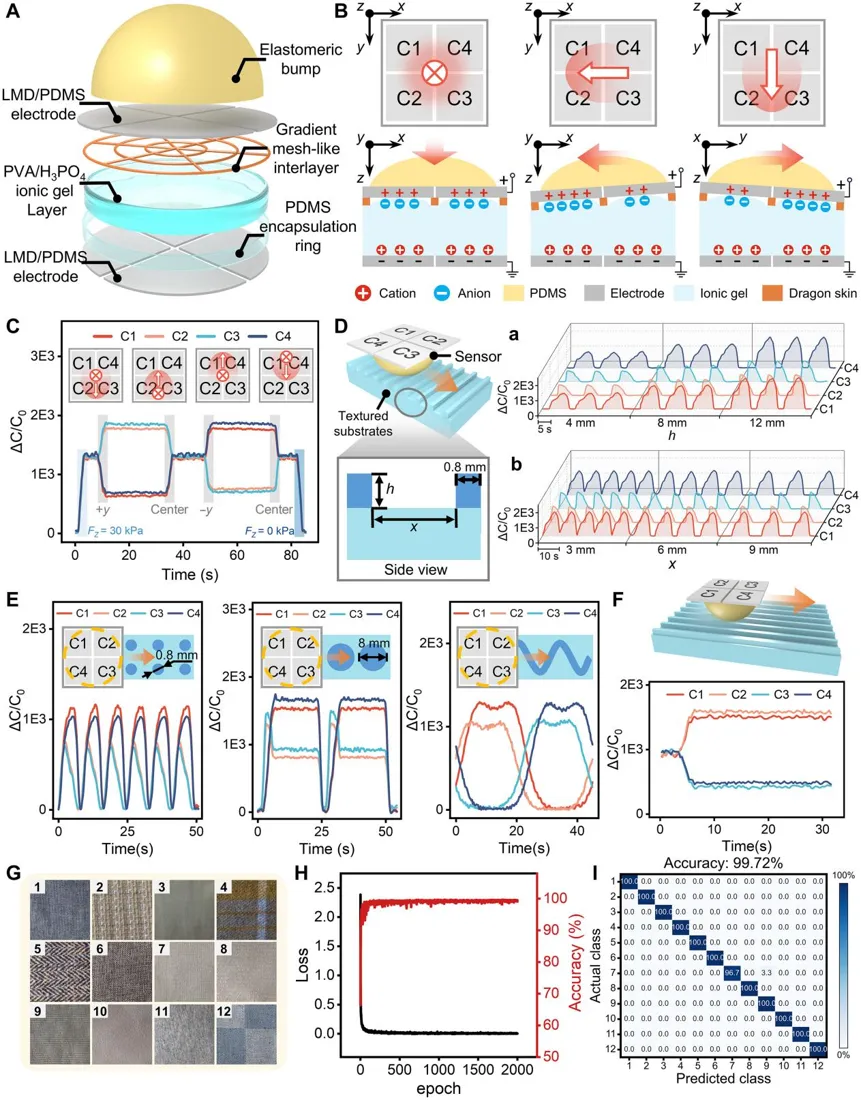
使用3轴GriFIFS 进行三轴力传感和纹理识别。
依托三轴触觉信号,团队完成三组机器人功能演示。
抓取烧杯逐步加水,依靠剪切力信号感知容器重量变化;人手横向拉扯被抓取零件,触觉捕捉外力后机器人自主松手;盲孔装配测试,零件遭遇 15°倾斜盲孔产生侧向阻力,机器人识别阻力后停止回退,遇到垂直盲孔则顺利插入。
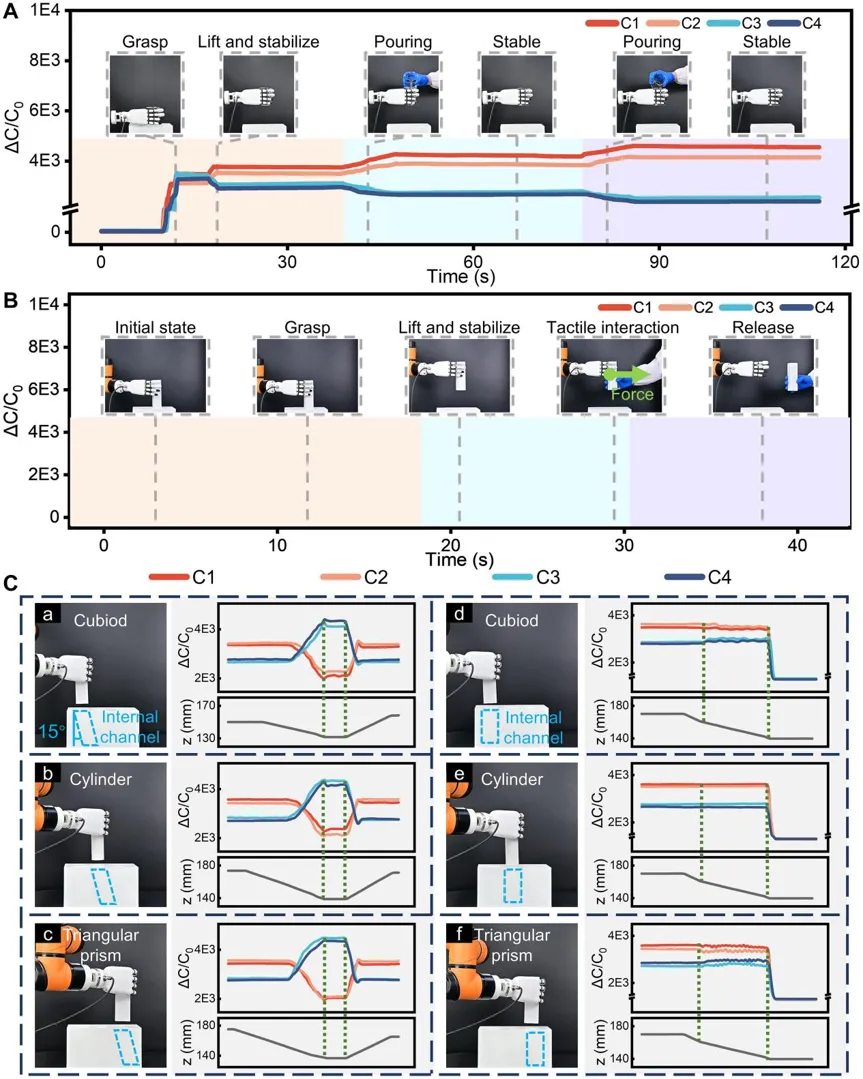
3轴GriFIFS在抓取、人机交互和触觉引导装配方面的机器人应用。
05.
未来与局限
这项工作的核心亮点,不在于刷新单项性能极值,而是提供了一种“解耦式”设计思路:把梯度调控结构做成独立夹层,不再嵌入传感功能层内部。后续想要调整传感响应特性,只需要修改网格打印参数,不需要重新研发凝胶、电极材料。
这套设计思路具备通用性,对压阻式、普通电容式电子皮肤同样有参考意义;直写打印工艺,也为低成本制备大面积触觉阵列提供新路径。
论文也客观列出当前方案的短板:网格参数目前只有三档离散对比,缺少全参数空间优化;现阶段是平面网格结构,如果要贴合手指曲面,还需要开发适配工艺;三轴样机采用有线引出,大规模阵列布线、柔性集成仍是难题;同时TCN算法训练和测试样本同源,面对陌生物体时的泛化能力有待继续验证。
当然,它已经给出了一条清晰的路径。类人触觉的落地,器件性能只是一环,一致性、曲面集成、阵列布线、感知算法都是绕不开的工程关卡。这层小小的打印网格跳出新材料内卷的思路,从结构设计层面,为机器人触觉给出了一条值得持续探索的方向。
来源:机器人大讲堂