
面对这一矛盾,行业现有技术路线长期只能被动取舍。一部分方案依靠人工提前分拣整理货箱,以人力换取设备稳定运行,自动化降本的价值被大幅削弱;另一部分走高度定制化路线,仅适配固定箱型,货种一旦调整就要重新调试,通用性弱,很难跨场景复制。
不难看出,混箱装卸的瓶颈不在机械执行端。机械臂、输送机构已经足够成熟,真正卡点在于系统缺少对物理世界的推演能力。传统算法只能做快照式识别,读取某一瞬间货堆状态,无法预判动作带来的连锁反应。想要实现突破,自动化系统必须具备理解、预测动态环境的能力,这也是混箱卸车成为工业具身智能重要工程试炼场的核心原因。
Messol-S:
适配原生无序的具身执行体系
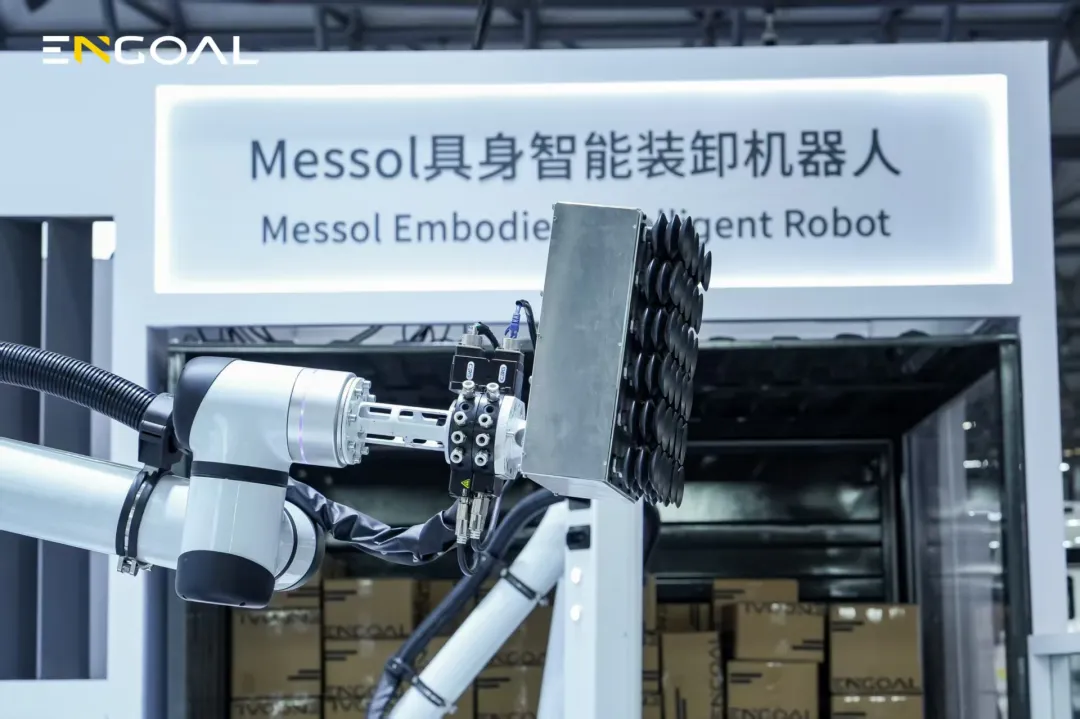
Messol-S具身智能装卸机器人,是这套具身智能方案面向装卸现场的执行载体。它跳出传统自动化“先规整、再自动化”的固有思路,面向车厢原生混箱工况开发,不再把货物标准化作为自动化的前置条件。
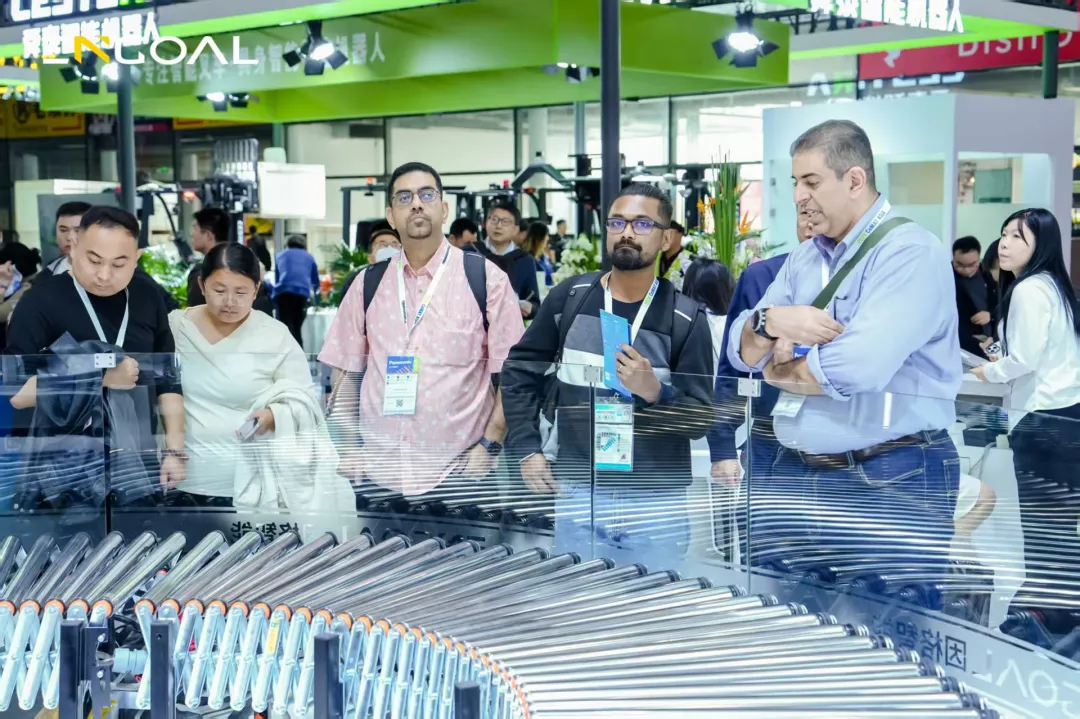
机器人支持多箱型、多姿态混箱抓取,作业过程无需人工进入车厢理货。在CeMAT的展台上,因格智能搭建了集装箱输送实景工位,还原真实车厢卸车流程,参观者可以完整看到从货态感知、抓取转运到对接后端入库的全自主作业闭环,直观感受系统在货堆不断形变重构下的连续作业表现。
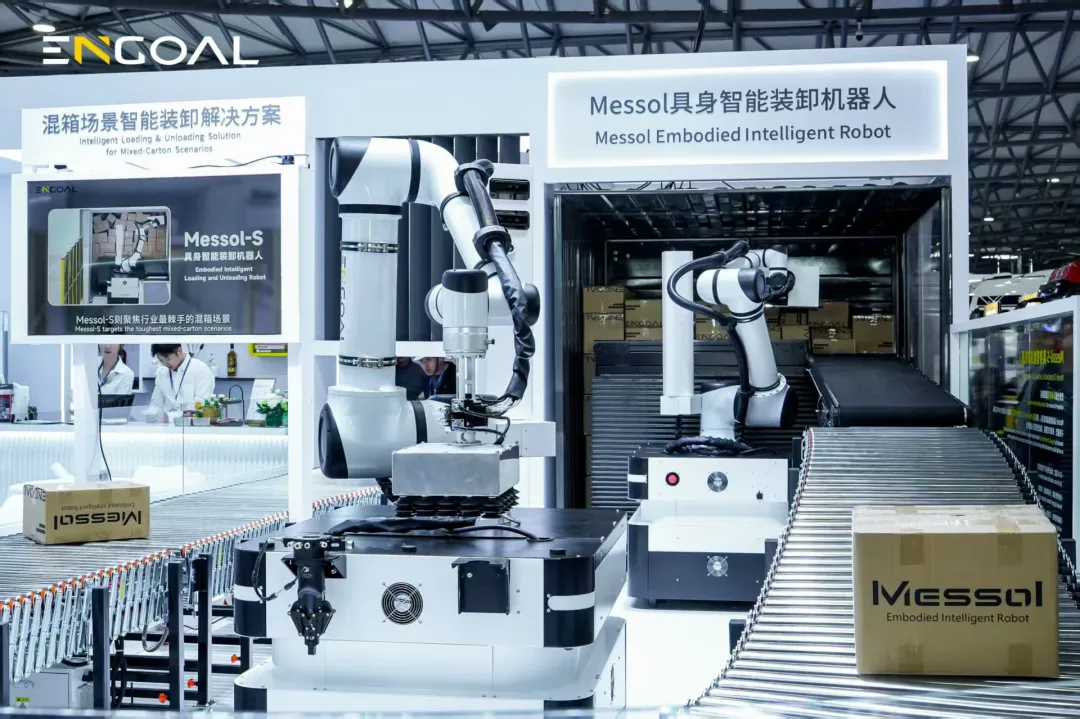
作为具身智能体系与物理世界交互的终端,Messol兼具动作执行与环境反馈双重作用。接收上层模型输出的动态策略,完成抓取、姿态调整、避让等动作;同时感知模块持续回传货态数据,形成感知‑决策‑执行‑再感知的闭环,持续跟上货堆的实时变化。
OmniPredict2.0:
面向混箱装卸的预判式认知内核
普通3D视觉本质是快照式观测,可以完成箱体检测、分割、位姿定位,遵循“看见什么,规划什么”的逻辑。但它只解读当下画面,缺少对物理交互的推演,无法预估抓取之后货堆重心偏移、挤压、坍塌等连锁后果。在规整静态场景尚可胜任,面对持续变化的混箱货堆,单点识别的缺陷会被放大,抓取失败、货堆失稳、停机异常频频发生。能否跳出单纯“看见”,做到预判环境演化,正是传统视觉方案和具身智能路线的关键分界。
OmniPredict2.0装卸世界模型是整套方案的决策内核。它不是通用物理仿真模型的简单套用,而是深耕混箱装卸场景打磨出的专属世界模型,重点研究集装箱内堆叠货箱的物理交互规律。依托双3D视觉采集点云,重建货堆三维状态,录入箱体尺寸、姿态、接触关系;结合装卸场景积累的物理先验,推演不同抓取点位带来的受力变化,提前识别滑移、垮塌风险,在多个可选动作里选出风险与效率平衡的最优路径。
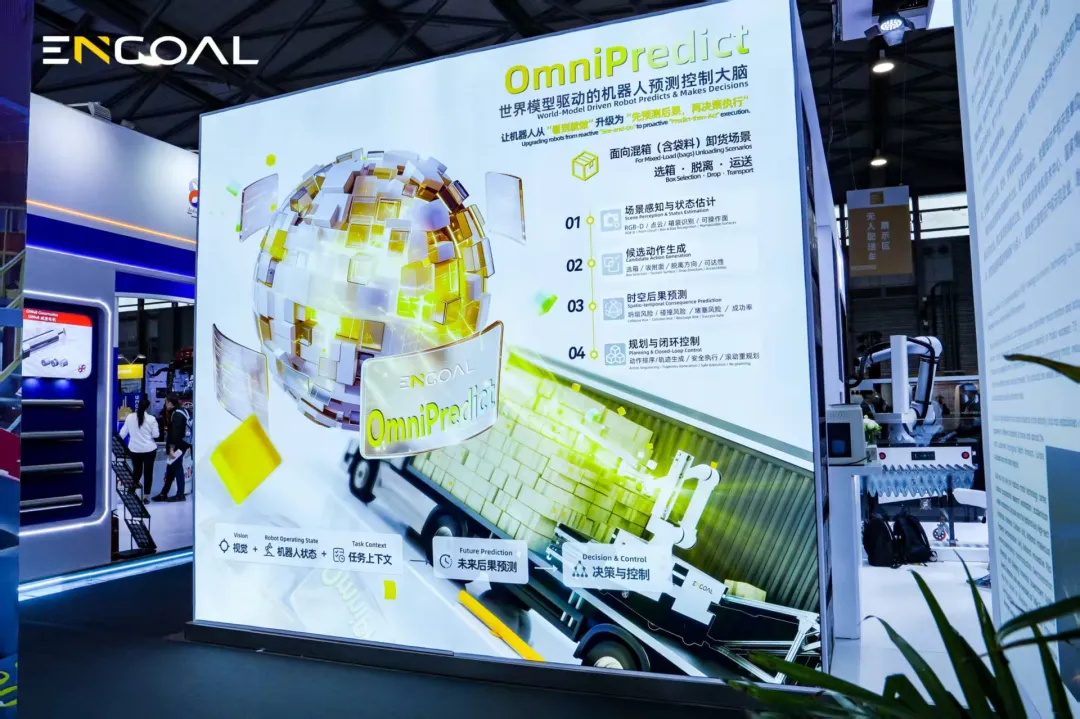
装卸属于长时序连续任务,单步最优不等于整车任务最优。模型决策并非一次性输出,而是持续滚动闭环。每次抓取改变货堆结构后,系统就基于最新感知更新环境判断,重新评估货堆整体稳定性,同时考量后端输送链路,预判堵包、堆积隐患,迭代生成下一步作业策略。
这套机制让系统不只盯着眼前单个箱子,而是站在整车卸货的全局视角做权衡,避免短期抓取高效、后续作业空间恶化的问题。凭借这套预判式闭环决策,机器人不再被动响应眼前画面,而是带着对物理结果的预判开展作业,得以在无序多变的货堆中稳定运行,这也是它区别于传统固定程序、静态识别方案的根本。
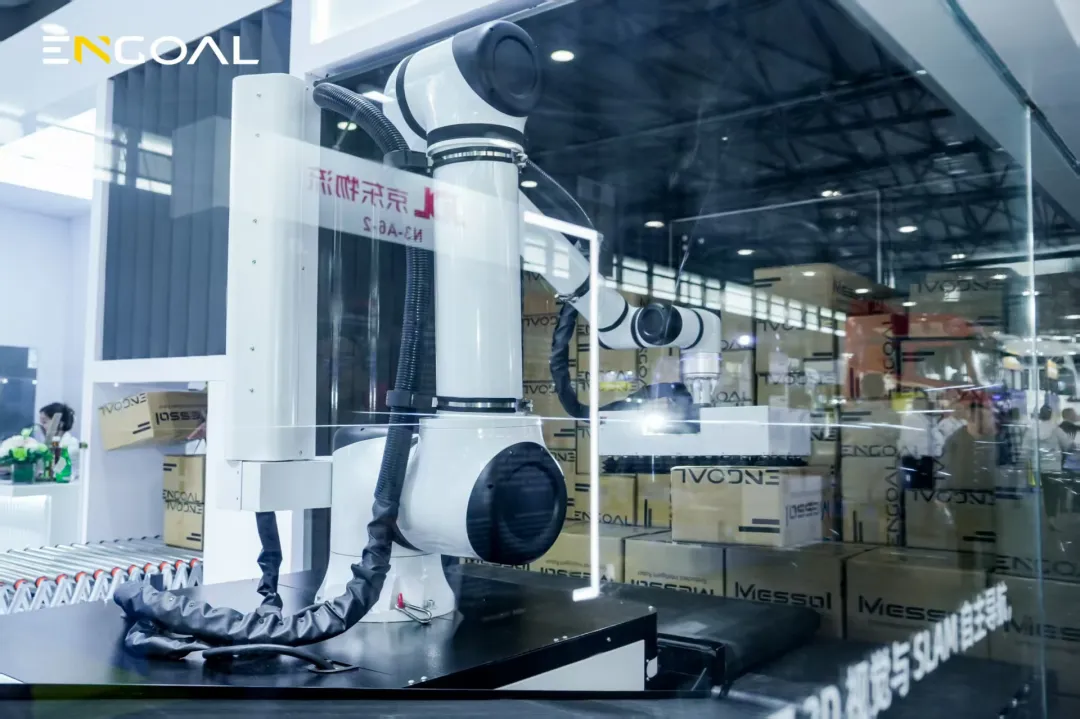
具身智能在工业场景的商业化,正从概念验证走向实景试炼,混箱装卸是极具含金量的试金石。如何让自动化系统读懂持续变化的物理货堆,是非标装卸赛道绕不开的核心命题。因格智能在展台上呈现的实景验证探索,也为行业进一步理解具身智能的装卸落地边界提供了参考样本。伴随技术持续迭代,物流末端非标自动化的想象空间还将进一步打开。
来源:高工机器人