
很荣幸邀请到Isabella Liu分享Recova。
北京时间11月10日上午10.00,同时也邀请了相关方向的 PhD 一起交流探讨,欢迎各位参与!
交流主题
Failure Recovery in Robot Manipulation:为什么现有 VLA 策略一旦出错,就很难从失败后的场景中继续执行?为什么失败恢复至今仍主要依赖人工接管?把「任务执行」与「场景恢复」解耦能带来什么?
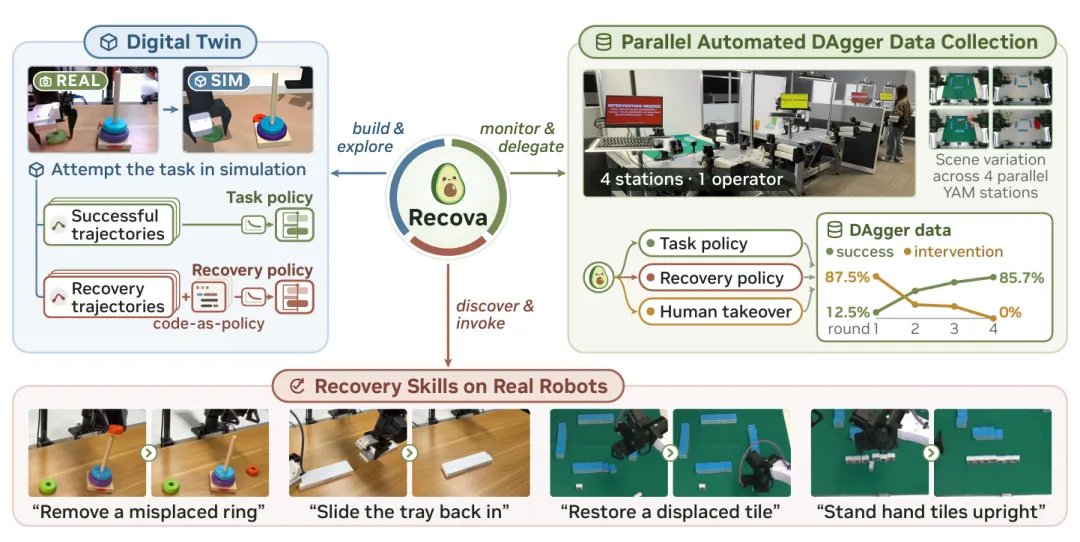
Recova & Real2Sim2Real:如何让编程智能体在由真实观测重建的数字孪生中复现失败、诊断原因并自动编写可复用的恢复技能,再将其迁移到真实机器人上进行验证与精炼?
From Failures to Autonomy:如何借助 VLM 监控器判断任务是否停滞、场景是否已恢复,并通过任务策略、恢复策略、技能库与人类示教构成的部署—学习闭环,把每一次失败转化为训练数据,让人工干预逐轮减少直至为零,机器人越用越自主?
论文
Recova: Agent-Guided Failure Recovery for Autonomous Robotic Manipulation
论文
项目主页
个人介绍
Isabella Liu,加州大学圣地亚哥分校(UC San Diego)计算机科学系博士生,师从 Xiaolong Wang 教授。主要研究方向为Robot Manipulation, Robot Learning 以及 Embodied Agents。致力于构建能够理解物理世界、与之交互并从经验中持续学习的自主系统,近期聚焦于让机器人在真实世界中自主完成长时程操作任务并从失败中恢复。研究成果发表于 ICLR、NeurIPS、CVPR、CoRL 等国际学术会议与期刊,代表性工作包括 Recova、LoHoManip、RigAnything、DG-Mesh 等。曾于 NVIDIA Research、Meta 和 Adobe Research 实习。
活动报名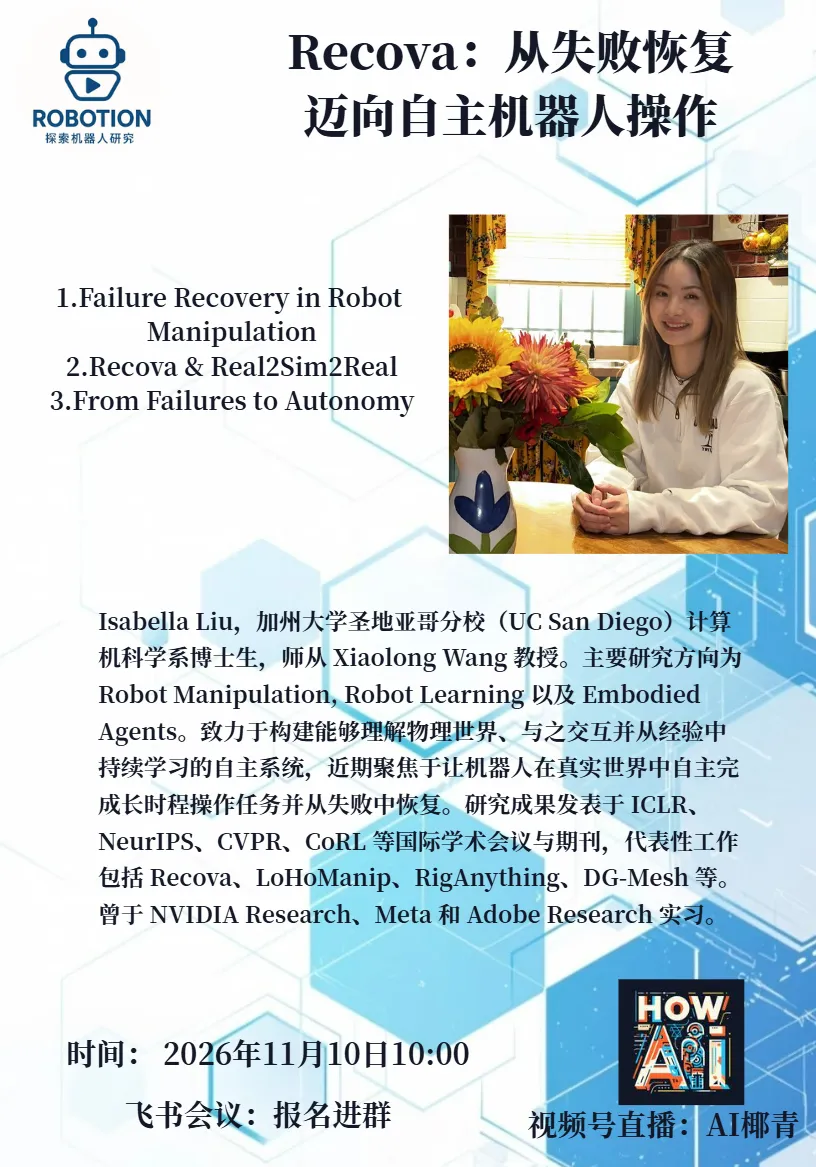 报名须知:为保证交流体验,飞书会议参与同学仅限PhD及相关方向有深度研究背景的同学,每位参与的同学实名备注之后进入Robotion社群,每次活动会议链接放在社群(不用重复提交报名)。视频号直播公开。报名链接:报名二维码:
 更多交流
来源:human five