
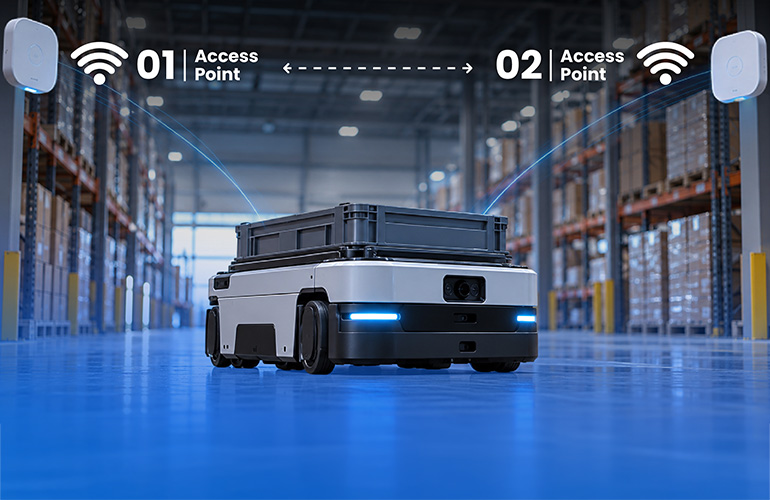
自主移动机器人(AMR)在一个班次内可能穿越数十个甚至上百个 Wi‑Fi 覆盖区。每次从一个接入点切换到另一个接入点,都可能带来延迟、丢包、视频中断或控制响应变慢,因此无线漫游已成为机器人系统设计的重要环节。
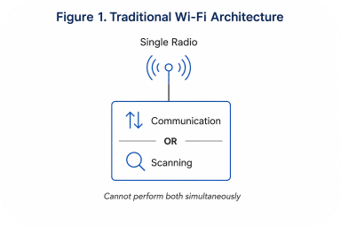
传统 Wi‑Fi 架构通常由主通信无线电同时承担业务数据传输和周边接入点扫描。扫描时无线电需要暂时离开当前信道,可能打断视频、遥测、舰队管理和导航数据。专用扫描架构则把网络发现交给独立的低功耗资源,使主无线电保持业务连接。
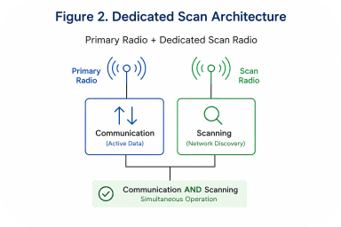
Synaptics 的 Scan Core 是这种方案的一种实现。它持续监测邻近接入点,在当前信号明显下降前准备候选网络,从而支持更快的切换决策、更低的漫游延迟和更少的丢包。文章给出的常见目标包括漫游延迟低于 80 毫秒、漫游期间维持 20 Mbps 吞吐量以及丢包率低于 2%。
该平台测试显示,专用扫描可将扫描速度最高提升 65%,总扫描时间缩短约 40%,扫描功耗最高降低 75%,扫描电流最高降低 77%。实际效果仍取决于网络拓扑、业务负载和射频环境。
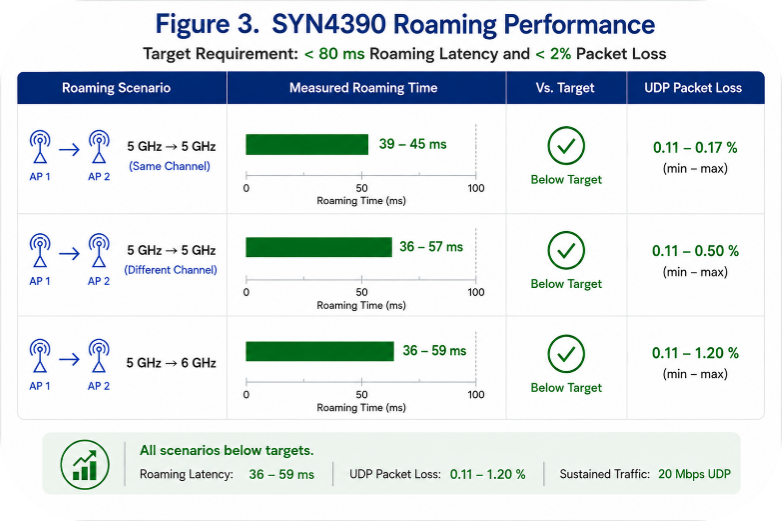
在仓库、工厂、机场和医院等高密度无线环境中,机器人还需同时承载多摄像头视频、SLAM、AI 推理、预测性维护和远程操作。专用扫描通过让网络发现与应用通信并行进行,提高漫游行为的可预测性,并有助于延长电池续航。
Scan Core 可与 Wi‑Fi 7 的增强多链路单射频(eMLSR)等技术配合:前者负责持续发现接入点,后者改善设备使用多个无线链路的方式。Synaptics 表示,其内部测试中 eMLSR 在拥塞条件下可带来最高 10 倍的延迟改善,但部署结果仍取决于具体网络条件。
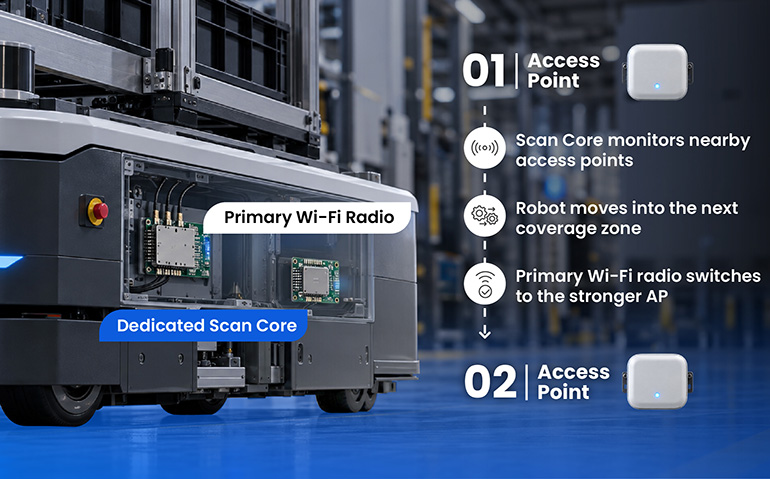
对于依赖实时连接的 AMR,网络漫游不再只是基础设施问题,而是直接影响生产率、舰队效率和安全运行的机器人性能指标。部署前应在真实环境中验证漫游延迟、持续吞吐量、丢包率和功耗。