
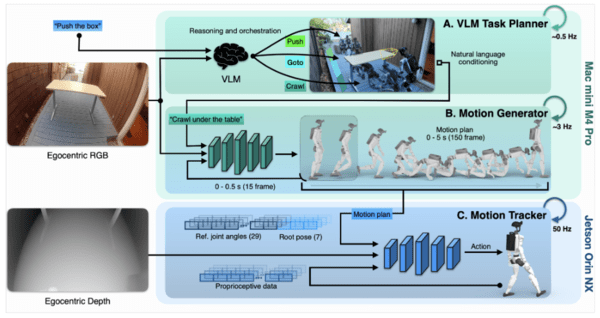
苹果研究团队发布人形机器人自主控制系统 HALO。该系统无需人工遥操作即可在虚拟环境中生成视觉—语言—动作(VLA)数据,并把学到的技能迁移到真实环境。
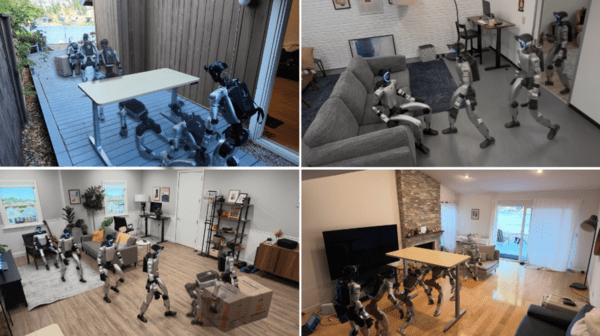
研究团队在 1000 个虚拟住宅中合成训练数据,并使用 Unitree G1 人形机器人验证。HALO 可执行坐椅子、移动到指定物体、侧身穿过半开的门、俯身钻过桌子和推动箱子等动作,也能组合多项技能完成长流程任务。
研究人员在六个未预先建图的真实室内环境中进行了 360 次测试。HALO 在没有接触真实住宅训练数据、也未额外微调的情况下取得 91% 的任务成功率。
论文《Perceptive Humanoid Motion from Simulation》指出,传统机器人数据采集依赖人工遥操作或穿戴式动作捕捉,采集一小时数据通常至少需要一小时人工。HALO 试图通过大规模仿真和合成数据减少这一瓶颈。
这项研究表明,计算生成的训练数据有望扩展人形机器人的学习范围并降低采集成本,但其在更复杂家庭与工业环境中的稳定性和安全性仍需进一步验证。