
韩国物理 AI 企业 RLWRLD 发布 DexBench,用于评估人形机器人五指灵巧手在真实工业任务中的精细操作能力。该基准基于 NVIDIA Isaac Lab‑Arena 和 Newton 开源物理引擎构建。
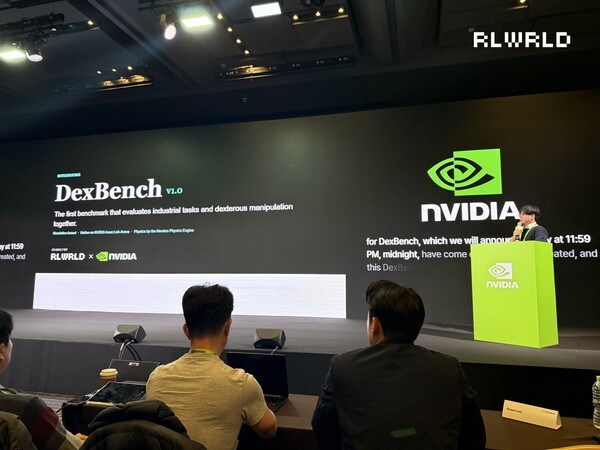
DexBench 覆盖零售、物流、装配和酒店餐饮四类环境,共包含 15 项任务,包括商品取放、从笼车卸货、连接器插入、螺钉紧固、餐盘堆叠和液体倾倒等。
与主要评估桌面抓取的传统基准不同,DexBench 使用基于真实产品规格构建的虚拟物体和工业设备,并同时评估任务成功率和泛化能力。
泛化测试从物体、物理属性和空间条件三个维度展开,检查机器人能否把已学技能应用到训练中未见过的物体、材质和布局。Newton 用于模拟五指接触、可变形物体和运动设备等复杂物理交互。
RLWRLD 计划公开代码、评估环境、仿真资产、训练数据、基线模型和排行榜。首批基线结果使用其 RLDX 1.1 机器人基础模型生成,后续还将加强仿真到现实验证,并扩展机器人平台、灵巧手类型和工业任务。