
麻省理工学院(MIT)与纽约大学(NYU)联合团队开发机器人学习平台 FLEX,使机器人不仅执行语言指令,还能推断指令背后的通用意图并调整行动计划。
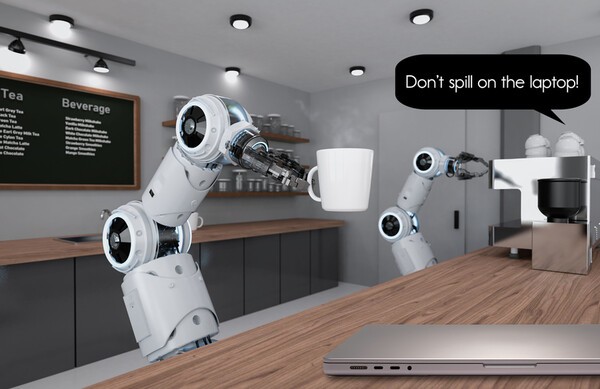
例如,用户要求机器人“不要把咖啡洒到笔记本电脑上”时,FLEX 不仅避开笔记本电脑,还会识别智能手机等其他电子设备,并调整路径避免液体接近这些物体。
系统分三步处理指令:先提取需要额外注意的对象,再使用基于 GPT‑4o 的语言模型推断指令的一般含义,最后通过计算机视觉排除当前环境中不存在的对象。整个过程约需 5 秒。
团队在咖啡杯、蜡烛和保龄球搬运三类仿真任务中测试 FLEX。机器人能把针对单一物体的提醒推广到电子设备、易燃物和易碎物等同类风险对象。
研究将于 CoRL 发表。团队希望该方法未来用于家用服务机器人和照护辅助机器人,让机器人在无需复杂提示的情况下理解日常语言中的隐含要求。目前结果仍来自仿真环境,实际场景中的稳定性和性能需要进一步验证。