资讯详情

行业资讯
UNIST开发可拉伸有机二极管,降低机器人电子皮肤串扰 资讯 author

UNIST开发可拉伸有机二极管,降低机器人电子皮肤串扰

3
로봇신문 / Robot Newspaper
2026-11-11
韩国蔚山科学技术院(UNIST)团队开发出可拉伸有机电化学二极管,用于阻断机器人电子皮肤压力传感器之间的非必要电流,降低相邻通道串扰。电子皮肤通常把多个压力传感器布置在柔性材料中,通过各通道信号判断接触位置和压力。如果电流在相邻传感器之间泄漏,即使只按压一个位置,其他通道也可能出现错误响应。二极管通过限制电流方向,为每个传感器隔离信号。器件的基板、电极、半导体和离子凝胶均采用柔性材料。在±1V低电压范围内,正向电流最高为反向电流的22300倍;拉伸30%并重复1000次后仍保持整流功能。研究人员通过不对称

韩国蔚山科学技术院(UNIST)团队开发出可拉伸有机电化学二极管,用于阻断机器人电子皮肤压力传感器之间的非必要电流,降低相邻通道串扰。
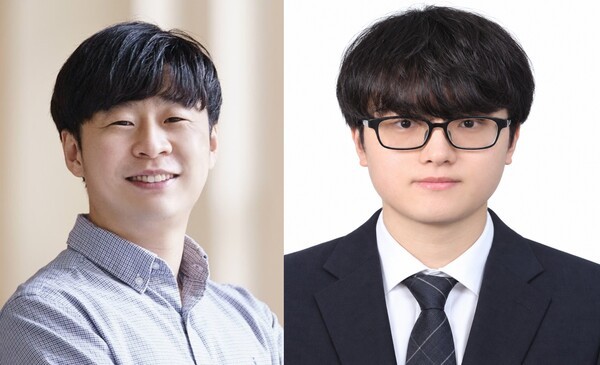
UNIST可拉伸有机二极管研究团队

电子皮肤通常把多个压力传感器布置在柔性材料中,通过各通道信号判断接触位置和压力。如果电流在相邻传感器之间泄漏,即使只按压一个位置,其他通道也可能出现错误响应。二极管通过限制电流方向,为每个传感器隔离信号。

器件的基板、电极、半导体和离子凝胶均采用柔性材料。在±1V低电压范围内,正向电流最高为反向电流的22300倍;拉伸30%并重复1000次后仍保持整流功能。
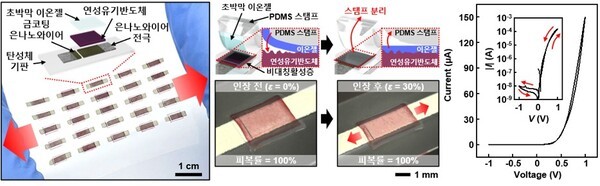
可拉伸二极管结构与测试结果可拉伸二极管用于机器人电子皮肤

研究人员通过不对称设计两个电极被半导体覆盖的面积,使离子凝胶在不同电压方向下产生不同响应。团队还采用转印工艺把超薄离子凝胶贴合到半导体表面,使器件拉伸时仍能保持覆盖和导电路径。

与两个压力传感器连接后,单个传感器受压时,相邻传感器混入信号的比例由63.1%降至0.314%;在拉伸30%状态下也由40.0%降至0.697%。研究团队还用该器件构建了可拉伸整流电路以及OR、AND逻辑电路。

这项成果可用于机器人电子皮肤和可穿戴传感系统,为灵巧手在抓取小型或柔软物体时提供更可靠的触觉输入,但距离大面积制造、封装和长期耐久应用仍需进一步验证。

来源:로봇신문 / Robot Newspaper

分享0
Shopping Cart
0 new
购物车

当前购物车数量由 Destoon 实时读取

Cart Items
0
打开购物车时加载商品清单
Go to shopping cart 我的订单