
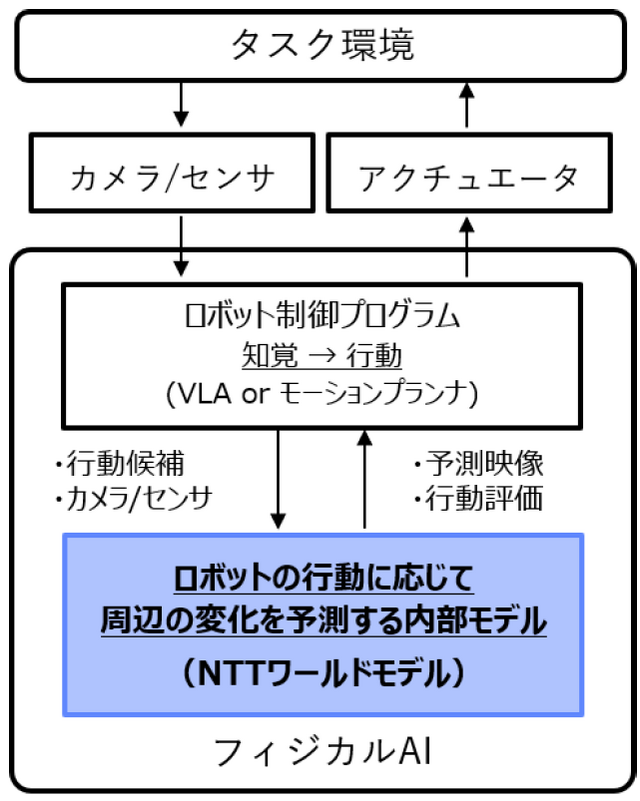
NTT开发了一项面向机器人控制的物理AI技术,可在机器人真正行动前预测多个动作候选可能导致的堆垛坍塌、碰撞和物体掉落,并选择成功概率更高的方案。
机场行李和快递包裹的形状、重量与摆放位置不断变化,传统控制程序很难在动作前判断一次抓取或放置是否会导致坍塌,也不现实为所有组合收集训练数据。NTT因此把物理规律直接引入世界模型。
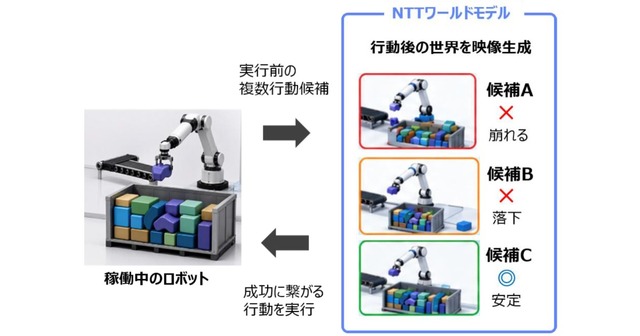
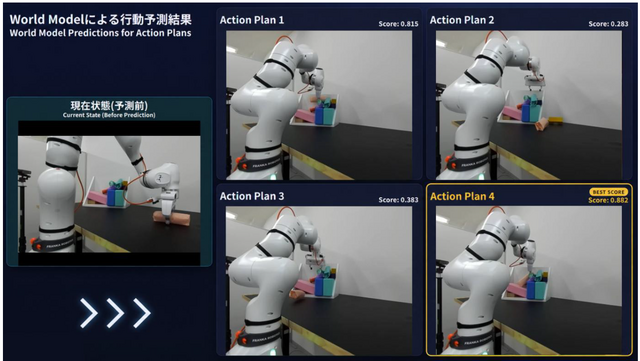
系统接收VLA模型或运动规划器提出的多个动作候选,分别预测执行后的未来画面,再检测物体掉落、碰撞或堆垛失稳,并把结果转换为成功概率评分。控制器据此选择风险更低的动作,而不是先在真实环境中试错。
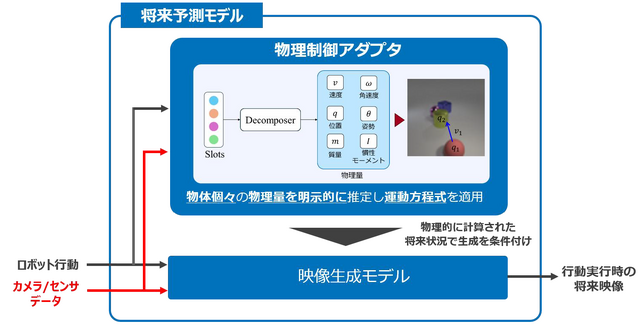
核心世界模型明确处理物体位置、姿态、速度和质量。NTT把自主研发的“物理控制适配器”接入视频生成模型,依据运动方程约束状态变化,减少普通生成模型中物体消失、变形或穿透的现象。
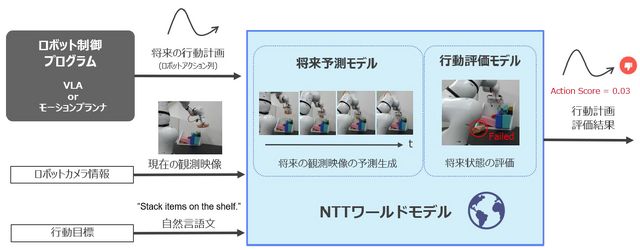
物理控制适配器与视频模型分工:视频模型负责生成视觉上连续的未来场景,适配器则依据可观测物理量校正运动轨迹和物体交互。这样既利用生成模型的场景表达能力,也降低对训练数据记忆物理结果的依赖。
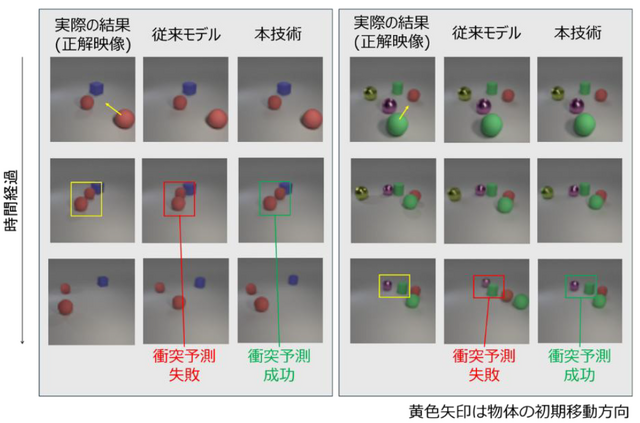
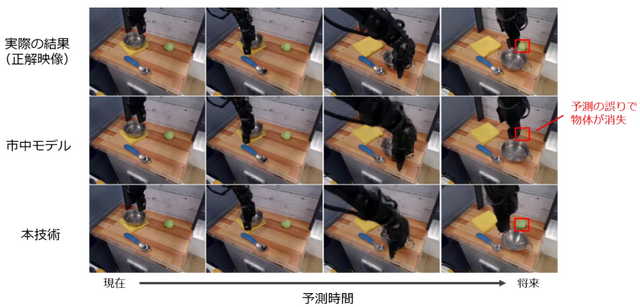
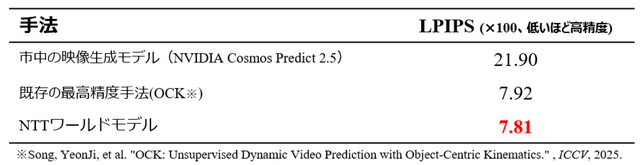
公开OBJ3D基准测试显示,该方法能预测包含物体碰撞的场景,也可处理训练数据中未出现的遮挡和布局变化。NTT称,在传统模型判断失败的碰撞示例中,新模型给出了符合物理约束的结果。
该技术被设计为现有机器人控制软件的评估模块,不直接替代底层控制器。为了在执行前比较多个方案,系统还必须兼顾推理速度和精度,避免规划耗时影响工业现场节拍。
NTT计划把技术用于机场行李、快递包裹、仓储料箱等形状和重量不固定的装卸任务。能否在真实工厂长期运行,还需验证计算成本、传感误差、异常恢复和安全认证等问题。
面向真实装卸场景的验证重点
在实际部署中,世界模型需要从相机和其他传感器估计物体状态,再把候选动作映射到物理参数。质量、摩擦系数或接触状态估计不准,都会影响未来预测,因此系统仍需与力觉、深度视觉和现场标定结合。
对于行李堆垛,机器人可比较从不同方向抓取、调整放置角度或暂缓操作等方案;对于仓储料箱,则可在移动前判断上层货物是否会滑落。预测模块提供风险评分,最终动作仍由现有安全控制和运动规划系统执行。
NTT还强调对未知场景的适应能力。由于模型把运动方程作为约束,即使训练数据中没有完全相同的物品组合,也可以依据位置、速度、质量和碰撞关系推演结果,而不是仅靠视觉相似性选择动作。
后续工程验证还需覆盖推理延迟、传感误差、异常恢复、人与机器人共域安全以及长期运行稳定性。只有这些门槛通过后,动作前预测才能真正进入高节拍装卸流程。