
加州大学伯克利分校与NVIDIA发布开源项目RoboSimStudio,让多组AI编码代理生成、仿真、测试并改进机器人程序。研究目标是减少工业机器人工作站后期编程、调试和维护所需时间。
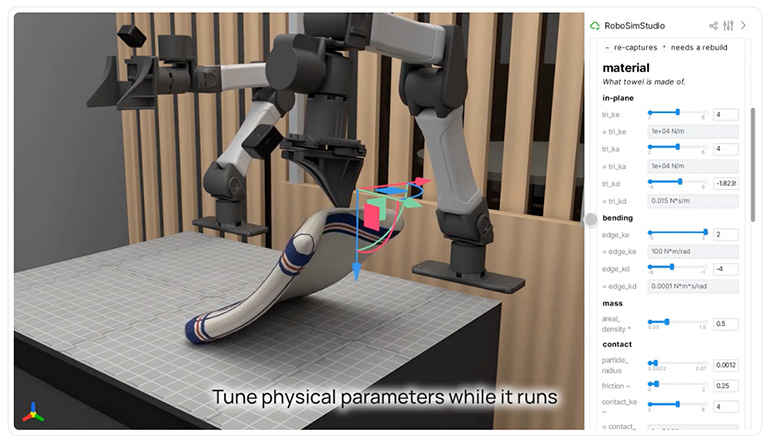
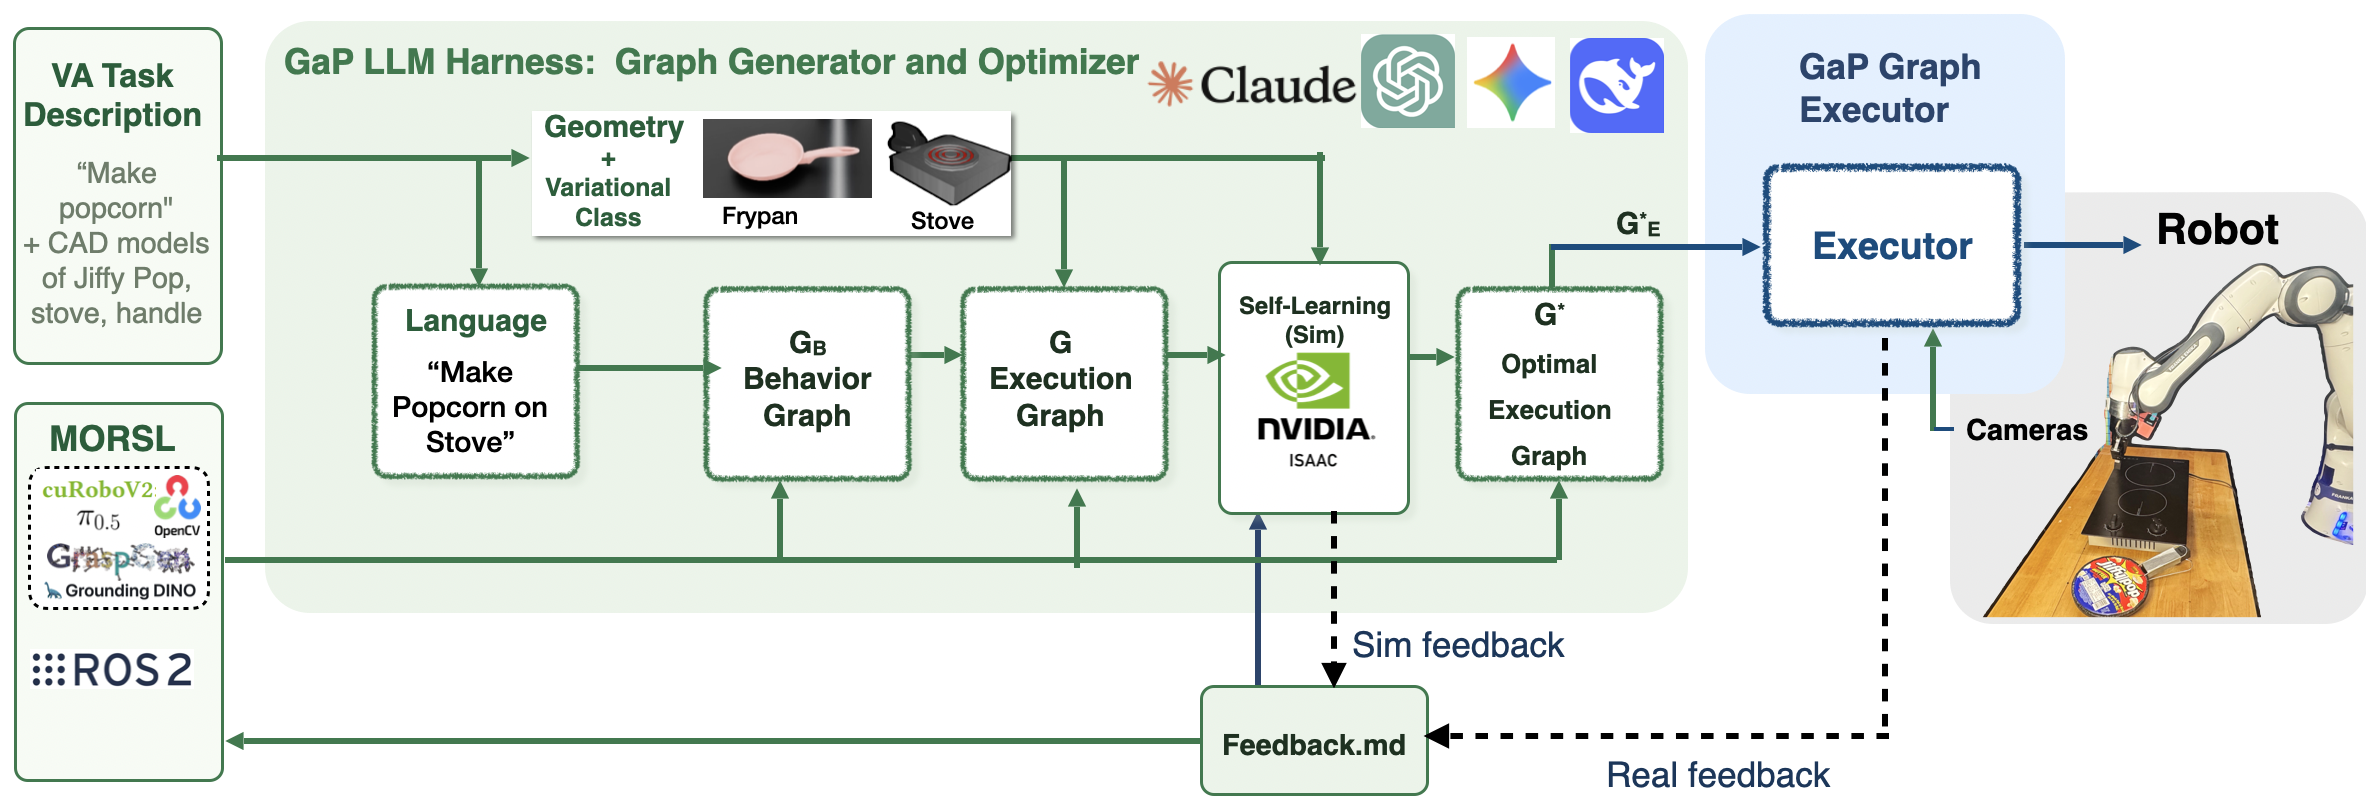
研究团队提出Graph-as-Policy(GaP)模块化框架,把任务拆分为感知、抓取规划和无碰撞运动等技能,由不同代理生成、连接并在仿真环境中演练。工程师能够阅读生成的程序,并在部署前进行校验和调整。
配套VABAR基准包含工具分拣、工具悬挂、齿轮啮合、注射器包装、线缆插接和布线六类任务,并设置标准化变化和难度等级。研究展示的是在仿真中由代理生成程序,不等同于无需验证即可部署到真实生产线;安全、节拍和异常处理仍需工程人员负责。