
Runway AI发布面向机器人的世界动作模型Praxis-1,并以Apache 2.0许可开放模型权重、推理和微调代码,可用于商业场景。开发者可通过GitHub、Hugging Face和vLLM-Omni使用该模型。
Praxis-1是一个270亿参数的混合专家扩散Transformer,同时预测视频和机器人动作。Runway称,模型先从大规模视频学习物体运动和任务演化,再通过机器人数据学习如何采取行动。
在NVIDIA RoboLab-120基准的1200次测试中,Praxis-1成功率为46.2%,高于FLUX 3 Action的42.9%、Cosmos3 Nano的36.8%和π0.5的28.0%,总榜排名第五。
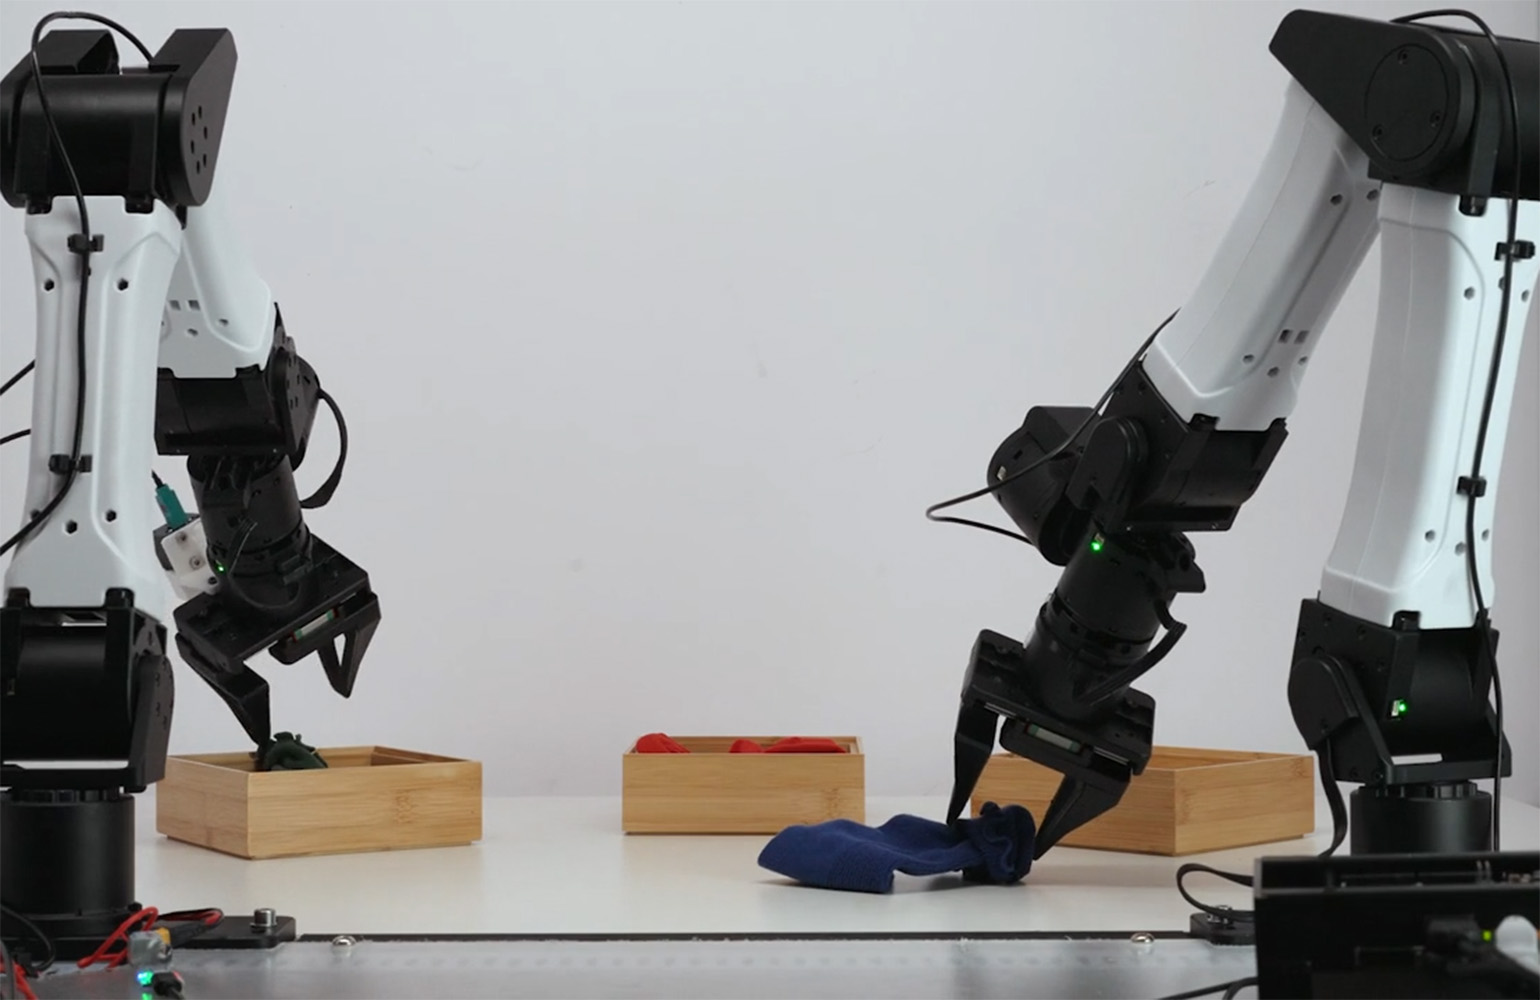
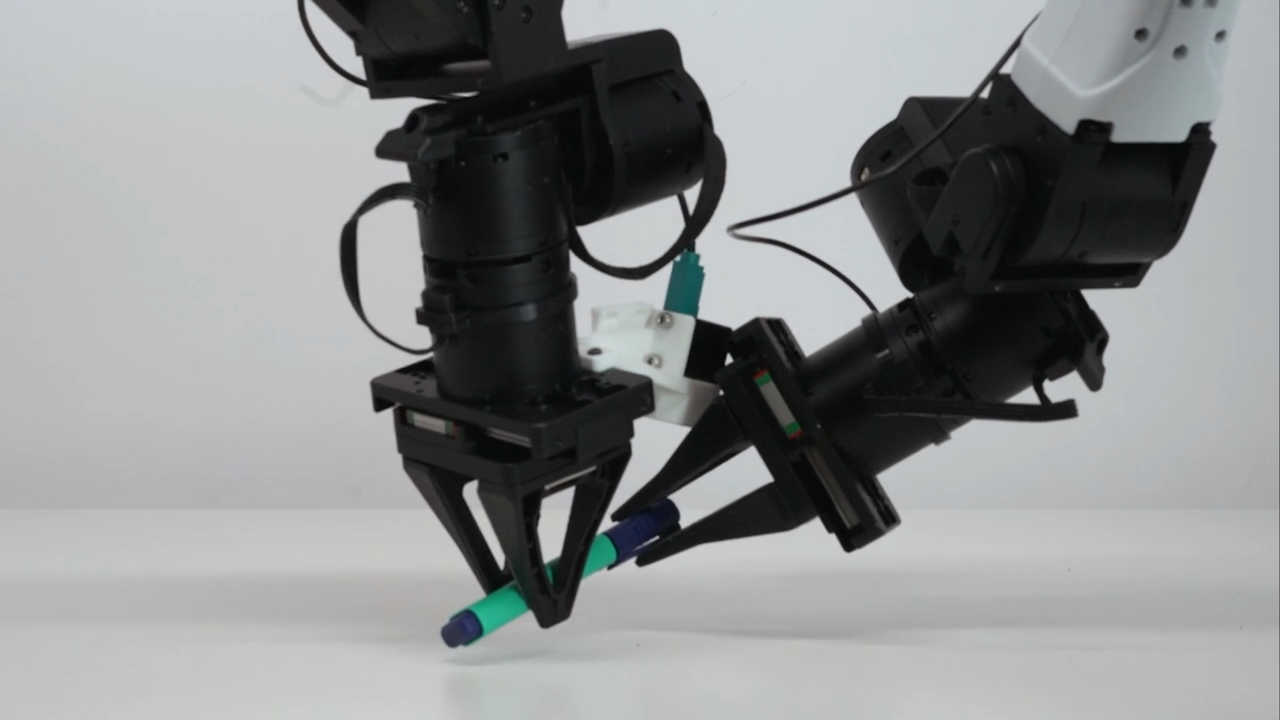
Runway与Noble Machines、Standard Bots和Ultra合作,把同一模型用于腿式人形机器人、六轴工业机械臂和双臂仓储工作站。Noble Machines的木板搬运任务只提供约半小时示例后,模型在标准测试中完成15次成功操作;面对未见过的杂乱木板堆,10次测试中有6次完成清理。
Praxis-1支持完整微调和LoRA低秩适配,可针对机器人本体、摄像头和任务进行轻量调整。在训练中未出现过的Google RT-1机器人上微调后,模型在SimplerEnv中的成功率达到80.0%,原始RT-1策略为52.4%。
模型支持从H100、B200等数据中心GPU,到RTX 5090、RTX PRO 6000工作站GPU及机器人端Jetson Thor等NVIDIA硬件。Runway表示,开放权重可让硬件厂商在自有环境中运行、检查和适配模型。
Runway下一步将与合作伙伴扩大仓库、工厂和工业现场部署,用真实任务中遇到的问题继续改进模型。