
“ 全自研执行端,产品面向多术式拓展。
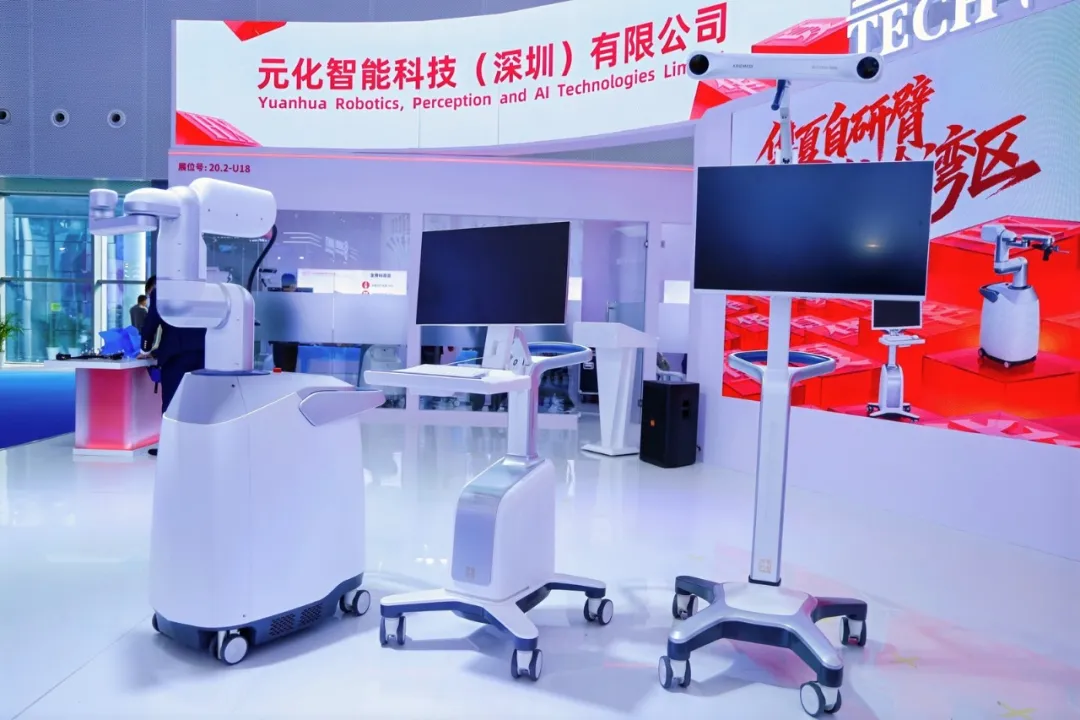
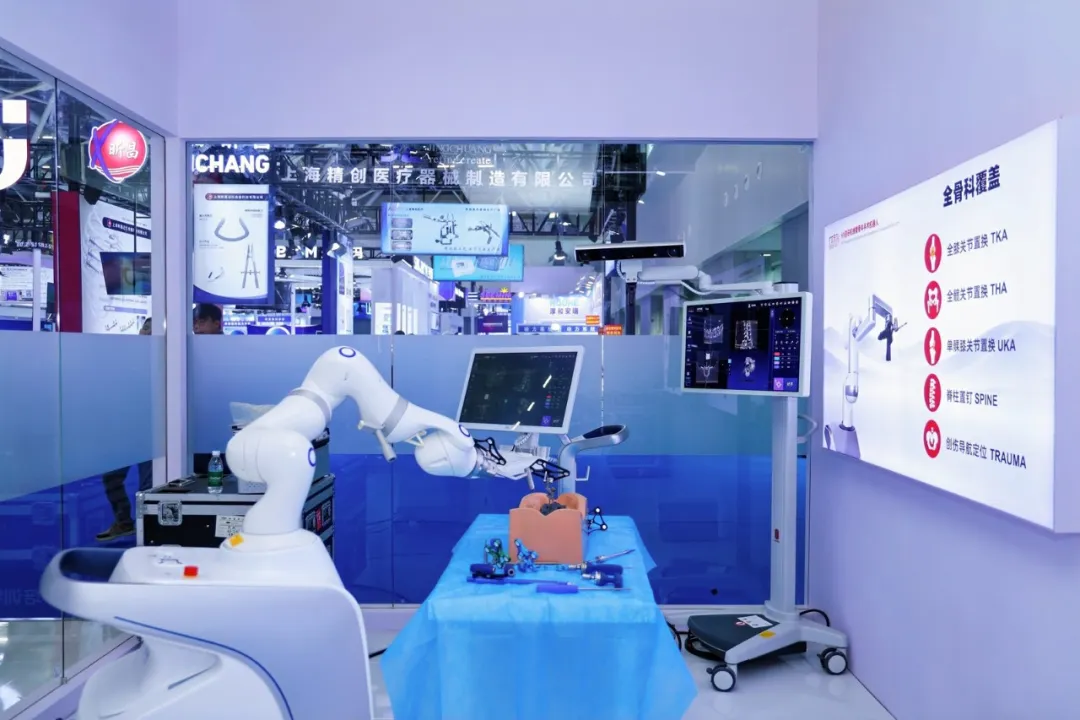
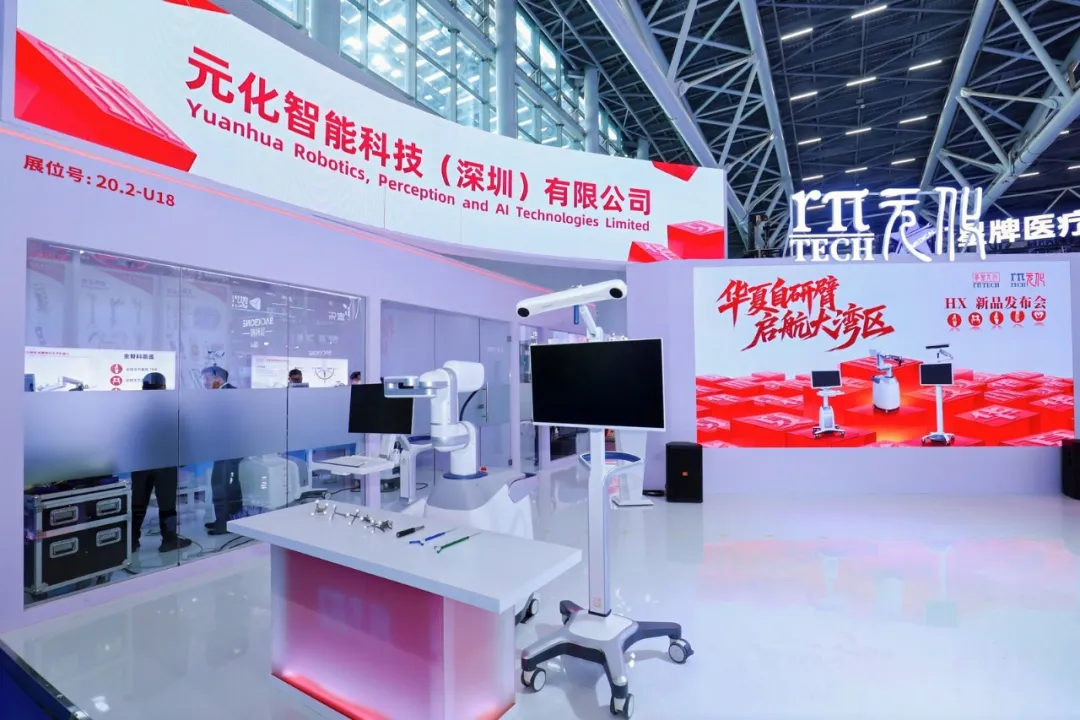
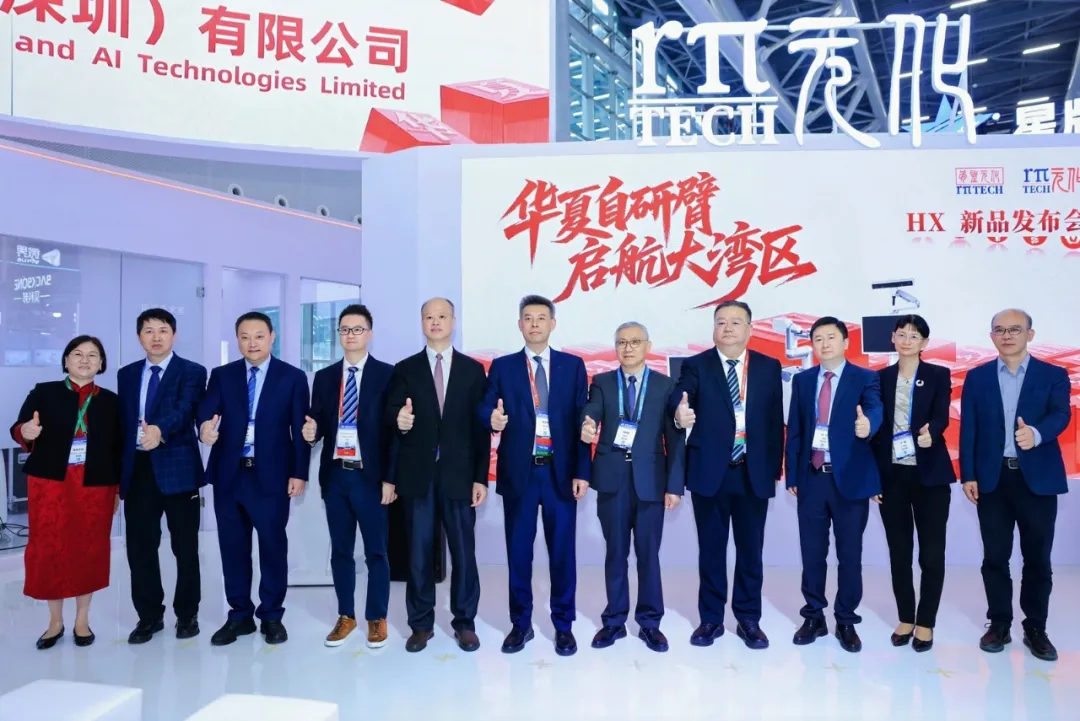
11月13日,广州琶洲,第十八届COA学术大会现场,元化智能携HX自研机械臂全骨科手术机器人新品正式登场。这款主打“全链自研,全域覆盖”的产品,面向 TKA、UKA、THA、脊柱、创伤等骨科主流术式做能力预埋与功能拓展。
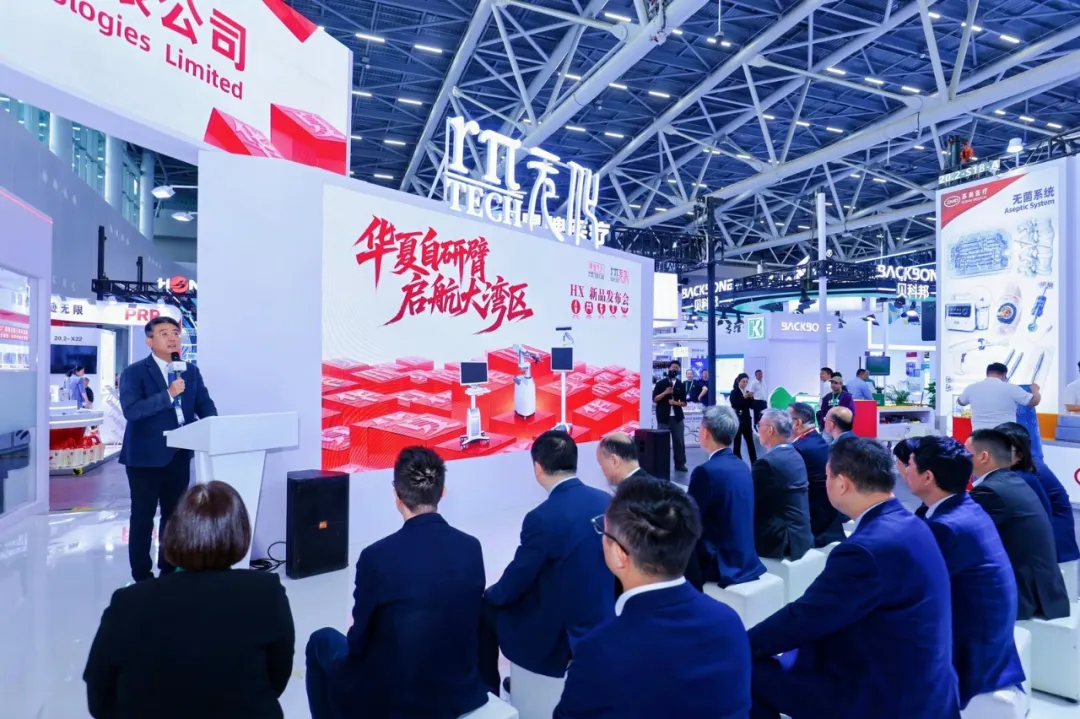
在国内骨科机器人赛道,多术式集成早已不是新鲜概念。这场新品发布会,是国产骨科机器人第一次将完整的多术式临床能力,完整搭建在100%自研的机械执行体系之上。
从“用外购机械臂跑通”,到 “用自研机械臂具备多术式拓展能力”,两步之间,正是国产高端医疗装备必须跨越的核心分水岭。
01.
“多术式”的临床价值,已经得到市场验证
2023年4月,元化智能发布国内首款髋膝一体化锟铻®全骨科手术机器人。2025年10月,脊柱与创伤适应症获批,产品从全髋、全膝、单髁的“三合一”升级为覆盖全膝置换、单髁置换、全髋置换、脊柱置钉、创伤导航定位的五合一方案。
这一产品形态的底层逻辑,回应了骨科科室长期面临的装备配置难题。过去,医疗机构想要开展不同类型骨科手术,往往需要采购多台独立设备,采购、人员培训、后期运维成本都将重复投入。一台设备、一套培训体系,支撑绝大多数骨科手术,能够显著降低医院的投入门槛。
经过多年临床落地,这套平台积累了充足的临床数据。截至2026年9月,元化智能手术机器人全球累计手术量突破8000台,在华西医院、瑞金医院、郑大一附院等国内头部三甲医院常态化开展手术。同时,锟铻®拿到欧盟MDR认证,进入东南亚、中东、南美等近10个国家和地区,在巴西、马来西亚完成超80台临床手术。
但在这一切落地的背后,一个赛道长期存在的关键矛盾始终摆在面前:手术机器人最核心的执行机械臂,能否实现完全自研?
国内不少手术机器人厂商选择外购成熟工业机械臂本体,再叠加自研导航软件和上层规划算法。工业机械臂的设计目标是固定工位下的重复定位,看重负载与重复精度;而手术机器人机械臂,需要兼顾柔顺跟随、刚性抗冲击、术中安全限位。二者底层看似形态相似,设计逻辑完全不同。
换句话说,锟铻®“五合一”验证了一台机器人可以覆盖多少术式,却没有拿下核心执行部件的自主定义权。
为了突破这层限制,元化智能同步布局HX自研机械臂全骨科机器人。对于从零设计的全新硬件底座,团队选择先从流程成熟的膝关节置换入手,完成硬件本身的可靠性摸底。
02.
HX前期临床验证,完成单术式深度答卷
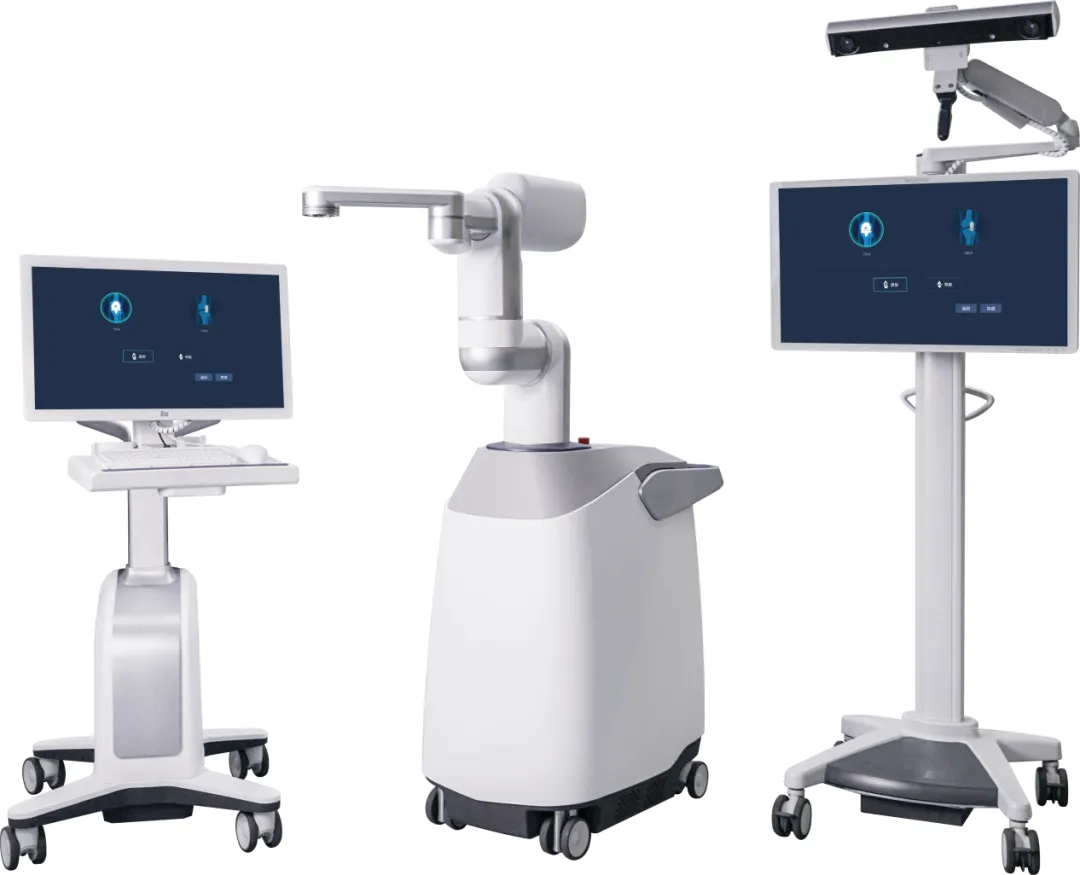
作为国内首款实现机械臂、导航仪、主控台全部件自主研发的骨科手术机器人,HX自研机械臂全骨科手术机器人延续了元化一直强调的人机协同思路与FORCE精准控制框架。
团队基于国人解剖数据做底层算法调校,自研六轴机械臂采用混合驱动架构,臂体结构、电机扭矩都做了冗余设计。零重力补偿技术让机械臂可以在任意位置悬停,医生单手即可拖动。这套方案在截骨所需的刚性稳定和医生操作需要的灵活跟随之间找到平衡,通过柔顺控制化解了传统设备普遍存在的操控矛盾。
导航端,系统具备高频光学跟踪能力,能够实时捕捉患者呼吸、体位带来的骨骼偏移,同步联动机械臂跟随调整,让手术工具和骨骼之间维持亚毫米级锁定精度,规避体位漂移带来的截骨偏差。
2026年2月,HX自研机械臂全骨科手术机器人在四川大学华西医院完成全国首台临床手术,为患者实施全膝关节置换。在这之后,该系统快速进入多地临床场景,完成多场景考验。
不同临床场景,承载着差异化的验证任务。华西医院验证这套系统在顶级学术场景下的严谨性;解放军总医院验证复杂病例适配能力;香港的临床落地,对标国际化临床规范;西藏高原环境,则考验设备在特殊环境下的光学追踪、机械响应、散热稳定性。
HX自研机械臂全骨科手术机器人的前期临床落地,首先集中在全膝关节置换和单髁膝关节置换的场景,术式稳定性、精度已经被验证。同时这套系统的设计目标,从一开始就定位于全骨科应用。
在基础操控能力之上,研发团队面向髋、脊柱、创伤等难度更高的术式预埋了功能拓展空间,衍生出模式切换、术中可视化、万向支架配准等针对性设计,这也是本次新品升级的核心看点。
03.
面向多术式拓展改造,重新定义人机协同边界
把HX自研机械臂全骨科手术机器人从膝关节置换拓展到髋、脊柱、创伤手术,并不是简单叠加软件模块。
不同术式的临床诉求天然存在差异。关节置换多为仰卧位,术野开阔,核心诉求是截骨冲击下的稳定性;脊柱椎弓根置钉多为俯卧位,操作通道深窄,依赖实时的解剖位置感知;创伤骨折复位场景零散,空间建立、摆位往往耗费大量时间。
同一套硬件与配准逻辑,很难兼顾三类场景。本次HX自研机械臂全骨科手术机器人的几项核心升级,正瞄准这些临床痛点。
关节置换适配:磨骨与置杯双模式,臂导、医导自由切换。
这套模式面向关节置换场景打造,髋关节置换里髋臼磨挫、假体植入两个阶段,对机械约束的需求差异极具代表性。
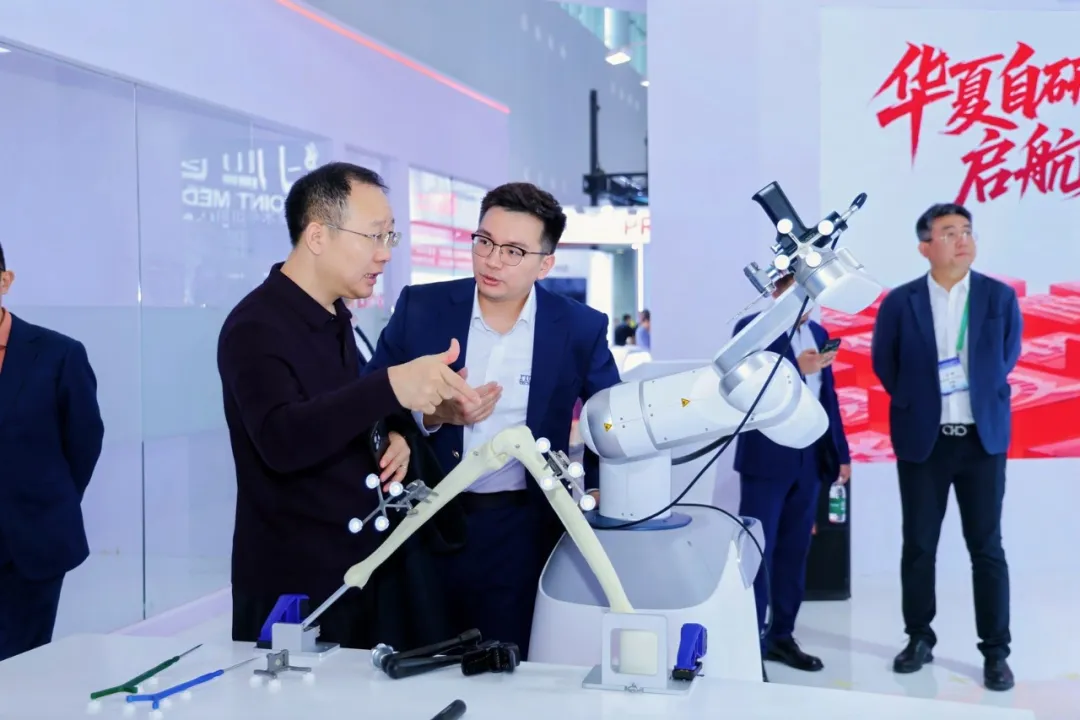
臂导模式下,机械臂主动限位,将手术器械锁定在术前规划路径内,适配对精度要求极高的磨骨、截骨步骤;医导模式下,机械臂仅提供辅助支撑,医生可以结合术中软组织张力、解剖的实际情况手动微调器械位置,两种模式自由切换实现实时无缝操作,无需停机,也不需要进行任何设置。
这套设计的核心,是重新划分人机边界。机器人守住标准化操作的精度底线,同时保留医生根据术中情况调整方案的空间,实现人机协同。
脊柱创伤场景:全程可视化引导、万向支架替代机械臂配准。
脊柱俯卧位手术操作空间受限,传统方案不仅配准流程繁琐,还存在精度丢失风险。此次新品分别针对这两点做了升级优化。
一方面,系统搭载术中光学跟踪与实时导航,将可视化覆盖范围从术前规划延伸至通道建立、螺钉置入的完整流程,医生可以实时观察器械尖端和椎弓根、椎体前缘的相对位置,在胸椎、畸形椎体这类高风险区域,帮助医生规避脊髓、血管损伤,置钉精度稳定在亚毫米级。
另一方面,HX自研机械臂全骨科手术机器人支持选择万向支架,可多角度调节,贴合脊柱体表或者骨性标志,建立稳定操作空间。
这套方案跳出传统机械臂配准的固有框架,简化脊柱手术的摆位与连接流程,压缩手术时长、降低感染风险,更好适配多节段脊柱创伤、微创经皮置钉手术。
这种差异化设计,根源来自全链条自研带来的自由度。市面上不少骨科机器人依托外购机械臂,硬件框架、控制逻辑被上游锁定,迭代大多只能停留在软件层面。而元化智能的HX自研机械臂全骨科手术机器人从机械臂、导航仪到主控台的自研体系,给了研发团队选择权,不必被机械臂本体的使用方式束缚,可以根据手术场景重新设计配准链路。
由此,全链自研的价值,不再局限于供应链自主可控、降本提速这类常规叙事,最终落地到临床端。
04.
多术式新范式,产业红利与临床考验并存
多术式拓展的背后,恰逢骨科机器人行业支付与采购逻辑转变的节点上。随着多地逐步明确骨科机器人辅助手术收费项目,医院采购的关注点,正从能不能开展机器人手术,转向设备长期利用率。
HX自研机械臂全骨科手术机器人具备向关节、脊柱、创伤多类术式拓展的潜力,未来有望实现单台设备覆盖多类骨科术式,让一套运维培训体系服务多科室,摊薄医院投入成本。
依托锟铻®沉淀的扎实的“五合一”临床经验,HX自研机械臂全骨科手术机器人以全新自研执行链路,在成熟术式底座之上,开启了全自研硬件承载多术式能力的全新探索。元化智能的全链自研赋予硬件、算法一体化快速迭代的优势,能够围绕脊柱、创伤等复杂场景持续打磨优化,持续释放这套系统的临床潜力。
目前HX对外公开的临床病例,以关节置换为主。脊柱创伤相关的全程可视化导航、万向支架配准等平台预埋拓展将持续呈现。
国产骨科机器人在精度、刷新率、配准效率等核心指标上持续对标国际一线水平。赛道竞争正跳出单纯的参数比拼,进入以临床需求为导向的定制化硬件时代。
HX这款全链路自研机械臂全骨科手术机器人,有望针对不同术式的差异化临床诉求,自主迭代硬件结构与控制逻辑,推动行业从技术跟随走向原生临床定义,让适配多场景的骨科机器人方案,走进更多手术室、服务更多患者。
来源:机器人大讲堂